

가변 초점 렌즈로 빠르고 정확하게 거리 측정한다
자동 초점 알고리즘과 함께 초점 조정 가능한 렌즈는 1초 미만(초점으로부터의 깊이) 이내에 임의의 물체까지의 거리를 안정적으로 측정할 수 있다. 거리 측정의 정확도는 이미징 시스템의 피사계 심도와 일치한다. 카메라, 대물렌즈 및 초점 조정 가능한 렌즈로 구성된 이미징 시스템 외에 추가 하드웨어가 필요하지 않다. 빠르고 정확한 초점 및 거리 측정은 로봇 비전에서 스마트제조에 이르는 다양한 애플리케이션을 가능하게 하고 단순화한다.
Optotune의 초점 조정 가능 렌즈
많은 산업 및 소비자 애플리케이션은 서로 다른 거리에 배치 된 물체의 이미지 분석에 의존한다. 기존의 렌즈 시스템에서 광학 요소는 초점을 조정하기 위해 서로에 대해 기계적으로 이동한다. 대조적으로, Optotune의 전기적으로 초점 조정 가능한 렌즈는 모양을 직접 변경하여 초점을 조정한다. 이는 일련의 광학 요소 및 기계 장치를 대체하므로 공간을 절약하면서 훨씬 빠른 응답을 가능하게 한다.
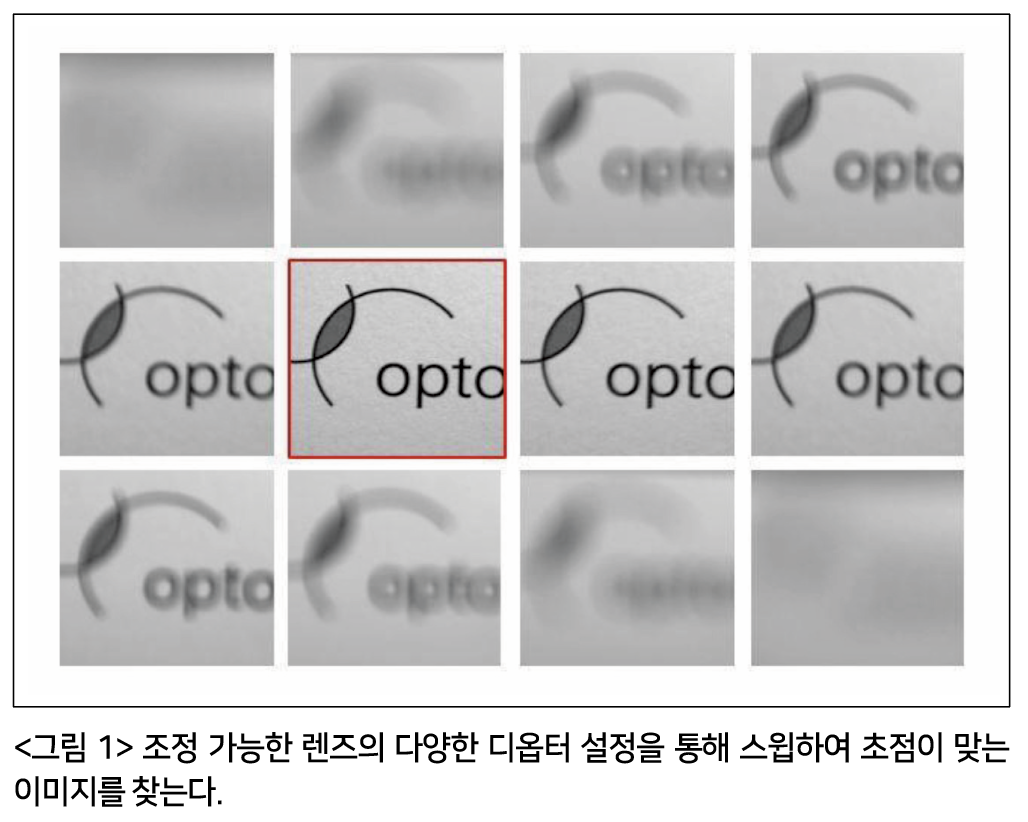
Optotune은 전체 시스템의 자동초점을 가능하게 하고 초점위치를 보정 데이터 세트와 연관시켜 물체의 거리를 계산하는 소프트웨어를 최근에 개발했다. 자동 초점은 액체렌즈 의 조정범위를 스위핑하여 수집된 순차적 초점 위치에서 촬영한 이미지의 대비값을 평가하여 작동한다(그림 1 참조). 초점 파워(디옵터 단위)와 콘트라스트 값 사이의 관계는로 렌츠분포를 따른다. 최적의 초점위치는 계산된 맞춤의 최대값에 해당하는 디옵터 값에서 찾을 수 있다. 이 접근 방식의 장점은 해당 사진이 녹화된 시퀀스의 일부가 아니더라도 최상의 초점을 찾을 수 있다는 것이다.
자동 초점 외에도 많은 애플리케이션에서 물체까지의 거리에 대한 지식이 필요하다. 예를 들어, 레이저 마킹 시스템은 정확한 거리에 레이저를 집중시키기 위해 물체의 정확한 위치를 알아야 한다. 따라서 종종 추가 거리 센서가 설정에 삽입도 된다. 여기에 제시된 개념은 비전 시스템을 동시에 거리센서로 사용할 수 있도록 하여 일반적으로 필요한 비용과 공간을 줄인다.
소프트웨어
자동 초점 알고리즘은 다음과 같이 작동한다. 카메라는 다양한 디옵터값으로 여러 이미지를 촬영한다. 그런 다음 알고리즘은 작은 관심영역의 대비를 계산한다. 이후에 <그림 2>와 같 이 광도 대비값에 Lorentzian을 맞춘다. 가장 선명한 이미지는 Lorentzian의 피크에 해당하며 필요한 디옵터 설정을 정의한다.
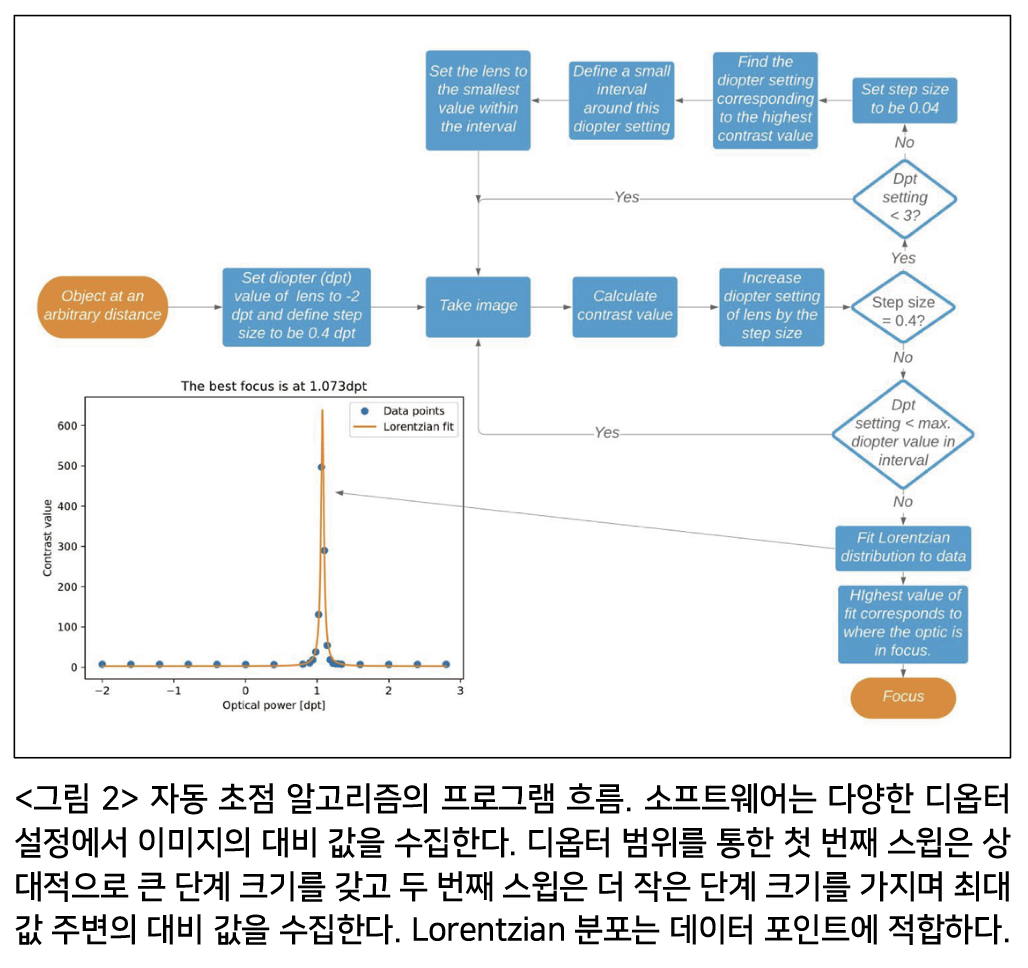
<그림 2>는 자동 초점 프로그램 흐름을 보여준다. 소프트웨어는 가능한 가장 작은 디옵터값 (Optotune의 EL‑16‑40의 경우 ‑2 디옵터)에서 이미지를 찍기 시작한다.
첫째, 스윕에서 이미지는 가능한 최대 디옵터값 (EL‑16‑ 40의 경우 3디옵터)에 도달할 때까지 0.4 디옵터마다 촬영된다. 동시에 각 이미지에 대해 대비값이 계산된다. 그 후 가장 큰 대비값에 해당하는 시도 설정이 현지화된다.
자동 초점을 조정하기 위해 먼저 이 디옵터 설정 주위에 작은 간격이 정의된다. 둘째, 렌즈는 간격 내에서 가능한 가장 작은 디옵터 값으로 설정되고 두 번째 스윕이 시작되지만 이번에는 0.04 디옵터의 훨씬 작은 단계 크기로 시작 된다. 간격 내에서 가장 큰 디옵터값에 도달한 후 첫번째 및 두번째 스윕의 데이터는 Lorentzian 분포 fL = Aγ / (π(x‑x0)2 + γ2) +c 에 맞게 결합된다. Lorentzian 분포의 피크 위치는 가장 높은 예상 이미지 대비의 디옵터설정을 나타낸다.
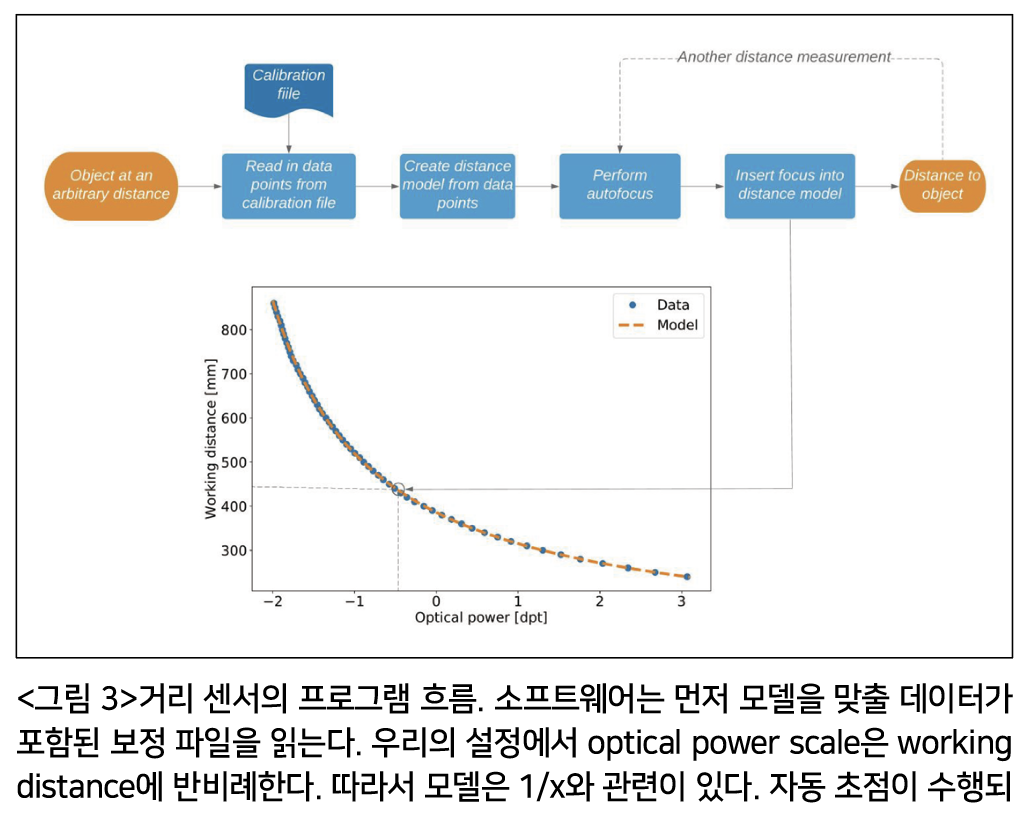
물체 거리를 계산하기 위해 최적 초점의 디옵터값이 보정 데이터에서 파생된 모델에 삽입된다(그림 3 참조). 간단한 보간기술을 사용할 수 있지만 잘 맞는 수학적 모델이 최상의 결과를 생성한다는 것을 알았다.
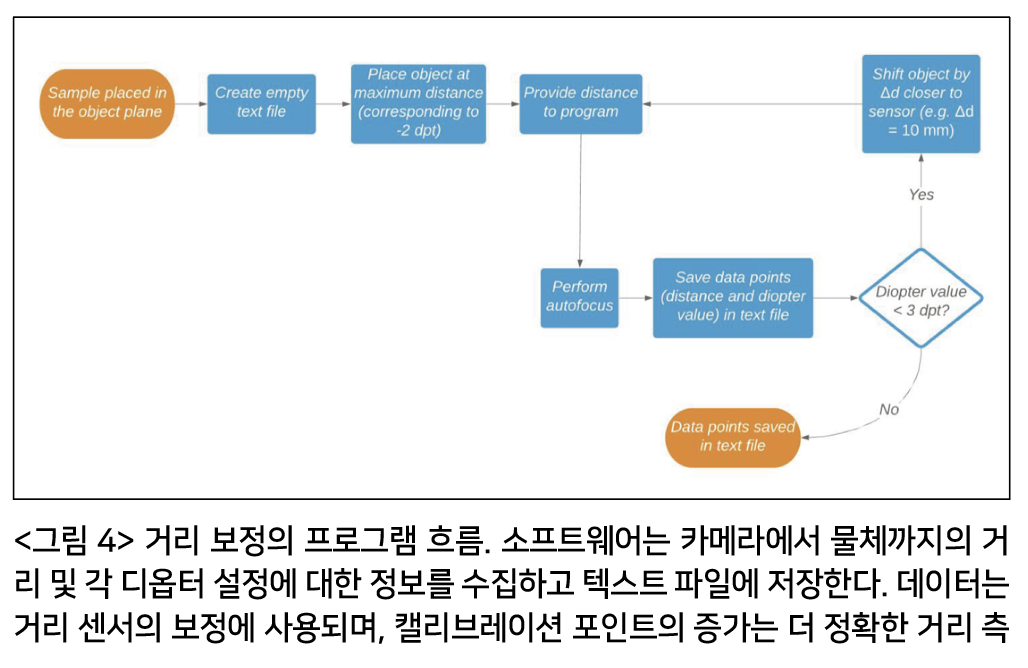
모든 설정에는 거리측정 알고리즘의 개별 보정이 필요하다(그림 4 참조). 보정 곡선을 얻으려면 자동 초점 알고리즘을 사용하여 여러거리/디옵터 조합을 얻어야 한다. 충분한 수의 데이터 포인트(이 예에서는 60개)를 수집한 후 모델이 데이터에 적합하다.
튜너블 렌즈가 고정 초점 렌즈 앞에 있는 경우(‘전면 렌즈 구성’이라고 함) 보정 곡선은 렌즈 방정식에서 이론적으로 예상한 대로 1/x의 모양을 갖는다(그림 3의 플롯 참조). 조정 가능한 렌즈가 광학 장치와 센서 사이에 배치되면(‘후면 렌즈 구성’이라고 함) 곡선이 더 선형이다. 보정 포인트의 증가는 새로운 센서로 거리측정의 더 정확한 결과로 이어진다. 작동 거리가 큰 애플리케이션용 하드웨어 거리 센서의 정확도는 하드웨어 구성에 따라 다르다.
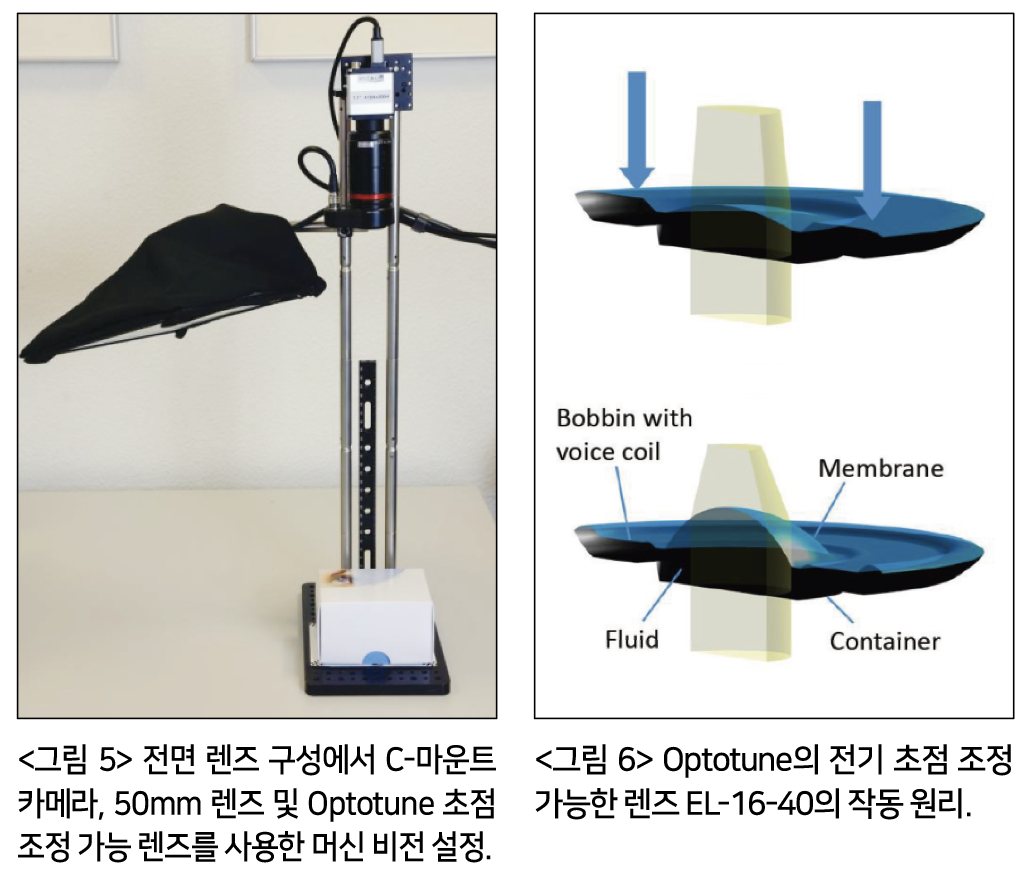
몇 100mm의 작동 거리에 최적화된 하드웨어 구성의 예가 <그림 5>에 나와 있다. C‑마운트 렌즈(Kowa LM50FC, WD=300mm, F/1.8)에 연결된 고해상도 센서(IMX253 1.1” 4104x3004)로 구성된다)및 5디옵터의 초점 범위와 16mm의 명확한 조리개를 가진 Optotune 초점 조정 가능한 렌즈 EL‑16‑40 (결과적으로 F/3.1의 유효 f값)이 있다. 구성 요소는 조정 가능한 렌즈가 고정 초점 길이 렌즈 앞에 배치되는 전면 렌즈 구성으로 설정된다.
EL‑16‑40의 작동 원리는 Optotune 의 잘 확립된 형태 변경 폴리머 액체 렌즈 기술을 기반으로 한다. 코어의 광학 유체는 <그림 6>과 같이 탄성 고분자 멤브레인으로 밀봉되어 있다. 전자기 액추에이터는 유체와 함께 용기에 압력을 가하여 렌즈의 곡률을 오목에서 볼록으 로 변경한다. 액추에이터의 코일을 통해 흐르는 전류를 변경하여 렌즈의 광출력을 제어한다.
결과 초점 시간 및 정밀도
액체 렌즈를 자동 초점 솔루션으로 사용하면 몇 가지 장점이 있다. 콤팩트하고 넓은 초점 범위를 커버하며 가장 중요한 것은 기계적 초점 방식(>1B 주기)에 비해 매우 빠르고 안정적이라는 것이다. 제어 전류가 변경되면 액체 렌즈가 안정화되는데 약 15ms만 걸린다 (EL‑16‑40의 경우). 따라서 초당 60회 이상 초점을 변경할 수 있다. 속도와 정밀도 사이에는 절충점이 있다.
알고리즘은 정밀도에 최적화되었으며 물체의 거리에 따라 완료하는데 0.5초에서 0.9초 사이가 걸린다. 자동 초점 속도에 영향을 미치는 요소는 초점 범위, 디옵터 단계 크기, 카메라의 노출 시간 및 고해상도 센서가 카메라의 프레임 속도를 사용하는 경우다. 고속 카메라를 사용하면 가변 렌즈가 전체 범위에 걸쳐 진동하도록 하는 것이 가능하다. 20Hz, 25‑50ms 내에서 거리 측정을 달성할 수 있다.
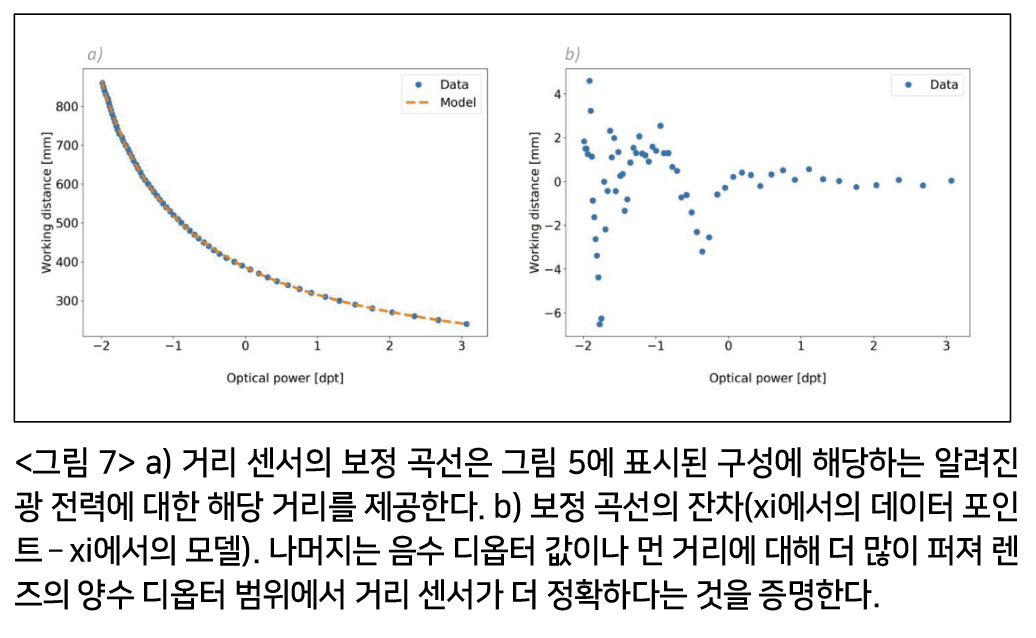
제시된 예에서 자동 초점의 불확실성은 0.01디옵터다. 거리 센서의 불확실성은 1/x로 스케일링된 교정 곡선에 의해 결정 된다(그림 7a 참조). 이 모양으로 인해 커브는 디옵터값이 작을수록 더 가파르게 된다. 이것은 음의 디옵터 범위에서 찍은 동일한 디옵터 간격이 양의 디옵터 범위에서 찍은 것보다 더 큰 거리간격에 해당한다는 것을 의미한다.
따라서 이 경우 작동거리에 따라 거리 값의 불확실성이 증가한다. 이것은 평균값에 대한 최대 및 최소 변화와 함께 4개의 다른 거리에 대한 표준 편차를 나타내는 <그림 8>에 나와 있다. 포지티브 디옵터 범위에서 표준 편차는 네거티브 디옵터 범위보다 최대 10배 더 작다. 이것은 2차인 피사계 심도 대 물체 거리의 관계와 잘 맞다.
DOF≡2u2Nc/f2
u = 거리, N = f-숫자, f = 초점 거리, c = 혼돈의 원

<그림 8>에 표시된 반복성은 이미징 시스템의 피사계 심도 내에 있다. 예를 들어, 323mm에서 DOF는 1.4mm로 계산되지만 반복성 테스트에서 가장 큰 델타는 0.25mm에 불과하다.
이 효과를 시각화하는 또 다른 방법은 잔차(xi의 데이터 포 인트 – xi의 모델)를 계산하는 것이다(그림 7b 참조). 음의 디옵터 값이나 먼 거리에 대해 잔차가 더 많이 퍼져 있기 때문에 거리 센서는 렌즈의 양의 디옵터 범위에서 더 정확하다.
측정된 거리의 반복성, 모델로 인한 불확실성값 및 전체 거리 범위는 사용된 개별 광학 설정에 의해 정의된다. 50mm 렌즈의 전면 렌즈 구성으로 여기에 제시된 설정의 경우 거리 측정의 가장 낮은 불확실성은 620mm(240mm - 860mm)의 전체 거리 범위에 대해 0.3mm이다.
요구 사항에 따라 측정 정밀도와 불확실성은 다른 구성을 사용하여 달라질 수 있으며, 예를 들어 초점 거리가 다른 렌즈 시스템이나 후면 렌즈 구성이 있다. f-theta 렌즈를 사용한 레이저 가공 애플리케이션의 경우 f-theta 렌즈와 함께 제공된 전면 렌즈 구성의 조합은 가공 레이저의 레일리(Rayleigh) 길이 내에서 반복성을 잘 제공할 것으로 예상할 수 있다.
결론
제시된 액체 렌즈 시스템은 단일 비전 시스템 내에서 빠른 자동 초점 및 거리 측정을 허용한다. 피팅된 분포의 최대 위치에 서 최적의 초점을 도출하는 방법 덕분에 AF 스위프 중에 실제로 최고의 초점을 맞춘 이미지를 캡처할 필요가 없으므로 알고리즘의 속도가 빠르고 견고하여진다.
광학 장치는 원하는 정밀도와 초점 범위에 도달하도록 맞춤화 할 수 있지만 일반적으로 둘 사이에는 절충점이 있다. 도달한 정밀도는 광학계의 피사계 심도 내에 있으며, 예를 들어 323mm 거리에서 0.25mm로 표시된 부분에 있다.
자료 제공: Optotune(www.optotune.com)