


고속 이미지시스템 경계를 허물다- 마이크로 나노초 펄스 레이저
Smart Vision
새로운 통합 LED 드라이버는 500ns 이내에 최대 전력을 조명에 공급할 수 있어 고속 이미징 시스템의 성능, 정밀도 및 반복성을 향상시킨다.
"고속"의 의미는 머신 비전의 맥락에서 자명해 보일 수 있지만, 이 용어는 특정 애플리케이션과 별개로 정해진 정의가 없다. 이는 단순히 이미징 시스템이 검사 스테이션에서 패키지 제품이든, 자동차 충돌 테스트이든, 프린터 카트리지에서 나오는 잉크방울 이든 매우 짧은 이벤트의 창 내에서 관련 데이터를 정확하고 반복적으로 캡처할 수 있음을 의미한다.
고속 이미징 시스템을 엔지니어링하려면 기존 머신 비전 애플리케이션에서 요구하는 것 이상의 몇 가지 설계 고려 사항이 필요하다. 이러한 고려 사항에는 카메라 트리거 대기 시간, 시야(FOV)가 셔터 속도에 미치는 영향, 빠르게 움직이는 물체를 제 시간에 고정하는 데 필요한 노출 시간 계산이 포함된다.
적절한 조명은 더 높은 이미지 캡처 속도에서 다른 설계 문제를 완화하거나 제거하는 데 도움이 될 수 있으므로 고려해야 할 또 다른 중요한 요소다. "적절한 조명"은 단순히 올바른 파장이나 각도에서 충분한 빛을 가하는 것 이상의 의미다. 일반적으로 고속 이미징 응용 프로그램에 사용되는 펄스 광원은 기존 LED 광원에도 도전할 수 있는 정도의 속도, 정밀도 및 반복성을 통해 최대 밝기를 달성해야 한다. 이 문제를 해결하기 위해 설계자들은 500ns 이하의 시간에 조명에 최대 전력을 공급할 수 있는 새로운 LED 드라이버를 만들었다. 이점은 더 빠른 스트로브 시간을 넘어서 마이크로 초 미만 펄스 형태에 대한 더 높은 출력 및 정밀 제어를 포함하도록 확장된다.
빠른 것이 항상 더 나은 것은 아니다
전통적으로 세논 스트로브와 펄스 LED 광원은 고속 이미징 애플리케이션에서 부품 움직임을 고정하는 데 선호되는 솔루션이었다. 세논 플래시 램프는 절대 광자 출력 측면에서 더 밝으며, 스트로브를 켤 때 광 펄스는 일반적으로 15~30 μs 지속되지만 필요한 경우 250ns만큼 낮게 펄스할 수 있다. 현재까지 기존 LED 조명이 효과적으로 전달할 수 있는 가장 짧은 펄스는 마이크로 초 범위이다.
그러나 LED는 세논 램프에 비해 더 큰 견고성, 더 적은 유지 관리 및 더 긴 수명을 포함하여 몇 가지 이점을 제공한다. LED는 또한 세논 소스보다 더 좁은 스펙트럼 범위 내에서 방출하므로 키의 대비와 가시성을 향상시킬 수 있다.
고체 광원으로서 LED는 과구동이 되어 일정한 작동에 비해 더 높은 강도를 제공할 수 있다. 여기에는 짧은 시간 동안 더 높은 전류로 LED를 펄스하고 특정 휴식 시간 동안 LED를 끄는 것이 포함된다. 그러나 전력이 증가함에 따라 이는 출력에서 감소하는 수익을 제공한다. LED는 일반적으로 정격 전류의 4~10배에서 과구동이 되어 정격 출력의 3~8배를 제공한다. 극단적인 경우 10배 더 많은 출력이 가능하다. 그러나 이러한 고전력에서 작동하면 LED의 듀티 사이클이 제한될 수 있다. 예를 들어, 오버드라이브 모드에서 듀티 사이클 제한이 10%인 LED 조명은 1ms 동안 스트로브될 수 있지만 다시 스트로브되기 전에 9ms 동안 꺼진 상태를 유지해야 한다.
제논 램프와 비교할 때 LED는 각 펄스의 지속 시간, 강도 및 모양을 더 잘 제어한다. 이것은 광원의 절대 강도가 플럭스 밀도(1초당 대상 FOV 내에서 투영되는 단위 면적당 광자 수)보다 이미지 캡처에 미치는 영향이 적기 때문에 중요하다. 또한 LED 조명의 비교적 콤팩트한 폼 팩터를 통해 대상에 더 가깝게 배치할 수 있다. 빛에 적용하면 역제곱 법칙에 따르면 거리의 제곱에 비례하여 강도가 감소한다. 거리에 대한 이러한 감소는 세논 램프에 비해 더 낮은 절대 강도를 극복하기 위해 타깃에 더 가깝게 위치한 더 작은 LED 헤드를 허용한다. 실용적인 측면에서, 이는 세논 소스와 비교하거나 더 나은 조명과 FOV 전반에 걸쳐 더 높은 자속 밀도를 달성할 수 있음을 의미한다.
배니싱 블러 (Banishing Blur)
이미지에서 모션을 고정하는 비전 시스템의 기능은 광자를 픽셀에 얼마나 정확하고 빠르게 배치하는지에 달려 있다. 모션이 빠를수록 더 어려워진다. 공통 목표는 카메라 센서의 각 픽셀이 물체의 한 지점을 감지하는 것이다. 포인트가 카메라의 노출 시간에 비해 너무 빨리 움직이면 여러 픽셀에 걸쳐 캡처될 수 있다. 결과적인 픽셀 흐림은 이미지 데이터를 불량하게 만든다. 이 수준의 성능이 항상 필요한 것은 아니지만 최상의 이미지 품질은 픽셀 흐림을 1픽셀(px) 이하로 제한한다.
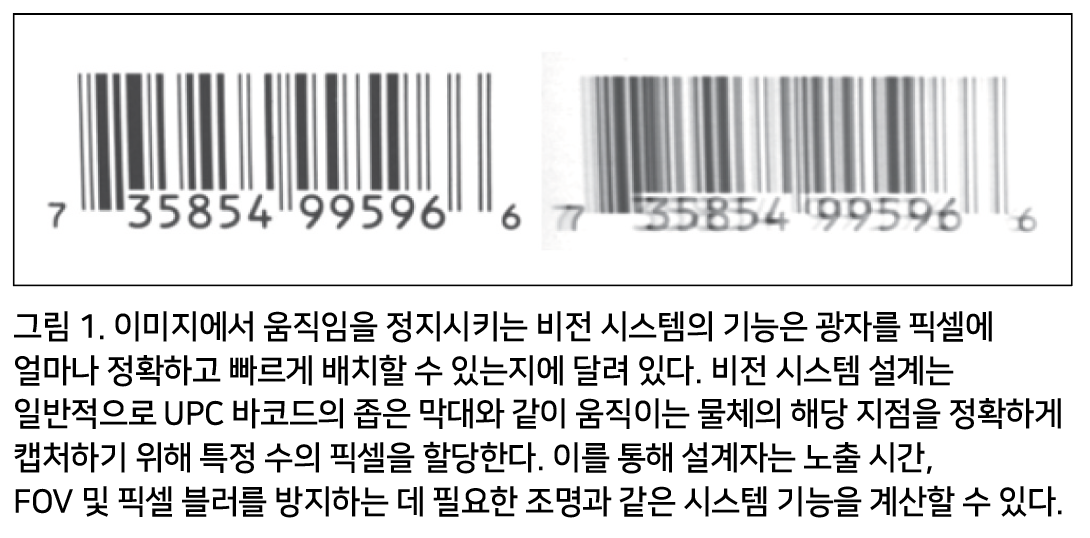
고속 검사 애플리케이션은 종종 픽셀 블러에 대한 허용 임계값을 지정하고 비전 엔지니어는 그에 따라 시스템을 설계한다. 디자인에는 두 가지 기본적이고 보완적인 접근 방식이 있다. 일반적으로 엔지니어는 지정된 픽셀 블러를 방지하는 데 필요한 최소 노출 시간을 계산하기 위해 다음 공식을 사용한다.
pixel blur = (line speed * exposure time) * (image size/FOV)
따라서, 예를 들어 픽셀 흐림 효과가 1픽셀 이하일 수 있다고 가정하면 다른 알려진 수량을 연결하여 노출 시간을 계산할 수 있다. 엔지니어가 라인 속도가 3000mm/s(mm/s)라는 것을 알고 있는 경우 이미지 크기는 1960 x 1080픽셀(이동 방향의 픽셀 수 사용, 이 경우 수평 1960)이고 카메라의 FOV는 100밀리미터(mm) 일 때,
1 px of blur = (3000 mm/s * X seconds) * (1960 px/100 mm)
이것은 0.000017s 또는 17μs의 노출 시간으로 작동한다. 노출 시간은 시스템 디자인 동전의 한 면이다. 조명은 다르다. 관심 대상이 카메라의 FOV를 통해 더 빨리 이동할수록 카메라의 셔터가 더 빨리 열리고 닫혀야 제 시간에 고정된다. 셔터 속도가 증가하면 각 픽셀에서 적절한 노출을 보장하기 위해 대상을 더 밝게 조명해야 한다. 카메라의 조리개를 넓히면 더 많은 빛을 포착하는 데 도움이 된다.
그러나 이것은 일부 응용 분야에서 문제가 될 수 있는 피사계 심도를 감소시킨다. 마찬가지로 카메라 게인을 높이면 출력이 밝아지지만 이미지 노이즈도 증폭된다. 짧은 노출 시간에 장면 전체에 걸쳐 높은 강도와 균일하게 분포된 조명을 달성하는 것은 이미지 품질이 성공을 결정짓는 머신 비전 애플리케이션을 위한 최상의 솔루션이다.
펄스와 모양의 영향
짧은 노출 시간 동안 더 많은 빛을 모으기 위해 카메라 시스템을 조정할 수 있는 방법이 제한되어 있으므로 관심 대상을 더 강렬하게 비추는 것이 유리하다. 짧은 카메라 노출 시간을 수용하기 위해 펄스 길이가 감소함에 따라 각 펄스의 모양(LED가 최대 강도에 도달한 다음 꺼지는 데 걸리는 시간)이 점점 더 중요 해진다.
시간이 지남에 따라 강도로 측정된 LED 광 펄스는 정사각형 모양이어야 하며, 이는 다이(die)가 최대 출력 전력을 더 빨리 달성하고 있음을 나타낸다. 이렇게 하면 카메라 셔터가 열릴 때 LED가 여전히 "켜지는" 것이 아니라 전체 강도로 대상을 비추고 있다. 그렇지 않으면 픽셀 흐림이 서서히 나타날 수 있다.
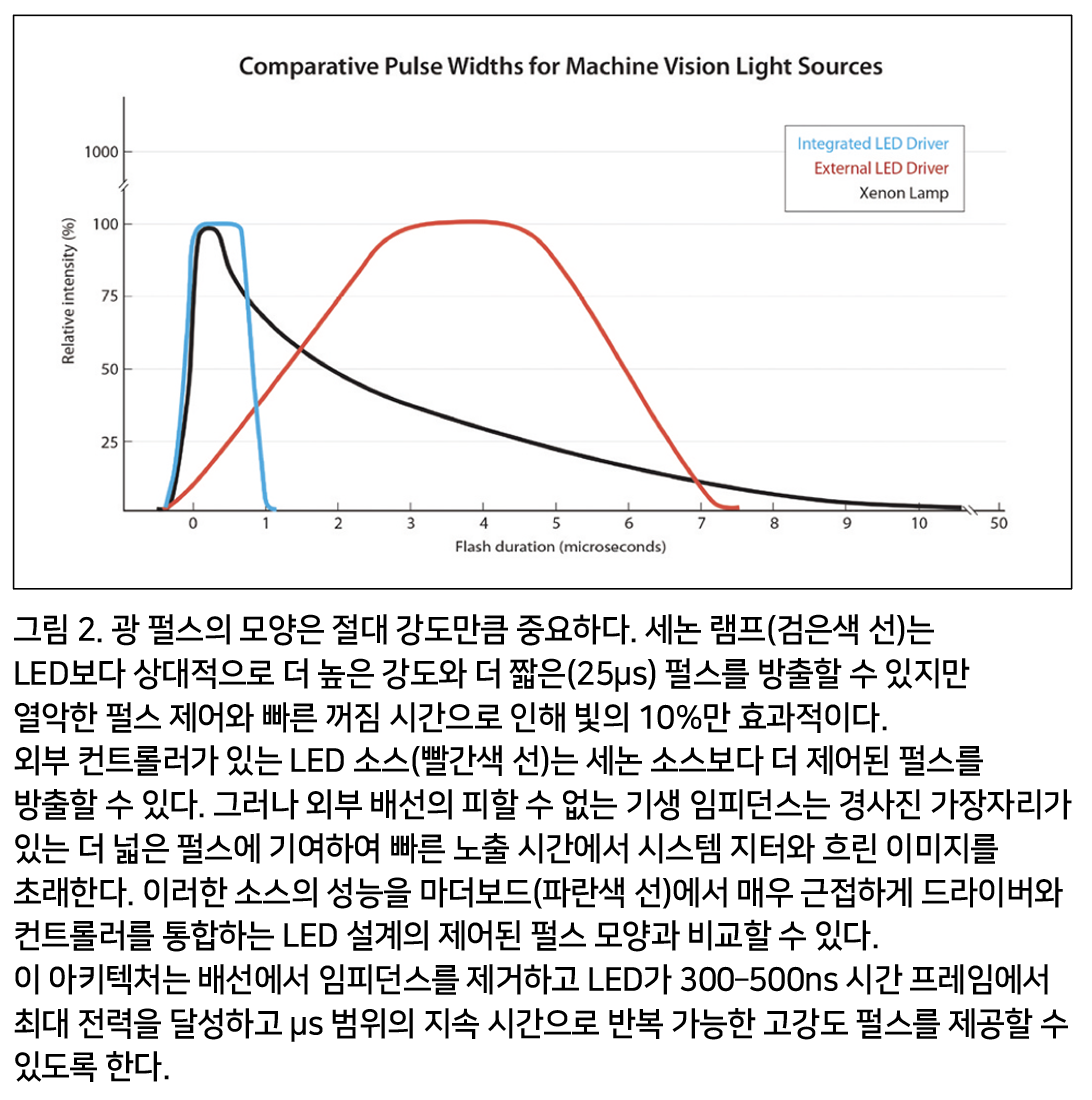
예리한 마이크로 초 광 펄스를 달성하려면 최대 강도를 더 빨리 제공해야 하지만 이 기능의 주요 이점은 광 펄스를 카메라의 노출 시간에 동기화할 때 더 큰 제어 및 정밀도이다. 고속 이미징을 위해 설계된 기존의 LED 시스템은 외부 컨트롤러를 사용하여 동일한 마이크로 초 기간 동안 펄스를 전달할 수 있다.
그러나 이러한 시스템의 물리학은 사각 펄스 모양의 가장자리를 둔하게 만드는 불가피한 지연 문제를 야기한다. 케이블이 길수록 대기 시간의 영향이 커진다. 드라이버와 광원을 연결하는 2피트 케이블조차도 시스템 지터에 크게 기여하고 최대 강도로 상승을 확장하는 상당한 기생 임피던스를 부과한다.
나노초 LED 드라이버 설계
LED 마더보드에서 서로 물리적으로 매우 근접한 위치에 드라이버와 컨트롤러를 통합하면 외부 배선이 필요하지 않으며 드라이버의 고전류 펄스가 비교적 짧은 임피던스 제어 인쇄 회로 기판 트레이스를 통해 LED로 직접 전달된다.
Smart Vision Lights는 외부 케이블의 저항과 기생 전기 손실을 최소화하기 위해 NanoDrive™ 드라이버를 개발하면서 이러한 접근 방식을 취했다. 따라서 NanoDrive™를 특징으로 하는 LED 조명은 수십 암페어를 다이에 빠르게 전달하여 비슷한 오프 시간으로 500ns 이하의 최대 전력을 달성할 수 있다. 고속 이미징에 적용된 NanoDrive™ 광원은 외부 컨트롤러 및 배선으로 구동되는 LED 광원을 사용하여 달성할 수 없는 매우 짧은 이미지 획득 시간과 정밀한 타이밍을 허용한다.
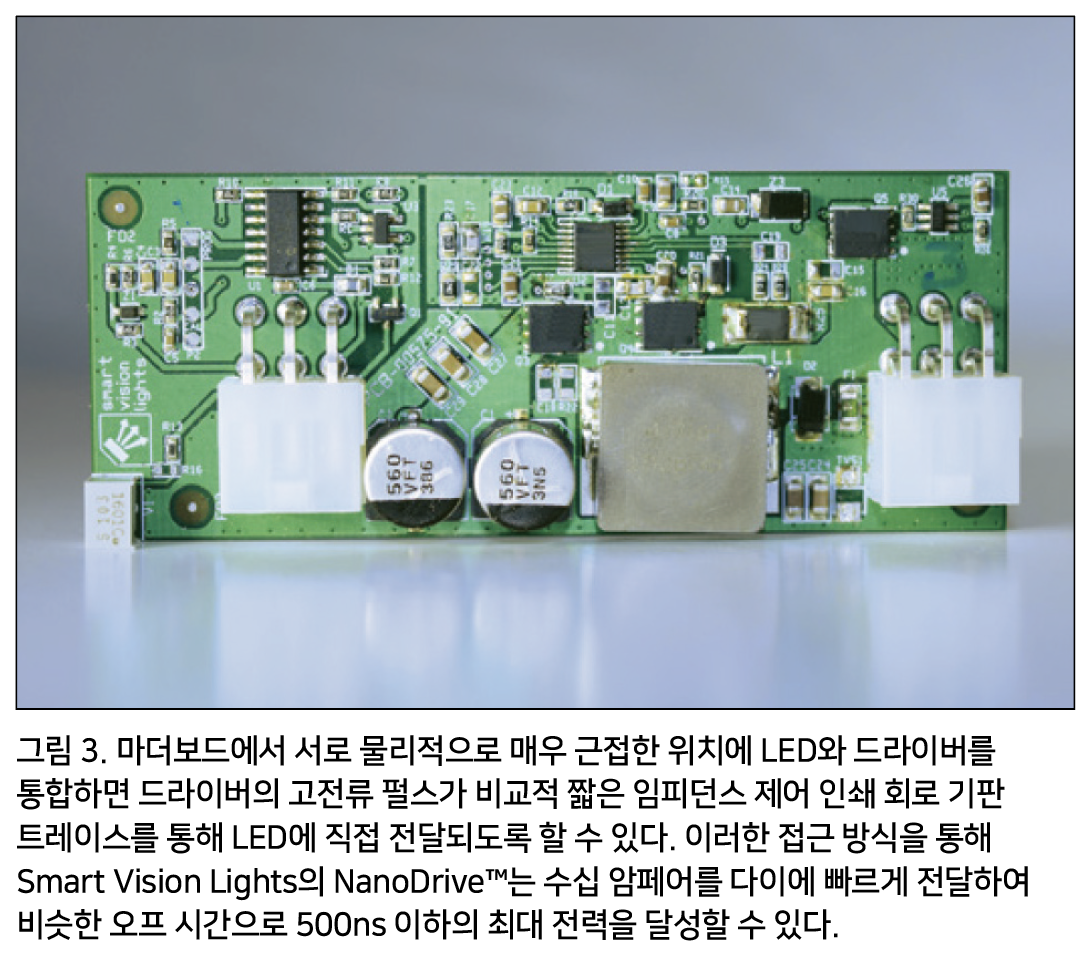
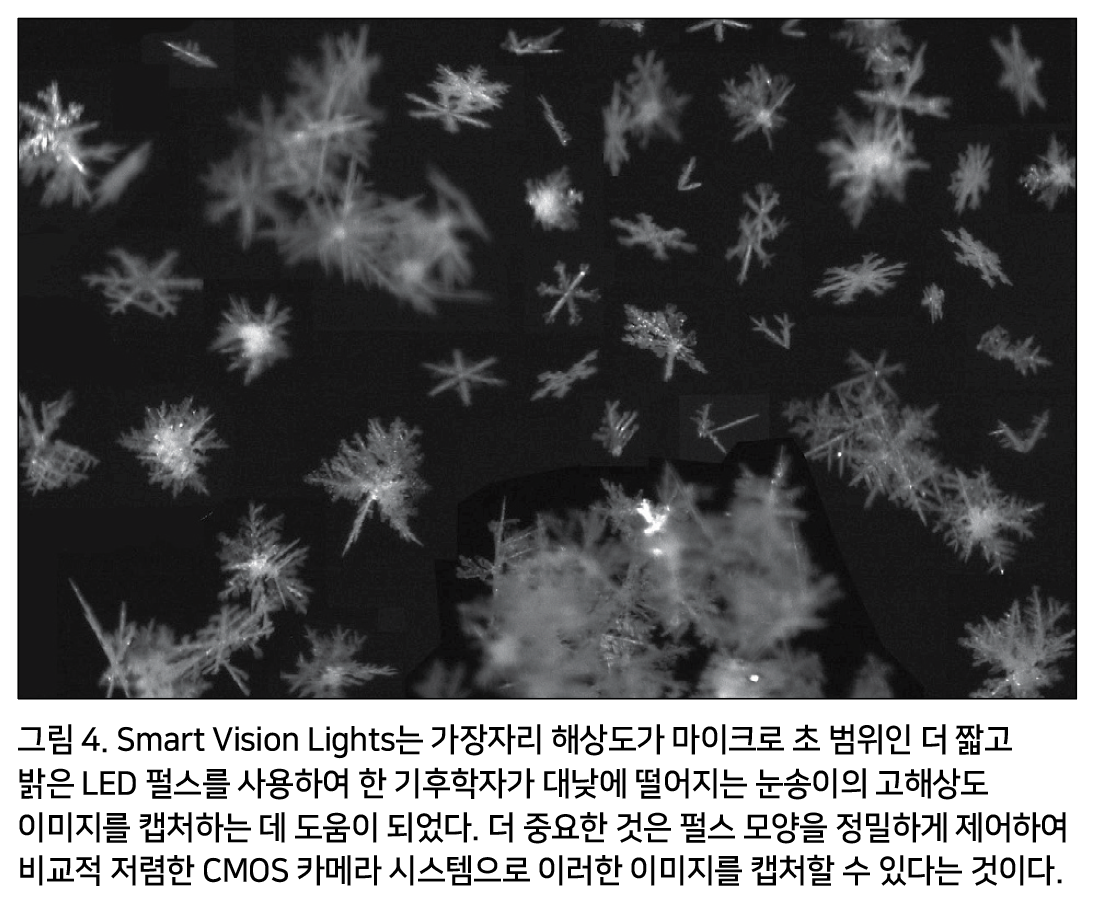
이 새로운 고급 드라이버 기술로 구동되는 LED는 서브 마이크로 초 펄스 에지를 활성화하고 61μs 펄스 폭을 유지하도록 구성할 수 있다. 10% 듀티 사이클에서 이러한 구성은 초당 100,000스트로브가 가능하다. 또한 더 빠른 켜짐/꺼짐 속도는 비동기식 작동 중 지연 문제를 보상하는 데 도움이 된다. 여기서 카메라 셔터는 포토센서를 작동시키는 접근하는 제품과 같은 외부 소스에 의해 트리거 된다.
NanoDrive™와 같은 통합 LED 드라이버의 더 높은 펄스 속도와 더 나은 제어는 훨씬 더 짧은 노출 시간에서 정확하고 반복 가능한 고속 이미지 캡처를 가능하게 하다.
실제 나노 펄스
카메라가 초당 최대 50개 부품의 속도로 초당 최대 150인치(3.8m)로 움직이는 부품의 UPC 또는 EAN-13 바코드를 스캔해야 하는 고속 애플리케이션을 고려해야한다.
좁은 막대 너비가 13mil(0.013 inch)이고 일관된 디코딩을 위해 이를 캡처하기 위해 얇은 막대당 최소 2픽셀이 할당된다고 가정한다. 그러나 이러한 속도로 일관된 디코딩을 추가로 보장하기 위해 픽셀 흐림에 대한 허용 오차는 0.5픽셀로 설정된다.
이러한 사양은 0.0065 inch의 이미지 픽셀 크기와 0.00325 inch 미만의 모션 유발 블러를 유지하려는 것으로 해석된다. 초당 150 inch에서 코드의 좁은 막대는 0.0000216s 또는 21.6μs 이내에 해당 절반 픽셀을 횡단한다.
이 속도로 픽셀 번짐 없이 정확하게 코드를 스캔하는 것은 최소 노출 시간이 50μs 이상인 기존 카메라에서는 어려운 일이다. 외부 구동 LED 광원의 최소 스트로브 지속 시간은 이러한 빠른 노출 시간을 방해하다. 기생 케이블 임피던스는 분해능을 μs 범위로 제한할 뿐만 아니라 그러한 소스는 짧고 강렬한 버스트에 대해 상당한 전류를 전달하는 제한된 능력을 제공한다.
이러한 모든 문제는 1µs 미만의 상승 및 하강 시간으로 최대 전력을 제공하는 동시에 수십 암페어가 주요 펄스 지속 시간 동안 LED에 도달할 수 있도록 하는 LED 드라이버로 해결할 수 있다. 이러한 LED 설계의 듀티 사이클은 초당 50펄스를 초과한다.
결론
ns 단위로 측정되는 펄스 에지 분해능이 가능한 내장형 LED 드라이버의 모든 정교함에서 최종 이점은 단순성이다. 유능한 비전 디자이너는 복잡한 트리거 방식, 값비싼 카메라 또는 소프트웨어 트릭을 적용하여 초고속으로 이미지 캡처를 최적화할 수 있다. 그러나 이러한 솔루션은 항상 최종 사용자의 비용 편익 분석이라는 역풍에 직면해 있다.
ns 범위의 온/오프 시간을 특징으로 하는 더 짧고 밝은 펄스를 가능하게 함으로써 새로운 고급 LED 드라이버는 고속 검사 애플리케이션의 정확도와 처리량을 모두 높일 것이다. 중요한 것은 그들이 감당할 수 있는 더 큰 통제는 또한 이러한 시스템의 설계, 구현 및 비용을 합리화하는 데 도움이 된다는 것이다.
자료 제공: Smart Vision(www.smartvisionlight.com)




