


머신비전 시스템을 위한 최적의 LED 조명 제어 ⑥
제 3 장 실험 및 결과
본 논문에서 제안하는 hybrid-dimming 제어방법과 라인 스캔 LED 조명의 "User calibration" 기술을 검증하기 위하여 실험을 진행한다.
3.1 Hybrid-dimming 제어방법 실험
3.1.1 Hybrid-dimming 제어에 따른 영상 측정 결과 및 분석
본 논문에서 제안한 hybrid-dimming 제어방법이 적용된 머신비전 시스템을 이용한 측정 결과이다.
구동 전류를 제어하여 영상을 측정한 결과이다. 그림 3.1은 on-time 6이고 출력 전류 900일 경우의 LED 전류파형이며 그림 3.2는 그때의 영상 측정 결과이다. 그림 3.2의 이미지에서는 많은 광량으로 인하여 정확한 영상 검출이 어렵다는 것을 확인할 수 있다.
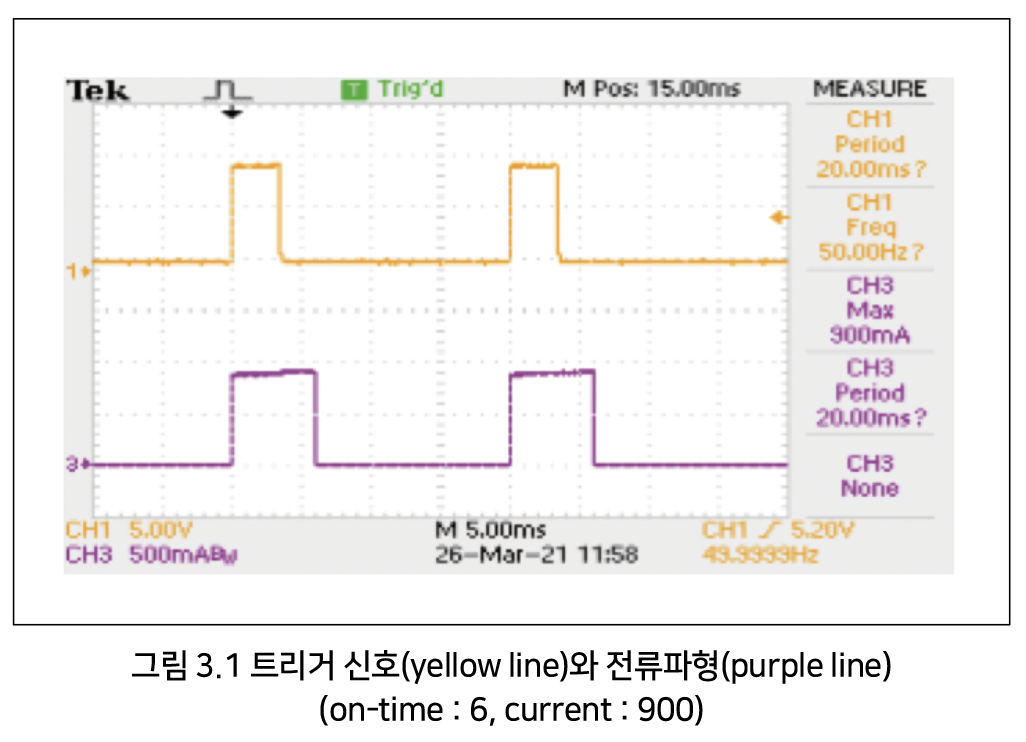
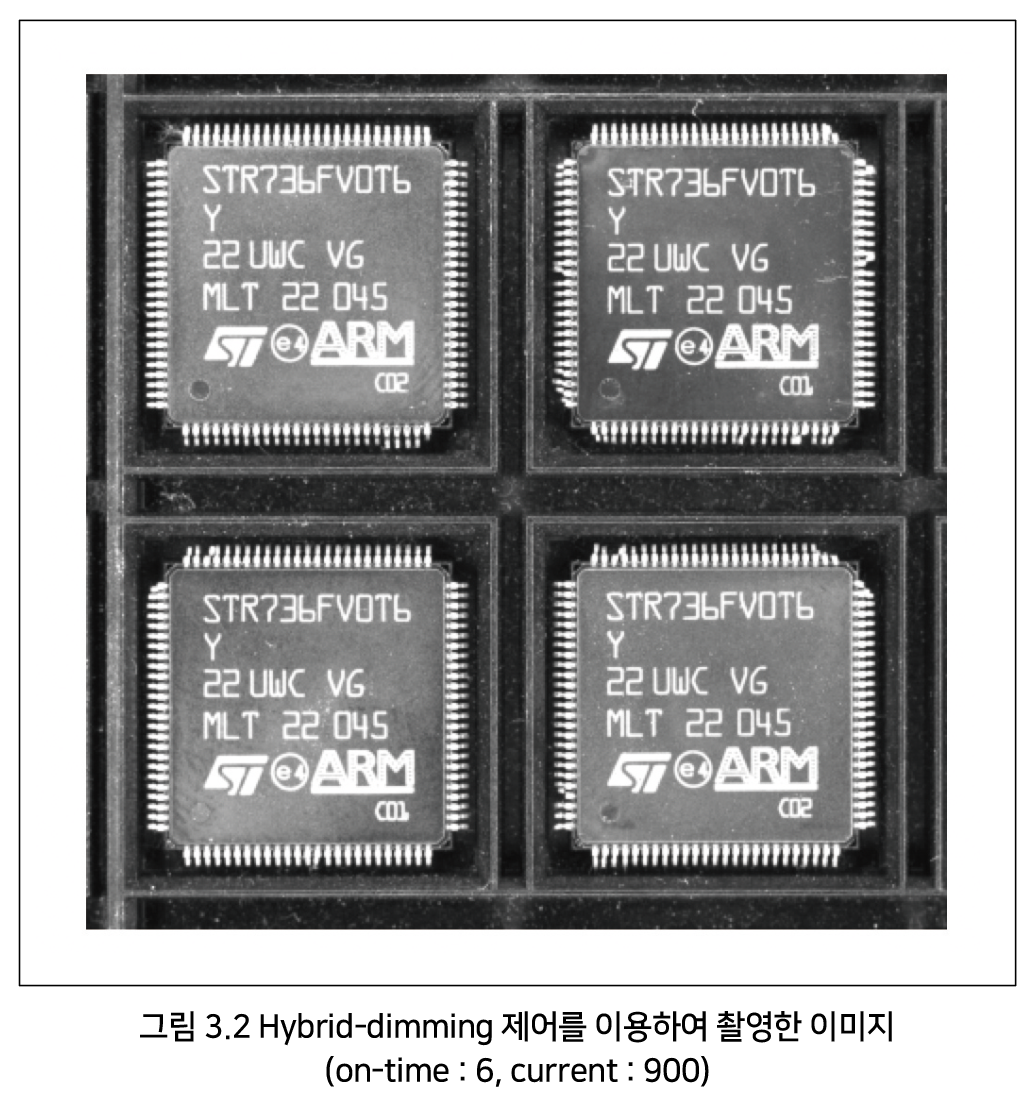
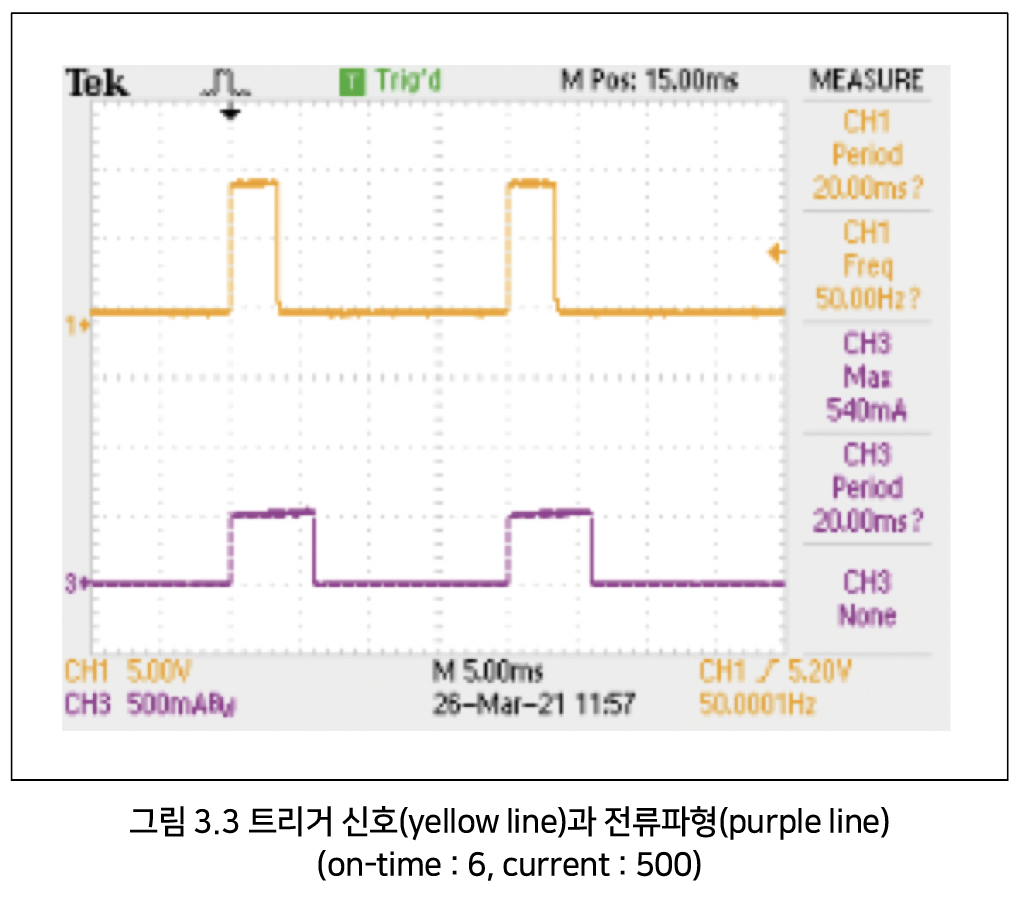
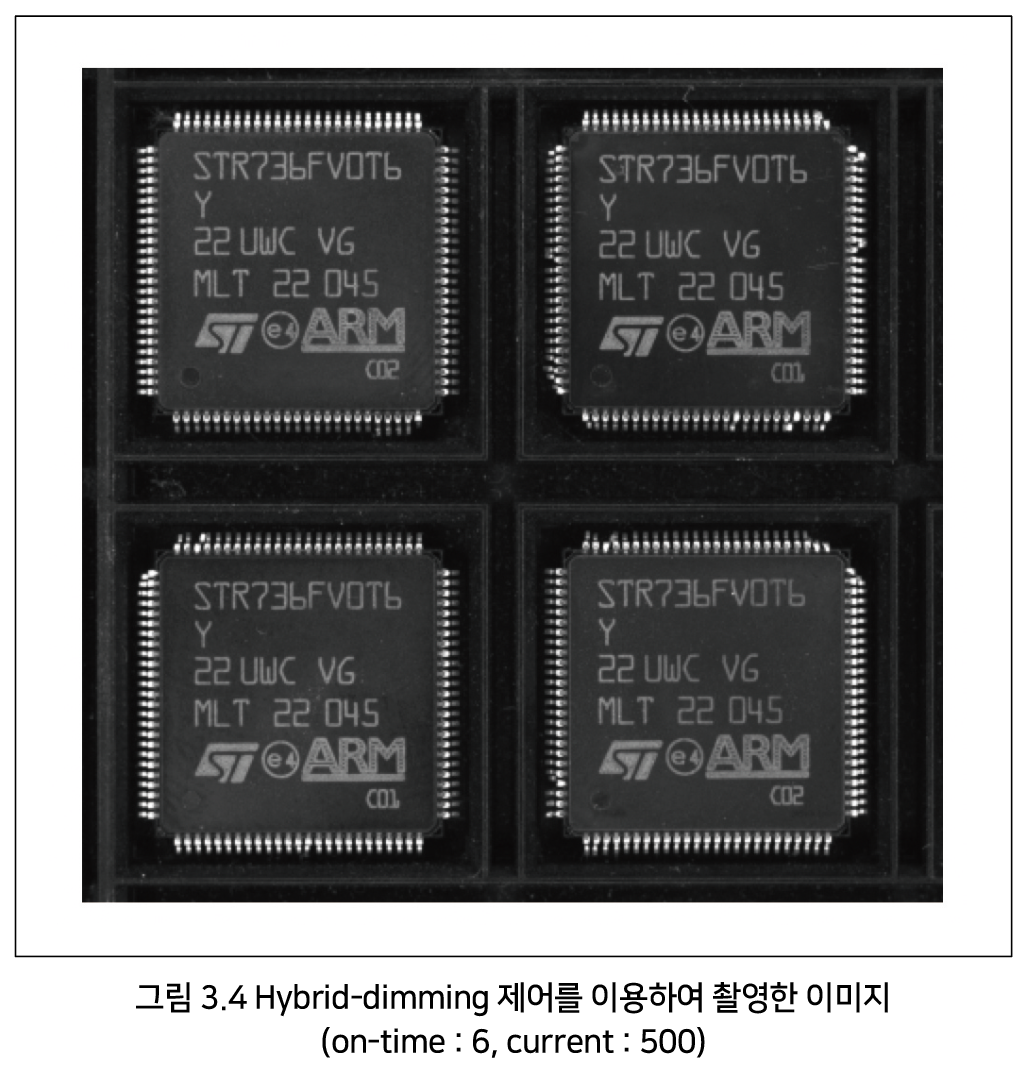
그림 3.3과 그림 3.4는 on-time 6이고 출력 전류 500일 경우의 LED 전류 파형과 영상을 측정한 결과이다. 순방향전류 제어를 통하여 900에서 500로 출력전류를 감소시킴으로써 그림 3.2의 이미지에서 나타나는 빛의 과다 현상을 제거하였다. 그림 3.4를 보면 피사체의 글씨가 선명하게 나오는 이미지를 얻을 수 있음을 알 수 있다.
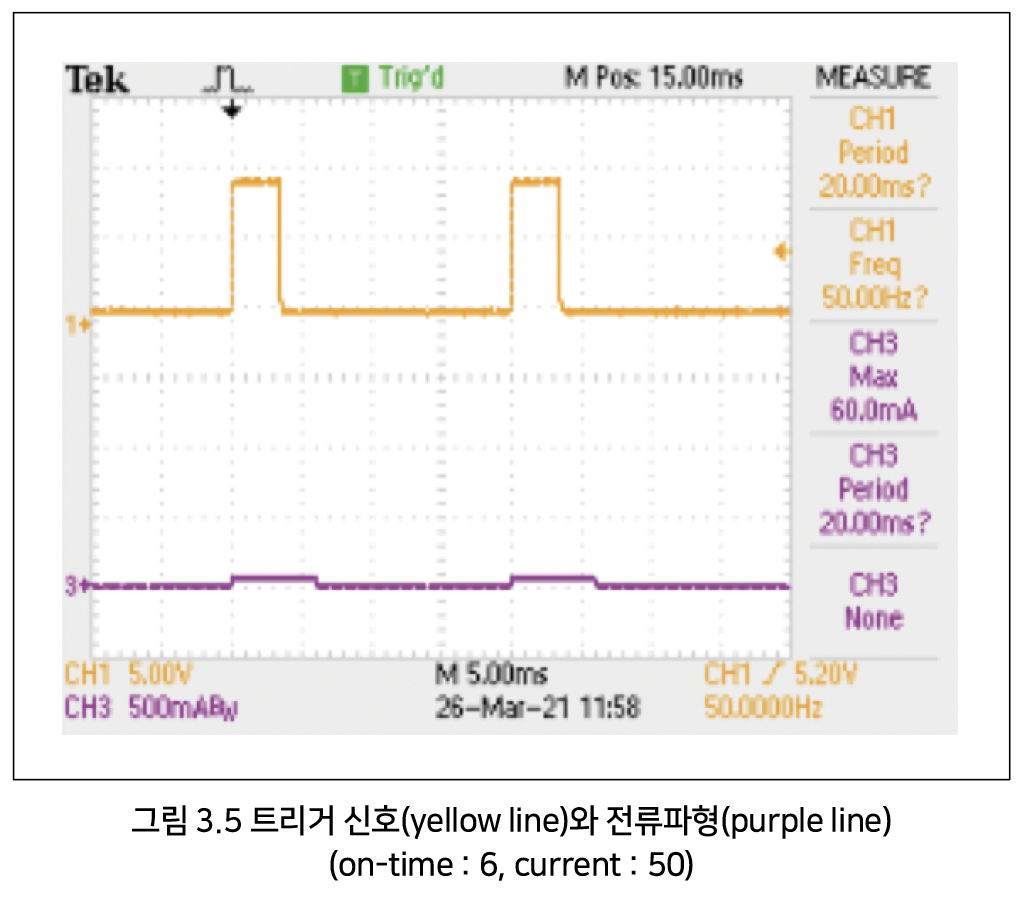
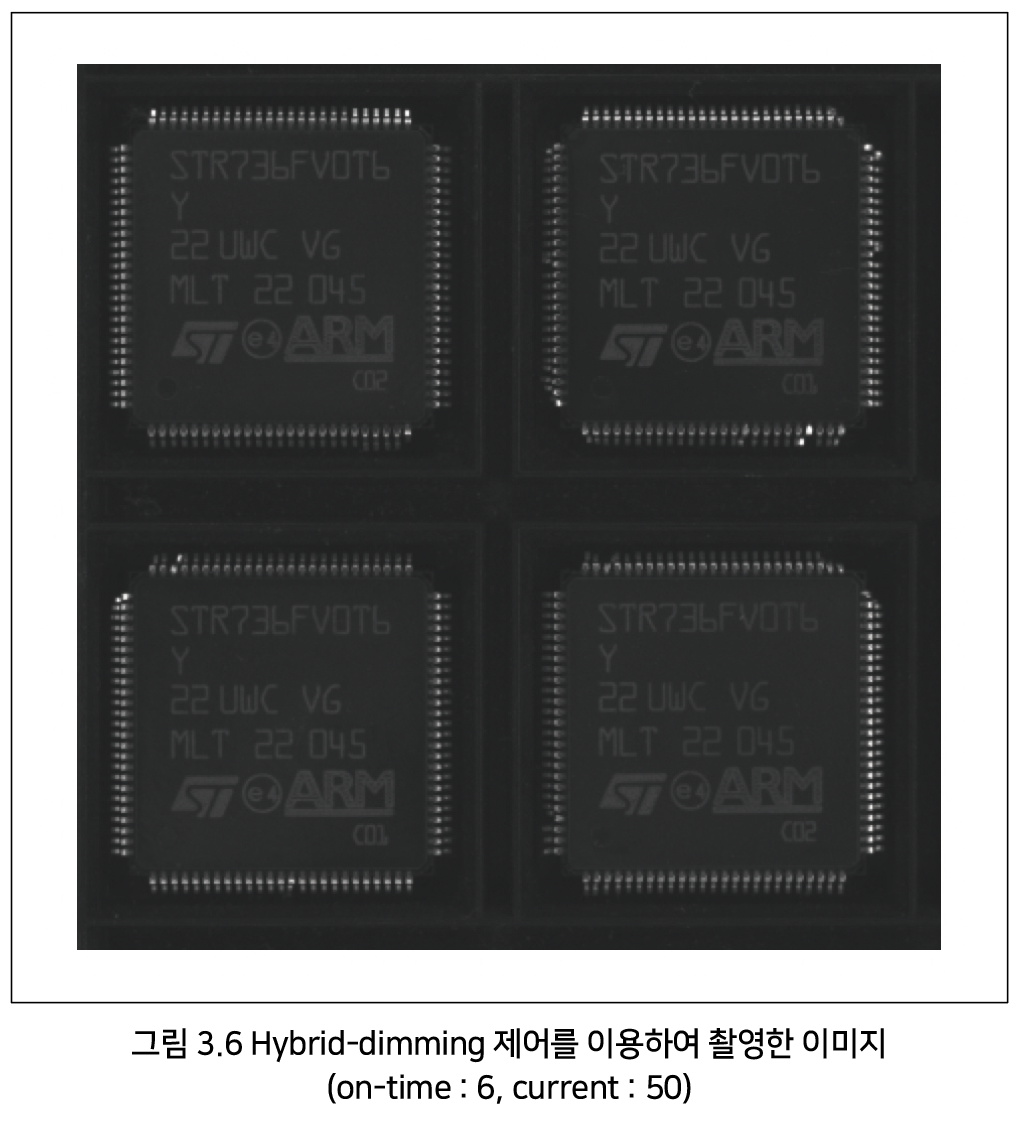
전류를 너무 감소시키면 광량이 부족하여 피사체를 촬영하였을 때 제대로 된 영상을 획득할 수 없다. 그림 3.5는 출력 전류를 50로 줄였을 때의 전류 파형이고 그림 3.6은 그때의 영상 측정 결과이다. 영상의 이미지가 너무 어둡기 때문에 정확한 측정이 어렵다.
출력 전류는 고정하고 on-time을 변경하며 영상의 변화를 측정한 결과는 다음과 같다. 그림 3.7, 그림 3.8 그리고 그림 3.9는 출력 전류를 500으로 고정하고 on-time을 1, 6 그리고 16로 변화시킨 후 각각의 전류파형을 측정한 그림이다. 그때의 영상을 그림 3.10, 그림 3.11 그리고 그림 3.12에 각각 도시하였다. 측정된 영상을 보면 on-time의 변화에 따라 최적의 영상이 검출되는 조건을 구할 수 있음을 알 수 있다.
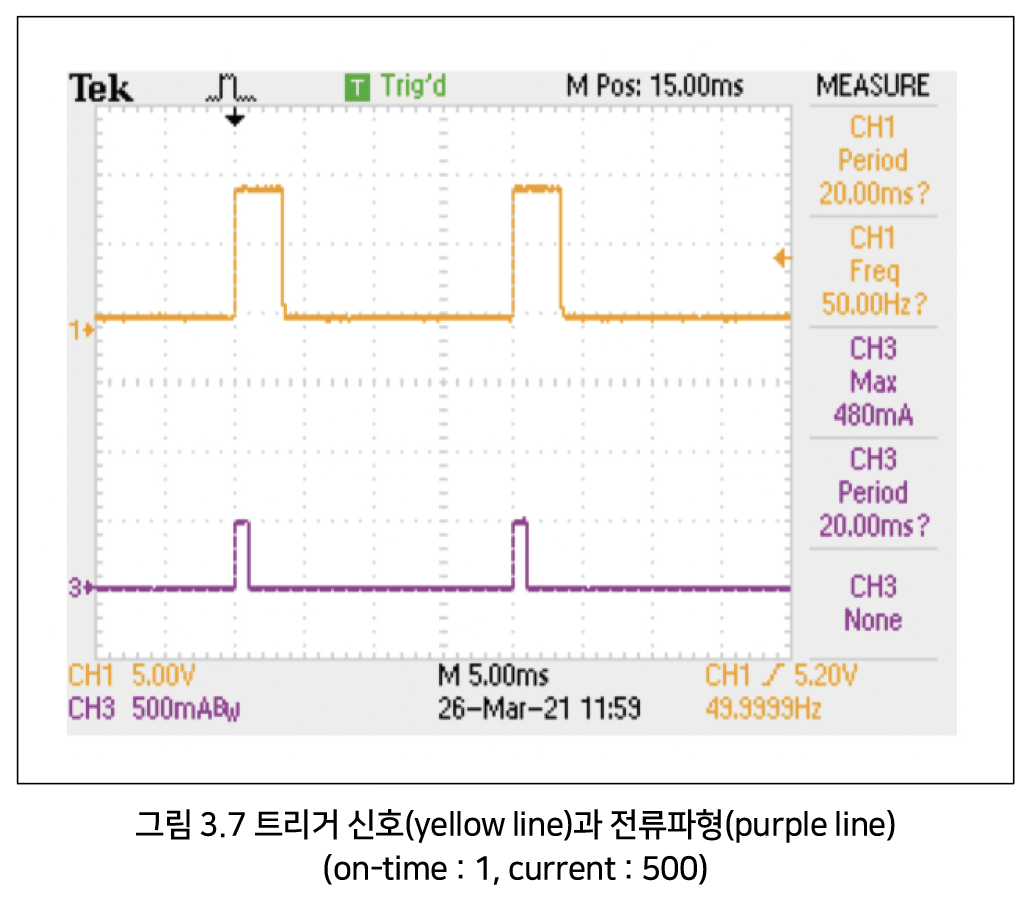
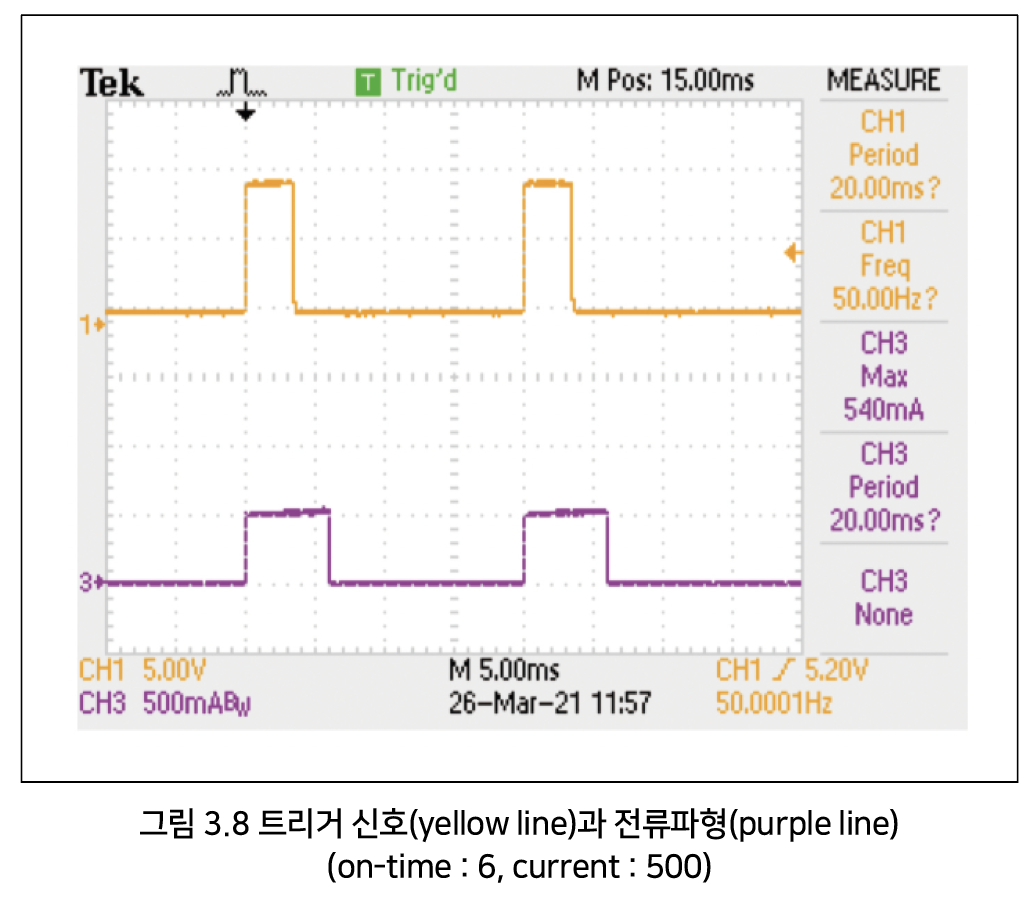
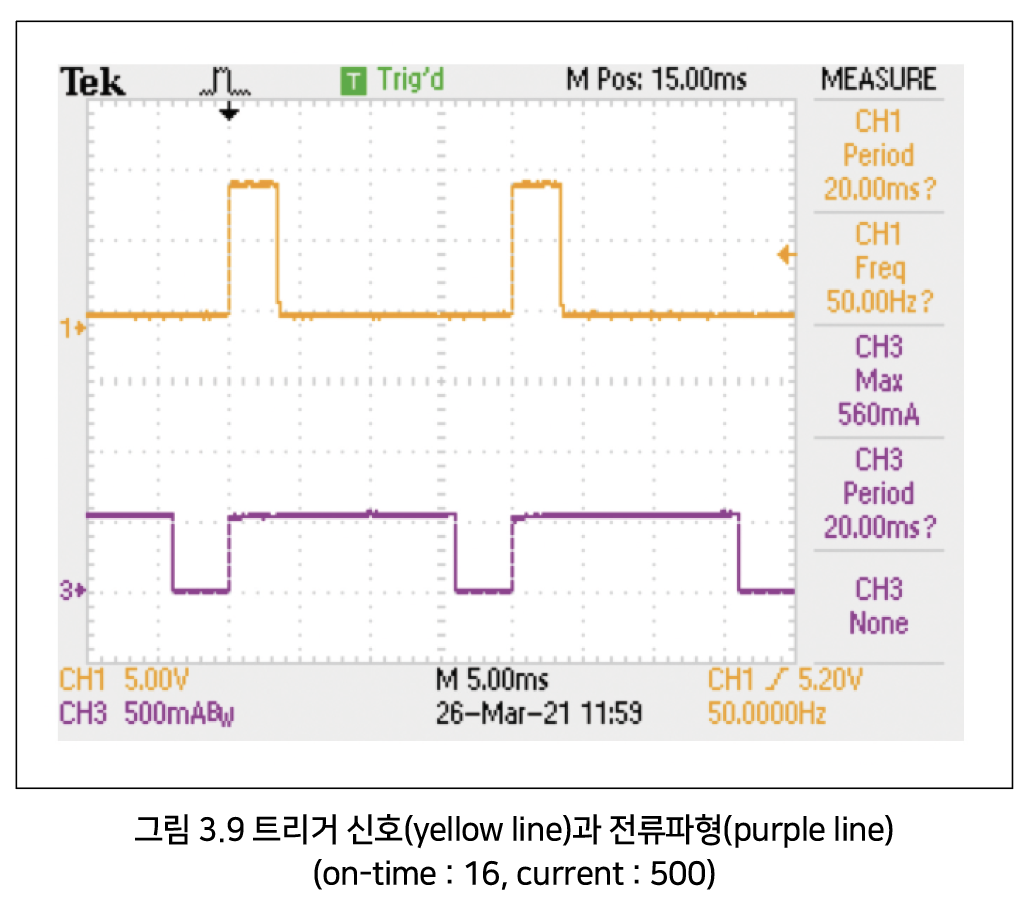
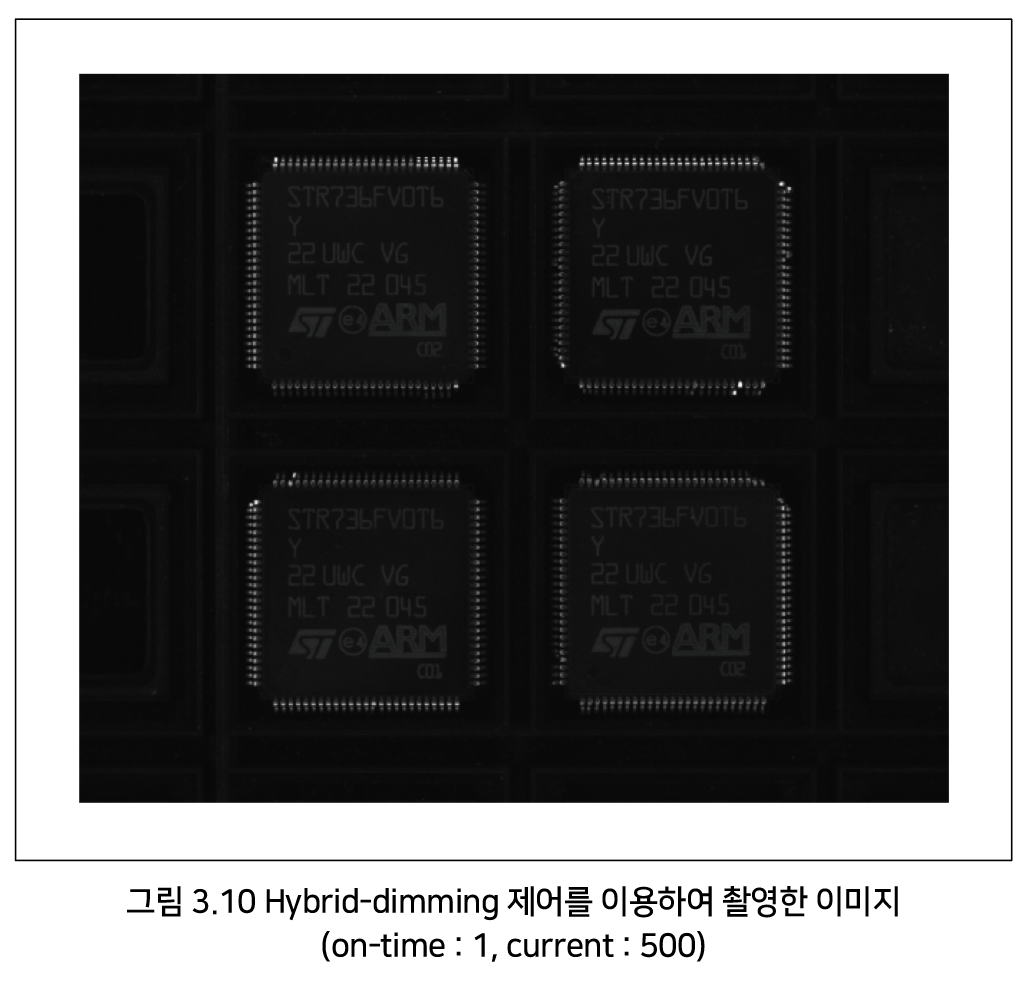
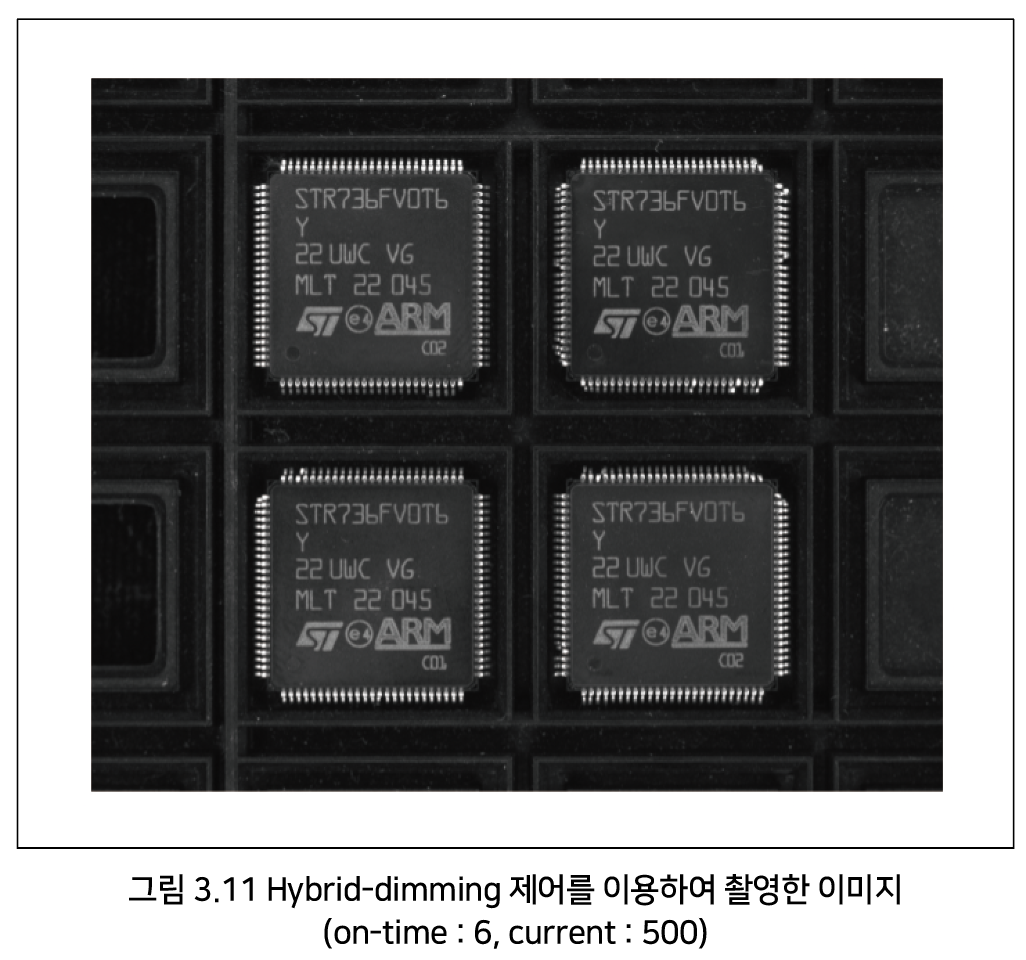
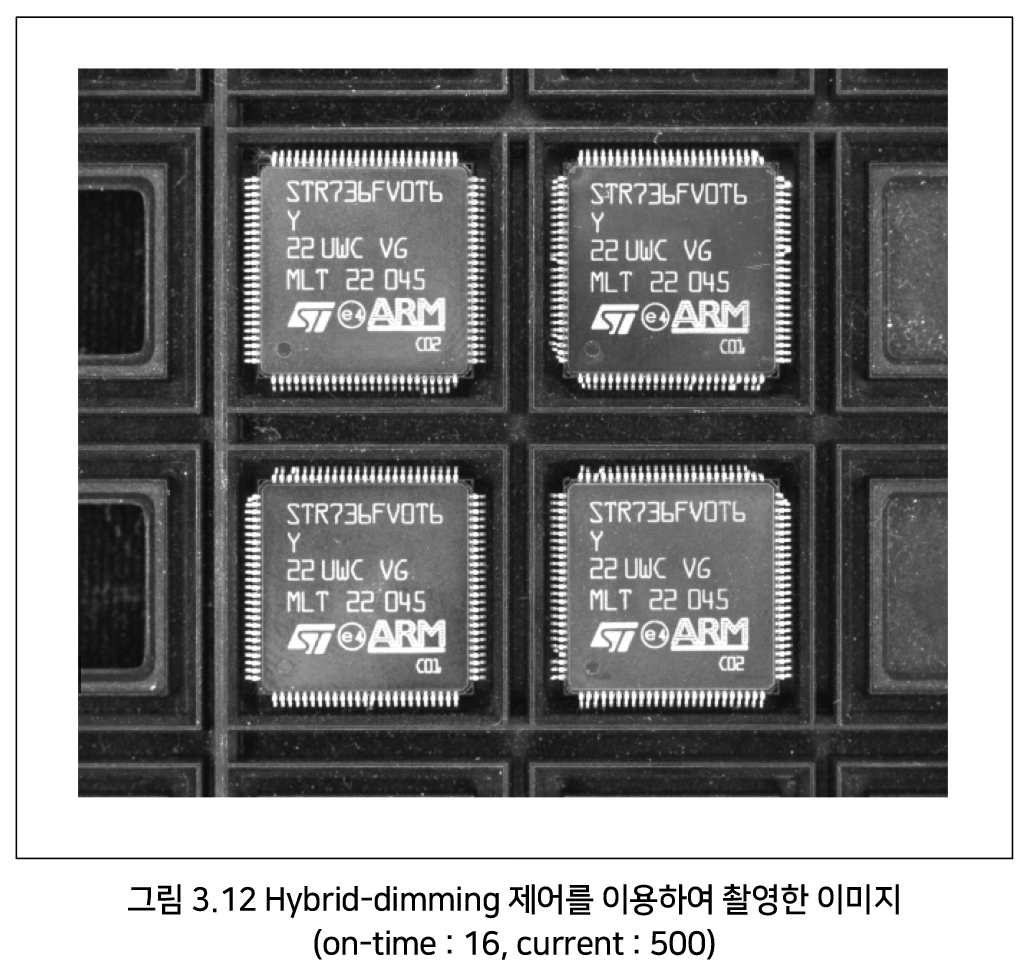
그림 3.11은 앞의 그림 3.4와 같은 영상으로 선명한 글씨가 나타나는 최적의 on-time 조건이며 이를 이용하여 깨끗한 영상을 획득할 수 있다. 본 논문에서 제안하는 hybrid-dimming 제어 기술을 사용하였을 경우 LED의 순방향 전류와 on-time 제어를 통해 광량 조절이 가능하고 이를 통해 정확한 이미지 검출이 가능한 것을 확인할 수 있다.
3.1.2 Hybrid-dimming 제어의 결론
본 연구에서 비전시스템을 위한 LED 조명 장치에 사용되는 hybrid-dimming 제어 기술을 제안하고 이를 구현하였다. Hybrid-dimming 제어 기술은 기존의 스트로브 제어방법에서는 제어하지 못하는 출력 전류와 on-time을 세밀하게 조절할 수 있는 제어방법이다.
제안하는 기술을 사용할 경우 짧은 시간 동안 고출력을 낼 수 있어 기존 스트로브 제어방법의 장점인 적은 누적발열을 유지하면서도 출력 전류와 on-time을 자유롭게 제어할 수 있어 영상 추출 과정에서 발생할 수 있는 빛의 포화 현상을 제거할 수 있다. 이로 인해 효과적인 영상 판독이 가능하다. 이와 같이 제안하는 hybrid-dimming 제어 기술은 광 출력을 자유롭게 제어할 수 있다. 이러한 특징으로 인하여 검사대상이 되는 시료의 특성에 맞는 최적의 환경을 구현할 수 있어 LED 조명을 이용한 검사의 효율성을 높일 것으로 기대된다.
3.2 라인 스캔 LED 조명 제어 실험
3.2.1 "User calibration" 실험 결과 및 고찰
그림 3.13과 같이 오프셋과 기울기 특성이 모두 다를 경우 기울기 특성만 보정한다. 제어 스텝이 증가할수록 조명의 밝기는 동일한 비율로 증가하지만 채널 간 편차는 그대로 유지한다.
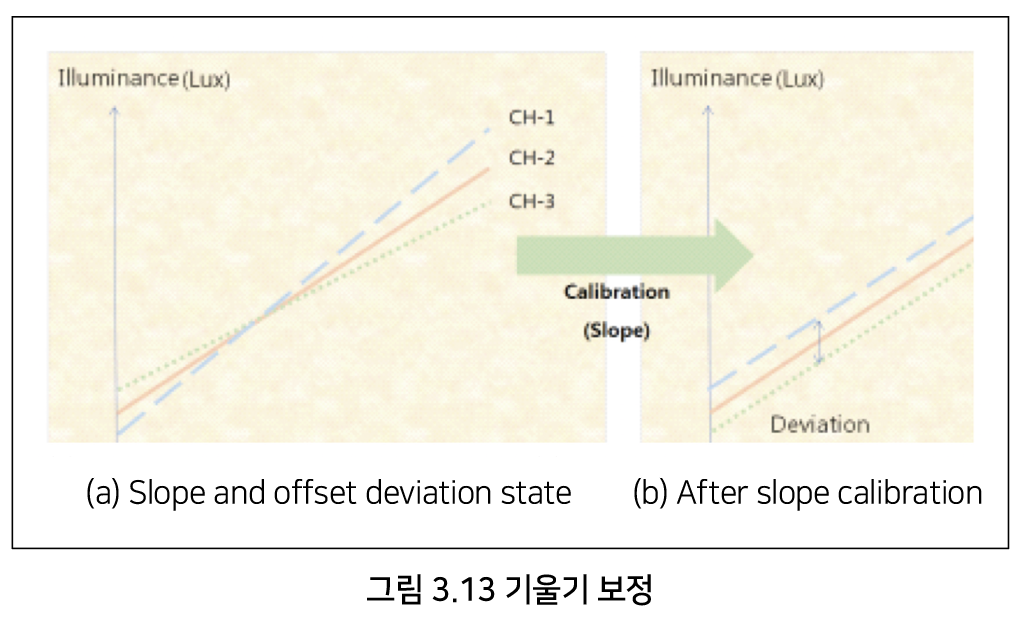
그림 3.14와 같이 오프셋과 기울기 특성이 모두 다를 경우 오프셋 특성만 보정한다면 낮은 제어 스텝에서는 밝기 편차가 비교적 적지만 제어스텝이 증가할수록 밝기 편차는 커진다.
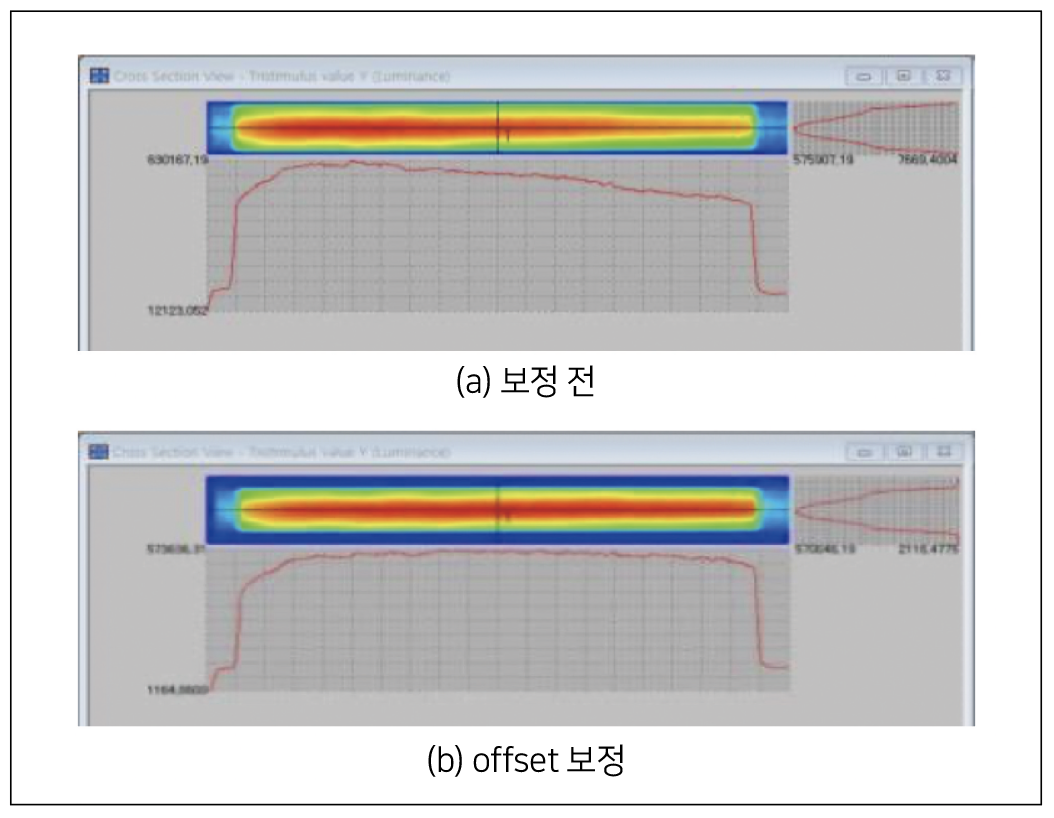
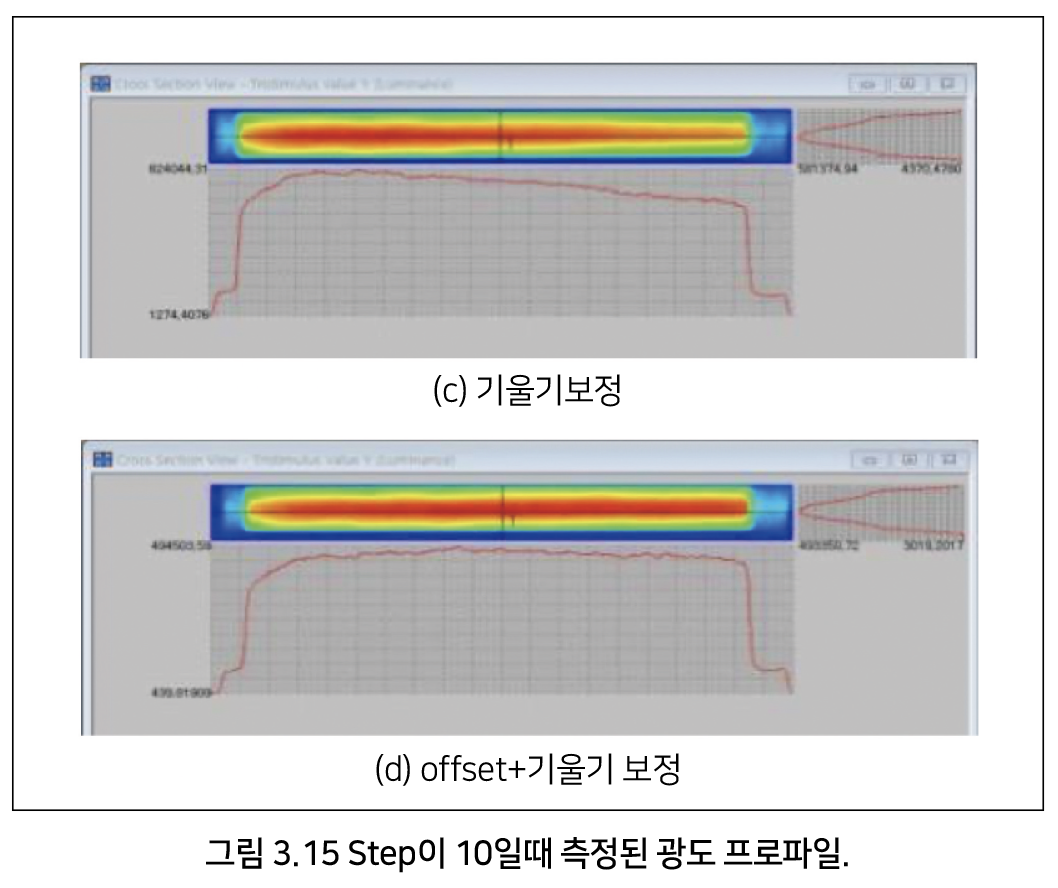
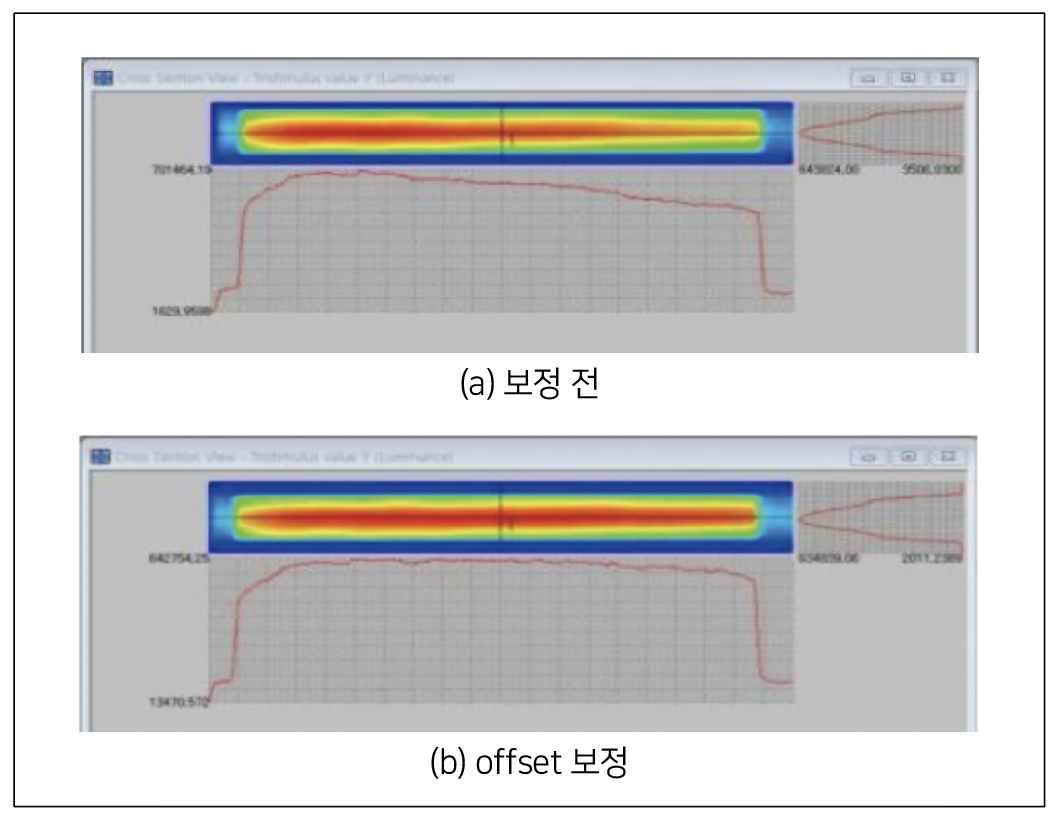
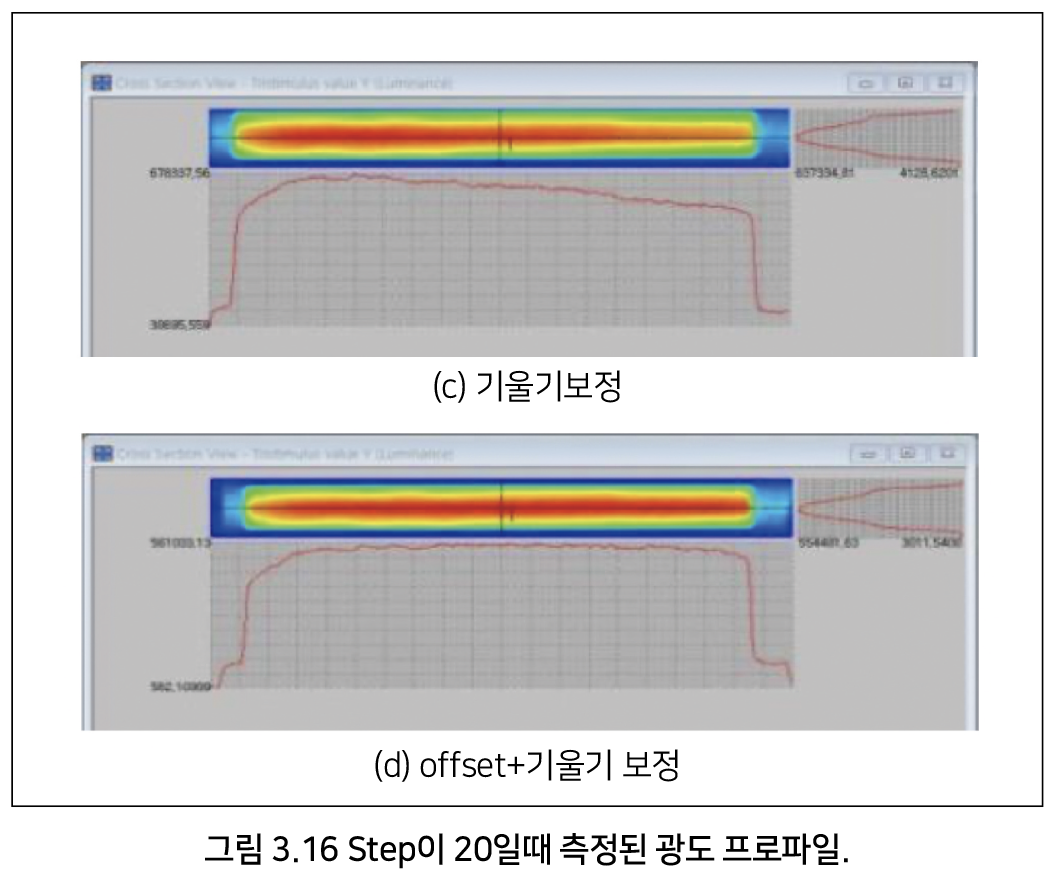
결국 작은 스텝에서는 offset 보정이 효과적으로 균일도를 향상시킬 수 있다. 하지만 스텝이 증가할수록 기울기 보정이 효과적으로 균일도를 향상시킨다. 이는 그림 3.15, 3.16, 3.27, 3.28의 실제 휘도 측정 결과에서 확인할 수 있다.
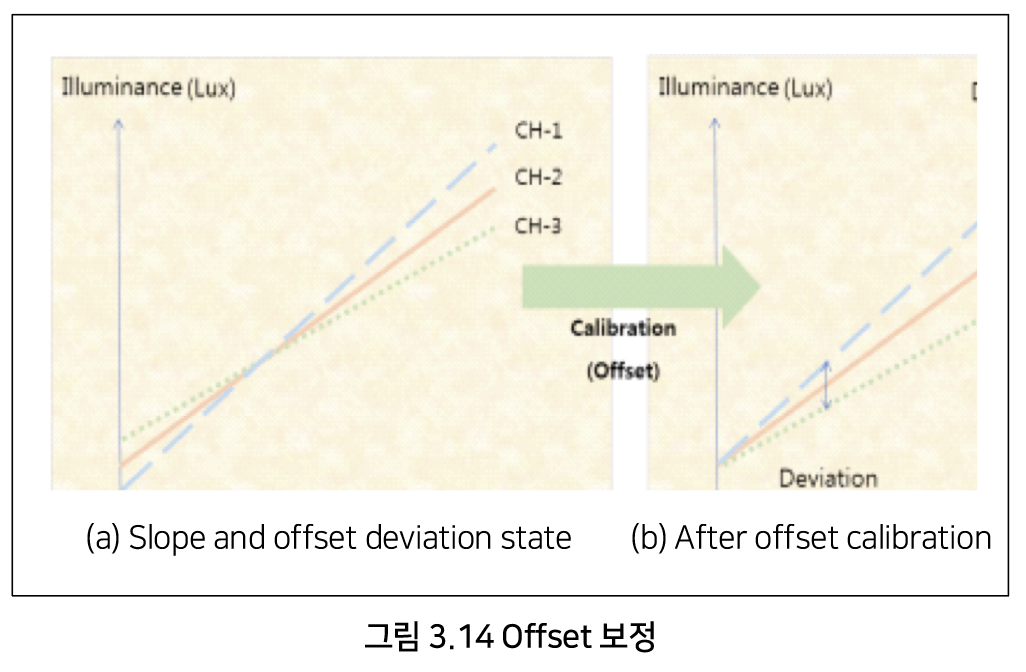
그림 3.15와 그림 3.16은 작은 스텝에 해당하는 스텝이 10과 20에서 측정한 휘도 측정 결과이다. 그림 3.15와 그림 3.16의 4개의 (a), (b), (c), (d)는 각각 보정이 없는 경우의 휘도분포, offset 보정을 한 경우, 기울기 보정을 한 경우, 그리고 offset 보정과 기울기 보정을 동시에 수행한 경우이다. 앞선 설명과 같이 제어스텝이 작은 경우에는 offset 보정이 효과적으로 균일도를 향상 시키는 것을 확인할 수 있다.
반면에 그림 3.17과 그림 3.18을 보면 스텝이 80과 100으로 클 경우에는 오프셋 보정보다는 기울기 보정이 지배적임을 알 수 있다.
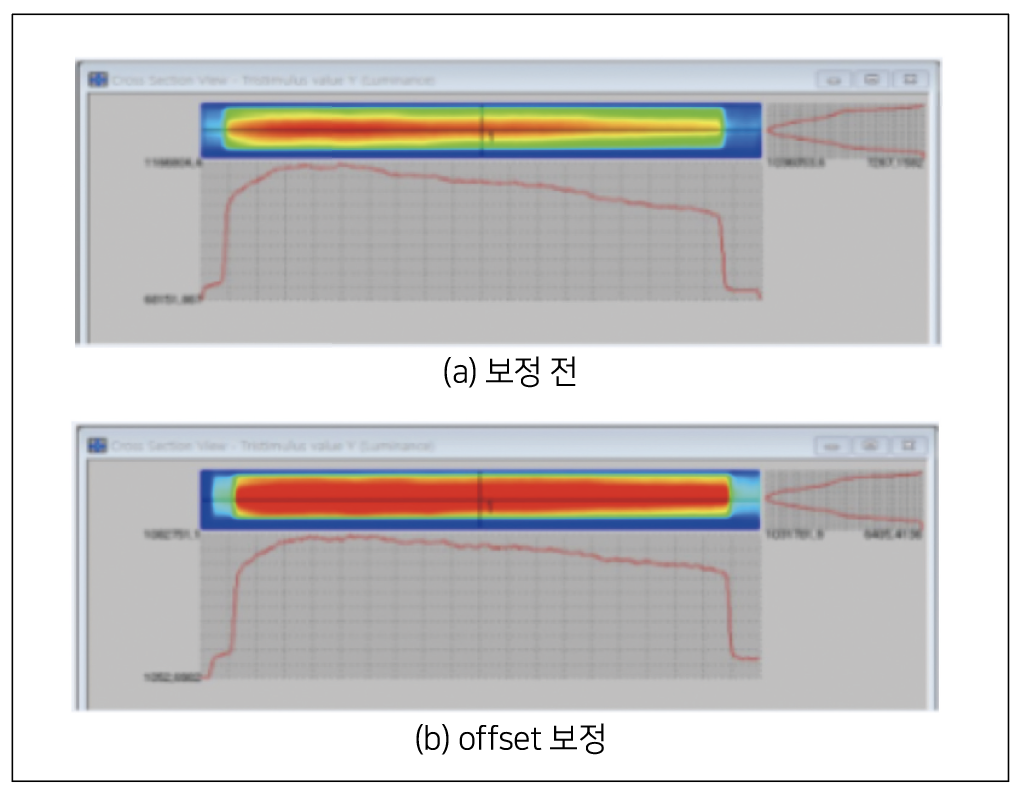
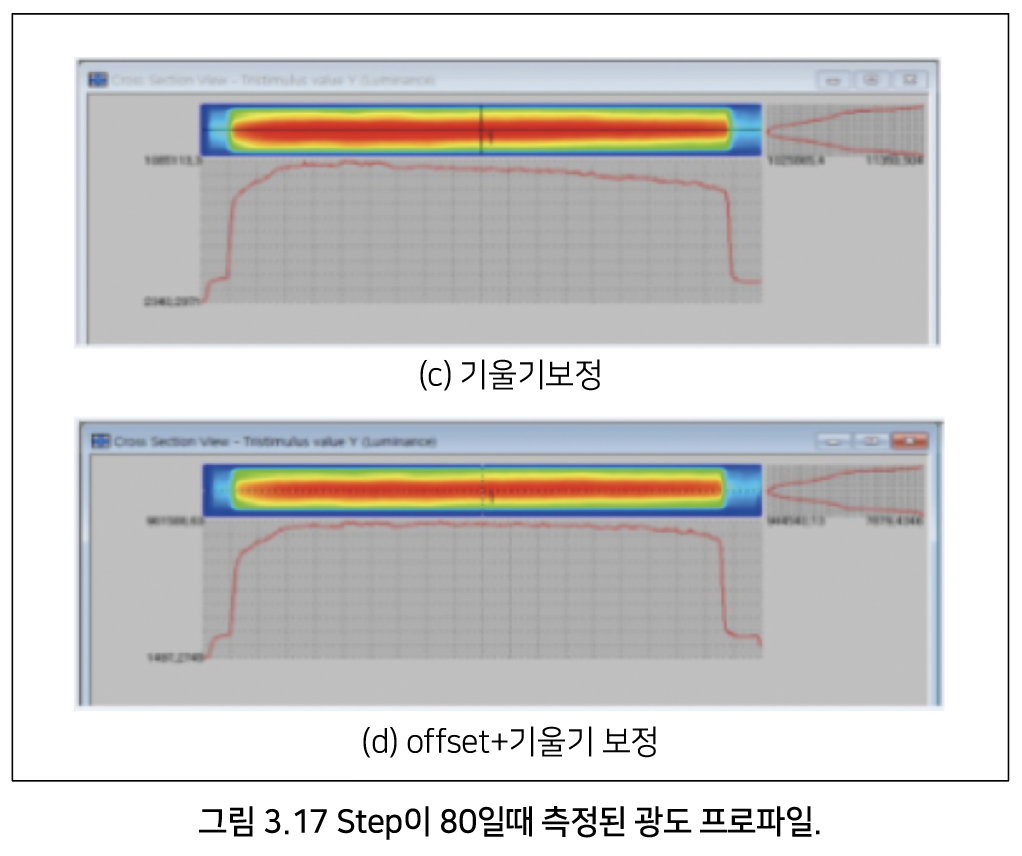
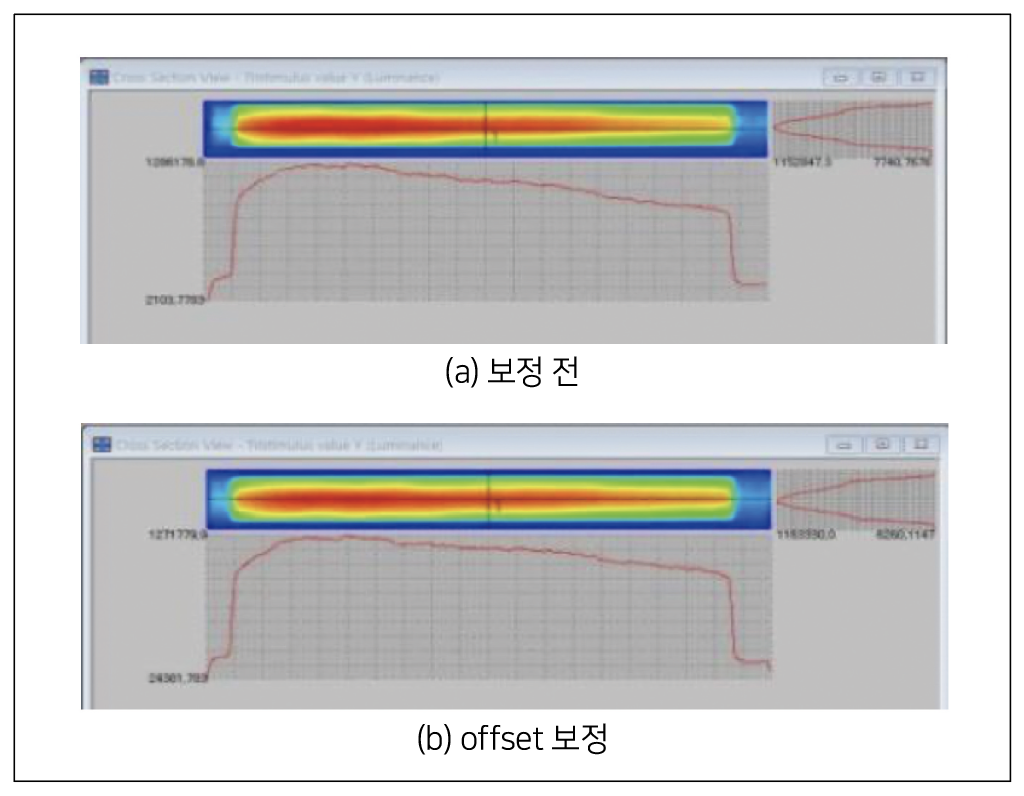
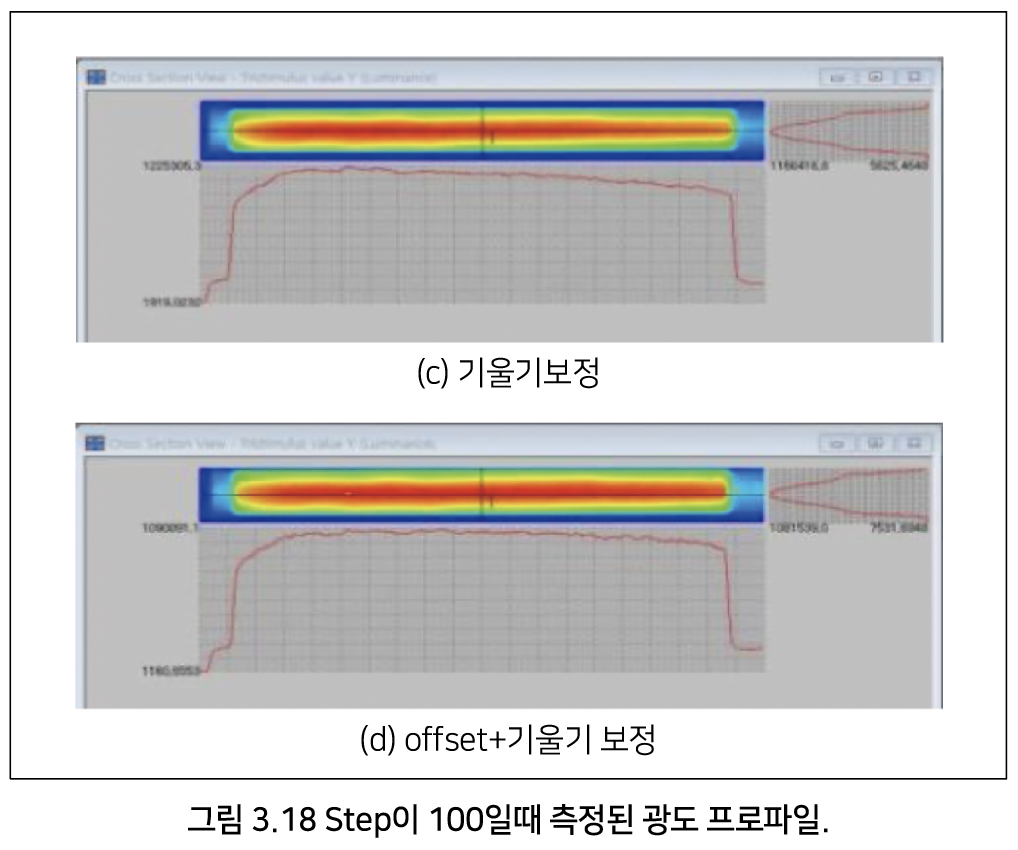
모든 스텝의 경우에서 오프셋과 기울기 둘 다 보정한 경우가 스텝 변화에 관계없이 휘도 분포의 균일도 개선이 가장 우수함을 알 수 있다.
다음은 라인 스캔 비젼 시스템으로 월간지 Lxxxxx의 표지 이미지를 라인 조명의 채널 간 저 휘도에서는 오프셋을 고 휘도에서는 기울기 편차를 주어 이미지를 취득해보고 이를 비교해 보았다.
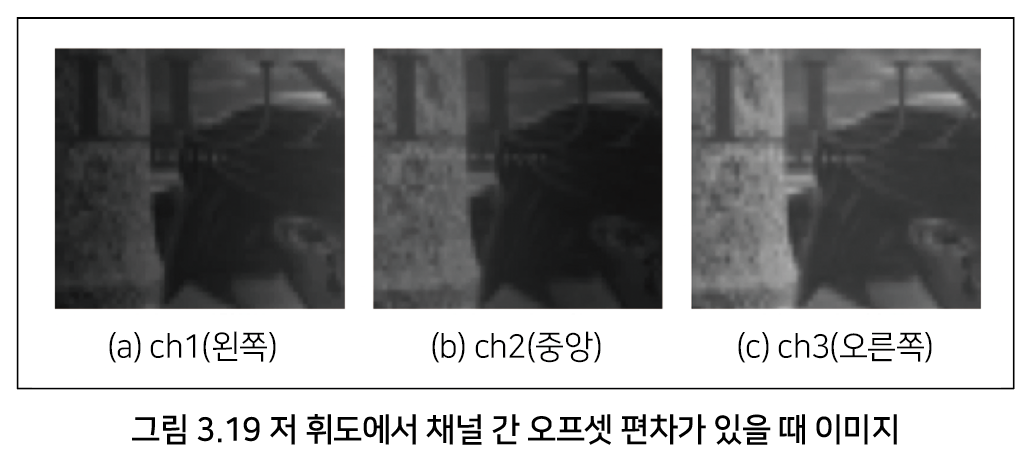
그림 3.19(a)는 저 휘도에서 ch1이 ch2와 ch3에 비해 오프셋 값이 낮아 왼쪽 라인이 어둡게 취득된 이미지이고, 그림 3.19(b)는 저 휘도에서 ch2가 ch1과 ch3에 비해 오프셋이 낮아 중앙 라인이 어둡게 취득된 이미지이며, 그림 3.19(c)는 ch3가 ch1과 ch2에 비해 오프셋 값이 낮아 오른쪽 라인이 어둡게 취득된 이미지이다.
그림 3.20(a)는 고 휘도에서 ch1이 ch2와 ch3에 비해 기울기 값이 높아 왼쪽 라인에 빛 번짐이 발생되어 취득된 이미지이고, 그림 3.20(b)는 고 휘도에서 ch2가 ch1과 ch3에 비해 기울기 값이 높아 중앙 라인에 빛 번짐이 발생되어 취득된 이미지이며, 그림 3.20(c)는 ch3가 ch1과 ch2에 비해 기울기 값이 높아 오른쪽 라인에 빛 번짐이 발생되어 취득된 이미지이다.
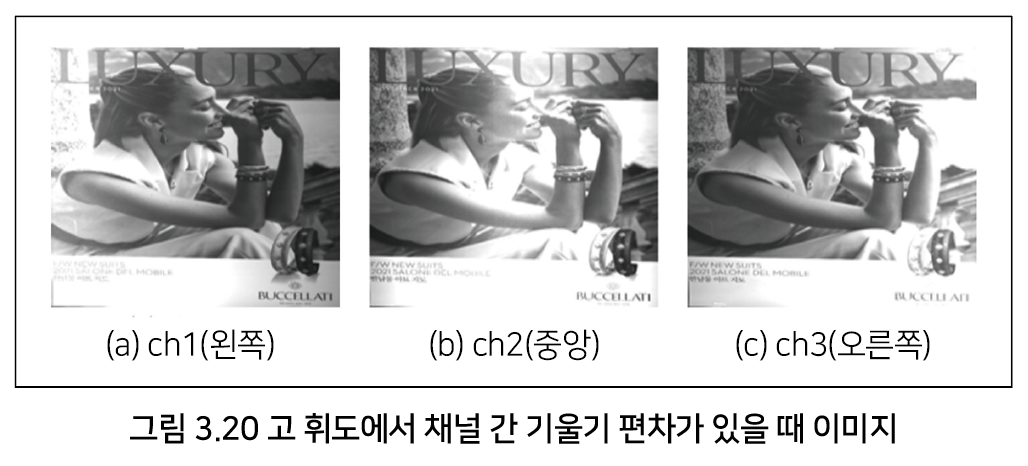
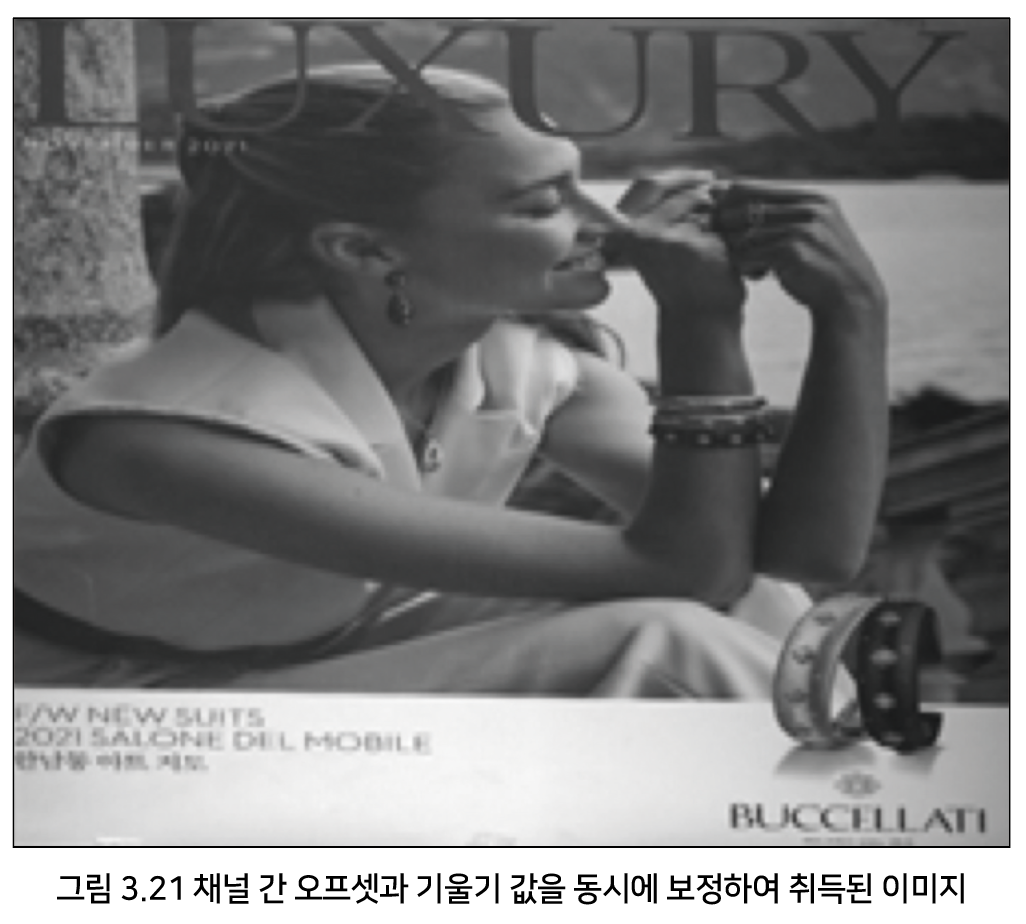
그림 3.21은 오프셋과 기울기 값을 동시에 보정 후 이미지를 취득한 결과이다. 결과 이미지에서 보여주는 바와 같이 라인 조명 제어에 안정화된 “User calibration”기술을 적용하면 휘도 분포의 균일도가 향상되어 검사의 효율성이 높아짐을 볼 수 있다.
3.3.2 라인 스캔 조명 시스템의 "User calibration" 기술 결론
머신 비전에 사용하는 라인 스캔 비전 시스템에서 라인 스캔 조명의 광원에는 높은 광량과 우수한 휘도 분포의 균일도가 요구된다.
본 연구에서는 휘도 분포의 균일도 개선을 위하여 입력 전류 값에 따른 LED 조명의 채널별 밝기 차이를 오프셋과 기울기를 변수로 하여 보정하였다. 입력 전류 값이 작은 저 휘도에서는 오프셋 보정이 효과적이며 전류 값이 큰 고 휘도에서는 기울기 보정이 효과적임을 확인하였다.
본 연구에서는 오프셋과 기울기 변수를 동시에 보정하여 입력 전류 값에 따른 LED 램프 채널별 휘도 차이를 최소화할 수 있었다. 이러한 보정을 통해 라인 스캔 조명 장치의 광원에 대한 균일도를 최적의 값으로 얻을 수 있었다. 이러한 조명 장치를 적용하면 머신 비전이 필요한 검출 시료 측정에서 최적의 환경을 구현할 수 있으므로 검사의 효율성을 높일 수 있다.
제 4 장 결론
머신비전 시스템에 사용되는 LED 조명 기술에서는 설치 환경 요인, 명시야와 암시야, LED 파장에 따른 금속 분광 반사율, 센서와 파장, 조명 형태에 따른 응용 이미지 등 조명의 조사 기술에 관한 실제 사용한 예를 소개하였다. 이를 통해 조명 기술이 머신비전 분야에서 얼마나 중요한 열쇠를 쥐고 있는지를 설명하였다.
머신비전 시스템에 사용되는 종래의 LED 조명 제어방법인 정전압 제어, 정전류 제어, PWM 제어, 스트로브 제어의 특징을 설명하고 비교 하였다. 특히 최근 머신비전 시스템에서 많이 사용되는 PWM 제어방법과 스트로브 제어방법을 각각 적용하여 열화상 카메라를 이용한 LED의 발열 상태, 피사체 이미지 촬영에서 나타나는 플리커 현상 등 두 제어방법의 차이를 검증 하였다. LED 조명 밝기 정밀제어와 전력대비 누적 발열을 감소시키는 효과로 정전류 제어와 스트로브 제어 각각의 단점을 보완하고 장점을 극대화한 새로운 구동 방법인 hybrid-dimming 제어방법을 제안하고 구현하였다.
Hybrid-dimming 제어방법을 사용할 경우 짧은 시간(on-time)에 고출력을 낼 수 있기 때문에 누적발열이 거의 발생하지 않는 기존 스트로브 제어방법의 장점을 유지하면서도 출력 전류와 on-time을 정밀 가변할 수 있기 때문에 영상 추출에서 발생 할 수 있는 빛의 포화 현상을 제거하여 효과적인 영상 판독이 가능함을 실험 결과를 통해 확인하였다.
Hybrid-dimming 제어 기술은 검출 시료 특성에 맞는 최적의 환경으로 광 출력을 구현할 수 있으므로 검사의 효율성을 높일 것으로 전망 된다. 특히 머신비전 시스템의 프레임 카메라를 위한 최적의 LED 조명 제어방법이라 생각 된다.
라인 스캔 비전 시스템은 연속적인 이미지를 취득해야 하므로 PWM 제어방법이나 스트로브 제어방법 보다는 정전류 제어방법이 적합하다. 라인 스캔용 조명은 개별 LED가 일렬로 길게 배치되어 있는 구조이다. 이러한 구조는 LED 소자의 물리적 특성에 대한 영향을 크게 받으며 LED 소자 간 편차가 클수록 해당 구간에 대한 균일도는 무너진다. 균일도를 유지하기 위해 물리적 특성이 동일한 LED로 라인 스캔용 LED 조명을 구성하기란 매우 힘들며 가격 또한 매우 비싸진다.
이를 보완하기 위한 방법으로 “User calibration"이라는 기술을 제안하여, LED 소자 간 발생하는 밝기 편차를 오프셋과 기울기를 동시에 보정함으로써 균일도가 향상됨을 실증하였다.
(주)엘브이에스
(주)엘브이에스 김태화 CEO의 박사학위 논문 ‘머신비전 시스템을 위한 최적의 LED 조명 제어에 관한 연구’의 마지막 부분이다.
출처 : 김태화(2022),「논문 머신비전 시스템을 위한 최적의 LED 조명 제어에 관한 연구」69~87p




