


3D 표면 검사를 위한 측광 스테레오
Euresys
최근 머신 비전 시장은 3D 측정 및 검사를 사용하거나 이를 필요로 하는 애플리케이션이 크게 증가하고 있다. 검사를 위해 3D 정보를 추출하는 데 다양한 기술이 시장에 선보이고 있다. 예를 들면 구조광(레이저 스캐닝 기반의 삼각측량 등), 스테레오 또는 스테레오스코픽 비전(stereoscopic vision) 및 비과 시간(time of flight) 센서 등이다.
이러한 기술 중에 덜 알려진 것 중 하나는 포토메트릭 스테레오(Photometric Stereo)다. Euresys의 포토메트릭 스테레오 기능은 단일 시각(그러나 다른 방향의 조명 하에서)에서 찍은 동일한 표면의 여러 이미지를 획득하여 표면의 각 지점의 방향과 알베도(albedo)를 추정한다. 조명과 동기화하여 서로 다른 이미지를 순서대로 획득하므로 하나의 카메라만 필요하다.
포토메트릭 스테레오는 물체 표면에 존재하는 세부 사항(결함 또는 정보)의 감지 또는 검사하는데 적합하다. 알고리즘은 Euresys의 Open eVision Easy3D 라이브러리에서 사용할 수 있으며 또한 코드 판독(EasyMatrixCode, EasyQRCode, EasyBarcode), 광학 문자 인식(EasyOCR), 정렬(EasyMatch, EasyFind), 측정(EasyGauge) 또는 결함 감지(EasyObject, EasySegment)와 같은 작업의 전처리 단계로써 사용할 수 있다.
작동
비전 설정(검사할 대상, 조명 및 카메라의 위치 및 각도)에 대해 소프트웨어는 먼저 대상에 대한 보정 또는 설정에서 기하학적 특성의 수동 도입이 필요하다.

프로세스
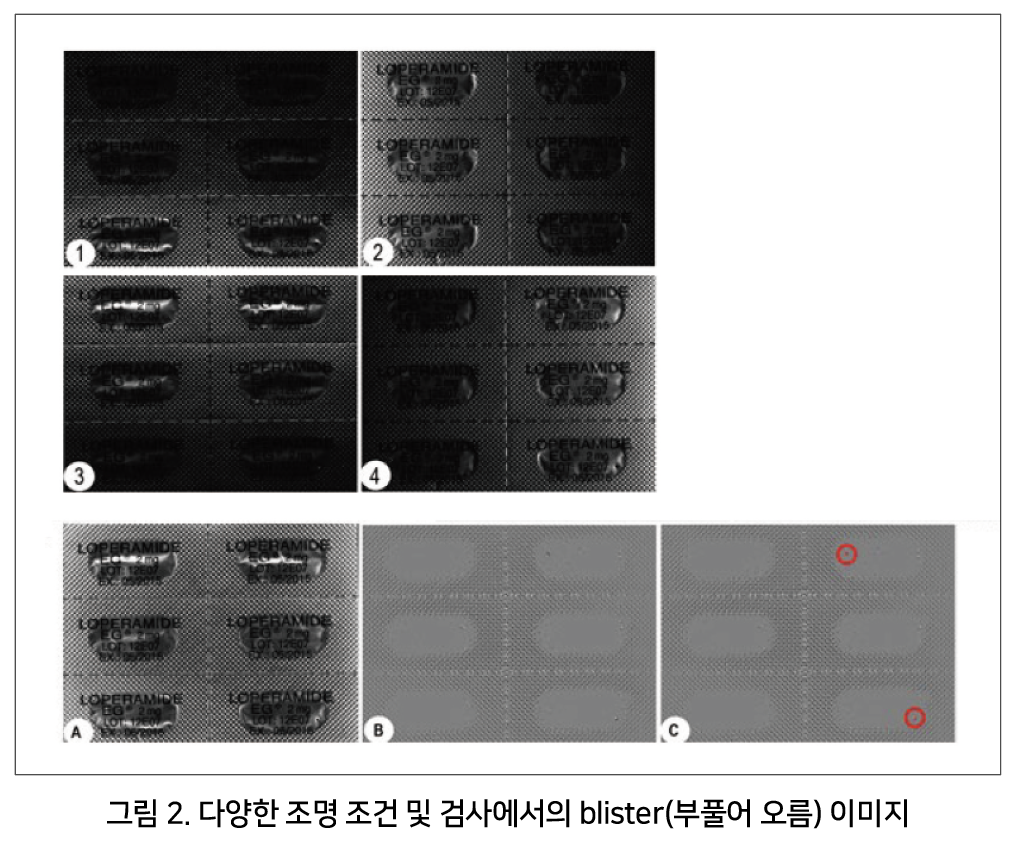
그 다음부터는 검사 대상물의 이미지 캡처가 다양한 조명 각도에 따라 여러 단계로 수행된다. 사용자의 요청에 따라 포토메트릭 스테레오는 여러 변수(표면에 수직, 알베도, X 및 Y 기울기, 평균 및 가우스 곡률)를 개별적으로 추출한다. 이들은 2D 도메인에서 3D 정보의 재구성/렌더링에 사용되어 다른 라이브러리에서 추가 처리된다. 그림 2는 전체 프로세스를 보여준다.
•- 4가지 조명 조건(이미지 1~4)에서 카메라가 촬영한 물체
•- 선택한 측정값을 기반으로 재구성된 이미지(이미지 A)
•- 선택한 검사에 유용한 분리된 데이터 하위 집합(이미지 B, 여기서는 가우스 곡률 정보를 사용)
•- Open eVision EasySegment library를 사용한 딥 러닝 검사 결과. 두 개의 펑크 지점을 명확하게 식별할 수 있다.
최적화
몇 가지 테스트를 통해 사용자는 가장 적절한 변수를 식별하여 애플리케이션에 복구할 수 있다. 이러한 단계는 최적화를 가져오고 프로세스의 속도를 높인다. 예를 들어, 일부 감지에는 특정 선형 감지 또는 날카로운 모서리 감지가 필요하다. 특정 관심 영역(ROI)의 지정도 가능하다. 이러한 매개변수를 실제 애플리케이션에 조정하면 속도가 크게 향상된다. 이 기능은 완벽하지 않은 물체 위치, 관찰 조건 또는 조명을 고려하여 다음의 사항을 보상할 수 있다.
•- 주변 조명(어두운 이미지)
•- 균일하지 않은 조명(평면 기준 이미지)
결론
원본 이미지에서 감지할 수 없는 유용한 정보가 표준 eVision 라이브러리에서 효과적으로 활용하기 위해 포토메트릭 스테레오로 어떻게 사용되는지 알아봤다.
측광 스테레오 이미저 기능은 Euresys의 Open eVision Easy3D 라이브러리에서 사용할 수 있다.
자료 제공: Euresys(www.Euresys.com)



