


타이어 공정에 적용된 협동로봇 안전시스템 구축 사례
SICK
독일 타이어 제조 회사 Continental은 세계적인 자동차 산업의 공급업체다. 자동차 산업은 짧은 제품 수명으로 인해 차량 모델과 관련 제품 등이 점점 다양해지고 있으며 이에 따라 공급 시장도 함께 성장하고 있다. 이러한 상황에서 생산 라인의 개별 스테이션에서 변동 및 장애가 발생하면 전체 라인이 멈추는 등의 중대한 결과를 초래한다. 장애가 커질수록 조치는 점점 까다로워진다. 연중무휴 운영되는 바벤하우젠 공장은 자동차 콕핏용 하이테크 구성품을 15초마다 한 개씩 생산한다. 이러한 상황에서는 다운타임이 발생하면 그로 인한 손실을 만회할 방법이 많지 않다. 따라서 Continental은 유연하지 않은 라인을 유연한 협동적 라인으로 교체하고 있다.
Continental은 클라우스와 클라라란 이름의 Cobot(협동로봇)을 자동테스트 장비에 배치했다. 인간과 로봇의 협동에서 요구되는 안전은 Flexi Soft로 구성된 SICK의 안전 솔루션이 담당했다. 이 솔루션은 안전레이저 스캐너 S300, 안전 스위치 TR4 및 소프트웨어 프로그래밍이 가능한 안전 제어기로 구성됐다. 새롭게 구축된 라인은 세 가지 스탠드에 협동로봇을 배치했다. 협동로봇이 벨트에서 부품을 집어서 자동 테스트 장비에 놓고, 테스트를 마친 부품은 협동로봇이 다시 집어 다음 벨트에 위치시킨다.
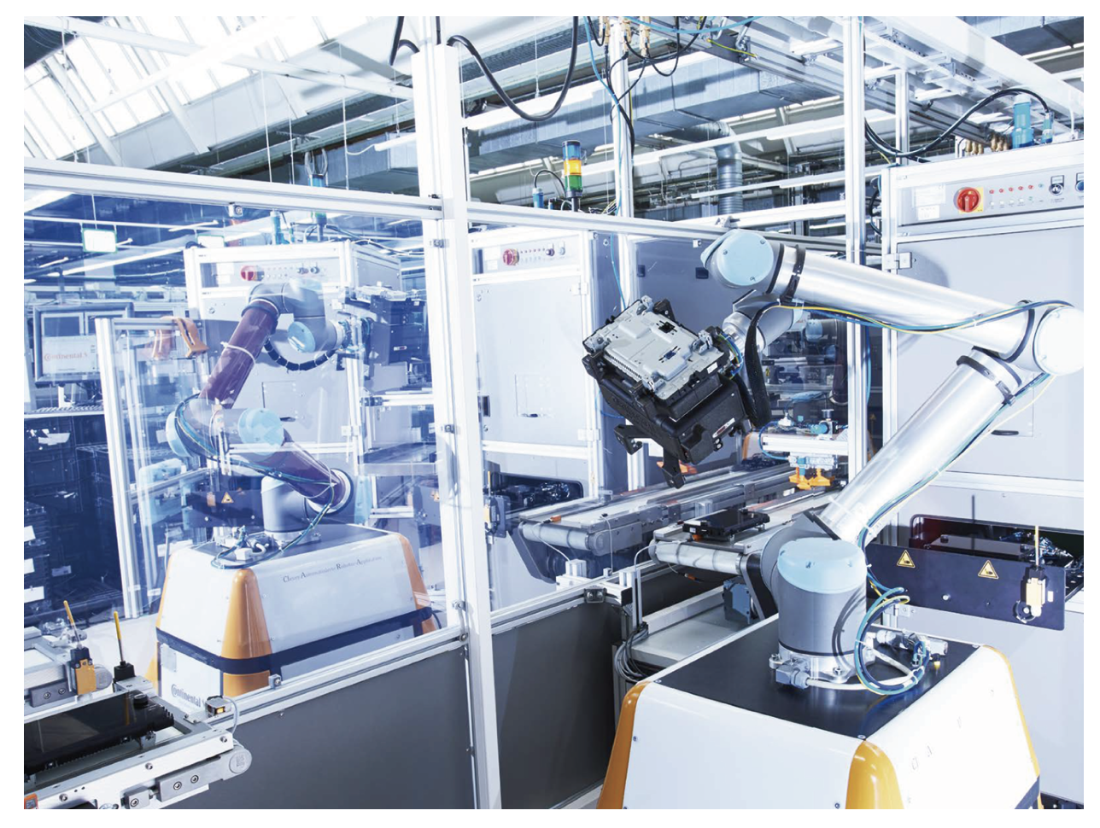
인간과 로봇의 협동(MRC)을 효율적으로 만드는 안전
Continental의 자동화담당 본부장 Heiko Liebisch는 협동로봇과 그 장점에 대하여 “클라우스(지능적으로 자동화된 범용로봇 시스템)와 클라라(지능적으로 자동화된 로봇 애플리케이션)는 반이동식 경량 로봇으로, 대부분 고정식으로 작동하지만 이동식으로 사용할 수도 있다.”며 “이 개념을 이용하면 로봇을 다른 근무를 위해 이동시킬 수도 있다. 그러면 동일한 로봇을 두 설비에서 사용하는 것이 가능하다. 즉 로봇이 한 설비의 오전 근무조, 다른 설비의 오후 또는 야간 근무조로 쓸 수 있다.”고 말했다.
언제든지 협동로봇을 기계식 인덱싱을 통해 원래 장소로 알맞게 배치시킬 수 있다. 안전 스위치 TR4 Direct는 클라우스와 클라라에서 코딩된 액추에이터를 확인해준다. Heiko Liebisch는 “시스템의 안전과 관련된 모든 사항은 소프트웨어 프로그래밍이 가능한 안전 제어기 Flexi Soft를 통해 제어된다. 이는 Flexi Soft가 안전 스위치의 위치를 확인한다는 것을 의미한다. 해당 위치에 안전 스위치가 없으면 프로세스가 진행되지 않고, Flexi Soft에서 오류 메시지를 출력한다.
스위치가 확인되면 안전 레이저 스캐너(S300 Advanced)가 작업장에 맞게 저장된 필드 세트를 로딩하고, 협동로봇이 프로그램을 실행할 수 있도록 승인한다.”고 설명했다. 그는 “코딩된 여러 스위치를 먼저 협동로봇에 고정할 수 있고, 이를 통해 협동로봇을 여러 작업장에 배치할 수 있다.”고 말했다.
아울러 새로운 라인에서도 방출된 테스트 부품을 역방향으로 이동시켜 다시 작동 중인 설비에 가져다 놓을 수 있다. 작업자는 기계가 작동 중일 때 테스트 설비 또는 협동로봇으로 이동한 후 테스트 부품을 해당 장소에 놓고 다시 밖으로 나온다. 그러면 협동로봇이 테스트할 부품의 위치를 자동으로 감지하여 정상적으로 프로세스를 다시 진행한다. 상시 감시를 위해 사선으로 설치된 안전레이저 스캐너는 앞쪽에 있는 신호등 색상의 표시등을 통해 보호 필드 상태와 위험요소를 알려준다. 작동자가 해당사항을 육안으로 인지할 수 있도록 협동로봇 팔 밑의 전체 보디가 이에 맞게 해당하는 신호등 색상으로 켜진다.
협동 모드에서는 클라우스가 노란색으로 켜지고 속도를 줄인다. 빨간색 모드에서는 클라우스가 완전히 작동을 중단한다. 작업자가 빨간색 보호 필드에서 벗어나면 시스템과 클라우스가 자동으로 다시 가동된다. 작업자가 이를 확인할 필요가 없다.
항상 첫 번째 단계는 위험 평가이듯이 협동로봇의 경우도 마찬가지이다. 클라우스와 클라라가 천천히 움직이더라도 로봇 팔은 일반적으로 작업자의 생명을 위협하는 물체가 될 수 있다. 그래서 앞쪽에 배치한 그리퍼를 날카로운 모서리 없이 모두 둥글게 레이저로 소결했다. 로봇이 인간과의 상호작용을 위해 특별히 개발된 경우에는 MRC 애플리케이션의 위험 평가가 필수적이다.
즉, 이러한 협동로봇은 설계상의 근본적인 특성에 따라 안전한 구조를 가지고 있지만 그래도 공간이 압착되거나 끼일 위험이 없도록 통행 가능한 영역과의 최소거리 등 기본적인 요건을 충족해야 한다. MRC 애플리케이션의 기능 안전에 대한 규범적 원칙은 IEC 61508, IEC62061 및 ISO 13849-1/-2등이다. 이외에도 산업용 로봇의 안전에 관한 ISO 10218-1/-2와 특별히 협동 로봇에 관한 ISO/TS 15066을 고려해야 한다.
Heiko Liebisch는 “SICK에게 협업로봇 시스템에 대한 설계, 가이드라인, 법적 규정에 관한 컨설팅과 교육을 받았다. 이 시스템 방식에 매우 만족한다.”고 말했다.
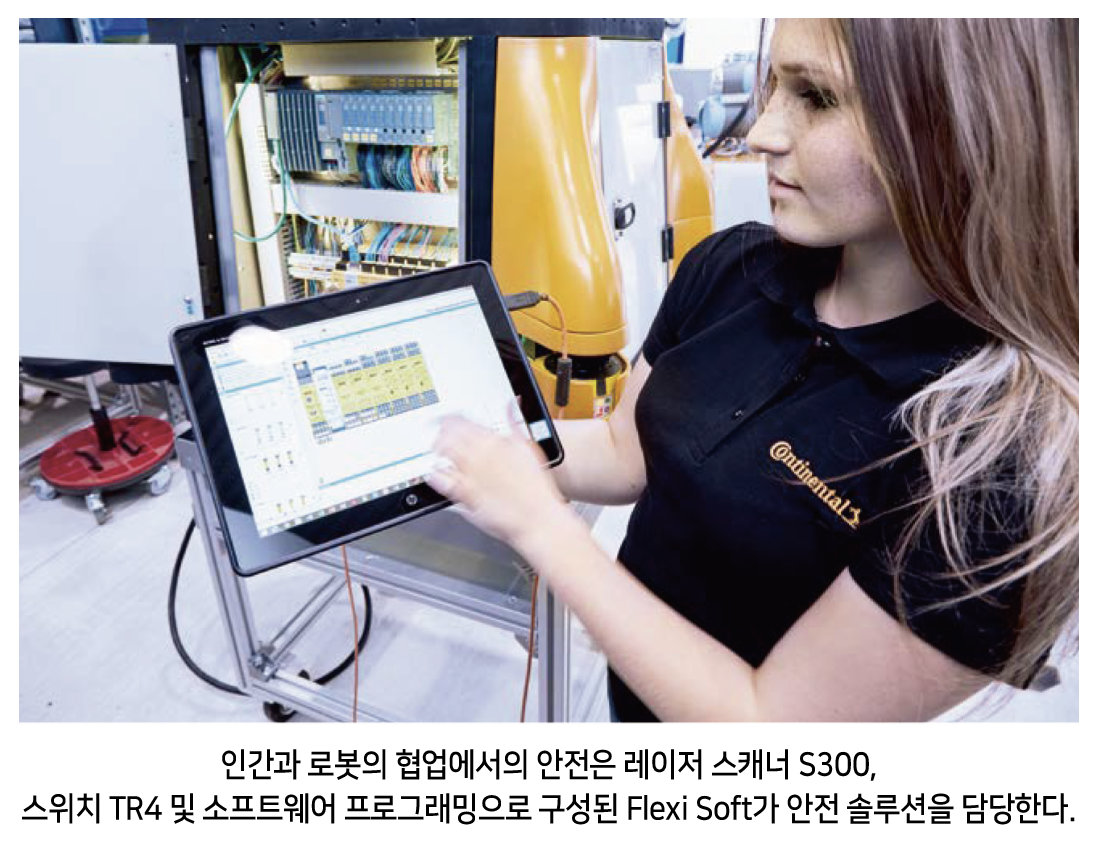
인간-로봇 협동에서 구현되는 기능 안전
높은 자동화 수준의 유연한 제조 공정
인간과 기계가 더욱 긴밀하면서도 안전하게 협력한다면, 최신 제조시스템은 높은 유연성을 갖게 될 것이다. 이를 위해서는 로봇 애플리케이션을 폭넓게 이해할 수 있어야 할 뿐만 아니라 위험 평가 전문 지식과 이를 반영하는 안전 솔루션 포트폴리오도 필요하다. 특정 애플리케이션에서는 인간과 이동식 협동로봇이 서로 긴밀하게 통합돼야만 한다.
이러한 시나리오에서 로봇의 힘과 속도, 방향 그리고 작업물과 캐리어는 작업자에게 위험 요인이다. 이러한 요인은 자체 보호 조치 및 추가 조치를 이용해 위험이 완화되도록 제한해야 한다. 이 때 보호 장치의 선택과 설계는 매우 복잡할 수 있다. 안전 레이저 스캐너를 애플리케이션에 보다 쉽게 적용하는 방법으로는 SICK의 안전 제어기 Flexi Soft와 함께 S300 Mini, S300, S3000 또는 신형 microScan3 Core가 탑재된 AGV 및 AGC, 로봇을 이용한 360°상시 안전 보장 방식 등이 있다.
이 솔루션은 모든 방향에서의 안전을 보장한다. 이는 경제적인 고가용성 통합형 솔루션으로 애플리케이션 기술에 따른 인터페이스 호환 문제가 없다. SICK만의 EFI 인터페이스(Enhanced FunctionInterface)를 이용하면 장치간 직접적인 안전 통신이 가능하다. 이 인터페이스를 이용하면 사용자의 수고로운 배선 작업이 줄어들고, 동시에 커미셔닝 단계에서의 배선 실수 위험도 감소한다.
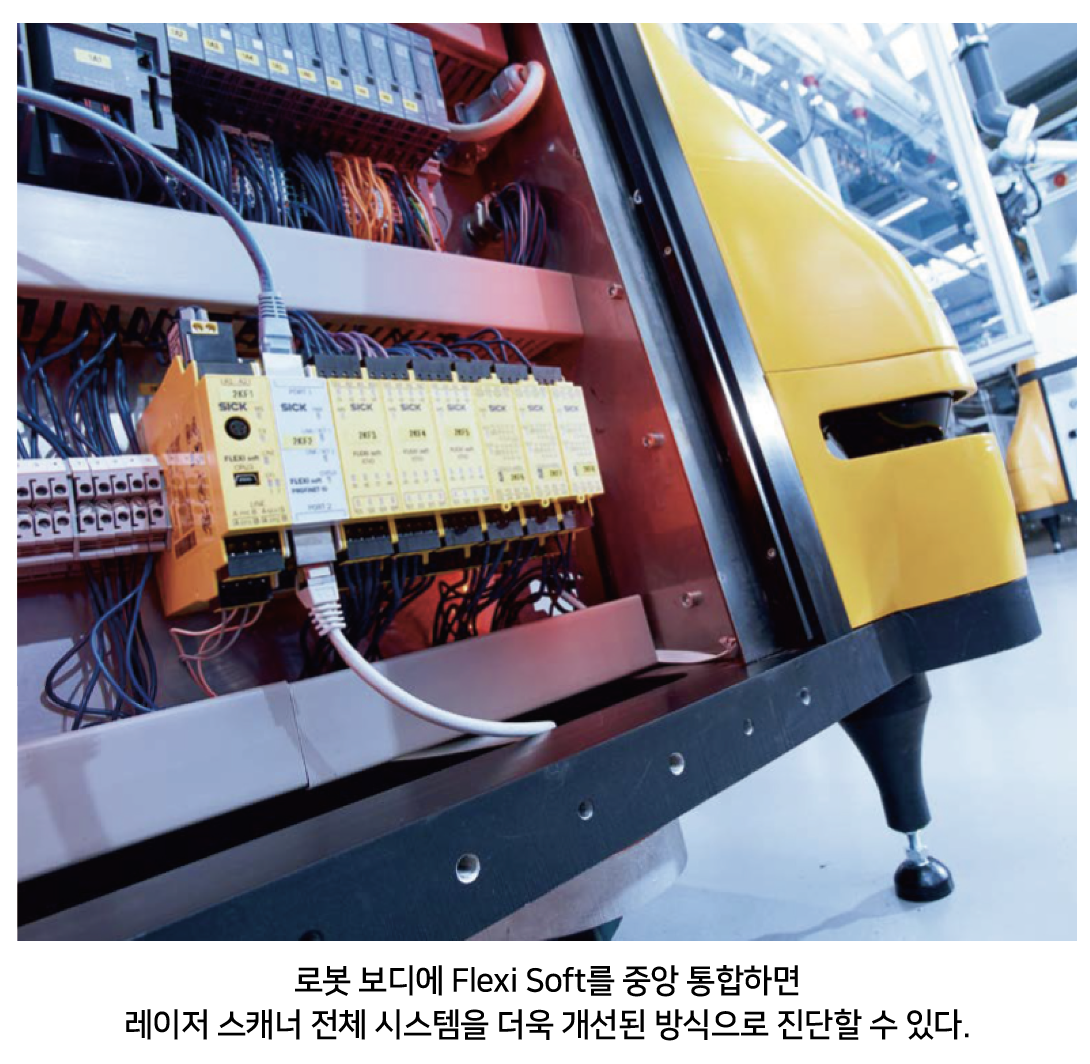
차량 또는 로봇 바디에서 Flexi Soft를 통해 중앙 통합하여 구성이 간편할 뿐만 아니라 레이저 스캐너 전체 시스템을 더욱 개선된 방식으로 진단할 수 있다. 이를 통해 커미셔닝 시간이 절약되고 정비 및 유지 보수가 최적화된다. Continental는 현재 협동로봇을 추가 투입할 계획을 갖고 있다.
자료 제공: SICK(www.sick.com)




