


산업용 올인원 엣지 컴퓨팅 카메라 Triton™ Edge
LUCID
본문은 LUCID의 Triton Edge 카메라가 비전 애플리케이션 설계자를 위해 자신의 IP를 소형 비전 시스템에 통합함과 동시에 출시시간을 줄이는 데 어떻게 도움이 되는지를 소개한다.
LUCID는 Xilinx® Zynq® UltraScale+™ MPSoC(Multi-Processor System-on-Chip)로 구동되는 혁신적인 산업용 IP67 카메라를 제공함으로써 소형 임베디드 비전 시스템을 설계 및 제조에 거치는 여러 단계들을 효과적으로 줄인다. 산업 분야에서 검증된 Triton Edge는 애플리케이션 설계자가 비전시스템을 처리를 하는 데 보다 많은 시간을 할애할 수 있도록 한다.
임베디드를 향한 움직임
수십 년 동안 머신 비전 카메라는 공장 및 산업 자동화를 주도하는 핵심 구성 요소였다. 처음부터 머신 비전 카메라는 처리와 분석을 위해 호스트 x86 PC 컴퓨터(Intel/AMD 32/64비트 프로세서)에서 이미지를 스트리밍함으로써 수동 검사에 비해 검사 속도와 정확도가 기하급수적으로 향상되었다.
카메라와 PC 하드웨어 모두 품질과 처리 능력이 계속 향상되었지만 호스트 x86 PC에 연결된 스트리밍 카메라의 패러다임은 거의 변하지 않았다. x86 컴퓨터의 다양한 처리 능력과 범용 사용으로 인해 애플리케이션 설계자는 비전 처리에서 많은 유연성을 얻을 수는 있었지만 애플리케이션은 크고 전력 소비가 많았다.
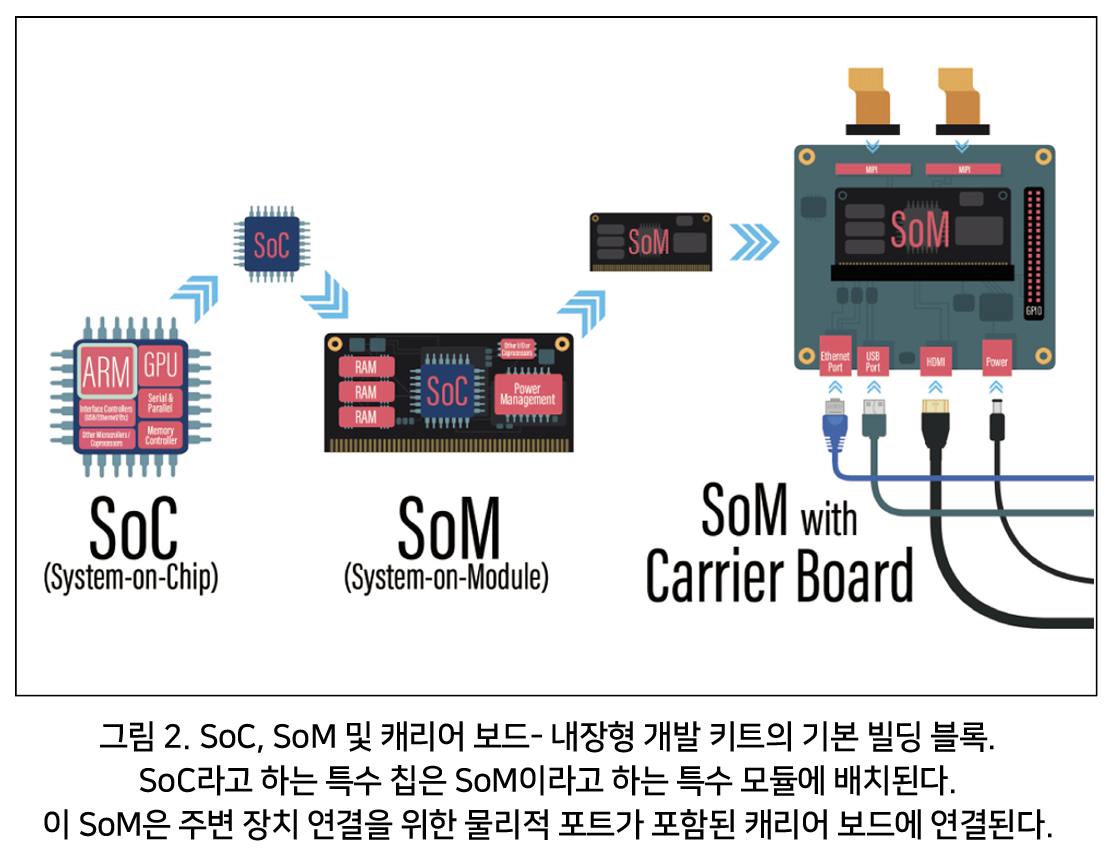
최근에 모바일 또는 휴대용 시스템과 같은 애플리케이션은 더욱 작은 PCB 크기, 낮은 전력 소비 및 전문화된 처리를 요구했다. 이러한 문제로 인해 공장 자동화 애플리케이션 설계자는 특수 CPU, 주변 장치, 통신 인터페이스 및 전원 관리 시스템이 모두 소형 집적 회로(일반적인 PC의 대형 마더보드에 별도의 구성요소를 배치하는 대신)에 배치되는 임베디드 플랫폼을 갖춘 칩 제조업체를 찾았다. 이 단일 집적 회로는 SoC(System-on Chip)로 알려져 있으며 초소형 컴퓨터 시대를 열었다.
많은 머신 비전 카메라 제조업체는 소형 저전력 카메라 기술을 신속하게 지원해 왔다. 그러나 임베디드 하드웨어 기술과 소형, 저전력 작동을 활용하려면 애플리케이션 설계자는 완제품에 도달하기 위해 많은 시간이 소요될 뿐만 아니라 비전 처리 IP를 생성해야 한다. 이것은 어려운 도전이지만 경쟁자보다 빠르고 성공적으로 시장에 진출할 수 있는 기업은 큰 성장과 시장 지배력을 갖게 된다.
1. 임베디드 개발 키트
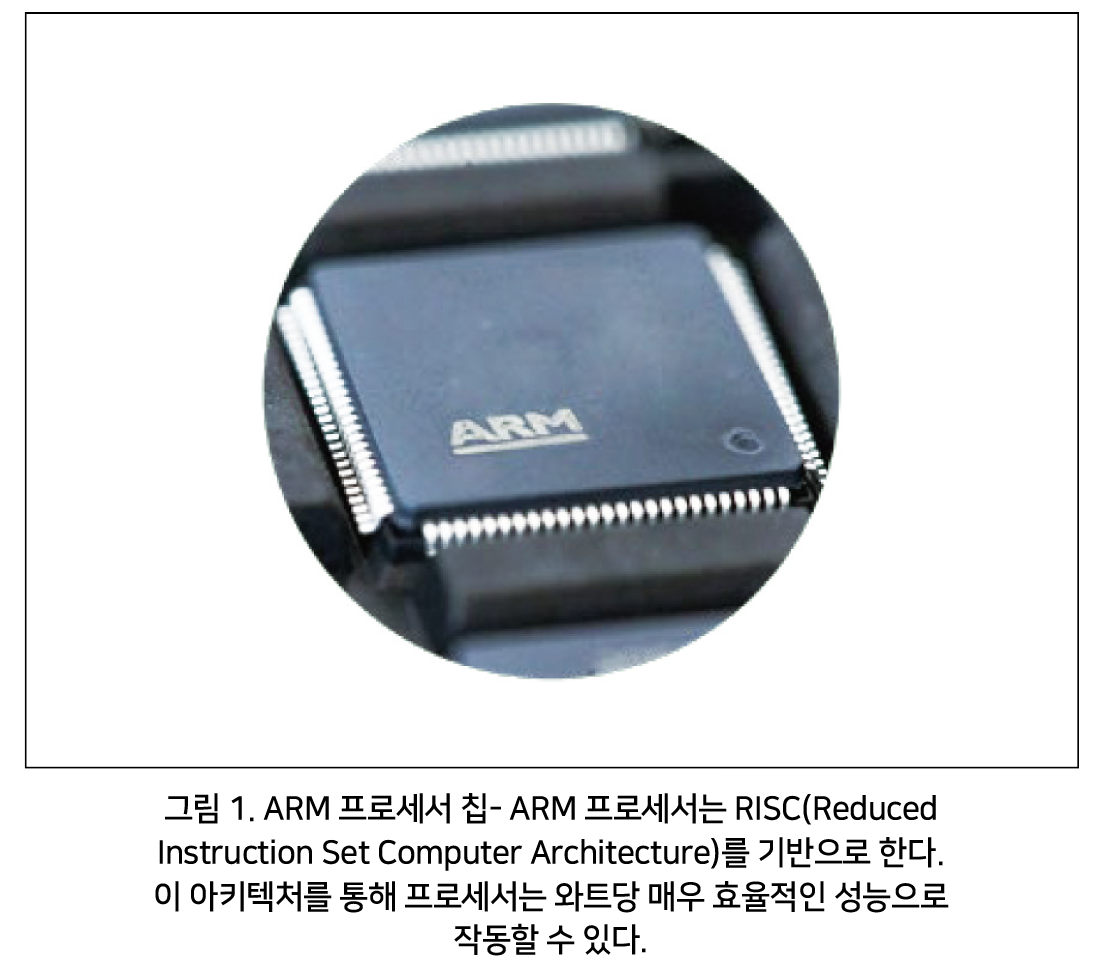
SoC는 x86 PC의 일반적인 처리 능력이 부족한 반면, 비전 애플리케이션 설계자가 보다 작은 시스템을 구축하고 전력 소비와 크기를 크게 줄이면서 주요 특정 작업만 수행할 수 있다. SoC는 대부분 애플리케이션 처리를 위해 일부 버전의 단일 또는 다중 코어 ARM 프로세서(그림 1)를 사용한다. 또한 비디오 처리를 위해 GPU를 사용하며 USB, 이더넷 및 MIPI와 같은 인터페이스 컨트롤러도 SoC에 포함되어 있다.
공유 시스템 RAM, 전원 관리 시스템, eMMC 스토리지 및 기타 고유 처리 장치(예: AI DPU)는 SoC와 함께 시스템 온 모듈(SoM)이라고 하는 더욱 큰 PCB에 납땜이 된다. 그런 다음 SoM은 주변 장치 연결을 위한 물리적 확장 및 인터페이스 포트를 보유하는 ‘캐리어 보드’에 연결된다(그림 2).
SoC 및 SoM 기술을 홍보하기 위해 NVIDIA®와 같은 주요 칩 제조업체는 SoC 또는 SoM을 다양한 인터페이스 포트가 장착된 범용 캐리어 보드와 함께 패키징하는 개발 키트 또는 평가 키트를 제공한다. 어떤 경우에는 SoC 또는 SoM이 캐리어 보드에 직접 납땜 되어 단일 보드 컴퓨터(SBC)가 된다.
이러한 개발 키트를 통해 비전 설계자는 칩 제조업체의 임베디드 기술을 빠르게 평가할 수 있다. 현재 비전 시스템 설계자들에게 인기 있는 임베디드 개발 키트의 예로는 NVIDIA(Jetson Nano, Jetson TX2, Jetson Xavier NX), Xilinx(Zynq 7000 SoC, Zynq UltraScale+ MPSoC) 및 Raspberry Pi Foundation(Raspberry Pi 4 SBC)의 키트가 있다.
이러한 보드 외에도 여러 하드웨어 공급업체는 주변 장치 포트 및 기타 하드웨어 확장 슬롯과 같은 다양한 기능을 제공하는 독창적인 캐리어 보드를 제공한다. 예를 들어, 일부 캐리어 보드는 원래 개발 키트와 비교하여 추가 MIPI 커넥터, GPIO 포트, PCIe 또는 많은 메모리 슬롯을 제공한다.
2. 임베디드 비전 카메라 모듈
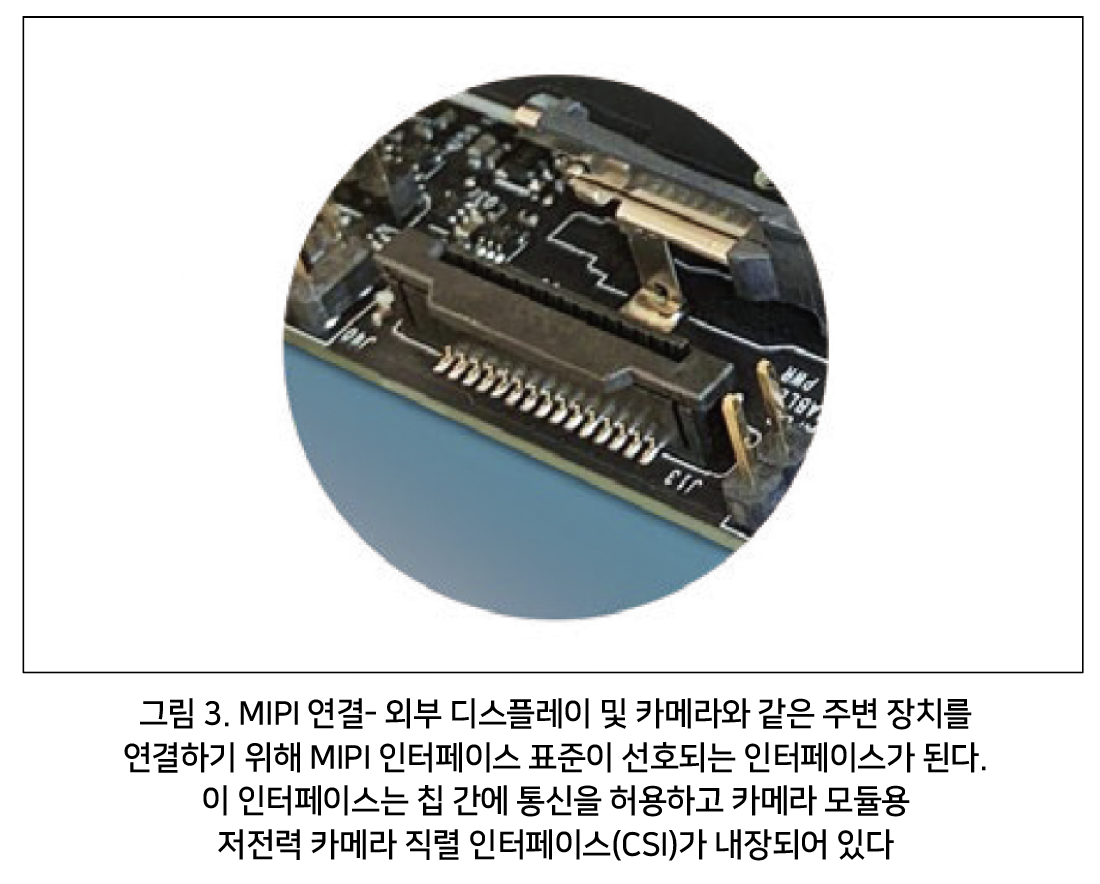
기존 머신 비전 카메라는 캐리어 보드의 USB 또는 이더넷 포트에 연결할 수 있지만 포트 수가 제한되어 있다. GigE 카메라를 이더넷 포트에 연결하면 다른 용도를 위한 인터페이스가 효과적으로 제거된다. 기존 머신 비전 카메라를 사용하는 대신 이 카메라 모듈은 MIPI 포트를 통해 연결된다.
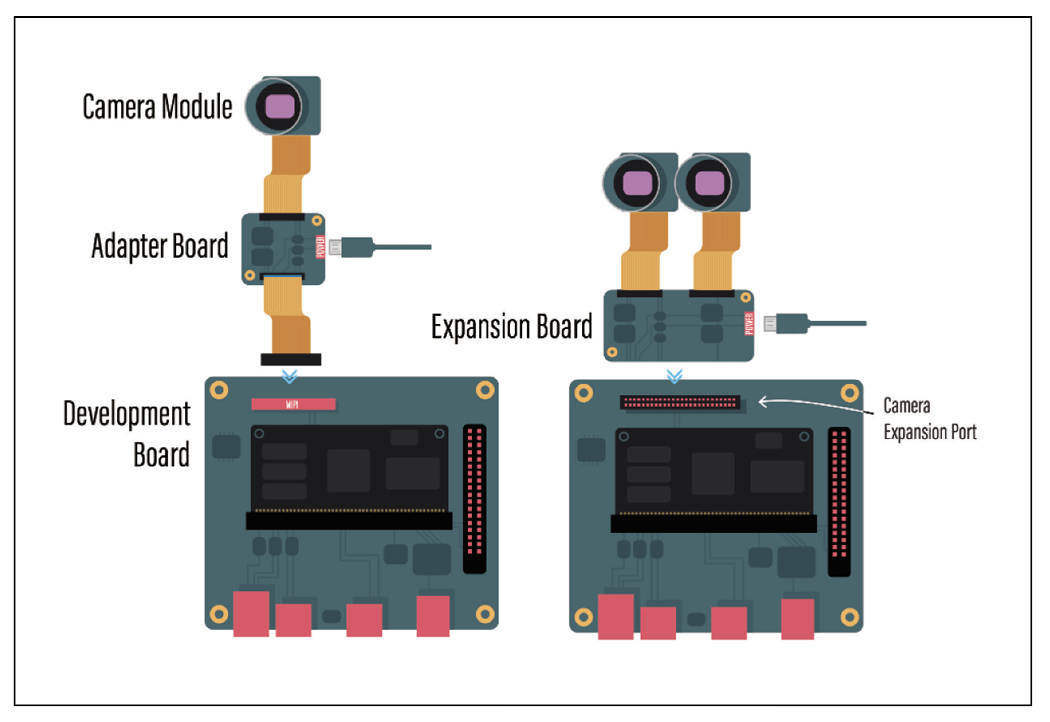
이러한 카메라 모듈은 일반적으로 저전력, 저비용, 보드 수준(케이스 없음) 롤링 셔터 센서를 특징으로 하며 대형 머신 비전 카메라에 대한 소형 대안을 제공한다(그림 3).
그러나 이러한 카메라 모듈의 대부분은 카메라 어댑터 보드 또는 카메라 확장 보드가 필요하다. 어댑터 보드 또는 확장 보드는 카메라 모듈과 개발 보드의 MIPI 연결 또는 카메라 확장 포트 사이에 위치하는 카메라 제조업체별 PCB이다. 이러한 추가 보드는 카메라와 개발 보드 간의 핀 레이아웃과 데이터 레인 간의 차이를 연결한다. 경우에 따라 어댑터 또는 확장 보드에는 카메라용 별도의 전원 공급 장치가 있다. 카메라 모듈 자체는 기존 머신 비전 카메라보다 훨씬 작지만 어댑터 보드, 확장 보드, 추가 MIPI 및 전원 케이블의 필요성으로 인해 전체 크기가 빠르게 증가한다.
초기 카메라 모듈은 온보드 이미지 처리가 거의 없었으며 모든 기본 이미지 처리를 SoC 프로세서로 밀어 넣는 방식을 선택했다. 이 이미지 프로세싱은 임베디드 보드에서 리소스를 차지하며 엔지니어가 시스템에서 생성할 수 있는 추가 비전 프로세싱의 양을 제한한다.
그러나 머지 않아 머신 비전 카메라 제조업체는 카메라 설계 전문 지식을 활용하여 온보드 FPGA 또는 ASIC 칩으로 카메라 모듈을 구축할 것이다. 이 최신 카메라 모듈은 자동 화이트 밸런스, 자동 노출, 자동 게인, 관심 영역(ROI), 디베이어링(debayering) 등과 같은 이미지 처리를 실행할 수 있다.
엔지니어는 카메라에서 추가 처리를 수정하거나 추가할 수 없었지만 최소한 카메라 모듈 자체에서 이러한 처리 기능에 액세스하고 실행할 수 있으므로, 다른 작업을 위해 임베디드 보드 리소스를 확보할 수 있다.
주요 과제
에지 프로세싱의 균형
현재 임베디드 비전 애플리케이션 설계자들은 카메라의 온보드 이미지 프로세싱을 활용하고 비전 프로세싱을 추가함으로써 많은 고객 가치를 창출하고 있다. 최신 Intel/AMD PC와 비교할 때 개발 보드는 리소스가 더 제한적이며 애플리케이션 디자이너는 구성요소 간에 사용 가능한 리소스의 전략적 균형을 유지해야 한다.
만약 균형을 찾을 수 있고 개념 증명(POC)이 실행 가능한 경우, POC는 키오스크(kiosks), 공중 드론 및 자율 로봇과 같은 휴대하기 쉬운 애플리케이션으로 프로토타입을 만들 수 있다. 여기서 에지 처리는 호스트 PC, 서버 또는 클라우드 대신에 임베디드 비전 시스템에서 발생한다.
이는 임베디드 하드웨어 기술을 사용하는 비전 시스템이 간소화된 설계의 혜택을 받는 산업 공간에서도 마찬가지다. 물체 감지 및 분류를 위한 AI 추론과 같은 맞춤형 이미지 처리를 제공하고 물리적 공간을 줄이고 전력 소비를 줄인다.
남아있는 산업 과제
그러나 이러한 소형 임베디드 비전 시스템을 구축하기 위해 애플리케이션 설계자는 열악한 운영 환경과 더욱 작고 빠르고 전력 효율적인 시스템을 구축할 때 따르는 복잡성의 문제를 해결해야 한다. 그들은 개념 증명에서 시작하여 프로토타입 제작, 마지막으로 MVP(Minimum Viable Product) 또는 FCD(Full Custom Design)에 이르기까지 시간이 많이 걸리는 단계를 통해 시스템을 검증해야 한다.
NVIDIA, Xilinx 또는 Raspberry Pi와 같은 기성 임베디드 개발 키트는 개념 증명 설계를 구축하기 위한 빠른 솔루션을 제공한다. 그러나 많은 카메라 모듈과 임베디드 개발 보드는 산업 공간의 혹독한 환경에서 거의 또는 전혀 보호 기능을 제공하지 않는다.
먼지와 습기(IP67 또는 IP65), 전자기 간섭(EMC 내성), 물리적 충격 및 진동(임의 및 정현파)으로부터 보호되는 프로토타입을 설계하고 테스트하는 데는 상당한 시간이 소요된다. 이는 산업 공간뿐만 아니라 엔지니어의 스트레스 요인이다. 상업 및 휴대용 모바일 공간에서도 마찬가지다.
더욱이 개념 증명에서 맞춤형 실리콘으로 린(lean) 및 소형화된 최종 제품을 개발하려면 높은 수준의 전문지식과 시간이 필요하다. 개발 보드를 사용하여 개념 증명이 검증되면 비전 엔지니어는 불필요한 구성 요소를 제거하여 최소한의 공간을 차지하는 최적화된 애플리케이션을 설계하고 구축해야 한다. 이 프로세스에는 개발 보드의 매우 필요한 구성 요소만 포함된 SoC 또는 SoM을 활용하는 맞춤형 캐리어 보드가 필요하다. 또한, 이 단계에서는 타사 하드웨어 제조업체가 필요하다.
임베디드 개발 보드는 PoC 단계와 경우에 따라 프로토타이핑 단계에서 애플리케이션 설계자에게 시간 절약을 제공할 수 있지만, 산업 환경에서 작동할 수 있는 소형화된 MVP 또는 FCD에 도달하는 데 필요한 상당한 시간, 리소스 및 비용이 여전히 해결할 과제이다. 오늘날의 경쟁적인 비전 시스템 환경에서 너무 오랜 시간이 걸리는 개발은 더 민첩한 경쟁자에게 기반을 뺏길 위험이 있다.
올 인원 에지 컴퓨팅 카메라
하드웨어 개발 시간을 뛰어 넘는 도약
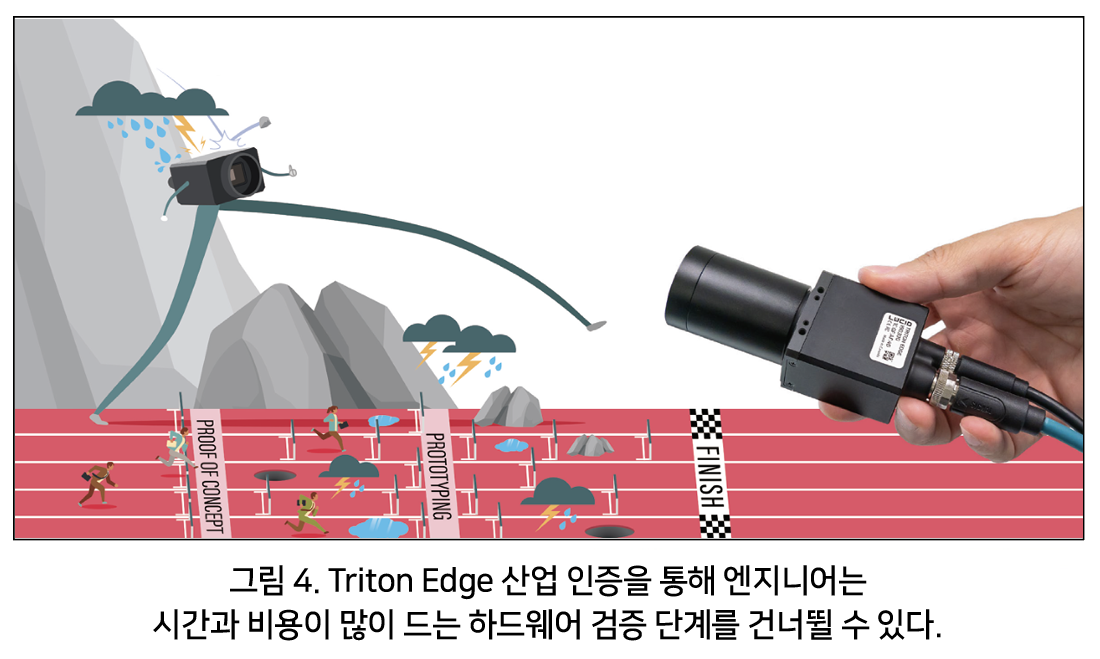
이러한 하드웨어 개발 단계를 단순화하기 위한 LUCID의 솔루션은 Xilinx의 강력한 임베디드 칩셋인 Zynq UltraScale+ MPSoC를 Triton Edge 카메라 자체에 통합한다. 빠른 출시 시간을 실현하기 위해 비전 애플리케이션 설계자는 Triton Edge의 ‘Factory Tough’ 덕분에 까다로운 환경에서 제품을 검증하는 데 필요한 많은 하드웨어 검증 단계를 건너뛸 수 있다.
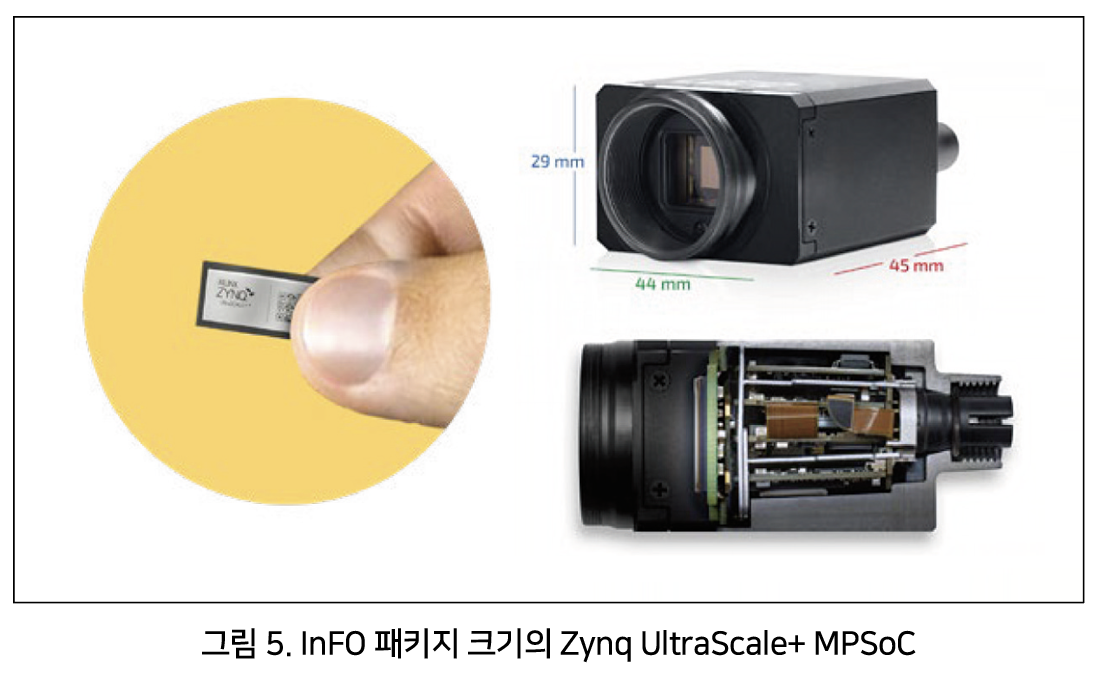
이 작고 가벼운 알루미늄 카메라는 IP67 보호 기능을 제공하고, 물리적 충격 및 진동에 대한 인증을 받았으며 EMC 산업 내성과 -20°C ~ +55°C 주변 온도 범위의 작동 온도를 제공한다(그림 4). LUCID와 Xilinx도 전체 카메라를 소형화한다. Xilinx의 소형 inFO 패키지 칩셋 크기(그림 5)와 LUCID의 플렉스 리지드 PCB 카메라 설계 덕분에 Zynq UltraScale+ MPSoC의 트윈 듀얼 코어 ARM 프로세서 장치, 사용자 프로그래밍 가능한 FPGA(Field Programmable Gate Array), RAM 및 스토리지가 모두 적합하다.
29mm x 44mm x 45mm(H x W x D) 크기의 초소형 카메라에서 Triton Edge를 사용하면 카메라에 내장된 ISP(이미지 신호 프로세서), 사용자가 프로그래밍할 수 있는 FPGA 및 온보드 RAM 간에 고속 AXI VDMA(비디오 직접 메모리 액세스)를 사용할 수 있다. ARM 코어는 또한 자체 DMA 엔진을 활용하여 프로세서가 데이터 전송을 관리하지 않도록 한다.
VDMA 및 DMA는 시스템 병목 현상, 프레임 버퍼 오버헤드 및 메모리 액세스 지연을 줄여 비전 처리가 효율적이고 빠르게 실행되도록 한다. 이 모든 것이 하드웨어에 최적화된 산업용 임베디드 카메라 시스템이다.
비전 IP를 위한 에지 프로세싱 성능
이 소형 산업용 카메라를 사용하면 애플리케이션 설계자는 카메라에서 실행되는 최첨단 처리를 개발하는 데 더욱 많은 시간을 할애할 수 있다. 특수 처리를 시작하기 전에 이미지 데이터를 호스트 PC로 전송해야 하는 기존 머신 비전 카메라와 달리 에지 처리는 임베디드 보드나 호스트 PC에 연결할 필요 없이 카메라 자체 내부에서 수행할 수 있다.
에지 처리를 통해 임베디드 비전 시스템은 호스트 PC, 서버 또는 클라우드 기반 이미지 처리에 비해 짧은 대기 시간으로 이미지 데이터를 처리할 수 있다. 또한 네트워크 사용량을 줄여 시스템에서 처리된 결과 보낼 수 있다. 예를 들어 카메라가 HDR(High Dynamic Range) 이미지를 생성하기 위해 호스트 PC에 노출이 다른 여러 이미지를 보내는 대신 최종 처리된 HDR 이미지만 보낼 수 있다.
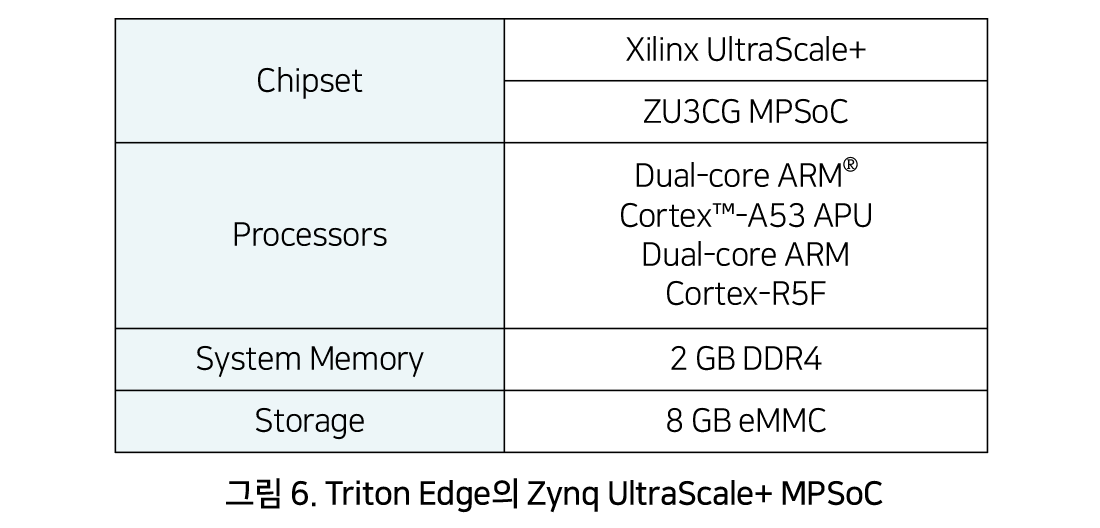
이미 언급했듯이, 고객이 가치 있게 여기는 고유한 비전 처리 IP를 만드는 것은 주요 과제이다. 설계자의 목표를 최대한 실현하려면 광범위한 에지 처리 리소스에 액세스할 수 있어야 한다(그림 6). Triton Edge 카메라와 함께 LUCID는 일반 머신 비전 카메라의 ISP(자동 화이트 밸런스, 자동 노출, 자동 게인, 감마, CCM 등)와 동일한 기능을 제공하는 ISP를 제공한다.
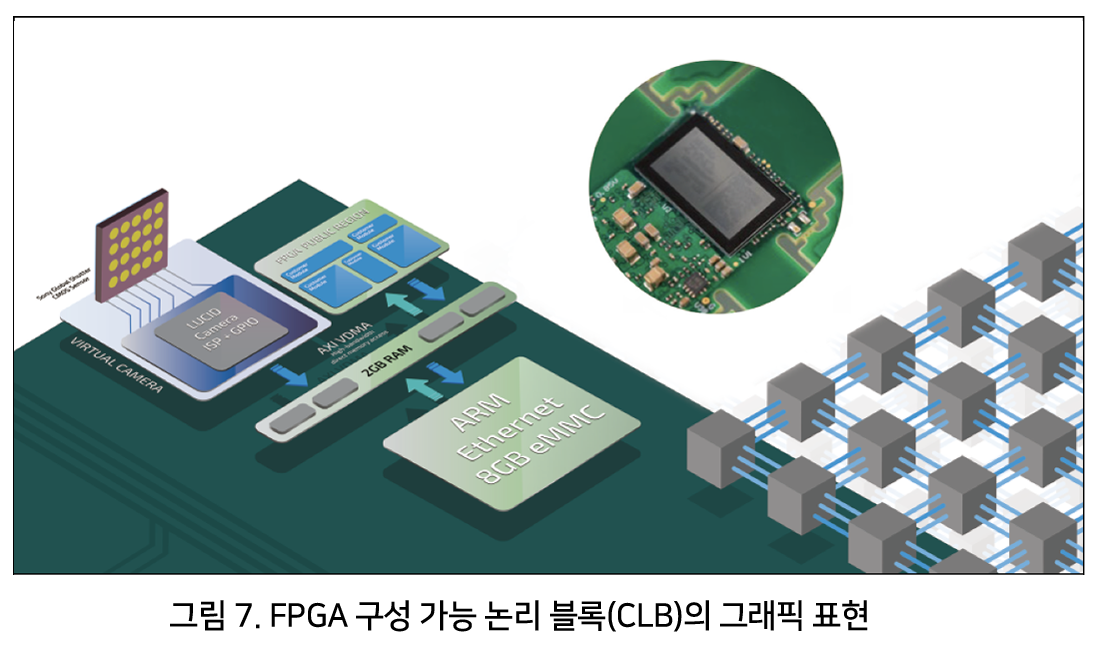
ARM Cortex-A53 프로세서는 Linux 기반 프로그램과 같은 애플리케이션 작업을 실행할 수 있다. ARM Cortex-R5는 모터 제어와 같은 실시간 작업에 활용할 수 있다. FPGA의 사용자 프로그래밍 가능 섹션은 엔지니어가 보다 결정적이고 고유한 비전 IP를 생성할 수 있어 기존 소프트웨어 기반 솔루션에 비해 더 빠른 성능 수준에 도달할 수 있다.
마지막으로 2GB의 DDR4 RAM과 8GB의 eMMC 스토리지를 제공한다. 멀티 코어 ARM 프로세서, LUCID의 ISP, RAM 및 스토리지와 결합할 때 더욱 유연하게 고유한 IP를 생성할 수 있다.
FPGA: 속도 vs 전력 소비 vs 유연성
콤팩트한 크기의 시스템을 달성하기 위해 애플리케이션 설계자는 전력 소비 및 업그레이드 처리 속도를 고려해야 한다. 더욱 많은 전력이 필요할수록 열을 발산하기 위해 더 큰 장치가 필요하다. 예를 들어, 가속화된 병렬 처리를 위해 GPU를 통합하는 것은 매우 강력하지만 전력 소모가 매우 클 수 있으므로 방열판 또는 활성 냉각 팬이 있는 더 큰 시스템이 필요하다. 또한 최종 하드웨어 에서 가속 비전 처리를 업그레이드하는 것은 매우 어려울 수 있다.
예를 들어 맞춤형 ASIC 프로세서는 실리콘을 완전히 재설계하지 않고는 수정할 수 없으며, 대부분의 비전 애플리케이션 설계자에게 ASIC 기술은 매우 높은 비용으로 인해 문제가 된다. 또 다른 옵션은 ARM 코어를 사용하는 것이다. 그러나 한 번에 실행해야 하는 대규모 다중 명령(병렬 처리)이 필요한 복잡한 처리는 ARM 코어에서 실행되는 백그라운드 프로세스(즉, OS에서)에 의해 중단될 수 있다. Triton Edge는 처리 속도, 전력 소비의 강력한 균형을 위해 FPGA에서 사용자 프로그래밍 액세스를 제공한다.
FPGA는 ARM 프로세싱에 비해 보다 결정적인 하드웨어 가속 프로세싱을 제공하고, GPU보다 전력 사용량이 낮으며, 맞춤형 ASIC 프로세서를 설계하는 데 높은 비용과 개발 시간을 줄인다. FPGA는 거의 모든 유형의 기능을 구현하기 위해 언제든지 변경할 수 있는 재구성 가능한 상호 연결이 있는 많은 하드웨어 블록으로 구성된다(그림 7).
FGPA는 각 클록 주기에서 여러 개의 특정 명령을 처리할 수 있으므로 복잡한 소프트웨어 알고리즘을 매우 낮은 전력 소비로 기하급수적으로 빠르게 실행할 수 있다. 향후 알고리즘 개선 또는 새로운 처리 기능도 카메라의 FPGA에 추가할 수 있으므로 현장에 배포한 후 제품과 서비스를 더욱 차별화할 수 있다. 이러한 하드웨어 유연성을 통해 임베디드 비전 디자이너는 향후 사용자의 요구 사항을 충족하기 위해 프로세싱을 발전시킬 수 있는 민첩한 개발 환경을 구현할 수 있다.
비전 IP 및 다중 카메라 유연성 확장
각 Triton Edge에 있는 시스템 리소스를 사용하면 리소스 감소에 대해 걱정할 필요 없이 애플리케이션의 이미지 스트림 수를 확장할 수 있다. 모듈을 추가하면 공유 SoC 및 SoM 리소스에 대한 부담이 증가하는 MIPI 카메라 모듈과 달리 Triton Edge에는 자체 Xilinx Zynq UltraScale+ MPSoC가 장착되어 있다.
Triton Edge를 사용하면 카메라 간에 리소스를 공유하거나 할당할 필요가 없다. 다중 카메라 애플리케이션에서 카메라를 추가하여 확장하는 것이 보다 쉽다. 여기서 각 카메라는 다른 카메라의 리소스를 빼앗지 않고 고유한 비전 처리를 수행할 수 있다.
또한 Triton Edge 카메라 수에는 거의 제한이 없다. 네트워크 스위치의 이더넷 PoE 포트 수도 MIPI 카메라 모듈과 비교할 때 물리적 캐리어 보드 또는 카메라 확장 보드에 제한이 없다. 그리고 이미 완성된 설계에 MIPI 카메라 모듈을 추가하려면 캐리어 보드 또는 카메라 확장 보드를 다시 설계해야 하지만 Triton Edge는 이미 산업용으로 검증되었기 때문에 이미지 스트림을 늘려야 하는 경우 개발 시간을 단축할 수 있다.
Triton Edge를 사용하면 엔지니어가 신속하게 대응할 수 있다. 엔지니어는 카메라의 독립적인 처리 리소스 기능 덕분에 시스템을 쉽게 업그레이드할 수 있다.
비전 구축을 위한 도구
머신 비전 카메라 제조업체는 카메라에 액세스하기 위한 API가 포함된 소프트웨어 개발 키트(SDK)를 제공한다. 이러한 SDK에는 Windows 또는 Linux x86 호스트 PC에서 실행되도록 설계된 GUI(그래픽 사용자 인터페이스) 뷰어와 함께 C/C++ 및 .NET 라이브러리가 포함된다. OEM은 맞춤형 카메라 제어 소프트웨어를 생성할 수 있었지만 호스트 PC에서 실행되는 SDK의 API에 의존해야 했다.
또한 OEM은 FPGA에 접근할 수 없었고 카메라에서 FPGA 가속 기능을 생성할 방법이 없었다. 그러나 Zynq UltraScale+MPSoC를 사용하면 Triton Edge가 카메라를 거의 완벽하게 제어할 수 있다. 엔지니어는 다음의 강력한 소프트웨어 도구 조합을 사용하여 비전을 구축할 수 있다.
Xilinx의 Vitis™ HLS
(High-Level Synthesis) 플랫폼
오버레이(Overlay)라고 하는 맞춤형 FPGA 프로그래밍이 Vitis를 사용하여 생성된다. 고유한 Vitis 개발 환경을 통해 ASIC 스타일 디자인 도구를 사용하지 않고도 C/C++ 사양이 사용자 프로그래밍 가능한 FPGA 영역을 직접 대상으로 지정할 수 있다. Xilinx의 AI DPU를 포함하여 많은 참조 설계를 사용할 수 있다. eMMC에 많은 오버레이를 저장하고 FPGA 안팎으로 스왑하여 더욱 전문화된 처리를 수행한다.
PYNQ™
Zynq UltraScale+ MPSoC를 위한 Python 생산성– 오픈 소스 프레임워크. PYNQ는 Numpy, Scikit-Learn, Pandas 등과 같은 주요 Python 라이브러리를 지원한다. 엔지니어는 PYNQ의 Python API에서 사용자 지정 오버레이를 래핑할 수 있으며 최종 사용자는 PYNQ 프레임워크 내에서 제공되는 오픈 소스 Jupyter Notebook 환경을 통해 Python을 통해 액세스할 수 있다.

Jupyter Notebook
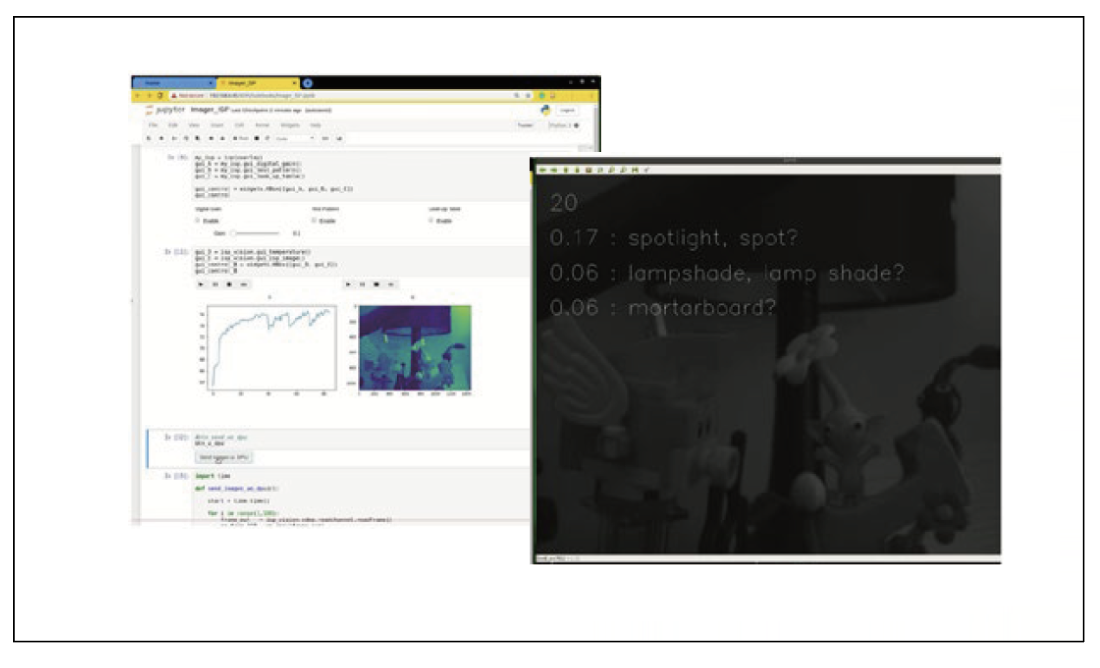
Jupyter Notebook 노트북은 FPGA에서 맞춤형 오버레이를 활용할 수 있는 카메라 앱 개발을 위한 브라우저 환경을 제공한다(그림 8).
사용자가 카메라를 제어할 수 있을 뿐만 아니라 기존 소프트웨어 컴파일 단계를 거치지 않고도 Python 코드를 실시간으로 편집하고 실행할 수 있는 맞춤형 대화형 GUI를 만든다. Jupyter 노트북은 카메라의 PetaLinux 파일 시스템에 대한 액세스를 통해 라이브 코드, 대화형 위젯, 플롯, 설명 텍스트, 방정식, 이미지 및 비디오를 지원한다.
PetaLinux
Triton Edge는 사용자에게 친숙한 개발 환경을 제공하는 Linux Ubuntu OS를 실행한다. 창을 열어 컴파일러와 같은 패키지를 다운로드 및 설치하고 카메라에서 직접 애플리케이션 또는 API를 만든다(예: ARM용 OpenCV를 설치하고 카메라에 내장된 컴퓨터 비전 애플리케이션을 생성).
이러한 개발 도구의 조합은 다단계 처리로 이어질 수 있다. 예를 들어 사용자 지정 오버레이는 Triton의 8GB eMMC 스토리지에 있는 PetaLinux 파일 시스템에 저장할 수 있다. Jupyter Notebook을 사용하면 이미지 처리 중 언제든지 FPGA의 공개 영역에서 오버레이를 전환할 수 있다. 다른 오버레이 세트가 로드되고 적용되는 동안 이미지는 2GB의 DDR 메모리에 유지된다. 이러한 도구를 활용하여 Triton Edge는 최종 사용자를 위한 맞춤형 비전 솔루션을 구축할 수 있는 강력한 기능을 제공한다.
AI와 ‘에지 투 클라우드(EDGE-TO-CLOUD)’
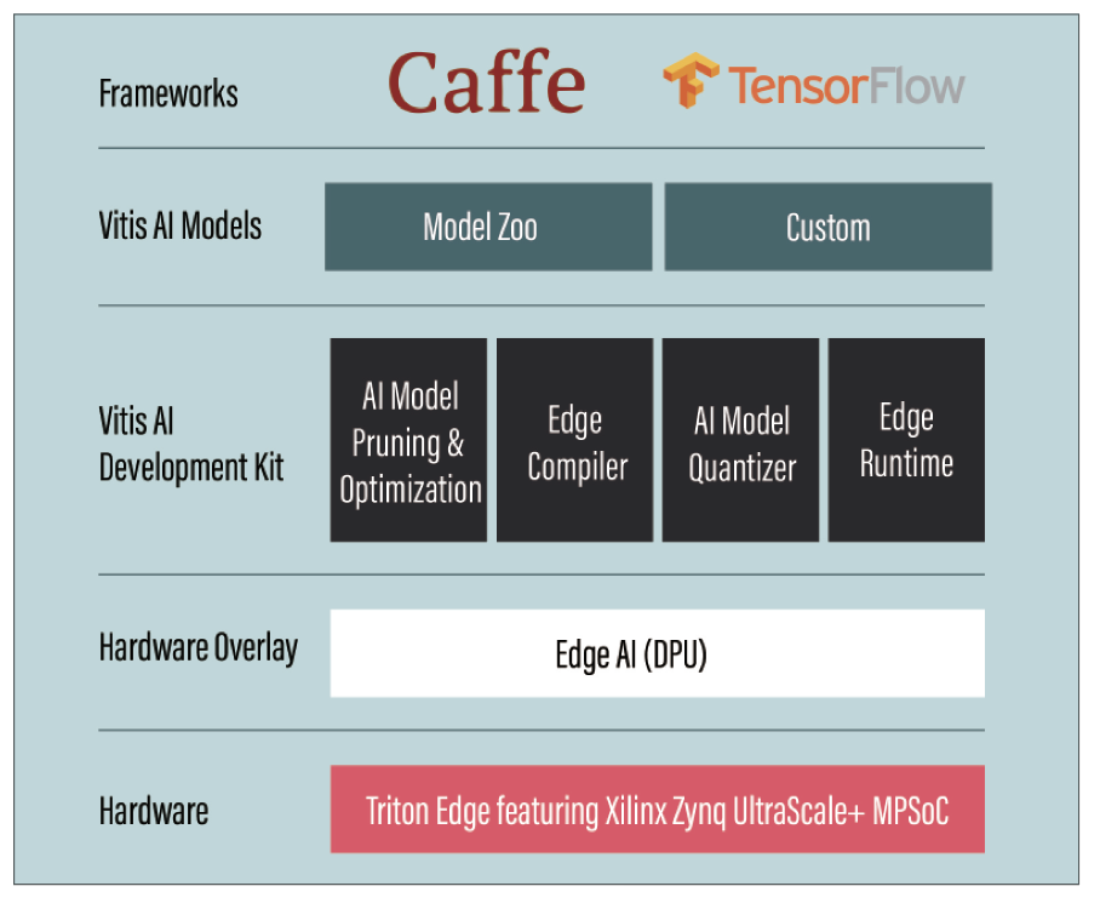
Xilinx’ Zynq UltraScale+MPSoC +MPSoC의 독특한 이점 중 하나는 Vitis AI, Xilinx’s AI, Xilinx의 추론 개발 플랫폼, Xilinx의 에지용 딥 러닝 처리 장치(DPU) 지원이다. DPU는 오버레이로 구축되며 FPGA의 영역에 로드하거나 나중에 사용하기 위해 eMMC에 저장할 수 있다.
DPU는 VGG, ResNet, GoogLeNet, YOLO, SSD, MobileNet, FPN 등을 포함한 많은 컨볼루션 신경망(convolutional neural networks)과 함께 작동하도록 설계되었다. 사용자는 Vitis AI 개발 환경을 배포하여 TensorFlow에서 모델을 빠르게 배포하고 DPU에서 직접 실행하도록 변환할 수 있는 등 Triton Edge에서 AI 추론을 가속화할 수 있다.
또한, 분산 클라우드로의 빠른 이동은 Triton Edge에서도 구현할 수 있다. Zynq UltraScale+ MPSoC를 사용하면 클라우드 플랫폼에 대한 Xilinx 지원 덕분에 에지-클라우드 장치를 구축할 수 있다.
Microsoft Azure Sphere 및 Azure IoT 클라우드 플랫폼과 함께 AWS IoT Greengrass 및 AWS SageMaker를 지원한다. AI DPU가 필요하든 클라우드 연결 카메라가 필요하든 Triton Edge의 유연성과 Xilinx의 포괄적 지원은 시장 요구 사항에 신속히 대응하는 데 도움이 된다.
결론
Xilinx의 Zynq UltraScale+™ MPSoC를 탑재한 LUCID의 Triton Edge 카메라는 전력 효율성, 센서 성능 또는 카메라 크기를 제한하지 않으면서 새로운 차원의 카메라 성능과 유연성을 제공한다. twin dual-core ARM 프로세서 및 FPGA와 같은 강력한 카메라 시스템 리소스는 고유한 비전 IP를 개발할 수 있는 유연성을 제공하는 동시에, 캐리어 보드가 없는 설계 덕분에 엔지니어가 확장성을 높일 수 있다.
카메라 제조업체의 SDK에 의존하거나 호스트 PC에서 코드를 개발하고 실행할 필요없이 OEM은 Xilinx Vitis, PetaLinux, Jupyter Notebook과 같은 다양한 개발 환경을 통해 AI를 포함한 카메라 에지 프로세싱을 자유롭게 개발할 수 있다.
자료 제공: LUCID(www.thinklucid.com)




