


머신비전 시스템을 위한 최적의 LED 조명 제어
(주)엘브이에스 김태화 CEO가 올해 인하대학교 대학원에서 전기컴퓨터공학 박사학위를 취득했다. 본지는 머신비전 산업의 발전을 위해 그가 발표한 ‘머신비전 시스템을 위한 최적의 LED 조명 제어에 관한 연구’ 논문을 3회 여에 걸쳐 시리즈로 연재한다.
김 대표는 이번 논문을 위해 3여 년의 연구 기간을 거쳐 프레임 카메라를 위한 LED 조명 제어방법으로 기존의 스트로브 제어방법과 정전류 제어방법의 장점을 결합한 새로운 제어방법인 hybrid-dimming 제어 기술을 제안하고, 라인스캔 카메라의 빛 균일도 이슈를 해결한‘ User calibration’솔루션을 개발했다. 김태화 대표는 학위 취득에 대한 소감으로 “LVS의 세계 시장 진출에 박차를 가함과 동시에 한국 머신비전협회 이사로서 우리나라 머신비전 산업 발전을 위해 이바지하며 후진 양성에 힘쓰겠다”고 말했다.
1.1 연구의 배경
최근 우리나라는 ‘저탄소 녹색 성장’을 미래 국가 비전 정책으로 제시하였다. 특히 LED 조명 산업은 저탄소 녹색 성장 산업 육성의 중요한 산업으로 비중이 확대되었다. LED 조명의 장점인 긴 수명, 균일한 조도, 우수한 명암 대비 그리고 안정된 밝기로 안정된 검사와 취득 정보량이 증가되어 검사 뿐 아니라 측정 또는 제어 등으로 머신비전 시스템의 수요가 꾸준히 성장하고 있다. 공장 자동화에 사용되는 머신비전 기술 중에서 LED 조명 시스템은 제조업계에서 특히 요구되는 분야로 매년 꾸준한 성장을 기록하고 있다.
머신비전 기술은 산업구조가 고도화된 1980년대 후반부터 활용성이 증가되고 있으며 다양한 산업 분야로 확대되고 있다. 90년대 들어 국내에서도 반도체 산업의 활성화와 함께 본격적으로 사용되고 있으며, 최근에는 유기 발광 다이오드(OLED), 스마트폰, 배터리, 가전, 자동차, 식품, 유통, 농업 등 수많은 제조 산업 분야에서 다양한 제조과정 등에서 요구되는 애플리케이션의 지원을 통하여 널리 확산되고 있는 기술 분야이다.
생산성을 향상시키기 위해 여러 산업 분야에서 빠른 속도와 높은 해상도와 함께 더욱 정밀한 검사가 요구된다. 최근 머신러닝, 딥러닝과 같은 인공지능 기술을 적용한 머신비전이 개발되어 고성능, 고기능화 됨에 따라 머신비전에 사용되는 LED 조명 제어기의 사양에서도 광량 및 응답 특성이 우수한 고정밀도의 광량제어 기술이 요구된다.
1.2 연구의 목적
본문에서는 머신비전 시스템에 사용하는 종래의 LED 조명을 구동하기 위한 제어방법으로 정전압 제어, 정전류 제어, PWM 제어, 스트로브 제어방법들과 각각의 문제점을 소개한다.
일반적으로 머신 비전 시스템에서는 적용분야에 따라서 여러 가지 제어방법들 가운데 가장 적합한 제어방법을 선택 사용하고 있다. LED는 전압변화에 따라 크게 변하기 때문에 정밀제어가 필요한 머신 비전용 LED 조명 제어에는 정전압 제어를 거의 사용하지 않는다. 정전류 제어방법은 LED의 광량을 변화시키기 위하여 LED의 공급전류를 가변시키는 방법이다.
이러한 제어방법은 전류와 광량이 선형적으로 변화하는 장점을 갖고 있지만, 전력에 비하여 누적 발열이 크다는 단점이 있다. PWM 제어방법은 간단한 회로구성과 광량 제어가 쉽지만, 과열에 의한 손상과 플리커 현상 같은 문제점이 있어 고속정밀 시스템에 적합하지 않다. 스트로브 제어방법은 짧은 시간에 고출력을 낼 수 있지만 광원에 노출되는 시간이 짧아 밝기를 조절하기 어려운 단점이 있다. 이를 바탕으로 프레임 카메라를 위한 LED 조명 제어방법과 라인 스캔 카메라를 위한 최적의 LED 조명 제어방법을 제안하고자 한다.
프레임 카메라를 위한 LED 조명 제어방법으로 기존의 스트로브 제어방법과 정전류 제어방법의 장점을 결합한 새로운 제어방법인 hybrid-dimming 제어 기술을 제안과 함께 구현함에 있다. Hybrid-dimming 제어 기술은 스트로브 제어방법에서 구현하지 못하는 출력전류와 출력시간을 정밀하게 조절 할 수 있는 구동 방법이다.
본문에서 제안하는 기술은 짧은 시간 동안 고출력을 내는 방법이다. 이러한 특징으로 LED 조명의 누적 발열을 크게 줄일 수 있으며 LED 조명에 인가하는 전류와 on-time을 개별적으로 가변 할 수 있는 특징으로 인해 LED 조명을 이용하여 영상 추출 시 영상판별을 어렵게 만드는 빛의 포화 현상을 제거할 수 있다.
이처럼 본문에서 제안하는 hybrid-dimming 제어 기술은 광 출력을 제어할 수 있어 검출 시료의 특성에 따라 머신 비전 시스템에 최적화된 환경을 구현할 수 있다.
라인 스캔 카메라 시스템은 연속적인 이미지를 취득해야하므로 PWM 제어방법이나 스트로브 제어방법 보다는 정전류 제어방법이 적합하다. 라인 스캔 카메라용 LED 조명의 형태는 개별 LED가 일렬로 길게 배치되어 있는 구조이다.
이러한 형태의 구조는 LED 소자의 물리적 특성에 대한 영향을 크게 받으며 LED 소자간 편차가 클수록 해당 구간에 대한 균일도가 무너진다. 균일도를 유지하기 위해 물리적 특성이 동일한 LED로 라인 스캔용 LED 조명을 구성하기란 매우 힘들며 가격 또한 매우 비싸진다.
이를 보완하기 위한 방법으로 ‘User calibration’이라는 기술을 제안하고 LED 소자 간 발생하는 밝기 편차를 오프셋과 기울기를 동시에 보정해 줌으로써 균일도가 향상되었음을 실험을 통해 검증하였다.
1.3 머신비전을 위한 조명 기술
공장 자동화와 스마트팩토리 공정에 사용되는 머신비전 시스템의 카메라를 위한 조명 기술은 매우 어려운 기술이다. 사람이 눈을 통해 얻고 있는 가시광 영역에서의 정보량은 대단히 많다. 카메라를 통해 얻은 이미지를 판단하는 시스템은 사람의 시각 검사에 가까운 부분도 있어서 직감각적이고 또한 설정기준에 의한 판별 및 검사가 용이해서 응용범위도 매우 광범위하다.
이 때문에 검사와 측정 제어용도 등의 공장 자동화 시장에서 급속한 확산세를 보이고 있다. 예전에 비하여 머신비전 시스템의 취급이 간단해지고 고기능화된 만큼 머신비전 시스템의 조명기술은 머신비전 시스템의 성능을 판단하는데 있어서 비중이 75% 이상 차지한다고 말할 수 있다.
1.3.1. 설치 환경 요인
머신 비전 시스템을 위한 조명을 선정할 때 고려해야할 다양한 요인들이 있다. 명암 대비는 화면상 각점의 명암대비로 비교할 대상의 명암을 여러 방법을 통해 변화시키는 것을 말한다. 다음으로 해상도를 고려하여야 한다. 해상도는 이미지를 통한 판별에 기준이 되는 요인이다. 비교할 대상에 따라 해상도를 변화시켜 대상의 검사영역을 검사하기 위한 적절한 해상도를 찾아 적용하여야 한다.
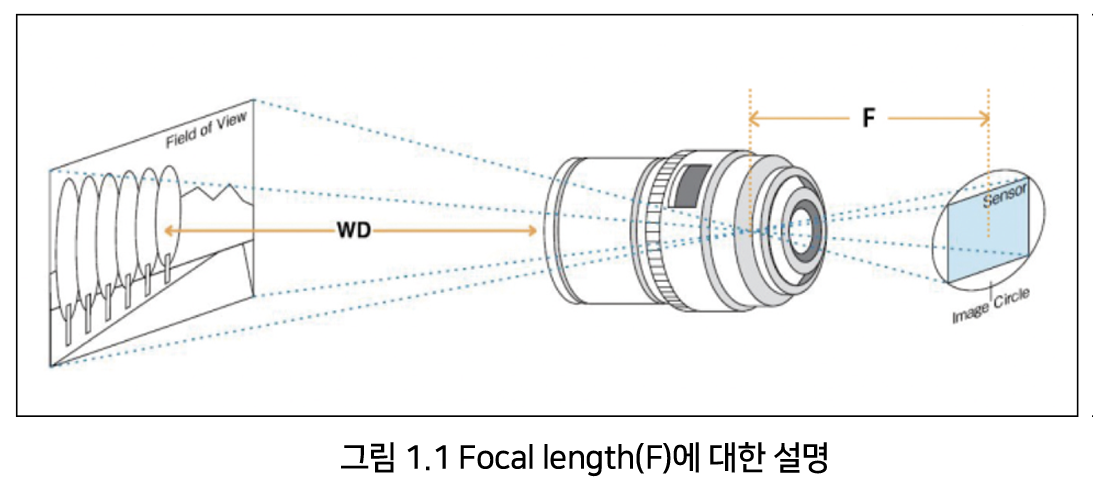
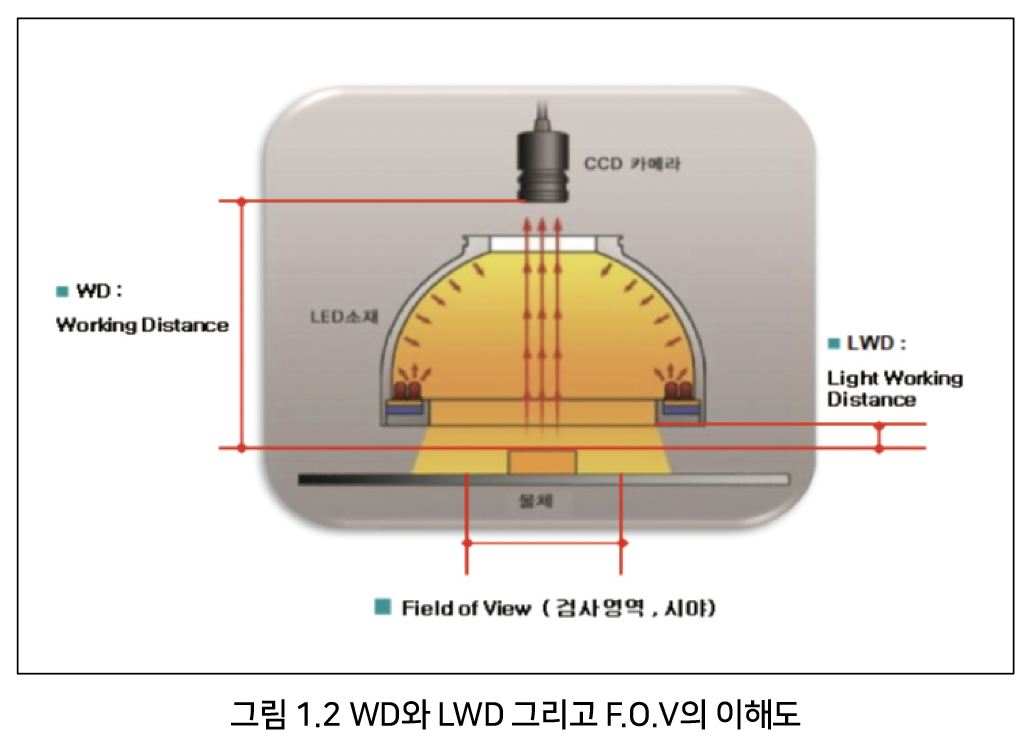
그림 1.1에 표시된 ‘F'는 초점거리를 의미한다. 광축과 평행하게 광선이 들어올 때 렌즈의 2차 주점으로부터 광축을 따라 초점면(이미지센서)의 이르는 거리를 말하며 초점거리가 맞지 않는 경우에는 획득한 이미지가 흐리게 나타난다. WD(working distance)는 카메라 렌즈 끝에서 피사체까지의 거리를 나타내고 LWD(light working distance)는 조명 끝에서 피사체까지의 거리를 나타낸다. 머신비전 시스템이 설치되는 공간에 의해 결정되기도 한다.
그림 1.2에서 WD, LWD 그리고 검사영역인 F.O.V를 나타낸다. 머신비전 시스템을 통해 이미지를 획득할 물체의 이동속도에 따라 조명의 on-time, duty cycle등이 조절되어야 하며 strobing과 같은 조명의 제어방법이 달라져야 할 필요가 있다.
1.3.2 물체 특성
머신비전 시스템에서 검사하고자 하는 물체의 특성에 따라 다양한 조명을 사용하고 있다.
검사 대상이 되는 물체의 재질, 반사율, 투과율, 굴절률 그리고 형태에 따라 사용하는 조명의 형태, 발광 방법, 빛의 파장, 필터링 방법이 결정되며 이미지를 획득하기 위한 센서의 종류 또한 결정된다. 조명의 조건에 따른 물체들의 특성에 대한 설명은 아래에서 자세히 설명한다.
1.3.3 명암 대비 조절 방법
명암 대비(contrast)는 머신비전 시스템을 통해 대상을 검사할 때 가장 먼저 고려되는 사항이다. 명암 대비를 조절하기 위한 다양한 방법이 있다.
첫 번째로 카메라의 위치, 검사대상이 되는 피사체의 위치를 조절하여 변경할 수 있다. 두 번째로 조명의 변경을 통해 명암 대비를 변경할 수 있다. Spot, line, dome, bar, ring, flat, coaxial 등 조명의 형태에 따라 피사체를 촬영한 이미지의 명암 대비가 바뀌며 직접광, 산란광과 같은 조명을 비쳐주는 방법에 따라 명암 대비가 변경되기도 한다.
세 번째로는 카메라 및 조명의 파장을 변경하여 명암 대비를 조절하는 방법이 있다. 흑백 카메라, 칼라 카메라, IR 카메라, UV 카메라 등 이미지센서를 변경하거나 조명으로 사용되는 LED의 파장을 변경하여 피사체의 이미지의 명암 대비를 변경할 수 있다. 마지막으로 필터링을 통해 명암 대비를 변경할 수 있으며 cut/pass 필터, 편광 필터 등이 사용된다. 필터링은 파장의 변화 혹은 조명의 방향성을 조절을 통해 명암 대비가 조절된다.
1.3.4 센서와 파장(sensors and wavelength)
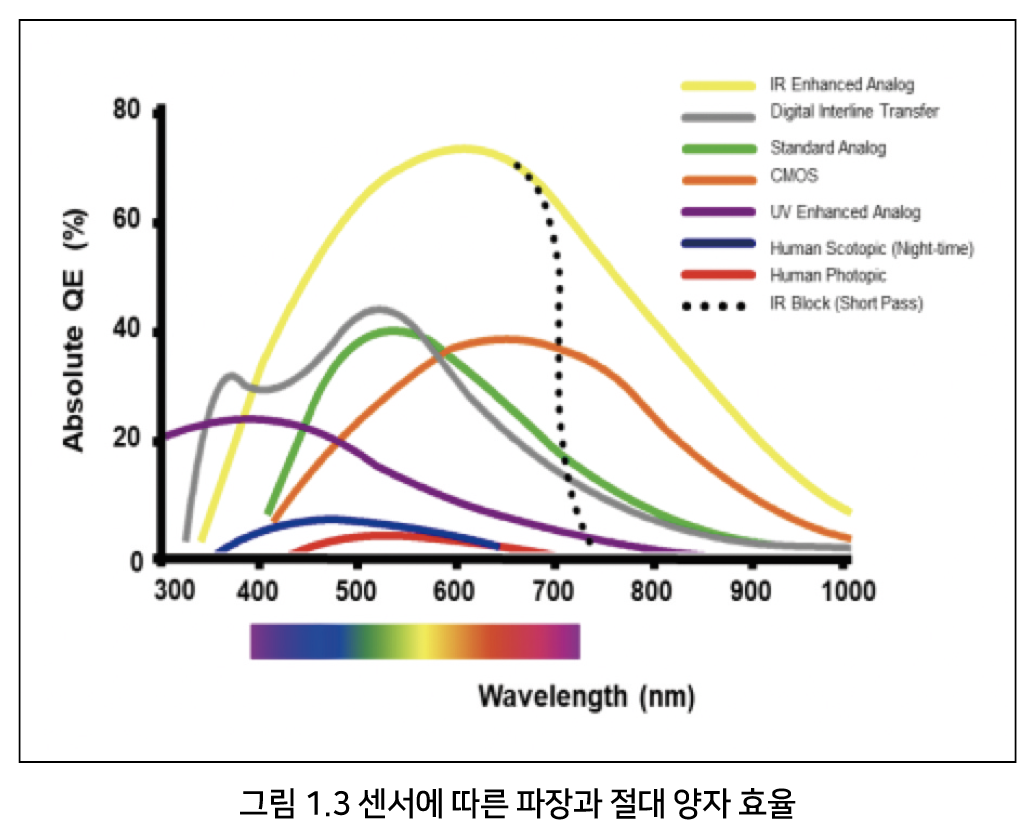
센서에 따른 파장과 절대 양자 효율을 나타내는 그림 1.3에서 양자 효율 QE의 비율이 높다는 것은 빛을 감지하기 위한 감도가 더욱 높다는 것을 의미한다. 즉, 저조도 응용분야에 사용이 용이하다. 양자 효율 QE의 주파수 범위는 가시주파수 범위(300-700㎚) 및 근적외선(Near-IR) 범위(850-1100㎚)에서 표시된다. 센서와 파장에 따라 양자 효율 QE는 달라지며, 높은 비율일수록 좋은 센서이다.
1.3.5 빛의 고유 특성
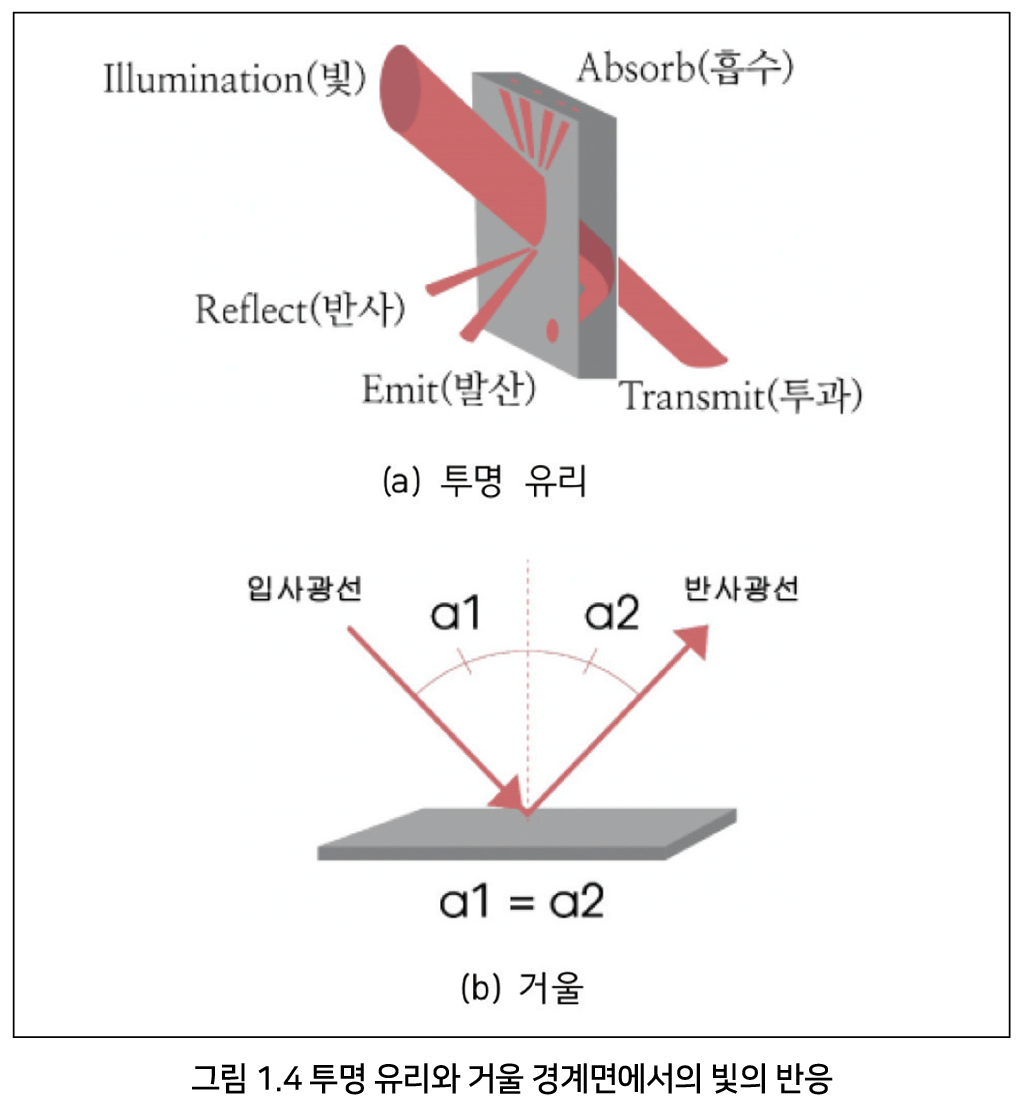
그림 1.4는 투명 유리와 거울에 경계면에서의 빛의 반응을 표현한 것이다. 그림 1.4(a)는 투명 유리의 경우 빛을 비추면 투과, 반사, 흡수, 발산으로 나누어진다. 즉 전체 조사광은 반사, 흡수, 투과, 발산된 빛의 총합과 같다. 그림 1.4(b)는 거울의 경우 입사광선, 반사광선 그리고 법선은 한 평면 위에 있고 입사각과 반사각의 크기는 항상 같다.
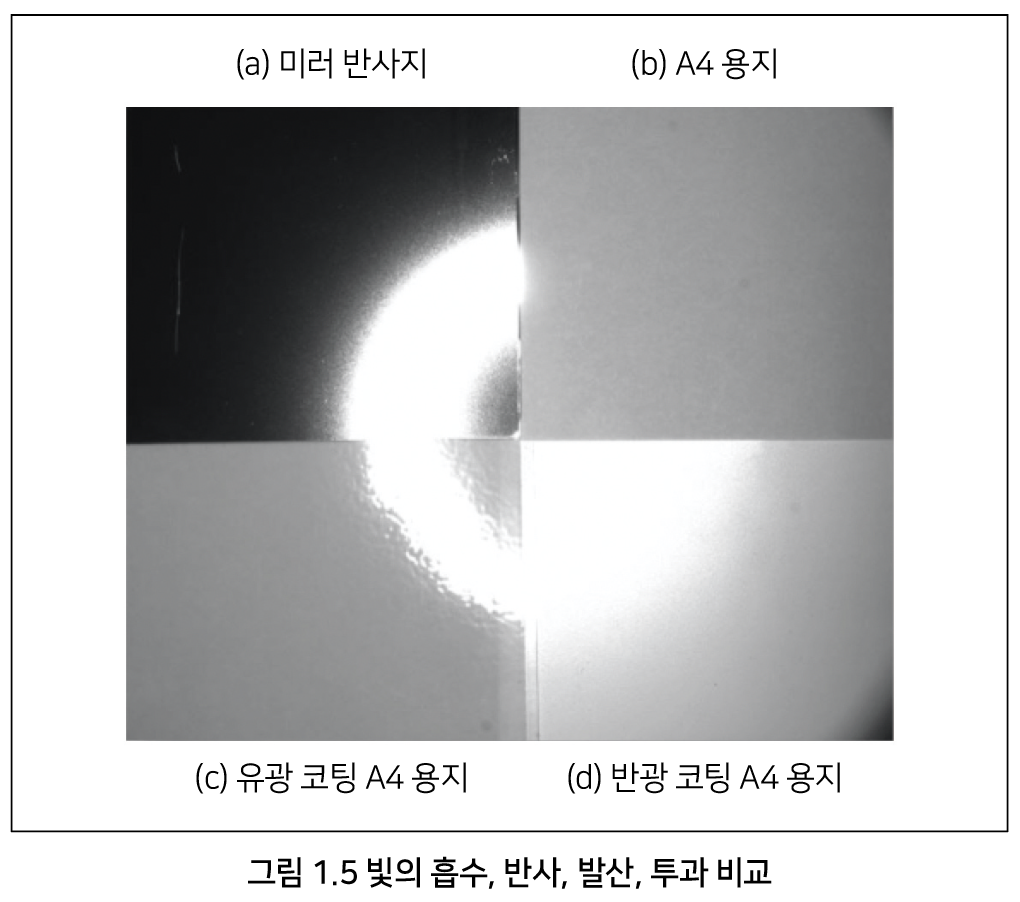
여기서 투명한 유리에서처럼 조사광이 그대로 투과된 빛 그리고 거울에서 조사광이 그대로 반사 되어진 빛을 직접광이라 한다. 다른 하나는 종이처럼 조사광이 흡수 및 발산 비율이 높아 그 표면에서 거의 전방위로 산란된 빛 또는 반투명 유리처럼 조사광이 반사/흡수/발산 비율이 높아 산란 되면서 투과한 빛 이것을 산란광이라 한다. 그림 1.5는 미러 반사지, A4용지, 유광 코팅A4용지 그리고 반광 코팅A4용지에 대한 조사된 빛의 흡수, 반사, 발산, 투과의 차이를 보여준다.
1.3.6 명시야와 암시야
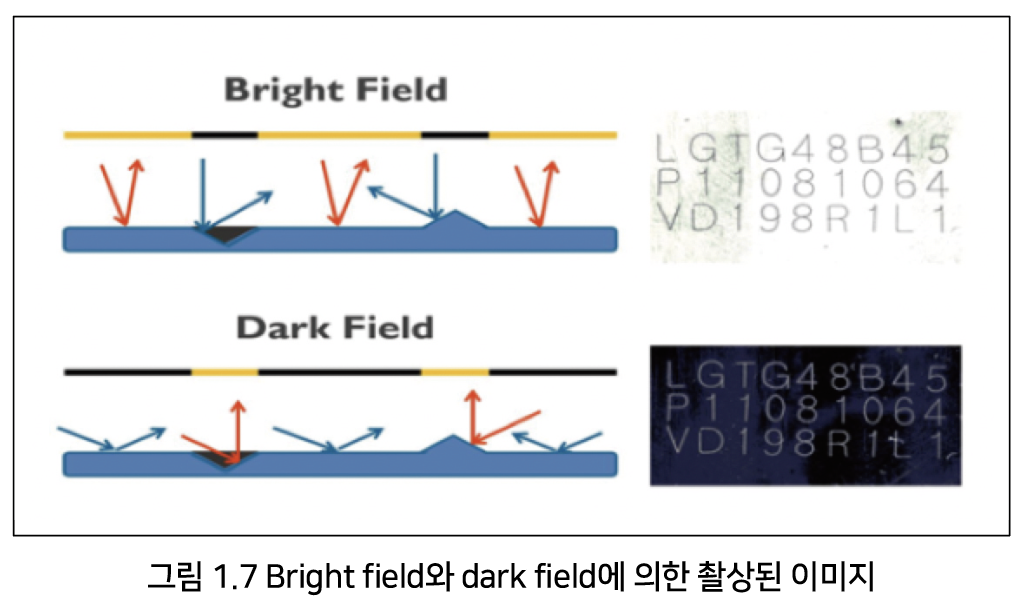
직접광 조명에서는 검사영역에서의 반사율이나 투과율의 명암차이를 산란광 조명에서는 산란율의 명암차이를 촬영하고 있다. 따라서 조명기술의 키포인트는 반사율이나 산란율의 명암차이를 얼마나 크고 안정되게 조건을 갖추느냐에 달려있다. 여기서 직접광으로 촬상된 이미지는 밝기 때문에 명시야(bright field) 조명이라고 부르며, 그 반대로 산란광으로 촬상된 이미지는 어둡기 때문에 암시야(dark ield) 조명이라고도 한다.
그림 1.6을 보면 F.O.V를 기준으로 영역내의 조사하는 조명을 명시야, 영역 외에서 비추는 조명을 암시야 방법 두 가지로 분류됨을 나타내었고, 그림 1.7에서는 메탈소재에 각인된 문자를 명시야에서 조명을 비추어 반사되어 취득된 이미지와 암시야에서 조명을 비추어 취득된 이미지를 나타내었다.
명시야 조명에서는 F.O.V 영역 내에서의 반사율이나 투과율의 차이를 암시야 조명에서는 산란율의 변화의 차이를 빛의 명암차이로 촬영하고 있다. 따라서 조명 기술의 핵심은 반사율이나 산란율의 변화의 차이를 얼마나 크고 안정되게 나타낼 수 있는가 하는 점에 있다.

1.3.7 후면조명
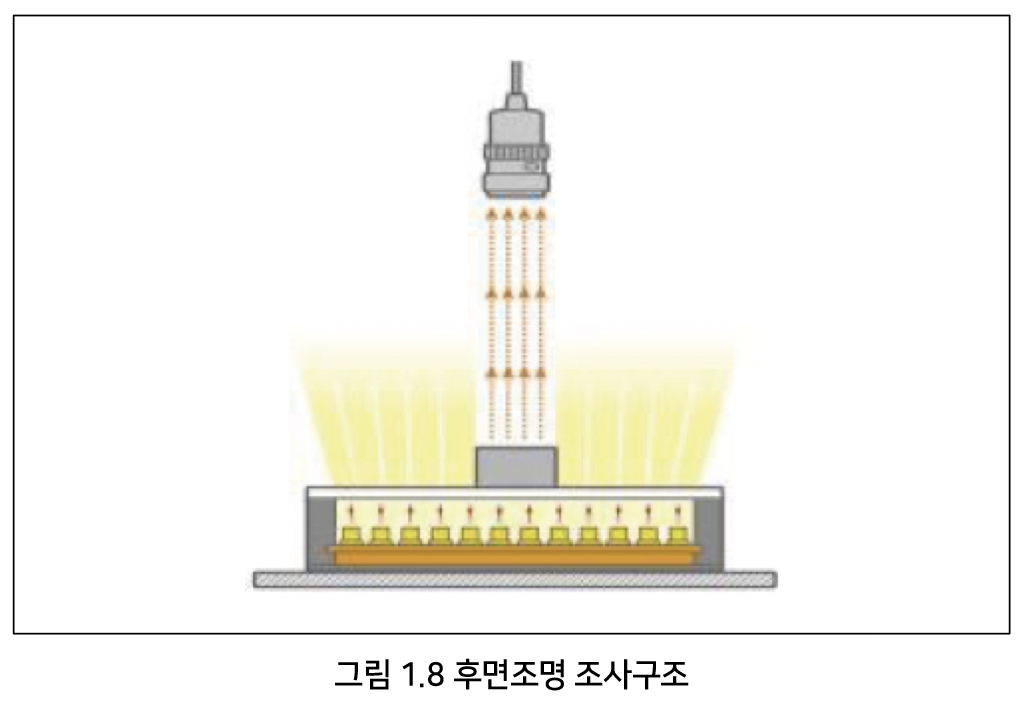
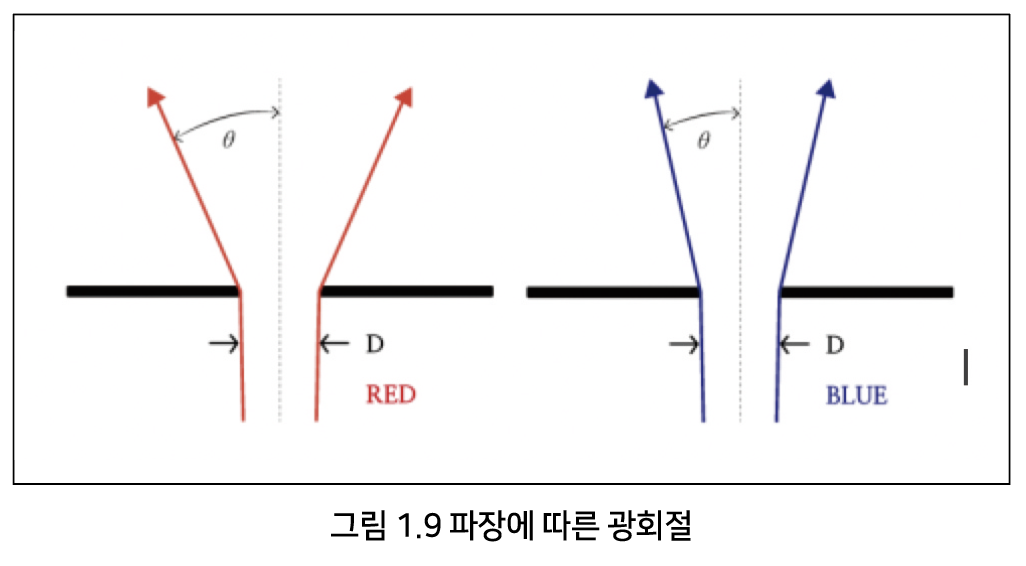
후면조명(backlight)는 피사체의 뒤편에서 빛을 조사하는 조명으로 그림 1.8과 같은 구조로 나타난다. 후면조명의 파장에 따라 피사체의 edge 구분 능력에서 차이가 발생할 수 있다. 이는 광회절의 차이로 인한 효과로 광회절은 장애물 주위에서 타나나는 회절 현상을 말한다. 광회절은 식 (1)과 같이 나타난다.
θ = λ (1)
D
여기에서 θ는 회절각, λ는 파장, D는 개방폭을 의미한다.
그림 1.9는 파장에 따른 광회절을 나타낸다. 적색과 청색 파장에 따른 광회절각 θ의 차이로 피사체 edge 구분 능력의 차이가 발생한다. 단파장을 사용할수록 광회절각이 줄어들기 때문에 고정밀 측정이 필요한 시스템에서는 단파장의 조명을 사용하는 것이 좋다.

평행광 필름(collimation film)은 광선이 평행한 빛으로 전파될 때 빛을 최소한으로 퍼지게 해주는 필름으로 주로 정밀한 측정이 필요한 시스템에 사용된다. 그림 1.10은 평행광 필름을 적용하여 취득된 이미지를 나타낸다. 평행광 필름을 이용하여 촬영한 이미지에서 피사체의 edge가 선명하게 구분되어 것을 보여준다.
(주)엘브이에스
출처 : 김태화(2022), 「논문 머신비전 시스템을 위한 최적의 LED 조명 제어에 관한 연구」1~12p




