

권취 코일의 형상 측정 장치 및 방법
이 발명품은 저해상도 카메라와 고해상도 카메라를 상하좌우 이동할 수 있도록 직교좌표로봇에 부착하고, 저해상도 카메라에서 촬영된 영상에 기초하여 직교좌표로봇이 고해상도 카메라를 권취 코일의 중심 좌표로 이동시키면, 고해상도 카메라를 통해 영상을 촬영하여 형상 측정부를 통해 영상처리과정을 수행해 권취 코일에 대한 각 원의 코일별 진원도 및 킹크 각도를 용이하게 측정하고, 이를 통해 권취 코일의 정량적 평가를 수행할 수 있도록 하기 위해 만들어졌다.
출원인 | 포항산업과학연구원, 발명자 유황열·유기성·김종국
영상을 이용하여 제품의 외관에 대한 검사 및 측정을 수행하는 머신비전(Machine Vision)기술은 최근 컴퓨터의 비약적인 발전과 새로운 광학센서 등의 개발에 힘입어 인간 시각기능을 능가하는 수준으로 발전하고 있다. 1960년대 중반 일본 히타치에서 머신비전기술이 첫 산업용으로 응용된 이후 반도체·자동차·철강 등의 생산 공정뿐만 아니라 문자 인식, 과일 선별작업, 피자의 품질관리, 의료영상 인식, 위성영상을 이용한 원격탐사 등에 적용되고 있다.
지난 수년간 개최되었던 비전분야의 대표적인 국제학술대회인 ICCV·ECCV·CVPR 등의 학회 중에서 가장 많은 논문을 발표한 분야는 물체인식과 관련되어 있다. 구체적으로 살펴보면 인간상호작용(Human interaction)을 위한 사람의 제스처·얼굴·몸통 등의 인식과 바이오메트릭스를 이한 지문·홍체인식 등이 포함되어 있다.
세계적으로 CMOS 기술은 과거에 비해 상당 수준까지 발전한 상태이며, 기존의 CCD와 비슷한 수준의 성능을 구현할 수 있다. 특히 CMOS 카메라는 일상생활 속에서도 응용할 수 있는 분야가 많고 CCD에 비해 저렴한 제품 가격을 형성하고 있어 머신 비전 응용분야에 많이 보급되고 있다.
다양한 산업 분야에 이용되고 있는 머신비전 기술은 권취된 코일에 대한 정량적 측정 평가를 위해 권취 코일의 형상을 측정하는 분야에도 적용될 수 있도록 시도되고 있다.
과제 해결수단
권취 코일 형상 측정 장치는 권취 코일의 측면에 대해 중심점을 기준으로 촬영하여 권취 코일의 영상을 획득하는 카메라부, 획득한 권취 코일 영상에 대한 영상처리과정을 수행하여 권취코일에 대한 각 원의 코일별 진원도 및 킹크(kink) 각도를 측정하는 형상 측정부 등으로 구성된다.
좀더 자세히 설명하자면 권취 코일 형상 측정 장치는 카메라부를 상하좌우로 이동하게 부착하며, 카메라부가 권취 코일의 중심점을 기준으로 촬영하도록 카메라부의 이동을 제어하는 직교좌표로봇을 포함하여 구성된다.
카메라부는 움직이는 권취 코일의 측면을 촬영하고 촬영된 영상에 기초하여 카메라부를 권취 코일의 중심 좌표로 이동시키도록 직교좌표로봇에 요청하는 제1 카메라부와 직교좌표로봇에 의해 제1 카메라부의 요청에 따라 카메라부가 권취 코일의 중심 좌표로 이동하며 권취 코일의 중심점을 기준으로 권취 코일의 측면을 촬영하여 형상 측정부에 제공하는 제2 카메라부를 포함한다. 여기서 제1 카메라부는 저해상도 카메라를 제2 카메라부는 고해상도 카메라를 적용한다.
형상 측정부에 의한 영상처리과정은 촬영한 권취 코일 영상의 왜곡을 보정하고 잡음을 제거하는 영상 전처리를 수행하고, 전처리된 영상에서 각 원의 코일별 이진화를 위한 임계값을 도출하여 영상 이진화 작업을 통해 권취 코일 영상에 대한 윤곽선을 추출하며, 윤곽선이 추출된 영상으로부터 원을 구성하는 각 코일 영상별 좌표값을 검출하는 과정을 포함한다.
또한, 형상 측정부에 의한 진원도 측정은 권취 코일 영상으로부터 원을 구성하는 각 코일 영상별 좌표값에 기초하여 수학식
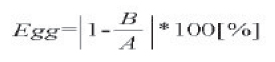 (A는 장축, B는 단축)을 통해 각 코일 별로 측정한다.
형상 측정부에 의한 킹크 각도 측정은 권취 코일 영상의 중심점을 기준으로 권취 코일 영상으로부터 원을 구성하는 각 코일 영상별 좌표값 간의 거리를 산출하여 1차원 그래프로 표시하고, 1차원 그래프에서 중심점을 기준으로 킹크 시작점과 킹크 끝점 간의 교차점에 대한 기울기를 수학식
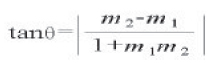 (m1은 킹크 시작점 직선 기울기, m2는 킹크 끝점 직선 기울기)을 통해 산출하며, 산출된 교차점에 대한 기울기로부터 교차점에 의해 형성된 내각(θ)인 킹크 각도를 수학식
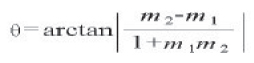 (m1은 킹크 시작점 직선 기울기, m2는 킹크 끝점 직선 기울기)을 통해 산출하여 각 코일별로 킹크 각도를 측정한다.
발명의 구체적인 내용
이번 발명에 대해 도면을 참조하여 구체적으로 살펴보자. 도면들 중 동일한 구성요소들은 가능한 어느 곳에서든지 동일한 부호들로 나타내고 있다.
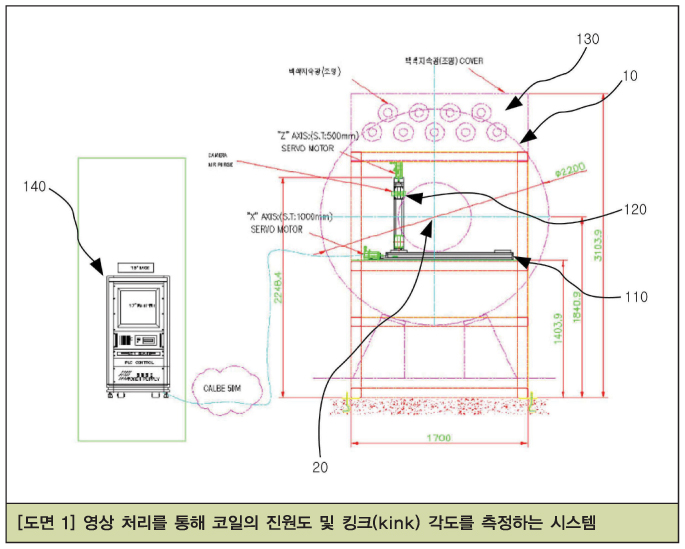
도면 1은 영상처리를 통해 코일의 진원도 및 킹크 각도 측정이 가능한 권취 코일 형상 측정 장치를 도시한 도면이다. 도시된 바와 같이 권취 코일 형상 측정 장치는 권취 코일(10), 직교좌표로봇(110), 카메라부(120), 투광부(130) 및 형상 측정부(140)를 포함하여 구성된다.
권취 코일(10)은 중심점을 기준으로 일정한 원을 형성하고 형성된 원의 외주면을 따라 원형으로 권취된 코일을 말한다.
직교좌표로봇(110)은 카메라부(120)를 상하좌우로 이동하게 부착하고, 직교좌표 내에서 카메라부(120)를 이동시킨다. 직교좌표로봇(110)은 움직이는 권취 코일(10)의 크기가 다르기 때문에 카메라부(120)를 권취 코일(10)의 중심으로 이동시키기 위해 직교좌표 내에서 상하좌우로 이동한다.
카메라부(120)는 권취 코일(10)의 측면을 중심점(20) 기준으로 촬영하여 권취 코일(10)의 영상을 획득한다. 직교좌표로봇(110)은 카메라부(120)가 권취 코일(10)의 중심점(20)을 기준으로 촬영하도록 카메라부(120)의 이동을 제어한다. 투광부(130)는 카메라부(120)에 의해 촬영되는 권취 코일(10)의 측면을 향해 백색 지속광을 조명으로 조사한다.
형상 측정부(140)는 카메라부(120)에서 획득한 권취 코일(10)의 영상에 대한 처리과정을 수행하여 권취 코일(10)에 대한 각 원의 코일별 진원도 및 킹크(kink)각도를 측정한다. 여기서 진원이란 중심점을 기준으로 반지름 길이가 동일한 이상적인 원을 말하고, 진원도는 이상적인 원에 가까운 정도를 나타낸다. 킹크란 코일의 강판이 뒤틀어지거나 꼬여 심하게 접히고 굽혀진 상태를 말하고, 킹크 각도는 코일 강판이 굽음에 따라 코일에 형성되는 각도를 나타낸다.
카메라부(120)는 제1 및 제2 카메라로 구성될 수 있다. 제1 카메라는 권취 코일(10)의 중심점(20)을 추적하기 위한 영상을 촬영하고, 제2 카메라는 권취 코일(10)의 코일 진원도 및 킹크 각도를 측정하기 위한 영상을 촬영한다. 이에 따라 제1 카메라는 움직이는 권취 코일(10)의 측면을 촬영하고, 촬영된 영상에 기초하여 카메라부(120)를 권취 코일(10)의 중심 좌표(20)로 이동시키도록 직교좌표로봇(110)에 요청한다. 제2 카메라는 제1 카메라의 요청에 의해 카메라부(120)가 권취 코일(10)의 중심 좌표(20)로 이동됨에 따라 권취 코일(10)의 중심점(20)을 기준으로 권취 코일(10)의 측면을 촬영하여 형상 측정부(140)에 제공한다.
형상 측정부(140)는 제2 카메라로 촬영된 고해상도 권취 코일 영상의 영상처리과정을 통해 최종적으로 권취 코일(10)이 변형된 형상인 짱구 코일의 진원도 및 킹크 코일의 각도를 측정한다. 짱구 코일은 일반적으로 열간 상태로 압연되는 코일을 권취할 때 발생하는 권취 불량으로 인해 변형되며, 이송 컨베이어에 이송도중 진동 등에 의한 휨 또는 냉각장소에서 층을 형성하여 코일을 적취할 때 상부에 적재되는 코일의 중량에 의해 눌려지거나 충격 등에 의해서도 변형이 발생한다.
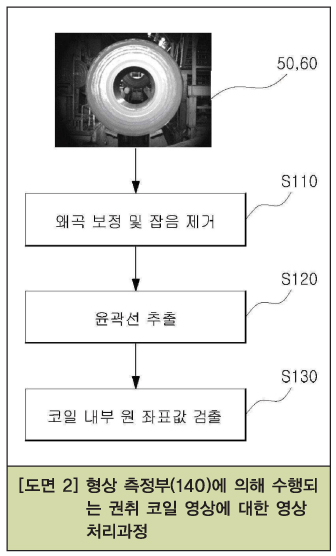
형상 측정부(140)가 수행하는 권취 코일 영상에 대한 영상처리과정은 도면 2와 같은 3단계를 통해 이루어진다.
첫 번째 단계에서는 형상 측정부(140)가 제2 카메라를 통해 촬영된 권취 코일 영상(50/60)에 대해 왜곡을 보정하고 잡음을 제거하는 영상 전처리를 수행한다(S110). 왜곡 보정은 형상 측정부(140)가 권취 코일 영상에 대해 사전에 계산된 보정값을 추가하여 영상의 왜곡 현상을 보정한 뒤 보정된 영상으로 재구성한다. 잡음 제거 과정은 형상 측정부(140)가 왜곡 현상 보정 후 왜곡이 보정된 영상 주변에 삽입되어 있는 잡음들을 제거하기 위해 양방향 필터(Bilateral Filter: BF)를 사용하여 픽셀간 잡음들을 제거하는 것을 말한다.
두 번째 단계에서는 형상 측정부(140)가 전처리된 영상으로부터 각 원의 코일별 이진화를 위한 임계값을 도출한다. 이후 영상 이진화 작업을 통해 권취 코일 영상에 대한 윤곽선을 추출한다(S120). 형상 측정부(140)는 임계값을 도출할 때 코일의 온도 편차에 따라 코일의 에지(edge) 형상이 상이하기 때문에 각 코일마다 최적의 이진화 임계값(threshold value)을 도출하기 위해서 ‘Otsu’s Method’를 이용하여 매 코일마다 다른 임계값을 도출한다. 또한 영상 이진화 작업에는 ‘chain code’알고리즘이 사용된다.
세 번째 단계에서는 형상 측정부(140)가 윤곽선이 추출된 영상으로부터 원을 구성하는 모든 코일 각각의 영상별 좌표값을 검출한다(S130). 이를 위해 형상 측정부(140)는 원형 허프 변환(Circular Hough Transform: CHT) 기법을 이용한다.
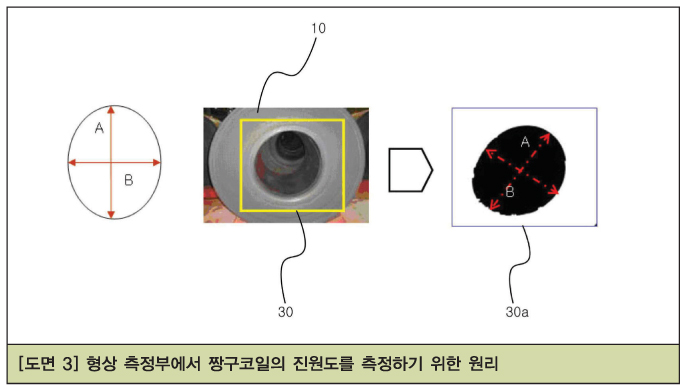
도면 3은 형상 측정부(140)에서 짱구 코일의 진원도를 측정하기 위한 원리를 도시한 도면이다. 도시된 바와 같이 형상 측정부(140)는 코일(짱구 코일)의 진원도를 측정하기 위해 권취 코일(10)의 내주면을 포함하는 촬영 영역(30)이 촬영된 영상(30a)으로부터 내주면의 장축(A)과 단축(B) 길이정보를 이용한다. 즉, 형상 측정부(140)는 아래 수학식 1을 이용하여 권취 코일 영상으로부터 원을 구성하는 각 코일 영상별 좌표값에 기초한 각 코일 별로 진원도를 측정한다.
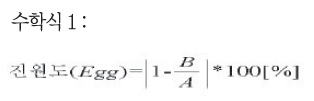 수학식 1에서 A는 장축, B는 단축을 의미한다.
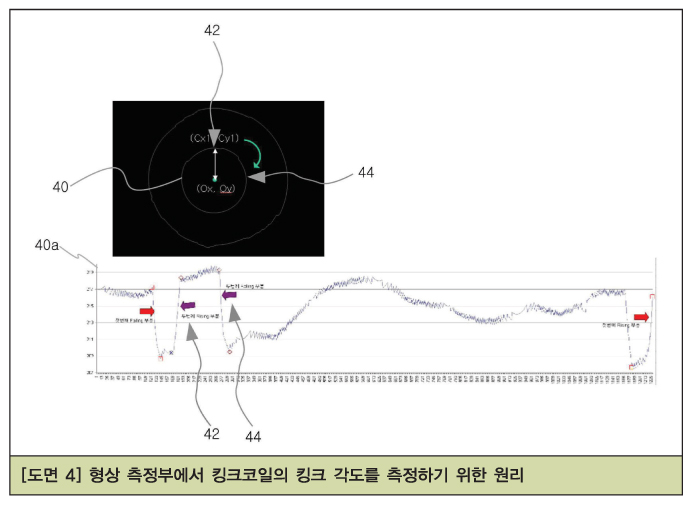
도면 4는 형상 측정부(140)에서 킹크코일의 킹크 각도를 측정하기 위한 원리를 도시한 도면이다. 여기서 형상 측정부(140)는 권취 코일 영상의 중심점을 기준으로 권취 코일 영상으로부터 원을 구성하는 각 코일 영상(40)별 좌표값 사이의 거리를 산출하여 1차원 그래프(40a)로 표시한다. 이때 형상 측정부(140)는 1차원 그래프에서 중심점을 기준으로 킹크 시작점(42)과 킹크 끝점(44) 간의 교차점에 대한 기울기(tanθ)를 아래 수학식 2를 이용하여 산출한다.
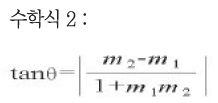 수학식 2에서 m1은 킹크 시작점 직선 기울기, m2는 킹크 끝점 직선 기울기이다.
이후 형상 측정부(140)는 산출된 교차점에 대한 기울기로부터 교차점에 의해 형성된 내각(θ)인 킹크 각도를 산출한다. 아래 수학식 3을 통해 산출하며 결과값을 통해 각 코일별로 킹크 각도를 측정한다.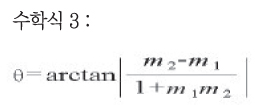 수학식 3에서 m1은 킹크 시작점 직선 기울기, m2는 킹크 끝점 직선 기울기이다.
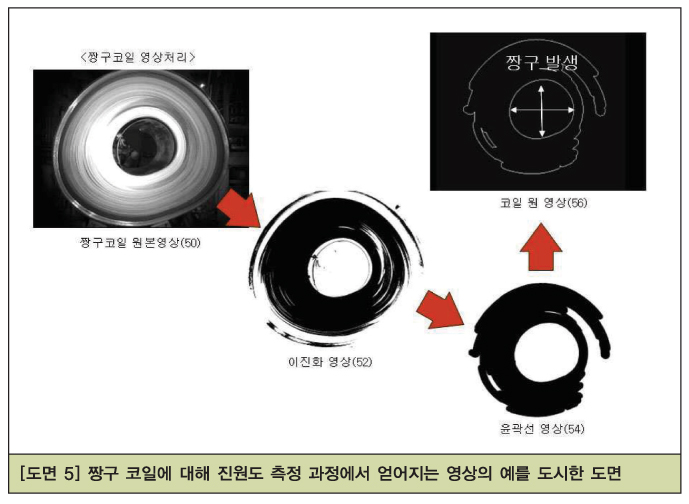
도면 5는 짱구 코일에 대해 진원도 측정 과정에서 얻을 수 있는 영상의 예를 도시한 도면이다. 이때 제2 카메라에 의해 촬영된 짱구 코일 원본 영상(50)은 형상 측정부(140)에서 이진화 작업을 통해 이진화 영상(52)을 얻고, 윤곽선 추출 과정을 통해 윤곽선 영상(54)을 얻으며, 내부 원 좌표값 검출을 통해 짱구가 발생한 코일 원 영상(56)을 얻게 된다.
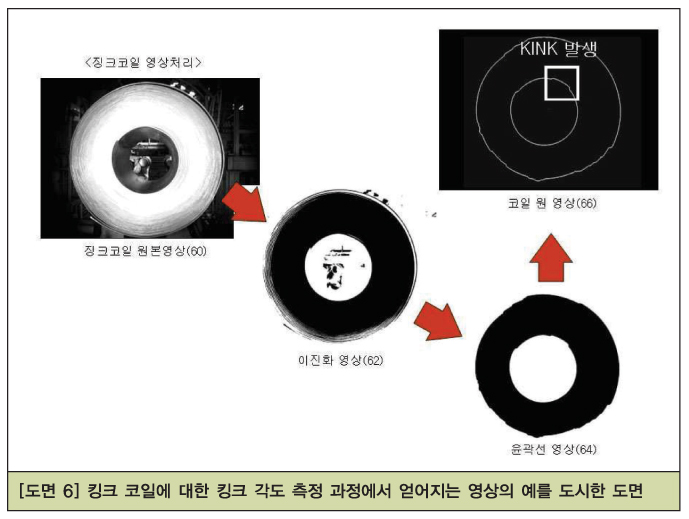
도면 6은 킹크 코일에 대한 킹크 각도 측정 과정에서 얻어지는 영상의 예를 도시한 도면이다. 도면 6에서 제2 카메라에 의해 촬영된 킹크 코일 원본 영상(60)은 형상 측정부(140)에서 이진화 작업을 통해 이진화 영상(62)을 얻고, 윤곽선 추출 과정을 통해 윤곽선 영상(64)을 얻으며, 내부 원 좌표값 검출을 통해 킹크가 발생한 코일 원 영상(66)을 얻게 된다.