


협동로봇에 탑재된 2D 비전센서의 활약
SICK
공장에서 인간과 로봇의 상호작용은 지속적으로 증가하고 있다. 2D 비전센서 Inspector PIM60과 SICK 소프트웨어 Inspector URCap을 이용하여 Universal Robots의 협동로봇은 다양한 애플리케이션에 사용됐다.
기존 산업용 로봇은 장소에 제약을 받고 무거워 이를 사용하기 위해서는 안전장치가 필요하거나 로봇을 케이지 안에 배치해야 했다. 따라서 로봇을 사용하면 투자비용이 높아지며 로봇을 작동시키기 위해서는 전문적인 많은 노하우가 필요하다. 한번 설치된 산업용 로봇은 동일한 작업을 매일 반복한다.
이에 반해 협동로봇은 유연하면서도 사용자 친화적이며 가볍다. 설치는 매우 간편하며, 별도의 노력없이 임의의 다른 장소로 이동시킬 수 있다. 또한, 프로그래밍 지식도 필요하지 않다. 이용 가능한 애플리케이션으로는 포장 및 팔레트 하역, 기계 텐딩, 팩앤플레이스 애플리케이션, 마운팅 및 품질 검사 등이다. 2008년 덴마크 기업 Universal Robots이 세계에서 가장 먼저 협동로봇을 출시하였다.
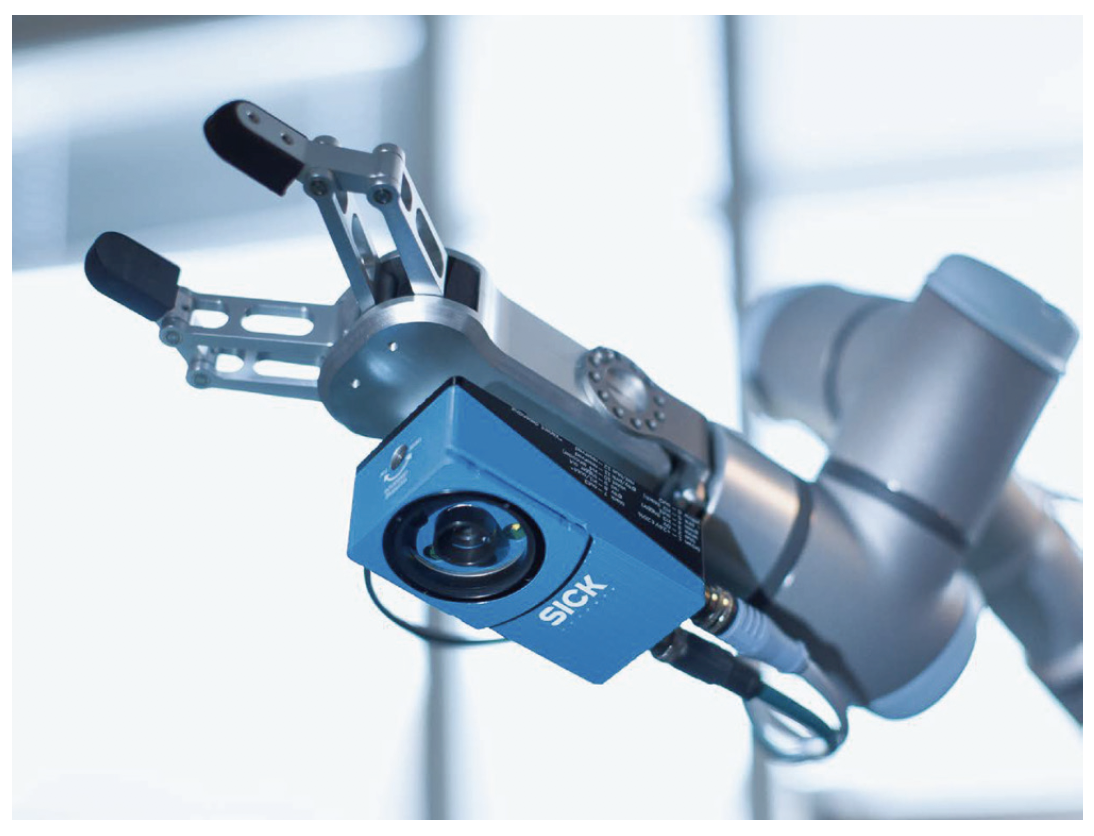
자동화 애플리케이션으로의 진입 장벽을 낮추는 협동로봇
협동로봇을 이용하기 위해서는 많은 투자가 필요하지 않으며, 짧은 기간 내에 투자비용 회수도 가능하다. 이를 통해 기업은 수월하게 자동화를 도입할 수 있다. 주로 절단 공정을 진행하고 협동로봇을 CNC 기계 텐딩에 이용하는 스웨덴 기업 Hestra Teknik 회사의 사례를 소개한다. 협동로봇을 이용하면 작동자가 지속적으로 옆에 있을 필요가 없다. 정확한 로봇 가이드를 위해 Hestra Teknik은 SICK의 2D 비전 카메라 Inspector PIM60을 이용한다.
카메라를 이용하여 로봇은 벨트에 놓인 물체의 위치를 파악한 후 그리퍼를 이용하여 기계로 이동시킨다. 최대 32개의 다양한 부품 매개변수를 Inspector PIM60에 직접 저장할 수 있다. 비전을 기반으로 다양한 애플리케이션 로봇이 시각기능이 가능하다면 이를 이용할 수 있는 방법은 매우 많아진다. Hestra Teknik은 SICK 소프트웨어 Inspector URCap(UR+플러그인)을 로봇 제어 장치에 통합시켰다.
이 소프트웨어를 통해 로봇 애플리케이션에서 2D 비전센서 Inspector PIM60에서 제공되는 전체 기능을 문제없이 사용할 수 있다. Inspector PIM60은 통합형 2D 비전 센서이다. 즉 센서 자체에서 모든 계산이 이뤄지고 외부 컴퓨터는 필요하지 않다. 특히 로봇 가이드 분야에서 비전시스템과 로봇 서비스를 조합하는 데 적합하다. 짧은 보정 절차를 거치면 SICK Inspector URCap이 로봇의 좌표계에서 물체를 잡을 수 있는 위치를 설정할 수 있다.
이외에도 2D 비전센서 Inspector PIM60을 이용하면 fail/pass 기준을 결정할 수 있으며, 또한 테스트 및 측정 작업을 실행할 수 있다. SICK 소프트웨어 Inspector URCap에서는 사용자 친화적인 인터페이스가 제공되며, 이를 통해 Inspector PIM60 뿐만 아니라 로봇 통합도 가능하다.
자료 제공: SICK(www.sick.com)


