


LMI 아크 용접 자동화, 3D Gocator 솔루션으로 완성
오늘날의 산업용 로봇에는 사전에 프로그래밍된 모션 플랜이 필요하다. 로봇이 부품을 잡을 수 있도록 부품을 정확하게 공간 안에 배치해야 하기 때문이다. 그러나 많은 조립 분야에서 부품 공차의 누적은 로봇을 통한 자동 조립을 달성하기 어렵게 만드는 변수다.
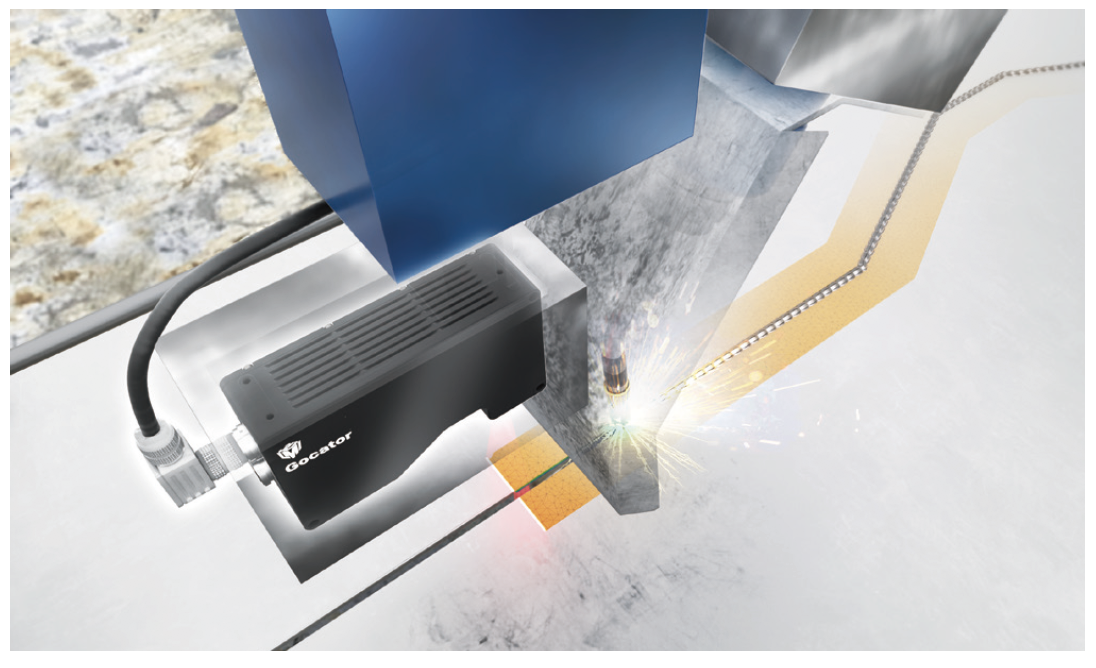
아크 용접 로봇에 3D 비전 추가
자동화된 아크 용접 분야에서 로봇은 공작물 설정의 기계적 공차에 따라 토치 위치 및 토치 각도가 지정된 용접 경로를 따르도록 정밀하게 프로그래밍 된다. 고품질 용접을 위해서는 공작물과 고정물의 기계적 편차를 방지해야 하며 모든 이음부 위치가 100% 정확해야 한다. 이의 주요 과제는 장기간 고품질 용접을 생산하는 데 필요한 엄격한 공차를 충족하는 것이다.
스마트 3D 솔루션
LMI의 Gocator는 작은 작업 영역에 맞출 수 있는 콤팩트한 디자인 내에서 비 접촉 레이저 라인 프로파일링 기술을 사용한다. 센서의 가시 레이저 광선을 사용하면 시스템 설정을 위해 로봇을 쉽고 정확하게 배치할 수 있다. 센서 헤드는 로봇에 비전 안내를 제공하도록 최대 유연성을 위해 이더넷을 통해 로봇 컨트롤러와 쉽게 통합된다. 이는 부품 고정 문제를 단순화하고 접합 품질을 개선하도록 용접 위치를 개선한다.
또한, Gocator 센서에는 센서 헤드의 신호를 디지털 데이터로 변환하고 용접 이음부의 실제 위치를 결정하는 프로세서와 온보드 소프트웨어가 있다. 이음부 위치를 찾으면 위치가 로봇 컨트롤러에 직접 전달된다. 그런 다음 로봇은 실제 위치에 따라 움직이고 매번 완벽한 용접을 수행한다. 이 폐쇄 루프 시스템 기능을 통해 용접 품질이 크게 향상되고 재작업, 트리밍 및 스크랩 비용이 최소화된다.
이 비전 가이드 로봇 시스템은 필렛, 버트, 에지/오버랩 조인트와 같은 이음새를 처리할 수 있다. 로봇은 조인트 유형 및 판 두께와 같은 매개 변수로 프로그래밍 된다. 검색 과정에서 관절을 따라 있는 점은 2 차원 또는 3 차원으로 정의된다. 아크가 활성화되지 않고 검색이 수행된다. 실시간 높이 포지셔닝을 위해 거리 측정도 제공할 수 있다.
용접 환경
아크 용접 환경은 자국, 연기 및 먼지가 생성되는 등 열악하다. 용접 중에 센서를 보호하기 위해 센서 헤드 위의 공압 셔터가 위치해 있다. 표준 냉각 및 공기 정화 시스템은 최적의 생산을 위해 작동시 기능을 향상시킨다. 또한 IP67 등급의 알루미늄 하우징은 센서를 습기, 먼지 및 진동으로부터 보호한다.
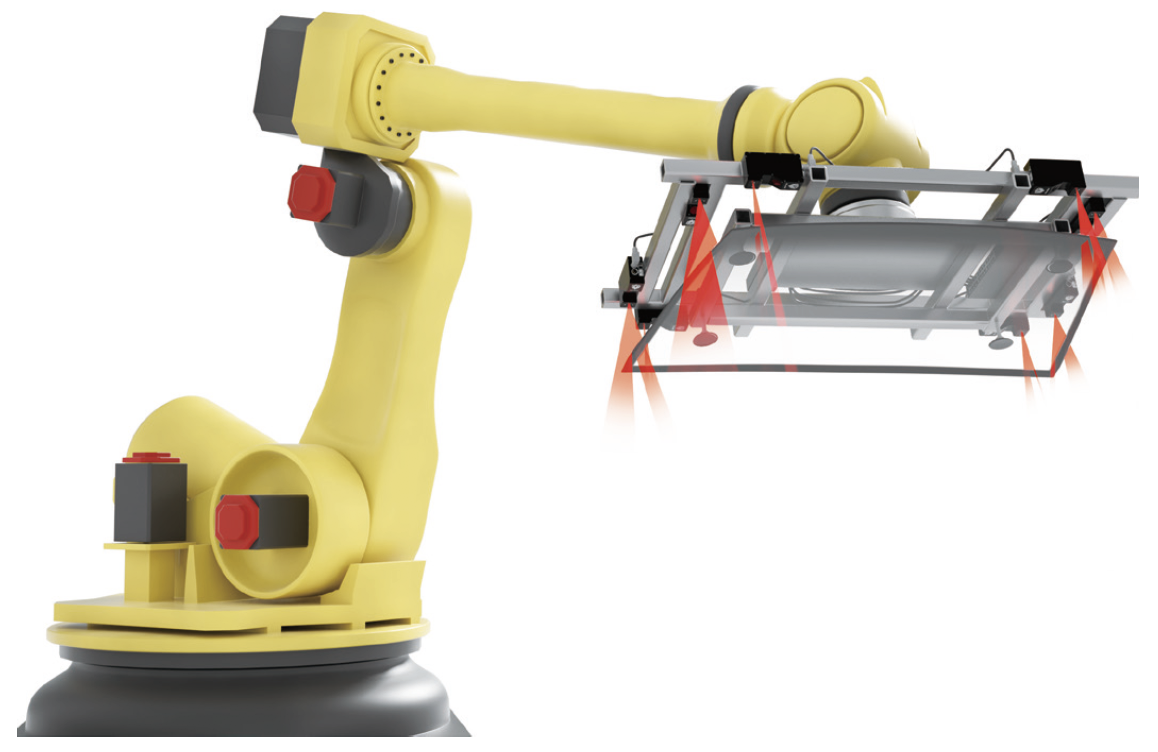
자동차 도어 힌지 용접에서 스마트 3D
8개의 레이저 유도 시스템은 8개의 솔기 경로의 위치를 정확하게 찾는 데 사용되며, 이는 차체에 도어 힌지의 로봇 아크 용접에서 스폿 용접 프로세스를 안내한다.
Gocator 3D 센서에 의해 구동되는 이 시스템은 로봇이 1초 미만의 검색 시간 내에 도어 힌지를 적절하게 배치하도록 안내할 수 있다. 3D 위치 데이터를 통해 로봇은 ±0.1mm의 검색 정확도로 정확한 지점에 용접 팁을 배치할 수 있다. 부품과 고정 장치가 완벽하게 배치되지 않은 경우에도 모든 어셈블리에서 고품질 용접이 이루어진다.
결론
아크 용접과 같은 어셈블리 작업을 자동화하려면, 하나 이상의 피처의 정확한 위치를 결정하고 이 정보를 로봇 컨트롤러에 공급하여 품질 어셈블리를 완료하기 위해 로봇 경로를 수정하는 능력이 필요하다. 스마트 센서는 내장된 도구와 통신 프로토콜을 사용하여 이러한 로봇 조립 응용 분야에서 비전 지침을 제공함으로써 문제에 대한 솔루션을 제공한다.
사례 연구: 항공기 섹션 어셈블리의 자동 리벳 구멍 검사
애플리케이션
항공기 생산은 대형 제품 치수, 복잡한 접합 프로세스 및 적절한 조립 작업 구성 등 다양한 기술적 과제를 안고 있다. 엄격한 공차를 적용하고 소규모 배치 크기를 관리해야 하다. 이러한 문제는 적은 비용으로 달성하기 어려운 경우가 많다.
도전
항공기 후미 부분의 조립에서 압력 격벽은 섹션 배럴에 장착된다. 두 명의 작업자가 불편하고 인체 공학적이지 않은 위치에서 협력하면서 정확한 조립 품질 표준을 유지해야한다.
해결책
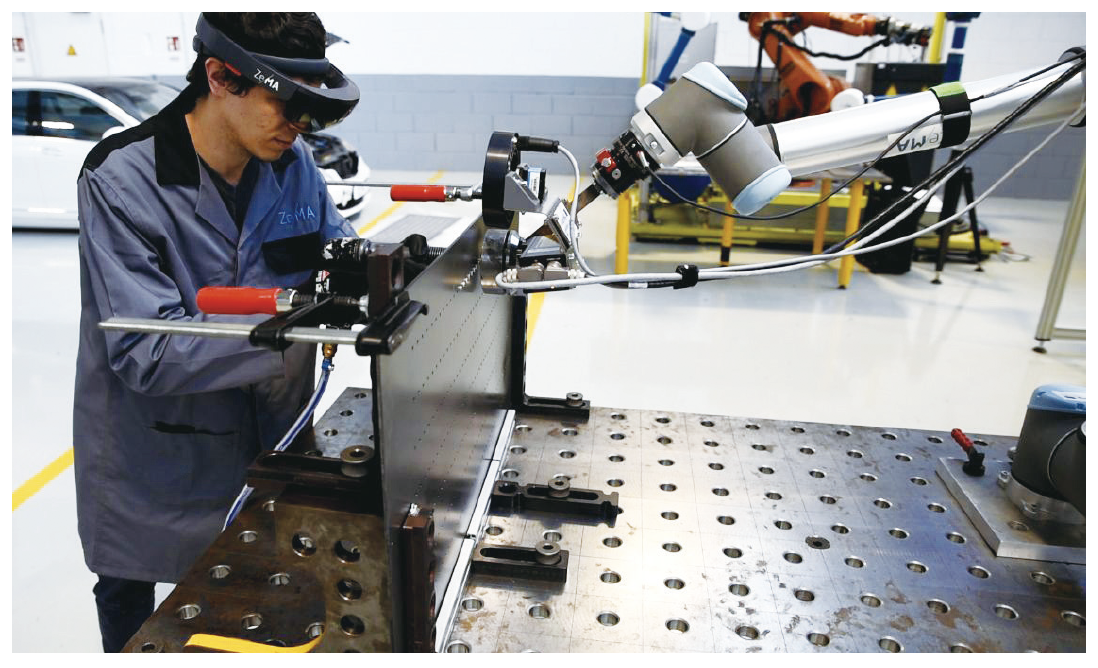
ZeMA gGmbH는 항공기 섹션 조립을 최적화하기 위해 반자동 접근 방식을 고안했다. 이는 직관적인 Human-Machine Interaction 운영 패러다임과 함께 Human-Robot-Collaboration을 사용하여 견고한 리벳팅을 위한 혁신적인 프로세스를 통해 달성됐다. ZeMA의 솔루션은 작업을 보다 효율적으로 완료하기 위해 사람과 로봇 간의 협업을 활용했다.
첫째 솔루션은 섹션 배럴 안에 로봇을 배치하는 것이다. 그런 다음 로봇의 작업 공간은 리프팅 장치 위에 장착하여 확장된 벌크 헤드 앞에 앤빌을 적절하게 배치할 수 있다. 동시에 인간은 단단한 리벳을 삽입하고 단면 배럴 외부에서 리벳 해머를 작동하는 작업을 수행한다. 이 애플리케이션에 사용되는 로봇 시스템을 만들기 위해 Gocator 3D 레이저 라인 프로파일 센서가 장착돼 내장된 Hand-eye 보정을 통하여 로봇 플랜지에 보정됐다.
그러면 센서는 모든 측정 지점의 3D 좌표를 제공할 수 있다. 온보드 데이터 처리 및 내장된 측정 도구를 통해 센서는 항공기 프레임 또는 쉘의 구멍을 감지하여 리벳팅 프로세스를 최대의 정확성과 효율성으로 완료할 수 있다. 리벳팅 프로세스의 작업은 사람과 로봇으로 나뉜다. 인간은 지정된 구멍을 감지하고 리벳을 삽입하고 리벳 해머를 배치하고 해머를 활성화하여 협업 프로세스를 시작한다. 동시에, 구멍의 위치를 확인한 후 로봇은 앤빌을 배치하고 프로세스를 실행하는 동안 리벳팅을 한다.
ZeMA gGmbH의 연구 보조원 Tobias Masiak는 “LMI 센서를 로봇 애플리케이션에 매우 빠르고 유연하게 통합됐고 온보드 데이터 처리가 가능했다. 온보드 데이터 처리 외에도 우리에게는 센서 원시 데이터에 대한 액세스가 중요한 요소였는데 LMI는 이 부분도 가능했다. Gocator 센서는 산업 응용 분야를 위한 완벽한 구성을 갖추고 있다.”고 말했다.
결과
Gocator 레이저 삼각 측량 센서가 도입됨에 따라 리벳과 앤빌 사이의 거리는 더 이상 사람의 판단에 좌우되지 않고 센서의 측정 정밀도, 로봇 포지셔닝 및 도구 보정(예: 앤빌, 추가 생산 장비)에 따라 달라진다. 이 복잡한 프로세스를 자동화한 결과 조립 오류와 편차가 크게 줄어들었다.
향후 개발
프로세스 툴과 통합 로봇 시스템의 장기 응력 테스트를 진행 중이다. 또한 테스트 시리즈에는 Gocator의 데이터 융합, 카메라 및 힘 토크 데이터, 작업자 경험에서 수집한 정보를 사용한 품질 검사도 포함된다.
Gocator 센서에는 내장 프로세서와 온보드 소프트웨어가 있어 센서 헤드의 신호를 보정된 디지털 데이터로 변환하고 용접 이음부의 실제 위치를 결정할 수 있기 때문에 인공지능 알고리즘과 결합하는 것은 향후 과제에서 다룰 것이다.
자료 제공: LMI(www.LMITechnologies.com)




