


VGR과 로봇의 결합…랜덤 빈 피킹 고민 해결
TELEDYNE
산업용 로봇은 거의 모든 제조 분야에서 비용을 절감하고 생산성을 향상시켰지만 중대한 결점을 가지고 있다.
그것은 바로 정확히 같은 동작을 반복하도록 프로그램 되어있어 서로 다른 모양, 크기 및 색상의 물체 또는 닿거나 겹치는 물체를 감지하고 조작할 수 없다는 점이다. 따라서 제품이 변경되거나 생산라인에 추가되면 로봇을 다시 프로그래밍 해야 한다. 그리고 제품 구성이 전통적인 호퍼(hoppers)와 쉐이크 테이블(shake tables)에 의해 공급되고 있다면 보울 피더(bowl feeders)는 반드시 재정비를 해야 한다.
무질서한 부품의 헨들링
고급 머신 비전의 차세대 로봇은, 대량 생산에서 반복되는 작업을 뛰어 넘는 일을 하고 있다. 보다 작고 강력하고 비싸지 않는 카메라와 기타 비전 센서, 점점 더 정교한 로봇 알고리즘 그리고 머신비전 별 하드웨어 가속기를 갖춘 프로세서에 힘입어 VGR(Vision Guided Robot, 비전 유도 로봇) 시스템은 제조 프로세스를 빠르게 변화시키고 있다. VGR은 의료 기기 및 제약 제조, 식품 포장, 농업 응용, 생명 과학 등 신제품이 자주 도입되고 생산 주기가 짧은 산업에서 구현하기가 훨씬 쉽다.
예를 들어, 중국에 대량 생산 공장을 운영하는 세계적인 자동차 제조업체는 Teledyne DALSA의 GEVA 1000 비전 시스템을 로봇이 두 조립라인의 부품을 빠르게 움직이는 컨베이어에 배치했다. 과거에는 수동으로 부품을 들어 올리고 배치했으나 이 자동화는 약 6배 정도 생산성을 향상시켰다. VGR는 무질서하거나, 작업자에게 생산 속도가 너무 빠른 환경에 적합하다.
즉 Amazon의 대규모 자동화 서비스 센터와 같은 공장 및 유통 센터의 빈에서 크기, 모양, 무게가 다양한 무작위로 분산된 물체를 핸들링 하는데 유용하다.
랜덤 빈 피킹(Random Bin Picking)
VGR 시스템이 무작위한 환경에서 랜덤 빈 피킹을 하는 것은 특히 어려운 일이다. 로봇이 컨테이너에서 부품을 꺼낼 때, 다른 부품은 위치와 방향이 계속해서 변한다. 시스템은 물체를 올바로 인식하고 픽업 순서를 결정한다. 옆 물체 또는 벽과 충돌을 피하여 잡고, 들어 올리고 배치하는 방법을 계산해야 한다. 이를 위해서는 고성능 머신 비전 하드웨어, 정교한 소프트웨어 및 대량의 시각적 데이터를 실시간으로 처리할 수 있는 충분한 컴퓨팅 성능이 필요하다.
VGR 머신 비전 하드웨어는 비전 프로세서가 내장된 소형 스마트 카메라(Teledyne DALSA의 BOA Spot)에서부터 복잡한 레이저와 적외선 센서 그리고 고해상도 고속 카메라에 이르기까지 모든 것을 원활하게 운영할 수 있다.
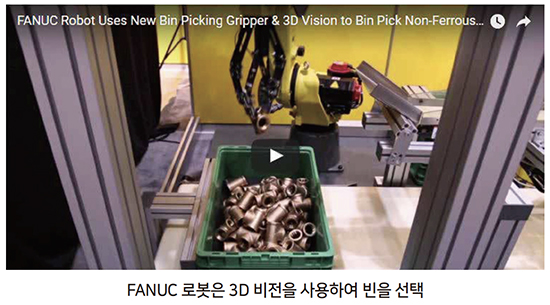
3D 비전은 어떤가?
VGR 시스템은 3D 이미지를 구축하기 위해 여러 유형의 센서를 사용한다. 예를 들어, 3D 영역 센서가 있는 로봇은 빈에서 무작위로 배치된 부품을 찾아서 선택한다. 그후 2D 카메라는 각 부품의 방향을 즉석에서 감지하여 로봇이 컨베이어에 올바르게 배치할 수 있도록 한다.
레이저 3D ToF(Time-of-Flight) 스캐닝과 스냅 샷 3D 이미지 캡처를 결합한 일부 VGR 시스템은, 스캐닝 시스템 보다 넓은 범위의 물체를 처리 할 수 있는 해상도를 갖기 때문에 기존의 스냅 샷 카메라 시스템처럼 카메라를 움직일 필요는 없다. ToF 스캐닝은 레이저에서 빛이 카메라와 물체 표면 사이를 이동하여 깊이를 결정하는 데 걸리는 시간을 측정하여 모든 조명 조건에서 작업할 수 있다는 이점이 있다.
비디오 게임용 Microsoft Kinect 센서와 같은 구조형 조명의 3D 시스템은 물체에 보이지 않는 적외선 패턴을 투사한 다음 2D 카메라를 사용하여 해당 조명 패턴의 왜곡을 감지하여 3D 깊이 이미지를 생성한다. 이 프로세스는 분류 빈에서도 여러 물체의 3D 매핑에 사용할 수 있다.
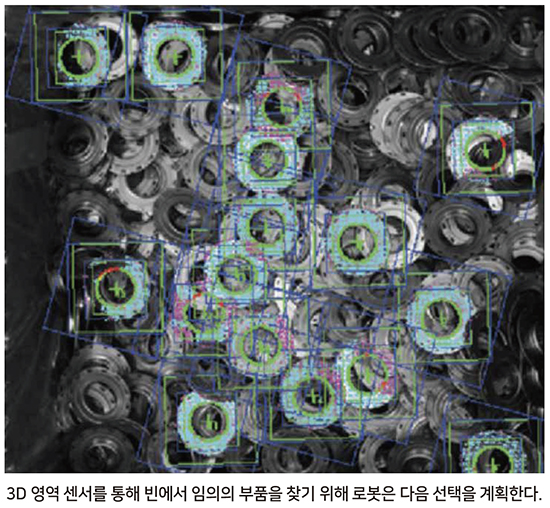
견고한 하드웨어와 알고리즘
이 고급 비전 시스템은 FPGA(Field-Programmable Gate Array) 및 ASIC(application-specific integrated circuit)과 같은 하드웨어 가속기를 사용하여 대량의 데이터를 처리할 수 있다. 이를 통해 생산 라인과 주문 처리 애플리케이션에서 수천 개의 SKU를 처리할 수 있다.
고급 VGR 시스템의 중요한 구성 요소는 로봇과 팔의 그립 도구가 컨테이너 측면이나 다른 물체와 충돌하는 것을 방지하는 알고리즘이다. 이 소프트웨어는 컨테이너에서 선택할 때마다 다른 경로 계획이 필요하고 부품이 서로 얽혀 있기 때문에 매우 견고해야 한다.
향후 전망
오픈 소스 ROS(Robot Operating System)를 포함한 VGR 소프트웨어는 로봇 통합자에게 점점 더 빠르고 쉽게 VGR 시스템을 제공하고 새로운 강력한 센서를 사용할 수 있게 한다. 동시에 머신 비전과 로봇 공급 업체는 VGR의 접근성을 높이기 위해 긴밀히 협력하고 있다. 이미 머신 비전 공급 업체는 엔지니어가 로봇 셀의 센서를 보다 쉽게 모델링하고 최적화할 수 있는 도구를 개발했으며 또한 최종 고객이 사용하기 쉬운 Windows 기반 VGR 시스템도 개발 중이다.
이와 같은 혁신 덕분으로, 현재 가전 제품(회로 기판 수준 이상)와 조명 어셈블리 분야에서의 VGR 사용이 투입된 로봇이 생산 현장에서 50%를 차지하고 있다. 또한 랜덤 빈 피킹 기술은 유연하고 이해하기 쉬운 호환이 가능한 상품이 되었다. VGR은 수동 개입을 줄이고 안전성과 품질을 향상시키며 생산성을 높이려는 중소기업에 관심의 대상이 되고 있다.
자료 제공: TELEDYNE(www.teledynedalsa.com/visionsystems)



