


빈 피킹 로봇 셀과 3D카메라 조합으로 적재된 부품, 4초안에 후속공정 프로세스로 이송 처리
IDS
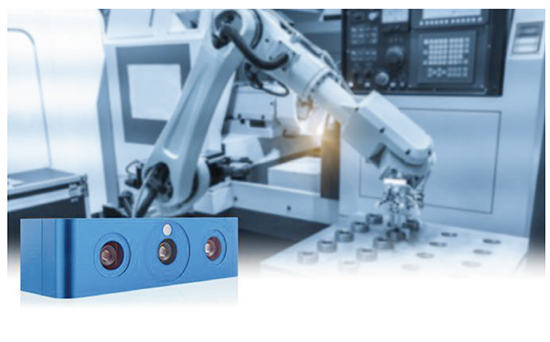
세계는 제품 비교와 공급주기를 가속화하고 있다. 로봇 시장에서 소규모 제조업체는 틈새시장에서 높은 기술 역량과 혁신을 통해서만 시장주도기업 보다 우위를 점할 수 있다. 6축 로봇과 결합된 3D이미지 처리 솔루션은 중소기업이 시장에 진출할 수 있는 새로운 기회를 열고 있다. Baden에 본사를 둔 ALG(Automatisierungslösungen GmbH)는 Ensenso 3D카메라가 통합된 빈 피킹(bin picking) 로봇 셀과 같은 응용 분야에 이 조합을 사용한다.
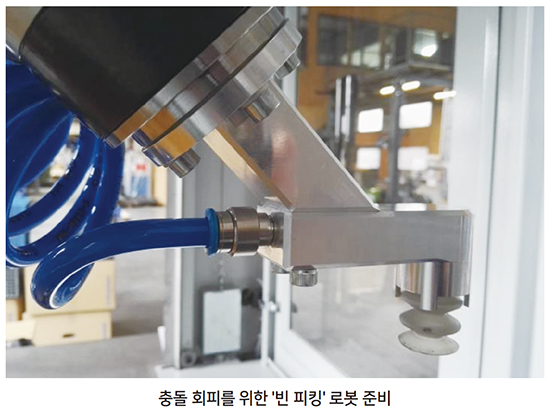
'빈 피킹(Bin Picking)'은 로봇 공학에서 어려운 과제이다. 컨테이너에서 무질서한 컴포넌트를 꺼내어 순서대로 처리해야만 한다. 정밀성 외에도 중요한 것은 짧은 사이클 타임과 시스템의 빠른 감가상각에 있다. 이와 관련하여 ALG는 파트너인 Nordfels Maschinenbau GmbH와 함께 이 모든 것을 보장하는 '빈 피킹' 로봇 셀을 개발했다. 이 개념은 고품질의 완벽하게 조정된 시스템 구성 요소, 즉 빠른 Denso 로봇, 강력한 산업용 PC 및 Ensenso N35 스테레오 3D카메라를 강력한 소프트웨어와 함께 사용한다. 이러한 방식으로, 컴포넌트 당 약 4초의 사이클 시간을 달성할 수 있다.
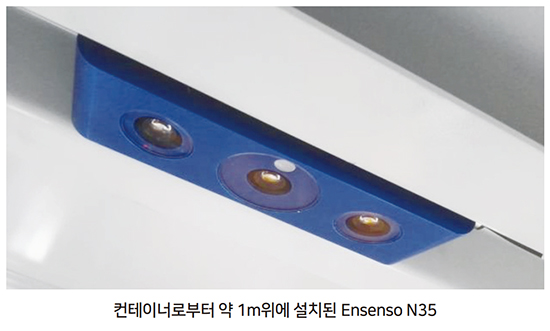
이를 위해, 셀의 3D카메라 시스템은 컨테이너로부터 약 1m 이상 거리에 배치된다. 카메라가 부품을 이미징하고 표면의 3D포인트 클라우드(point cloud)을 생성한다. 포인트 클라우드는 단일 이미지에서 스테레오 카메라 기술로 만들 수 있다. 이것은 레이저 스캐닝 시스템에 비해 결정적인 시간적 이점이다. 복잡한 '일치과정'을 사용하여 알고리즘은 기록된 3D포인트 클라우드의 개별 구성 요소를 인식한다.
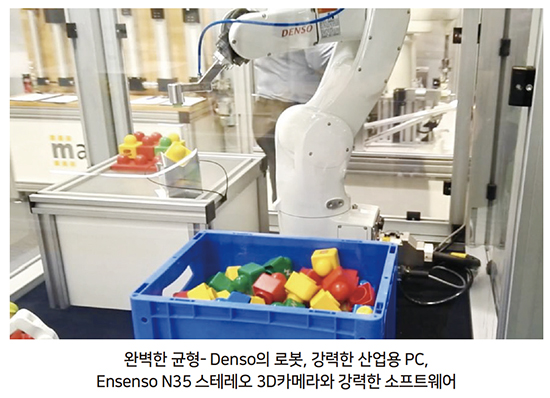
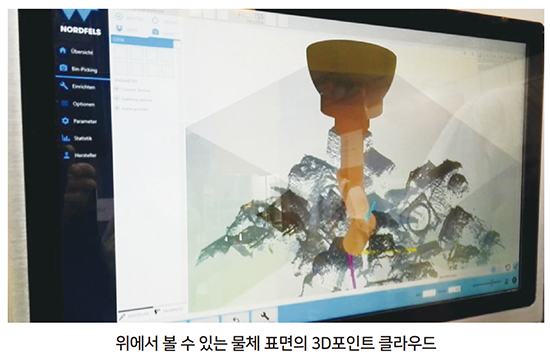
가장 쉽고 빠르게 픽업 할 수 있는 부품이 결정되고 가능한 그립 핑 위치가 식별된다. 따라서 로봇 컨트롤러는 어떤 공작물을 언제 선택할지 결정한다. 또한 로봇 암을 위해 충돌이 없는 경로(collision-free path)를 계획한다.
그런 다음 부품을 안전하게 가져와 후속 프로세스로 옮긴다. 이것은 HALCON 이미지 처리 라이브러리의 통합과 함께 C# Visual Studio의 고급 언어 프로그램을 사용하여 달성된다. HALCON과 Denso Robotics 간의 직접 인터페이스는 이 시점에서 매우 유리하다. 이것이 사용자가 인터페이스를 프로그래밍하지 않아도 되며 이미지 처리와 로봇 간의 통신을 용이하게 한다.
빠른 감가상각
시스템은 숙련된 컴포넌트 선택, 빠른 이미지 획득 및 고속 로봇으로 인해 적절한 적용으로 비교적 단기간에 감가상각된다. 작은 부품에서는 3교대 작업으로 감가상각 기간이 14개월로 단축될 수 있다. 또한, 콤팩트한 모양과 크기는 작은 공간 요구 사항을 충족한다. 동시에, 단조롭고 반복적인 작업으로부터 작업자에게 부담을 줄여준다. 잘 설계된 설계 덕분에 로봇 셀은 주변빛이나 기타 외부 영향으로부터 보호된다.
카메라
3D카메라는 픽업해야 하는 공작물을 완벽하게 보여준다. 트리거, 플래시 및 GigE 인터페이스용 나사 GPIO 커넥터가 있는 Ensenso N35의 견고하고 콤팩트한 알루미늄 하우징에는 두 개의 흑백 CMOS 센서(전역 셔터, 1280x1024 픽셀)와 프로젝터를 포함하고 있다. PoE (Power-over-Ethernet)는 매우 긴 케이블 길이에서 데이터 전송 및 전원 공급을 가능하게 한다.
3D카메라는 보호 코드 IP65/67에 대한 요구 사항을 충족하므로 먼지, 먼지, 물 튀김 또는 세척제로부터 보호된다. 통합된 FlexView 프로젝터 기술을 사용하면 까다로운 표면에서 포인트 클라우드의 정확도와 3D데이터의 견고성을 높일 수 있다. 따라서, Ensenso N35 모델은 정지하고 있는 물체의 3D획득 및 최대 3,000mm의 작업 거리에 특히 적합하다.
완벽한 시너지효과의 소프트웨어
ALG에서 사용하는 3D카메라는 하드웨어 및 해당 소프트웨어로 구성된 완전한 패키지이다. ALG 전문가는 카메라의 보정 및 사전 시운전을 위해 제공된 SDK를 사용한다. ALG의 로봇 및 드라이브 기술 책임자인 Franz Eder 박사는 자신의 경험을 다음과 같이 설명한다. 'Ensenso 소프트웨어 패키지의 가장 큰 장점은 카메라를 빠르고 쉽게 작동하고 가장 중요한 기본 설정을 구성할 수 있다. 어떤 세대의 카메라가 현재 연결되어 있는지에 관계없이, 동일한 소프트웨어 툴로 수행한다.
동시에 Denso에서 사용하는 로봇은 HALCON 확장 패키지를 사용하여 HALCON 환경에서 직접 프로그래밍 할 수 있다. 이러한 방식으로 이미지 처리 소프트웨어와 로봇 제어 간의 완벽한 시너지 효과가 형성된다. CAD 모델을 사용하여 새로운 구성 요소를 쉽게 프로그래밍 할 수 있다. 또한 설정시간을 관리할 수 있다.
향후 전망
ALG 셀은 작은 설치 공간, 새로운 구성 요소의 빠른 프로그래밍과 빠른 셋업 시간 그리고 빠른 감가상각시간으로 유연한 생산 라인을 위한 로봇의 엄청난 잠재력을 보여준다. 오스트리아 응용 과학 대학인 Wels campus와의 파트너십 덕분에 스마트 셀 제조센터에서 1년 동안 셀을 설치하고 운영했다. 이 3D이미지 프로세싱과 로봇 공학의 결합은 미래의 전문가로서의 학생들을 고무시킨다. 스마트 제조 센터의 자동화 기술 책임자인 Thomas Schichl은 “애플리케이션의 개념은 학생들이 셀로 쉽고 빠르게 작업하고, 새로운 부품을 배우고, 최적화를 위한 매개 변수를 변경할 수 있기 때문에 우리에게 확신을 주었다. Wels campus는 메카트로닉스 및 이미지 처리에 중점을 두고 있다”고 말했다.
제품 수명주기를 단축하고 쌓인 수량을 줄이려면 자동화 시스템이 더 유연해야 한다. 로봇 셀은 여기에 설명된 것처럼 전형적인 '빈 피킹'이든 CAD 모델과의 비교를 통한 로봇기반의 burr 제거이든, 단조로운 작업 프로세스와 지루하고 같은 활동을 탁월하게 수행한다.
응용 분야는 다양하다. 로봇은 3D이미지 처리와 인간-기계 협업기술을 결합함으로써, 미래에 인간을 위해 시각을 갖춘 신뢰성 있는 조력자가 될 것이다. 인간은 생산을 제어하고 모니터링하는 반면 로봇은 신체적으로 힘든 활동을 담당한다. 따라서 기계는 인간을 대체하지는 않지만 능력을 보완한다(예: 무거운 짐을 들어올림). 노화되지 않는 기계의 눈으로서 3D이미지 처리는 다양한 애플리케이션에 이상적인 기반을 제공한다.
자료 제공: IDS(www.ids-imaging.com)




