


LED 조명의 효과적인 전력 공급과 수명 관리
OPTO-ENGINEERING
조명은 머신 비전 시스템의 가장 중요한 구성 요소 중 하나다. 머신 비전 시스템의 작업이 일관되고 안정적으로 수행되려면 특정 애플리케이션에 적합한 조명 구성 요소를 선택하는 것이 매우 중요하다.
주된 이유는 부적절한 조명으로 인해 정보가 손실되어 대부분의 경우 소프트웨어를 통해 복구 할 수 없기 때문이다. 그렇기 때문에 양질의 조명 구성 요소를 선택하는 것이 가장 중요하다. 올바르게 조명되지 않은 원인을 알아낼 수 있는 소프트웨어 알고리즘은 존재 하지 않는다. 가장 적절한 조명을 선택을 하려면 다음의 변수들을 고려해야 한다.
• - 조명 지오메트리
• - 광원 유형
• - 파장
• - 검사 또는 측정할 물질의 표면 특성(예: 색상, 반사율)
• - 품목 모양
• - 아이템 속도(인라인 또는 오프라인 애플리케이션)
• - 기계적 제약성
• - 환경 고려 사항
• - 비용
많은 매개 변수를 고려해야 하기 때문에, 선택이 어려울 수 있다. 때로는 관심 있는 기능을 알아보기 위해 여러 유형의 조명으로 타당성 조사를 수행해 보는 것이 좋다. 적절한 조명을 선택하고 이미지 품질을 향상시키는데 도움이 되는 여러 가지 간단한 규칙과 모범 사례가 있다. 모든 애플리케이션에서의 주요 목표는 다음과 같다.
1. 검사 또는 측정해야 할 기능의 대비 최대화
2. 관심이 없는 특징 부분의 대비를 최소화
3. (아래와 같은 상황에 의한) 원치 않는 부분은 제거:
a. 주변 광
b. 검사 작업과 관련 없는 항목 간의 차이점
머신 비전의 조명
머신 비전에서 조명은 주로 빛의 파장에 의해 특성을 갖으며, 일반적으로 nm 으로 표시된다. 기본적으로 빛은 전자기 스펙트럼의 특정 부분 내에서 전자기 방사선이다(그림 1 참조): 준 단색(quasi-monochromatic, 단색으로 좁은 파장 대역을 특징으로 함) 또는 흰색(가시 스펙트럼에 분산, 즉 모든 색상을 포함 함) 일 수 있다.
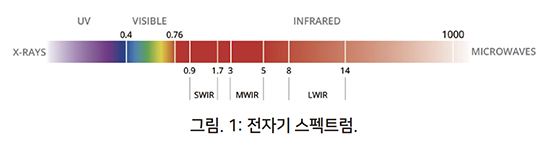
육안으로 볼 수 있는 빛은 적외선(더 긴 파장)과 자외선(짧은 파장) 사이에서 400-700 nm 범위의 파장을 갖는다. 특수 용도에는 가시광선 대신 IR 또는 UV 광선이 필요할 수도 있다.
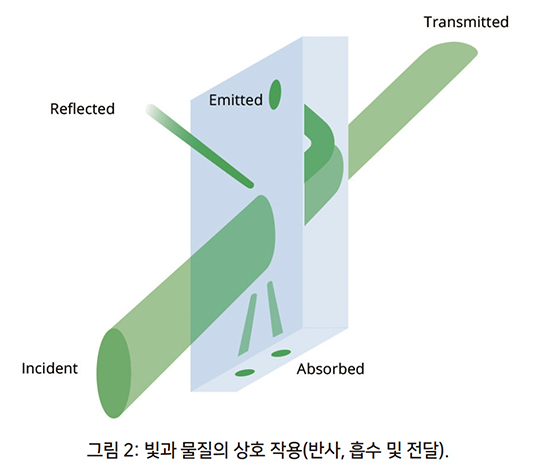
기본적으로, 빛은(그림 2) 아래와 같은 방법으로 재료와 상호 작용 한다.
- • 반사
- • 투과
- • 흡수
또한 빛이 다른 매체를 가로 질러 이동할 때 굴절된다. 즉 방향이 바뀐다. 굴절 량은 광 파장에 반비례한다. 즉, 보라색 광선은 빨간색 광선보다 더 많이 구부러진다. 이는 단파장의 빛이 표면에 닿을 때 장파장의 빛보다 더 쉽게 산란되므로 일반적으로 표면 검사 애플리케이션에 더 적합하다.
실제로 파장을 고려해야 할 유일한 매개 변수로 고려한다면, 스크래치 검사와 같은 애플리케이션에는 청색광이 권장되지만 적색광과 같은 더 긴 파장은 투명 재료의 실루엣을 향상시키는데 더 적합하다.
LED 조명
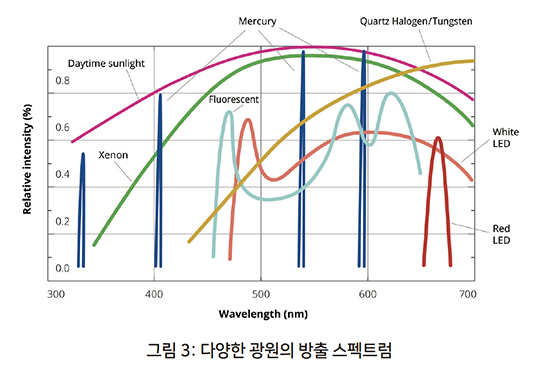
다음을 포함한 다양한 유형의 광원을 사용할 수 있다(그림 3).
- • 백열등
- • 형광등
- • LED 조명
LED 조명은 다음을 포함한 여러 가지 장점을 제공하므로 머신 비전에서 가장 일반적으로 사용된다.
- • 빠른 반응
- • 펄스 및 스트로브 작업에 적합
- • 기계적 저항
- • 더 긴 수명, 더 높은 출력 안정성
- • 다양한 조명 지오메트리 생성 용이
백열등은 얇은 금속 와이어(텅스텐)에 전류가 통과하여 고온으로 가열되는 저압의 불활성 가스(일반적으로 아르곤)로 채워진 잘 알려진 유리 전구다. 빛을 발하는 금속은 400 nm에서 IR까지 넓은 스펙트럼에서 빛을 방출한다. 그 결과 상당한 양의 열(온도 2870K에 해당)과 함께 흰색의 빛이 발생한다.
형광등은 진공관으로서 자외선이 먼저 생성되고(음극에 의해 생성된 고 에너지 전자와 수은 증기의 상호 작용에 의해) 형광등과 인광 물질로 코팅된 튜브벽에 흡착된다. 그런 다음 벽은 전체 가시 범위를 커버하는 스펙트럼을 통해 빛을 다시 방출하여 ‘보다 차가운’ 백색 광원을 제공한다.
LED는 반도체칩 양극/음극 접합부의 전자-정공 쌍의 소멸을 통해 빛을 생산한다. LED에 의하여 생성된 빛은 칩에 사용된 물질에 따라 다르며 좁은 스펙트럼으로 특징지어진다. 즉, 준 단색성이다. 백색광은 형광등의 백색광과 같이 생성되지만 청색광은 넓은 스펙트럼에서 흡수되고 재 방출되어 청색 영역에서 고르지 않고 약간의 정점을 이루고 있다.
LED 전력 공급 및 출력
LED 조명기는 회로 전체에 전압 V를 설정하거나 회로에 전류 I를 직접 공급하여 LED 조명기를 제어할 수 있다. 하나의 중요한 고려 사항은 단일 LED에 의해 생성된 광속이 전류와 거의 선형으로 증가하지만 적용된 전압과는 그렇지 않은 점이다. 구동 전류의 1% 불확실성은 1% 휘도 불확실성으로 나타나지만, 1% 입력 전압의 불확실성은 몇 퍼센트 포인트 변동이 발생할 수 있다(그림 4).
이러한 이유로, 전압이 아닌 전류를 직접 조절하여 광출력이 안정적이며, 엄격하게 제어되어 반복성을 높이는 것이 좋다.
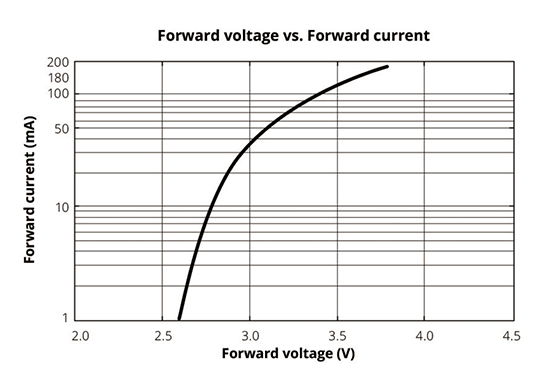
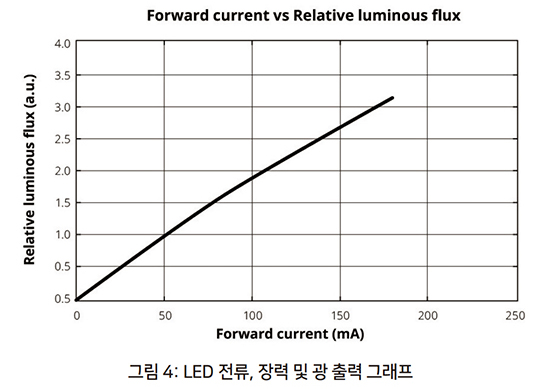
예를 들어, 측정 애플리케이션에서는 결과의 일관성을 보장하기 위해 안정적인 회색 레벨 배경을 가진 이미지를 얻는 것이 가장 중요하다. 이는 빛의 깜박임을 피하고 텔레센트릭 라이트의 LED 순방향 전류를 정확하게 제어함으로써 달성된다. Opto Engineering ® LTLCHP 텔레센트릭 조명기는 LED 순방향 전류 강도가 1‰ 미만으로 변화되어 매우 안정적인 성능을 제공하도록 설계된 내장 전자 장치를 갖추고 있다.
LED 펄싱와 스트로빙
LED는 펄스(온/오프)방법으로 쉽게 사용되며 차례로 켜지거나 꺼질 수 있고, 필요할 때만 켤 수 있다. 펄스 모드에서 LED의 사용은 제품 수명의 연장을 포함한 많은 장점을 가지고 있다. 만약 LED의 구동 전류(혹은 볼트)가 LED 제조사에 의해 알려진 연속 모드 값으로 세팅되어 있다면 그것이 펄스 모드이다. LED 는 간단히 키고 끌 수 있다. LED는 명목 값보다 높은 강도로 사용될 수도 있어(과구동) 많은 양의 빛을 한정된 시간 안에 생산할 수 있다.
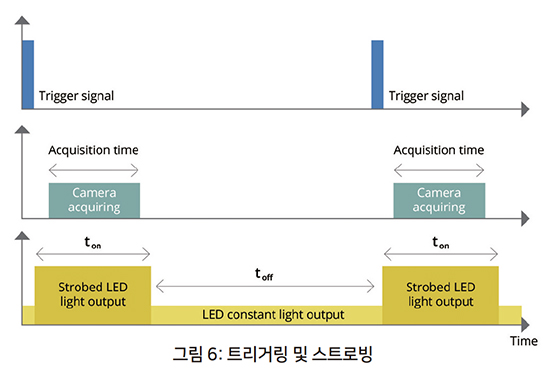
이러한 경우가 스트로브 모드이다. 빨리 움직이는 객체의 동작을 캡쳐 하기 위해 증가된 빛의 양을 필요로 할 때, 주변 빛의 영향을 제거 할 때, LED 수명을 보존 하기 위해 그리고 카메라와 검사하는 아이템과 빛이 켜지는 시간을 동기화 하는데 스트로빙이 필요하다.
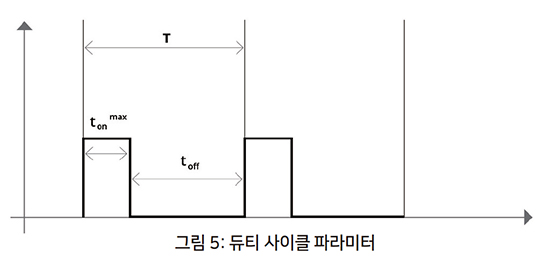
LED라이트의 스트로빙의 적절한 사용을 위하여 몇 가지 매개 변수를 고려해야 한다(그림 5 및 6).
- • 펄스 구동 최대값 혹은 켜져 있는 시간(ton max). 최대 순방향 전류에서 LED 조명을 켤 수 있는 최대 시간이다.
- • 사용률 D는(통상적으로 %로 나타냄) 아래와 같다:
D = ton/(ton+toff)
toff는 LED 라이트가 꺼져있는 시간의 양, T=ton+toff 싸이클 기간이다. 사용률은 LED가 켜져 있을 수 있는 기간의 사이클 타임의 작은 부분을 %로 나타낸다. 기간 T는 사이클 빈도 f = 1/T 로 표현되며 Hertz(Hz)로 나타낸다.
LED 수명
LED의 수명은 주변 온도 25°C에서 LED 휘도가 초기 휘도의 50%로 감소하는 데 걸리는 시간으로 정의된다.
회선속도, 스트로빙 및 노출 시간
온라인 애플리케이션 사용시 고려해야 하는 중요한 매개 변수들이 있다. 구체적으로 말하자면, 애플리케이션을 필요로 하는 피사체의 스피드와 이미지의 선명도에 따라 카메라 노출시간이 최소값으로 설정되어 있어야 동작을 잡고 이미지 번짐 효과를 피할 수 있다.
추가로, 온라인 애플리케이션을 다룰 때 고려해야 할 몇 가지 중요한 매개 변수가 있다. 특히, 애플리케이션에 필요한 물체 속도와 이미지 선명도에 따라 움직임을 없애고 이미지 흐림을 피하기 위해 카메라 노출 시간을 항상 최소로 설정해야 한다. 또한 검정색과 불투명한 피사체는 빛을 반사시키기보다 흡수하는 경향이 있으므로 중요하게 다루어야 한다.
예를 들어, 배율이 m 인 렌즈와 픽셀 크기가 p 인 카메라를 사용하여 속도 Vo로 움직이는 물체를 검사한다고 가정한다면, 센서 상의 물체 속도는 m 곱하기 vo 이다.
Vi = m Vo
따라서, 물체 Xi가 움직이는 거리는 노출 시간이 t 일 때 Xi = Vi t 이다. 만약 이 거리가 픽셀 사이즈보다 클 경우, 물체는 여러 픽셀로 번지게 나타날 것이다. 3 픽셀 블러를 수용 할 수 있다고 가정해 본다면,
Xi = Vi t = m Vo t < 3 p
를 필요로 하고, 카메라 노출시간 t는 아래와 같다.
t < 3 p /(m Vo )
예를 들어, p = 5.5 μm, m = 0.66, vVo = 300 mm/s 를 사용하여(100mm 시야상의 10,800 샘플의 선형 속도/시간) 최대 노출 시간 t = 83 μs 를 얻을 수 있다. 이러한 속도에서, 연속 모드인 LED 조명기에서 배출하는 빛의 양은 충분하지 않다. 따라서 동등한 시간의 조명기의 스트로빙이 가장 적합한 해결 방안이다.
시스템에 빛을 더 많이 들어갈 수 있도록 조정할 수 있는 또 다른 매개 변 수는 렌즈 F/#이다. 렌즈 F/#를 낮춤으로서 더 많은 빛을 얻을 수 있다. 하지만, 시스템의 피사계 심도는 낮아진다. 이미지 품질도 낮아질 수 있다. 통상적으로 렌즈는 정중앙에서 제대로 작동하며 가장자리로 갈 수록 렌즈 수차가 발생하여 전체적인 선명도를 잃는다. 카메라 게인을 높이는 것도 하나의 방법이다. 하지만 항상 노이즈를 발생시키기 때문에 또 다시 이미지의 디테일 인식을 어렵게 하는 이미지 품질 저하가 발생된다.
결과적으로, 충분히 밝은 조명 부품을 선택하는 것이 좋다. 이러한 조명 부품은 최적의 F/#로 설정된 렌즈와 같이 사용되면 카메라를 디지털 방식으로 카메라 게인을 증가시킬 필요 없이 대상 물체의 특징을 정확하게 표시할 수 있다.
자료 제공: OPTO-ENGINEERING(www.opto-engineering.com)




