


고속·고해상도 이미징에 적합한 라인 스캔 카메라
Teledyne DALSA
라인 스캔 카메라의 이점을 알아본다. 라인 스캔 카메라에는 물체를 가로 지르는 단일 픽셀 라인이 있다. 물체가 크거나 지속적으로 움직이는 작업에서 완벽한 고해상도의 이미징이 필요한 경우, 라인 스캔 카메라가 프레임 카메라보다 훨씬 낫다.
머신 비전 시스템이 종이 또는 플라스틱과 같은 긴 롤 용지에 결함이 있는지 검사하는 것을 가정해보자. 이러한 결함을 감지하려면 재료 전체에서 16,000 픽셀의 해상도가 필요하다. 재료는 카메라 아래에서 펼쳐지고 재료의 속도는 언 롤링(unrolling) 메커니즘에 연결된 로터리 엔코더로 측정된다.
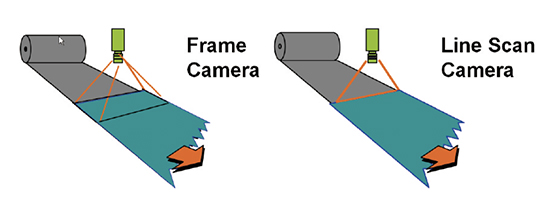
재료 전체에 나란히 장착된 4개의 대형 프레임 카메라를 사용할 수 있지만 여러 가지 단점이 있다.
첫째, 대형 프레임 카메라에는 일반적으로 인접한 픽셀의 값으로 채워져 숨겨진 픽셀이 있다. 이 숨겨진 픽셀에 의해서는 물체 결함을 감지할 수가 없다.
둘째, 재료의 움직임으로 인한 흐려짐을 방지하기 위해 프레임 카메라의 노출 시간이 짧아야 한다. 노출이 짧으면 허용되는 이미지를 얻기 위해 전체 이미지 영역에 강한 조명이 필요하다. 로터리 엔코더 출력은 모든 카메라에 대한 동기 이미지 획득을 트리거 한다. 마지막으로, 낮은 콘트라스트 결함을 감지하는데 필요한 픽셀 응답의 오프셋 및 게인 변화를 제거하는 것이 프레임 카메라에서는 시간이 많이 걸린다.
이 경우 단일 16,000 픽셀 라인 스캔 카메라가 훨씬 더 나은 솔루션이다. 로터리 엔코더 출력은 이미지의 각 라인의 획득을 트리거 한다. 라인 노출 시간은 모션 블러(motion blur)를 피하기 위해 짧지만, 허용 가능한 이미지를 얻기 위해 조명이 프레임에 분산되지 않고 라인에 초점을 맞출 수 있다. TDI(Time Delay and Integration) 라인 스캔 카메라에는 재료 이동과 동기화하여 노출을 통합하고 유효 노출 시간에 픽셀 행수를 곱하는 픽셀 행이 있다.
마지막으로, 각 픽셀의 게인 및 오프셋은 픽셀 라인에 대해 균일한 응답을 제공하도록 조정될 수 있으며, 이러한 조정은 라인 스캔 카메라의 하드웨어에서 수행된다.
라인 스캔 기술을 사용하는 경우
라인 스캔 기술은 연속 웹 애플리케이션(예: 종이, 직물, 금속 또는 유리 테이프) 또는 철도 및 도로 검사 또는 위성 이미징 또는 표면 지형 스캔. 라인 스캔 기술은 용융 유리 및 강철 또는 우편 분류를 포함한 자유 낙하 제품과 잘 작동한다. 실리콘 웨이퍼 검사, 평판 디스플레이, 태양 전지, 인쇄 회로 기판, 의료 진단 및 결함 없는 큰 이미지가 필요한 작업에는 라인 스캔이 필요하다.
집중 조명 및 TDI를 사용하여 카메라가 획독한 광자를 증가시켜 짧은 노출 시간을 보상할 수 있으므로 속도가 높을 때 라인 스캔 카메라가 프레임 카메라보다 좋다. 라인 스캔 카메라는 카메라에서 게인 및 오프셋 보정을 수행하는 반면, 영역 스캔 카메라는 비전 시스템의 CPU를 사용하여 이 보정을 계산하므로 속도가 훨씬 느리다.
라인 스캔 이미지 형성 방법
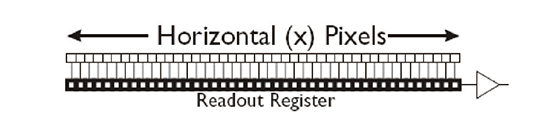
라인 스캔 센서에는 하나 이상의 픽셀 센서 라인이 있다. 카메라의 노출 시간 동안 각 픽셀은 해당 픽셀에 이미지로 촬영된 물체의 빛에 비례하여 광 전하를 축적한다. 노출 시간의 끝에서, 전체 행의 픽셀에서의 전하는 판독 레지스터로 전송된다. 판독 레지스터는 픽셀 전하를 이동시키고 증폭, 보정 및 디지털화하여 카메라 출력을 생성한다. 판독 레지스터 시프트는 다음 픽셀 행이 노출되는 동안 수행된다. 노출 및 판독이 가능한 최대 속도를 ‘라인 속도(line rate)’ 라고 하며 킬로헤르츠(kHz)로 지정한다.
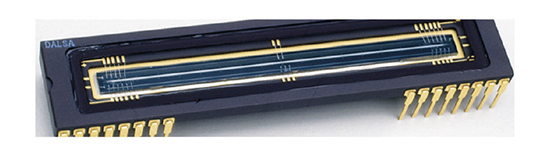
빠르게 움직이는 물체의 움직임을 고정시키기 위해서는 높은 라인 속도가 필요하다. Teledyne DALSA 라인 스캔 카메라의 라인 속도는 이미지 라인 당, 5 마이크로 초다.
라인 스캔 수집 인터페이스
카메라로부터의 픽셀 데이터는 처리를 위해 비전 프로세서 또는 프레임 그래버로 전송된다. Teledyne DALSA는 3가지 유형의 데이터 전송 인터페이스가 있는 카메라를 제공한다. 기가비트 이더넷(GigE)은 최대 약 80MB/s의 데이터 속도에 사용할 수 있다. 표준 GigE 인터페이스는 비전 프로세서에서 카메라 데이터를 수신한다. 이 인터페이스는 Teledyne DALSA의 GEVA (GigE Vision Appliance) 비전 프로세서에서 사용된다.
CameraLink 인터페이스는 프레임 그래버를 사용하여 데이터를 수신하고 세 가지 형식 중 하나를 갖는다. 기본 형식은 단일 케이블을 사용하여 255MB/s를 전송한다. 중간 형식은 510MB/s이고 전체 형식은 두 개의 케이블을 사용하여 680MB/s를 전송한다. Teledyne DALSA가 개척한 HSLink 인터페이스는 6000 MB/s를 전송하며 데이터를 수신하려면 프레임 그래버가 필요하다. 예를 들어 Piranha3 16k(16,384 픽셀 라인) 카메라는 HSLink를 사용하여 초당 약 1,179,000,000 픽셀의 72kHz 라인 속도로 획득한다.
프레임 그래버 또는 비전 프로세서에서, 전송된 픽셀 값의 라인은 라인 스캔 센서의 폭(X 치수) 및 사용자 지정 높이(일반적으로 4,000 라인 이하)의 이미지로 프레임에 축적된다. 예를 들어 결함 찾기 또는 텍스트 읽기(OCR)와 같은 머신 비전 작업을 수행하기 위해 프레임이 처리된다. 예를 들어 한 프레임의 위쪽 가장자리와 다음 프레임의 아래쪽 가장자리에 걸쳐있는 스폿 결함을 감지하기 위해 비전 프로세서에서 연속 프레임이 겹친다.
시간 지연 및 통합(TDI, Time Delay and Integration)
TDI 라인 스캔 카메라에는 세로로 배열된 2~256 행의 픽셀이 있다. 각 행의 각 픽셀로부터의 광전자는 물체 움직임 방향으로 아래의 픽셀 행으로 합산된다. 합산은 축적된 광전자 전하를 이동시킴으로써 수행된다.
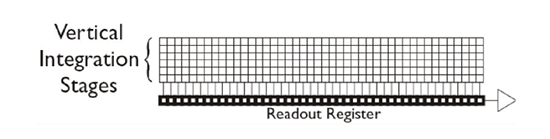
이동 및 합산은 일반적으로 모션 엔코더의 펄스에 의해 신호를 받는 물체의 이동 속도에 의해 결정된다. TDI 카메라는 노출 시간에 픽셀 행 수를 효과적으로 곱하므로 노출 시간이 짧은 경우에도 높은 콘트라스트 이미지를 제공할 수 있다. 이것을 보는 또 다른 방법은 픽셀 라인이 이미지화되는 물체의 움직임과 동기적으로 전자식으로 움직여서 물체의 움직임으로 인한 추가 흐려짐을 유발하지 않으면 서 노출 시간이 증가한다는 것이다.
카메라의 노출 시간은, 노출 시간이 라인 속도의 역수(라인 당 초)보다 작아야 한다는 점을 제외하고는 라인 속도와 무관하다.
컬러 라인 스캔 카메라
컬러 라인 스캔 카메라는 다른 파장의 빛을 감지하기 위해 행을 따라 픽셀에 다른 컬러 필터 또는 다른 컬러 필터가 있는 센서 픽셀의 행을 가지고 있다. 일반적으로 필터는 RGB(Red, Green, Blue)로 인식되지만 위성 원격 감지와 같은 일부 애플리케이션은 더 다양한 필터 유형을 사용한다.
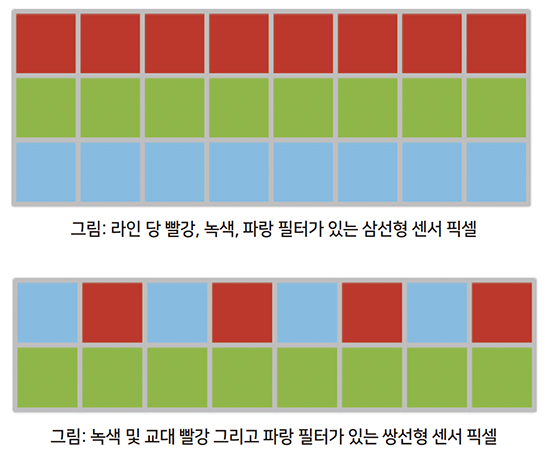
컬러 라인 스캔 카메라는 인쇄물을 이미징 할 때 특히 유용하다. 이 작업에서는 각 이미지 픽셀에 전체 RGB 측정 값 세트가 포함되도록 한 줄에 필터 유형이 하나인 삼선형 카메라를 사용해야 한다. 컬러 센서 픽셀의 서로 다른 라인은 시간이 지연되어 이미지가 찍히는 물체의 동일한 부분을 모두 본다.
컬러 라인 스캔 카메라의 렌즈는 색수차(chromatic aberration)가 크지 않도록 색을 보정해야 한다. 색수차는 렌즈가 서로 다른 파장의 빛을 동일한 초점면에 초점을 맞추지 않고 강도 가장자리 주위에 색 줄무늬로 나타날 때 발생한다. 카메라가 법선에서 비스듬히(사물 표면에 수직) 사물을 보는 경우 원근 왜곡이 발생할 수 있다. 원근 왜곡은 물체에 대한 ‘1/거리(distance)’에 비례하므로 픽셀의 색상 행마다 약간 다르다.
따라서 각 픽셀 행은 물체 표면에 투영되는 픽셀의 크기와 모양이 약간 다르므로 정확도가 높은 색상 측정에 오류가 발생할 수 있다. 색상을 사용하지 않더라도 카메라가 물체의 표면에 수직이 되도록 해야 한다.
라인 스캔 카메라 용 조명
물체를 보려면 빛이 필요하고 조명과 광학은 물체의 관심 있는 특징을 부각시키기 위해 광학 프로세서 역할을 한다. 라인 스캔 카메라는 일반적으로 라인 조명, LED 라인의 집중된 빛을 사용하여 보고 있는 물체 픽셀 라인을 따라 물체를 조명한다. 라인 조명은 짧은 노출 시간(빠른 카메라 라인 속도)에 필요한 높은 강도의 조명을 제공한다. 라인 조명을 함께 버팅(butting)하여 넓은 물체를 볼 수 있도록 매우 긴 조명을 제공할 수 있다.
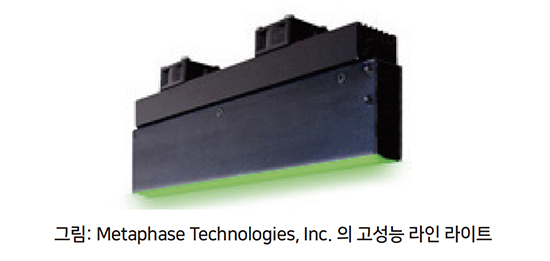
라인 조명은 일반적으로 이미지를 촬영할 물체 뒤에 배치되어 백라이트 또는 물체 위의 높은 각도를 제공하므로 물체를 아래로 볼 수 있다. 예를 들어, 백라이트 조명은 불투명 물질의 핀 홀 결함 또는 투명 물질의 입자 결함을 감지하는데 사용된다. 예를 들어 물체의 색이나 윤곽을 얻거나 표면 결함을 감지하기 위해 높은 각도의 조명이 사용된다.
빛의 세기는 사용된 LED, 빛을 통과하는 전력, 램프의 수명 및 품질, 렌즈의 효율에 따라 달라진다. 이러한 변수는 적절한 양의 강도로 조명을 지정하는 것을 어렵게 하여 필요한 것보다 더 많은 조명 강도를 지정한다.
애플리케이션에 적합한 라인 스캔 카메라를 선택하는 방법
라인 스캔 카메라를 선택할 때 고려해야 할 세 가지 중요한 사항은 민감도, 크기(센서 픽셀) 및 라인 속도이다.
민감도(sensitivity)
‘민감도’는 변수가 너무 많기 때문에 질문에 대답하기가 어렵다. 실제로 필요한 조도를 추정하고 추정치보다 더 많은 조도를 지정한 다음 테스트를 통해 필요한 감도를 가지고 있는지 확인한다. 다음은 일부 변수이다.
첫째, 빛의 강도는 많은 변수에 따라 다르다.
둘째, 렌즈 광학 장치는 카메라의 빛을 줄인다. 이 감소는 고배율 렌즈에서 또는 렌즈가 더 많은 피사계 심도를 얻기 위해 멈출 때 중요할 수 있다.
셋째, 민감도는 카메라의 반응, 즉 광자를 광전자로 변환하는 능력에 달려 있다. 민감도를 높이려면 센서 픽셀이 더 큰 카메라를 사용할 수 있다.
라인 스캔 카메라는 광자를 축적하는 센서 픽셀의 백분율인 100 % 필 팩터 (fill factor)를 갖는다. 영역 스캔 카메라는 일반적으로 더 작은 픽셀과 더 낮은 필 팩터를 가지며, 더 긴 노출 시간을 요구함으로써 이 손실을 보충한다.
마지막으로 TDI 라인 스캔 카메라를 사용하여 카메라 센서 라인을 물체와 전자식으로 움직여 노출 시간을 늘릴 수 있다.
크기(센서 픽셀)
카메라 크기(센서 픽셀)를 결정하려면 FOV (Field of View) 및 최소 결함 크기를 지정해야 한다. 카메라는 최소 3~4개의 픽셀이 최소 결함 크기를 “덮고” 있을 정도로 충분한 해상도를 가져야 한다. 예를 들어, FOV가 12”이고 최소 결함 크기가 0.005” 인 경우는 다음과 같다.
(FOV/최소 결함 크기) x (3 픽셀 범위)
(12 / 0.005) x 3 = 7200 픽셀
즉, 8K(8,192 픽셀) 라인 스캔 카메라 또는 두 개의 4K(4096 픽셀) 라인 스캔 카메라를 나란히 놓고(가로 시야에 약간 겹치게) 사용할 수 있다.
라인 속도(Line Rate)
라인 속도는 FOV, 부품 속도 및 객체 픽셀 크기로 설정된다. 예를 들어, FOV가 12” 이고 부품 속도가 초당 60” 이고 8K (8,192 센서 픽셀) 카메라를 사용하는 경우는 다음과 같다.
(FOV의 객체 픽셀 크기)= FOV/(센서 픽셀의 카메라 크기)= 12/8192 = 0.001465” FOV의 객체 픽셀 크기
필요한 라인 속도: 60”/0.001465”= 40.956 kHz
즉, Teledyne DALSA Piranha4 70 kHz 카메라를 사용할 수 있다.
라인 스캔 카메라용 광학 장치
렌즈는 물체에서 빛을 모아 민감도를 개선하고 카메라의 라인 센서 크기에 맞게 FOV를 확대 (또는 최소화) 한다. 다음과 같이 배율을 계산할 수 있다.
확대 = (미크론 단위의 카메라 픽셀 크기) / (FOV 객체 픽셀 크기)
위의 예에서 Piranha4 카메라를 사용하면 다음과 같다.
확대 = (7.04 um) / (37.211 = 0.001465” 를 미크론으로 변환) = 0.189
따라서 실제 FOV에서 카메라의 라인 센서까지 1/0.188 = 5.286의 크기가 줄어든다. 이 비율(이 예에서는 5.286)이 역 배율(inverse magnification)이다. 다음으로, 카메라의 페이스 플레이트(face plate, 카메라의 전면, 평평한 표면)에서 이미지를 찍고 있는 물체(예: 웹 소재)까지의 거리인 작동 거리를 지정해야 한다. 이것으로부터 필요한 렌즈의 초점 거리를 얻을 수 있다.
초점 거리 = (작동 거리) / (역 배율 + 1)
이 예에서는 렌즈의 표준 초점 거리인 초점 거리 50mm를 제공하기 위해 314.28mm= 12.37” 의 작동 거리가 선택된다. 작업 거리는 일반적으로 표준 렌즈 초점 거리에 맞게 조정된다. 초점 거리 외에도 렌즈 장착 유형을 알아야 한다.
경우에 따라 최대 2,048 픽셀의 작은 라인 스캔 카메라는 1” 조리개가 있는 C- 마운트 렌즈를 사용할 수 있다. 더 긴 라인 스캔 센서의 경우 F- 마운트, M42 또는 M72 마운트 렌즈가 필요하다.
라인 스캔 카메라 동기화
라인 스캔 카메라 노출은 물체의 움직임과 동기화 되어야 한다. 이는 지정된 각 물체 이동량에 대한 펄스를 출력하는 엔코더로 수행된다. 엔코더 펄스가 몇 번 발생하면 라인 스캔 카메라가 트리거 되어 라인 이미지를 찍는다.
일반적으로 시야에서 너비와 높이가 같은 정사각형 픽셀을 원한다. 정사각형 픽셀을 얻으려면 물체가 물체의 픽셀 크기와 같은 거리를 이동할 때마다 카메라가 트리거 되어야 한다. 위의 예에서, 시야계의 픽셀 크기는 0.001465” 이므로 정사각형 픽셀의 경우 물체가 해당 거리를 이동할 때마다 카메라가 트리거 되어야 한다.
라인 획득 트리거 거리를 설정하려면 (1)거리 또는 회전당의 엔코더의 펄스를 선택하거나 프로그래밍 하고있다. (2)엔코더와 물체 이동 간의 기계적인 비율을 선택하고 (3)카메라 라인 획득 사이의 엔코더 펄스 수를 프로그래밍한다.
위의 예를 사용하여, 물체가 컨베이어 벨트 상에 있고 회전식 엔코더가 공지된 컨베이어 벨트에 연결되었다고 가정하자. 정사각형 픽셀의 경우 0.001456”의 컨베이어 벨트 움직임마다 카메라 트리거 펄스가 필요하다. 우리는 물체의 움직임과 엔코더의 회전 사이에 기계적 미끄러짐이 없다고 가정한다.
회전당 4096 펄스의 엔코더를 선택하고 컨베이어 롤러의 둘레는 3”(직경= 둘레 / pi= 1”) 이다. 엔코더 펄스당 거리는 다음과 같다.
펄스 당 거리= (회 전당 롤러 인치) / (회 전당 엔코더 펄스)= 3” / 4096 펄스= 펄스 당 0.0007324”
이것은 거리가 약 2 배로 너무 작다. 롤러 둘레가 고정된 경우 PLC의 축 입력 또는 Teledyne DALSA Xcelera 프레임 그래버의 엔코더 입력을 사용하여 엔코더 펄스를 2배로 분할(실제로 카운트 다운) 할 수 있다. 회전당 2048 펄스의 엔코더를 선택해야 한다. 어느 쪽이든 줄 것이다.
펄스 당 거리= 2 * 0.007324 = 0.0014648”
라인 스캔 카메라로 픽셀 보정
라인 스캔 카메라의 장점은 개별 픽셀의 하드웨어 보정이다.
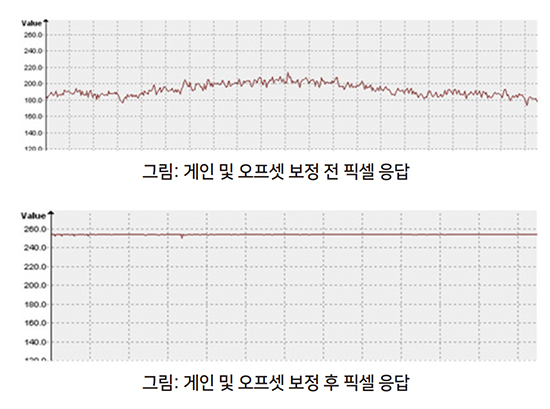
픽셀 반응에는 여러 가지 변형 원인이 있다. 조명이 완전히 균일하지는 않다. 일반적으로 개별 램프의 밝기 변화로 인해 약간의 변화가 나타난다. 빛의 일부에서 빛의 가장자리 쪽으로 강렬하게 떨어진다. 대부분의 렌즈는 광축(렌즈를 통한 중심선)에서 멀어지게 빛을 감쇠시킨다. 카메라의 개별 픽셀은 카메라 제조 공정의 변화로 인해 오프셋과 게인에 약간의 변화가 있다.
각 픽셀의 오프셋 및 게인은 이러한 변동 원인을 보상하도록 조정된다. 이것은 모든 픽셀을 객체의 가장 낮은 강도와 물체의 가장 높은(포화상태는 아님) 강도에 노출시켜 수행할 수 있다. 오프셋 보정은 가장 낮은 강도 값을 뺀다. 게인 보정은(수정된) 가장 낮은 강도 값과 가장 높은 강도 값 사이의 범위를 센서 픽셀에서 일정하게 설정한다.
현장에서의 라인 스캔 카메라
다음은 라인 스캔 카메라의 두 가지 실제 애플리케이션이다.
다중 카메라 웹 검사
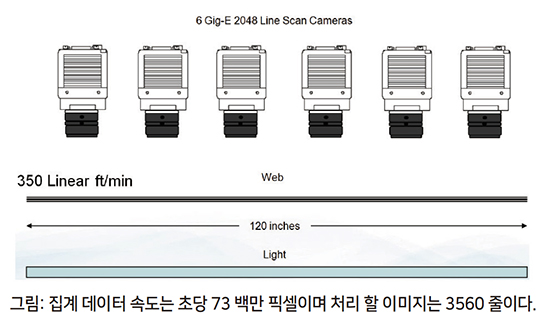
라인 스캔 기술은 지속적인 웹 애플리케이션에서 선택하는 방법이다. 예를 들어 폭이 12 피트이고 분당 350 개의 선형 피트로 움직이는 플라스틱 필름의 생산 라인을 살펴보자. 구멍, 먼지 또는 오염 물질과 같은 작은 결함을 찾고 있다. 영역 스캔 카메라로 이 수준의 검사를 시도하는 것은 웹의 광역 및 고속으로 인해 매우 어려워진다. 사람의 시력 검사로 이를 수행하는 것은 불가능하다.
결함은 50~100 미크론 또는 200 미크론과 같은 크기 범위와 대비 유형에 따라 분류된다. 밝은 물체는 구멍 일 수 있고 어두운 물체는 오염물 일 수 있다. 이러한 세부 수준과 웹 너비를 위해서는 6개의 기가비트 이더넷 2048 픽셀 라인 스캔 카메라가 필요하다. 백라이트가 사용되므로 웹과 카메라를 통해 비치는 라인 라이트는 다음과 같다.
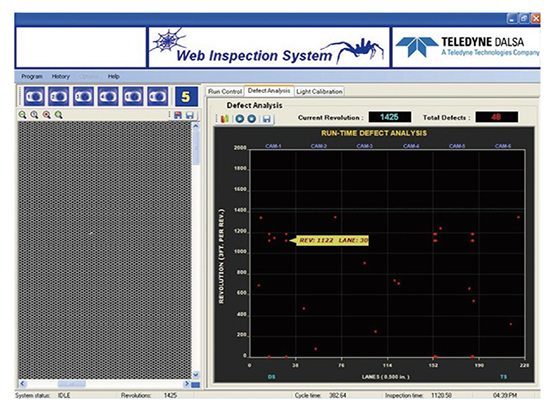
지속적인 웹 애플리케이션을 사용하면 결함을 즉시 거부할 수 있는 방법이 없다. 웹이 너무 빨리 이동하여 프로세스를 중지하지 못했다. 대신 롤 맵(roll map)은 결함의 위치와 유형을 기록하고 설명한다. 이 스크린 샷은 카메라 5에서 만든 롤 맵 부분을 보여준다.
실시간 보기(왼쪽)가 표시된다. 오른쪽의 롤 맵에서 y 축은 선형 영상을 식별하고 (롤러 회전) x 축은 결함 위치를 나타낸다. 마무리 작업을 위해 제품 롤을 보내면 제품이 풀렸을 때 결함을 제거 할 수 있다.
컬러 라인 스캔
컬러 라인 스캔 카메라는 리벳, 그로멧 및 다양한 색상의 브래킷이 포함된 의료용 트레이를 검사하는 데 사용된다. 이러한 요소는 그레이 스케일(강도) 이미지로는 쉽게 구별하고 검사할 수 없다.
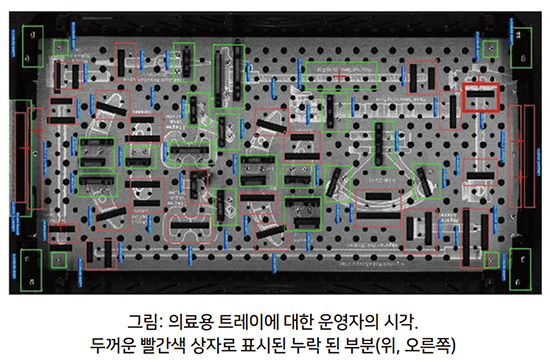
제조업체는 다양한 크기의 트레이를 생산하는데, 이 중 최대 길이는 27”, 너비는 18”이다.
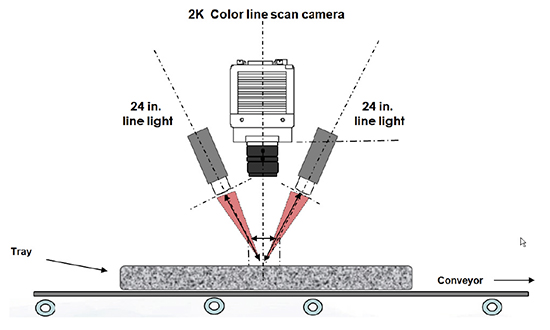
2K 컬러 라인 스캔 카메라는 가장 큰 의료용 트레이를 수용 할 수 있도록 수평으로 20 인치에 매핑된다. 라인 스캔 기술을 사용하면 세로 크기에 제한이 없다. 2개의 24” 라인 조명이 전체 트레이를 비추며 컨베이어를 따라 움직인다. 트레이가 시야에 들어 오면 컬러 라인 스캔 카메라가 트리거 되도록 컨베이어의 인코더가 동기화된다.
자료 제공: Teledyne DALSA(www.teledynedalsa.com)




