


개별 부품을 바르게 인식하여 로봇의 작업 능력을 향상시키는 Ensenso 3D 카메라
ids
미래의 공장은 네트워크화 되어 있어 매우 경제적이다. 이때 중요한 구성 요소는 ‘산업용 이미지 처리’다. 이 분야의 전문기업 Pose Automation GmbH는 머신 비전 및 로봇 공학을 위한 첨단 시스템을 개발하고 있다. IDS(Imaging Development Systems) GmbH의 Ensenso 3D카메라가 장착된 수의학용에서의 카테터 그립용 빈 피킹 애플리케이션이다.
애플리케이션
고품질 및 수익성 향상
새로운 제조 공정을 위한 생산 환경은 추적 가능한 프로세스를 통한 품질 보증뿐만 아니라 감소된 피스와 셋업, 단축된 처리 시간을 포함한다. Pose Automation은 카테터를 포장 기계로 분류하는 로봇 셀을 개발했다. 생산 후, 카테터는 컨베이어 암을 통해 무작위 및 대량으로 로봇 팔의 그립핑 영역으로 운송된다. 이 시스템에는 개별 부품을 빠르게 인식할 수 있도록 Ensenso 3D카메라가 장착되어 있다.
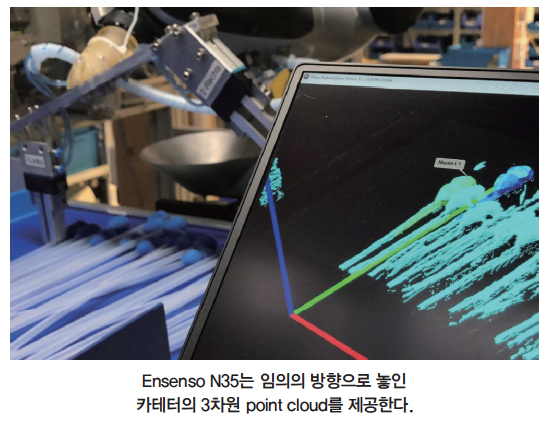
카메라는 임의의 방향으로 누워있는 카테터를 감지하여 3차원 point cloud를 제공한다. 연결된 이미지 처리 시스템은 이 정보를 사용하여 잡을 물체의 위치와 정렬을 계산한다. 로봇은 목표로 향해 이들을 제어하고 사이클 당 2개를 잡고 개별적으로 포맷 튜브에 삽입한다. 서로 다른 카테터 디자인의 인식 및 그립핑 그리고 호스의 추가와 같은 다음 조립 단계가 가능하다.
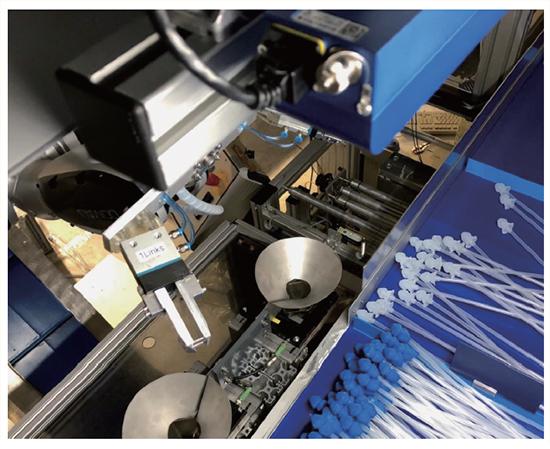
이러한 방식으로, 다른 생산 라인의 카테터를 동일한 포장 기계에 사용할 수 있다. 상품의 배송은 고객의 요구에 정확하게 맞출 수 있으며 완제품의 재고를 최소화할 수 있다. 이것이 적응을 통해서 생산성을 향상시킨다. Pose Automation은 부품 인식을 위해 GigE 인터페이스 및 PoE(Power-over-Ethernet)가 있는 Ensenso N35 3D 카메라를 사용한다. 3D 카메라는 IP65/67 요구 사항을 충족하므로 생산 환경의 먼지, 먼지, 물 튀김 및 세척제로부터 보호된다.
Pose Automation 전무이사 Sebastian Pose는 “IDS의 Ensenso N35는 상세한 3D이미지 데이터를 고속으로 제공한다. 컨베이어 벨트에서 카테터의 위치와 로봇의 그립 경로를 빠르고 정확하게 결정할 수 있다. FlexView 덕분에 투명한 물체 부분까지도 확실하게 감지 할 수 있다.”고 설명했다. Ensenso에 통합된 FlexView 기술은 정교한 SC알고리즘(시퀀스 상관 알고리즘)과 함께 카메라 결과의 정확도를 높인다.
이동식 베어링이 장착된 고성능 프로젝터는 테스트 물체에 임의의 패턴을 투사하여 표면 텍스처 구조가 다른 테스트 물체의 이미지를 생성한다. SC알고리즘은 최대 16쌍의 이미지에서 3D물체 데이터를 계산하여 정확도를 높인다. 따라서 N35 모델은 고정 물체의 3D 획득 및 최대 3,000mm의 작업 거리에 특히 적합하다.
거의 모든 제조 공정에 적용할 수 있는 이 애플리케이션에 통합된 소프트웨어는 열악한 환경 조건을 위해 설계되었으며 4차 산업 혁명의 정신을 기반으로 다양한 기타 공통 시스템에 대한 인터페이스를 포함한다.
전망
로봇과 3D기술의 사용은 점점 더 유연한 제조 공정을 가능하게 한다. 제품 생산을 안정적으로 가속화하여 글로벌 환경에서 결정적인 경쟁 우위를 제공할 수 있다. 2D 또는 3D데이터에 기초한 이미지 처리가 결정적 역할을 한다. 더욱 스마트한 카메라, 더 강력한 센서 및 애플리케이션이 시장에 진입하고 있다.
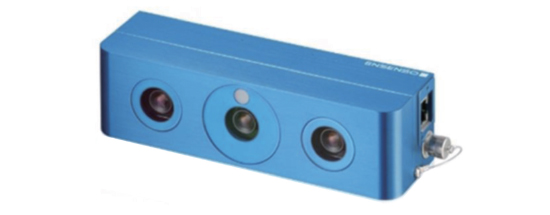
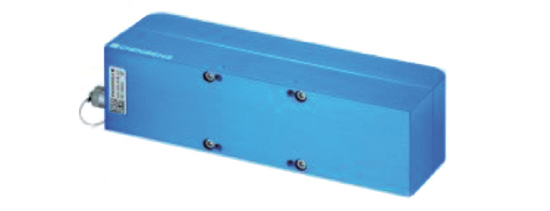
Ensenso N35 (빠르고 정확한 3D 비전)
- GigE 인터페이스. 다목적 및 유연성
- 작고 견고한 알루미늄 하우징
- IP65 / 67
- 파란색 또는 적외선 LED가있는 글로벌 셔터 CMOS 센서 및 패턴 프로젝터
- 최대. fps (3D) : 10 (2x Binning : 30) 및 64 disparity levels
- 최대. fps (오프라인 처리) : 30 (2x Binning : 70) 및 64 disparity levels
- 최대 3,000mm (N35)의 작업 거리와 가변 사진 필드용으로 설계.
- 다중 카메라 모드에서 사용되는 모든 카메라의 데이터로 단일 3D 포인트 클라우드 출력
- 여러 시야 방향에서 3D Point cloud의 라이브 컴포지션
- Point cloud의 정확도를 높이고 까다로운 표면에서 3D 데이터의 견고성을 높이기 위한 통합 FlexView 기술
- 질감이 없는 표면을 캡처하기 위한 투영된 텍스처 스테레오 비전 프로세스
- 고정 및 움직이는 물체 모두 캡처
- Windows 및 Linux 용 드라이버 및 API가 포함된 무료 소프트웨어 패키지
- 하나의 소프트웨어 패키지로 USB 및 GigE 모델 지원
-소스 코드가 있는 HALCON, C, C ++ 및 C # 샘플 프로그램
- 사전 교정되어 설치가 용이
- 캘리브레이션 플레이트를 이용한 로봇 hand-eye calibration 위한 통합 기능
- 추가 색상 정보 또는 바코드를 캡처하기 위해 소프트웨어 측에 uEye 산업용 카메라 통합
- 유연한 데이터 및 프레임 속도를 위한 서브 샘플링 및 비닝
자료 제공: IDS(www.pose-automation.de)




