


머신비전 카메라의 유형에 따른 기능과 특성
Opto Engineering
카메라는 원격 탐지 장치로서 이미지의 캡처, 저장 및 전송이 가능하다. 빛은 광학 시스템을 통하여 민감한 표면(센서)에 모아지고 초점을 맞추게 된다. 전자기 방사선의 강도 및 빈도는 화학적, 혹은 전자적 절차를 통하여 정보로 바뀐다. 이러한 종류의 가장 간단한 시스템은 빛이 작은 구멍에서만 들어오고 반대편 벽에 초점이 맞추어져 있는 어두운 방이나 박스로 구성된다.
육안으로 보이거나 감광 재질(포토그래픽 필름)에 의해 캡처될 수 있다. 이러한 이미징 방법은 몇 세기 전으로 돌아가면, ‘카메라 Obscura’라는 어두운 방을 뜻하는 라틴어로 불렸고, 그 이름을 따서 현대의 이름 ‘카메라’를 얻게 되었다.
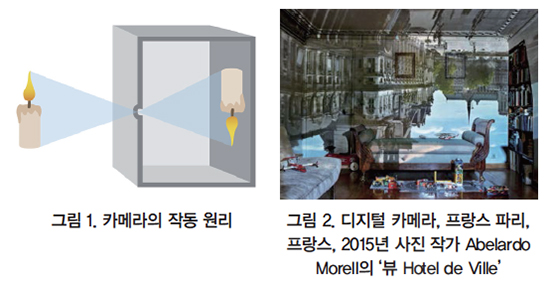
카메라 기술은 CCD(Charge Coupled Device) 및 최근에 CMOS 기술의 개발 이후 지난 수십 년 동안 대폭 향상되었다. 진공관 카메라와 같은 이전의 표준 시스템은 단종되었다. 이미지 해상도와 획득속도가 향상되어 머신비전 카메라의 품질과 속도가 향상되었다.
카메라 유형
에리어 스캔 카메라와 라인 스캔 카메라
머신비전 애플리케이션에 사용되는 카메라는 에리어 스캔 카메라(매트릭스 카메라라고도 함)와 라인스캔 카메라의 두 그룹으로 나눌 수 있다.
에리어 스캔 카메라는 간단하며 적은 기술력을 요구되지만, 후자인 매트릭스 카메라가 적합하지 않은 일부 상황에서 선호된다. 에리어 스캔 카메라는 일정수의 활성 요소(픽셀)를 사용하여 2차원 이미지를 캡처하는 반면, 라인스캔 카메라 센서는 픽셀 배열 하나하나를 특징으로 한다.
센서 크기 및 해상도
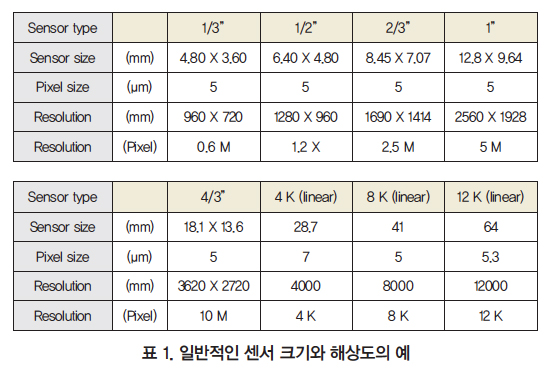
센서 크기(또는, 형식)는 일반적인 센서의 값, 즉 1/2”, 2/3”로 지정된다. 그러나 센서의 실제 치수는 그 값과 다르므로 종종 사용자들 사이에 혼동을 일으킨다. 이러한 관행은 TV 카메라 튜브 시대인 50년대부터 사용되었다. 또한, 같은 형식의 두 센서라도 치수와 종횡비가 약간 다를 수 있으므로 항상 센서 사양을 확인하는 것이 좋다. 공간 해상도는 센서영역에 포함된 활성요소(픽셀)의 수다. 해상도가 높을수록 이미지에서 탐지할 수 있는 세부 묘사가 더 작아진다.
30×40mm의 FoV를 검사하여 적어도 3개의 픽셀에서 볼 수 있어야 하는 40×40μm의 결함을 찾고 있다고 가정해본다. 30×40 / (0.04×0.04) = 0.75×10^6 결함이 있을 수 있다. 결함을 보기 위해 최소 3픽셀이 필요하다고 가정할 때 최소 2.25MP 픽셀의 카메라가 필요하다. 전체 시스템 해상도(렌즈 해상도 포함)는 항상 평가해야 하지만, 센서에 필요한 최소 해상도를 제공한다.
표 1은 일반적인 센서 치수 및 해상도에 대한 간략한 개요를 제공한다. 픽셀 크기가 다를 수 있으므로 센서의 크기는 같지만 해상도가 다를 수 있음을 강조하는 것이 중요하다. 센서 형식이 작으면 해상도가 더 낮아지지만, 작은 픽셀은 빛에 덜 민감하고 높은 노이즈를 생성하므로 항상 이상적인 것은 아니다. 또한, 최적의 시스템 성능을 보장하려면 렌즈 해상도와 픽셀 크기가 항상 적절하게 매칭되어야 한다.
센서 유형: CCD 및 CMOS
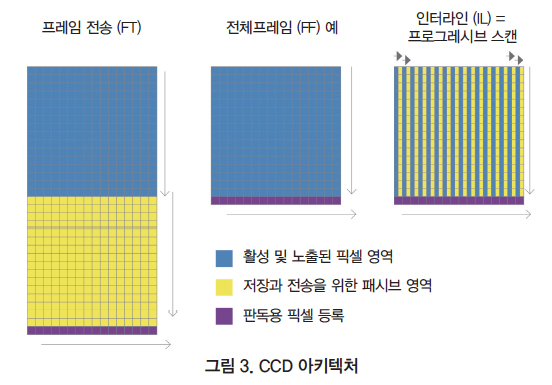
디지털 카메라에서 가장 많이 사용되는 센서 기술은 CCD 및 CMOS다. CCD(Charged-Couple Device) 센서는 감광성 반도체 소자가 광자(빛)를 전자로 변환시키는 복잡한 전자 기판으로 구성된다. 누적된 축적량은 노출 시간에 비례한다.
빛은 모아지고 다른 방법으로 방출되고 읽힌다(참조. 그림 3). 모든 아키텍처는 기본적으로 정보를 레지스터로 이동시키며 때로는 저장을 위해 수동 영역을 통과한다. 그런 다음 전하는 판독되고 정량화될 수 있는 전압 신호로 증폭된다.
CMOS(Complementary Metal-Oxide Semiconductor) 센서는 개념적으로 CCD 센서와 다르다. 왜냐하면 판독은 순차 모드보다는 픽셀 단위로 수행될 수 있기 때문이다. 사실, 신호는 각 픽셀 위치에서 증폭되므로 더 높은 프레임 속도를 달성하고 판독을 위해서는 사용자의 관심 영역(ROI)을 설정할 수 있다. CMOS 및 CCD 센서는 같은 시기에 개발되었으며, 역사적으로 CCD 기술이 우수하다고 여겨졌지만, 최근 몇 년 동안 CMOS 센서는 성능 면에서 보완되었다.
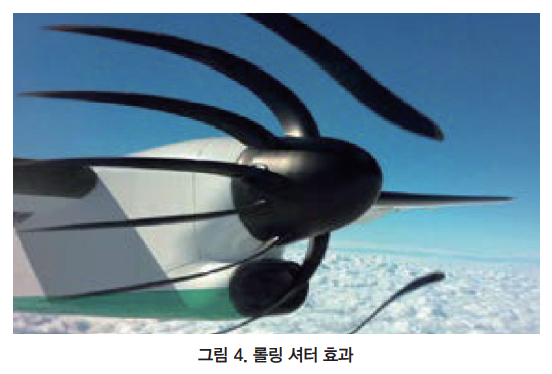
글로벌 및 롤링 셔터(CMOS). 롤링 셔터 CMOS 센서에서, 첫 번째 행과 마지막 행 사이의 최대/프레임 속도 시간차가 있는 픽셀의 상단 행에서 마지막 행까지 점진적이다.
판독이 완료되면 점진적 획득 프로세스가 다시 시작될 수 있다. 물체가 움직이는 경우 픽셀 간 시간차가 이미지에 명확하게 표시되어 왜곡된 물체가 생긴다(그림 4 참조). 글로벌 셔터는 모든 픽셀이 동시에 활성화되므로 이 문제를 피하는 획득방법이다.
센서 및 카메라 기능
센서 특성
픽셀 결함은 고온 및 사각 픽셀의 세 가지 종류가 있다. 핫 픽셀은 빛의 세기가 항상 포화되는(최대 신호, 예를 들어 완전 백색) 요소다. 데드 픽셀은 반대 방향으로 행동하며 항상 제로(검정) 신호를 보낸다. 따뜻한 픽셀은 무작위 신호를 생성한다. 이러한 종류의 결함은 강도 및 노출 시간과 무관하므로 쉽게 제거할 수 있다. 그것들을 주변 픽셀의 평균값으로 하여 디지털로 대체할 수 있게 되었다.
소음
실제 픽셀 판독 값에 영향을 줄 수 있는 몇 가지 유형의 노이즈가 있다. 그들은 기하학적, 물리적 및 전자적 요인에 의해 발생할 수 있으며, 무작위로 분포될 수 있고, 상수로도 분포될 수 있다. 그중 일부는 다음과 같다.
- 샷 노이즈는 빛의 이산적 특성의 결과다. 빛의 세기가 매우 낮으면(단일 픽셀의 작은 표면을 고려할 때) 시간의 광자 수의 상대적 변동은 헤드, 또는 테일 확률이 50%에서 크게 떨어진 것과 같은 방식으로 중요하다. 이 변동은 샷 노이즈다.
- 어두운 전류 잡음은 열 효과에 의해 임의로 생성될 수 있는 전자에 의해 발생한다. 관련 노이즈뿐만 아니라 열 전자의 수는 온도 및 노출 시간에 따라 커진다.
- 양자화 잡음은 원래 (아날로그) 전압 값의 연속 값을 처리한 (디지털) 전압의 불연속 값으로 변환하는 것과 관련되어 있다.
- 게인 노이즈는 다른 픽셀의 동작 차이(감도 및 게인 측면에서)로 인해 발생한다. 이것은 측정되고 제거될 수 있는 ‘일정한 노이즈’의 한 예다.
민감도
센서가 빛에 어떻게 반응하는지를 정량화하는 매개변수다. 감도는 양자 효율, 즉 효과적으로 전자로 변환된 광자의 비율과 관련되어 있다.
다이나믹 레인지
센서가 획득하는 최대 신호와 최소 신호의 비율이다. 상한선에서 픽셀은 강도(채도)가 높을 때마다 흰색으로 표시되지만, 픽셀은 하한선 및 아래쪽에서 검정색으로 표시된다.
다이나믹 레인지는 센서가 획득하는 최대 신호와 최소 신호의 비율이다. 상한선에서 픽셀은 강도(채도)가 높을 때마다 흰색으로 표시되지만, 픽셀은 하한선 및 아래쪽에서 검정색으로 표시된다. 다이나믹 레인지는 일반적으로 아래 그림과 같이 베이스가 10(데시벨), 또는 베이스가 2(더 블링, 또는 스톱)인 최소-최대 비율의 로그로 표시된다. 예를 들어, 인간의 눈은 별빛 아래에서 밝기가 밝은 날에도 물체를 구별할 수 있다. 이는 90dB의 강도 차이에 해당한다. 하지만 이 범위는 눈이 다른 조명 조건에 적응할 시간이 필요하기 때문에 동시에 사용할 수는 없다.
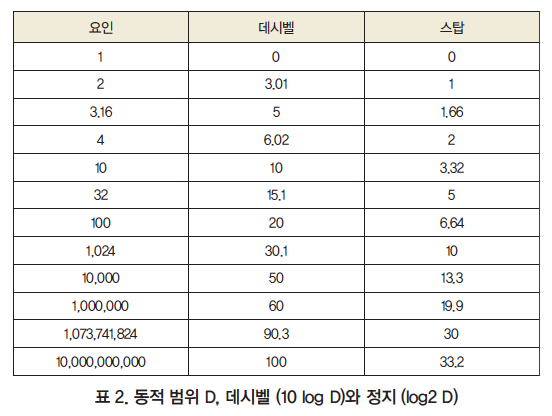
좋은 품질의 LCD는 약 1000:1의 동적 범위를 가지며 최신 CMOS 센서 중 일부는 약 23000:1의 동적 범위(14.5 스톱으로 보고됨)를 측정했다.
SNR(신호 대 잡음비)은 잡음의 존재를 고려하므로 동적 범위로 정의된 이론상 가장 낮은 회색 값은 달성하기가 종종 불가능하다. SNR은 dB로 측정한 최대신호와 전체 잡음의 비율이다. SNR의 최대 값은 샷 노이즈(빛의 물리적 특성에 따라 달라지며 불가피함)에 의해 제한되며 다음과 같이 정의할 수 있다.
SNRmax = sqrt [단일 픽셀의 최대전자 포화 용량]
SRN
아날로그 신호(연속)와 디지털 신호(개별) 간의 변환에서 의미 있는 회색 레벨에 제한을 준다. 예를 들어, 최대 SNR이 50dB인 경우, 8비트 센서가 좋은 선택이며, 256그레이 레벨은 48dB에 해당한다. 높은 계조를 가진 센서를 사용하면 어느 정도 순수한 노이즈를 등록하는 것을 의미한다.
스펙트럼 감도
빛의 강도가 서로 다른 파장에서 얼마나 효율적으로 등록되어 있는지를 설명하는 매개변수다. 인간의 눈에 보이는 파장에 대한 감도가 다른 3종류의 감광체가 있으므로 감도 곡선 전체가 세 가지가 결합되어 있다.
대개 CCD, 또는 CMOS 카메라를 바탕으로 하는 머신비전 시스템은 350~900nm의 빛을 감지하며, 피크 영역은 400~650nm다. 다른 종류의 센서는 SWIR, 또는 LWIR같은 먼 파장에 대해 현저하게 다른 기술을 사용하기 때문에 자외선 스펙트럼, 또는 반대쪽의 적외선을 포함할 수 있다.
EMVA 표준 1288
센서의 특성과 품질을 설명하는 다양한 매개변수가 수집되어 EMVA 표준 1288에 일관되게 설명된다. 이 표준은 잘 정의된 측정과 함께 센서의 실제 동작을 완벽하게 설명하기 위해 제공되어야 하는 기본 매개변수를 보여준다.
이러한 방법으로 매개변수를 얻을 수 있다.
표준 매개변수는 다음과 같다.
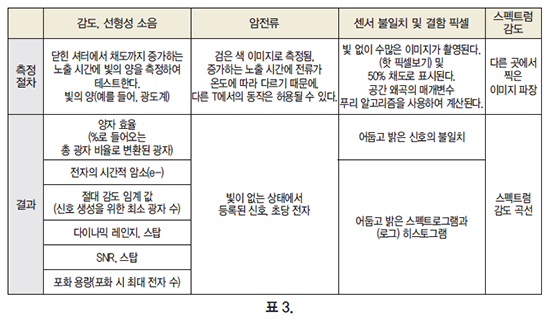
- 감도, 신호의 선형성 광도 및 노이즈
- 암전류(온도 의존성: 선택 사양)
- 센서 불균일 및 결함 픽셀
- 스펙트럼 감도(선택 사항)
카메라 매개변수
노출 시간은 빛이 센서에 도달하는 데 걸리는 시간이다. 이 값이 높을수록 결과 이미지에 표시되는 빛의 양이 높아진다. 빛이 충분하지 않을 때 노출 시간을 늘리는 것이 가장 쉽지만 문제가 없는 것은 아니다. 첫째, 노광 시간에 따라 노이즈가 증가한다. 또한, 움직이는 물체를 다룰 때 흐림 효과가 나타날 수 있다. 실제로, 노출 시간이 너무 길면 물체가 여러 픽셀에 영향을 주며, 잘 알려진 ‘모션 블러’ 효과를 일으킨다(그림 5 참조).
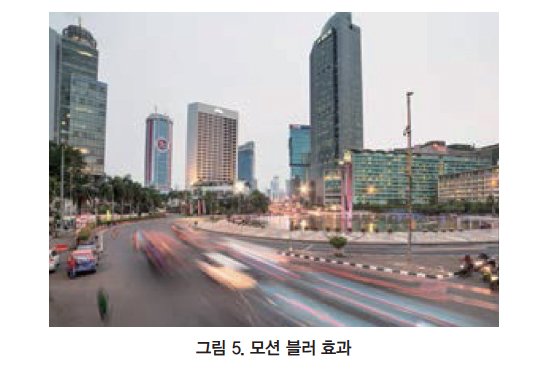
반대로, 너무 오랜 노출 시간은 많은 픽셀의 과다 노출로 이어질 수 있다. 즉, 각 픽셀의 광도가 실제와 다른 경우에 많은 픽셀이 최대 용량과 동일하게 표시된다.
프레임 속도
일반적으로 초당 프레임 수(fps)로 표시되는 센서에서 전체 이미지를 캡처하는 빈도다. 프레임 속도를 응용 프로그램에 맞게 조정해야 한다. 분당 1,000병을 검사하는 라인은 최소 프레임 속도가 1000/60 = 17fps인 이미지를 촬영할 수 있어야 한다.
트리거
대부분의 카메라는 획득 프로세스의 시작을 제어하고 응용 프로그램에 맞게 조정할 수 있는 가능성을 제공한다. 일반적인 트리거링 시스템은 외부 장치(예: 위치 센서)로부터 입력을 받은 후 이미지 수집과 함께 빛이 활성화되는 시스템이다. 이 기술은 움직이는 물체의 이미지를 찍을 때 필수적이다. 관심 있는 물체가 이미징 시스템의 시야에 있음을 보장하기 위해서다.
게인
디지털 카메라에서의 게인은 획득된 전자의 수와 생성된 아날로그-디지털 유닛(ADU), 즉 이미지 신호 사이의 관계를 나타낸다. 게인을 높이면 획득한 전자와 ADU 사이의 비율이 증가하므로 이미지의 밝기가 높아진다. 물론, 이 프로세스는 이미지 노이즈도 증가시키므로 전체 SNR은 변경되지 않는다.
비닝
일반적으로 행/열의 센서에서 인접한 픽셀의 판독 값을 2×2, 또는 4×4 정사각형으로 결합한 카메라 기능이다(그림 6 참조).
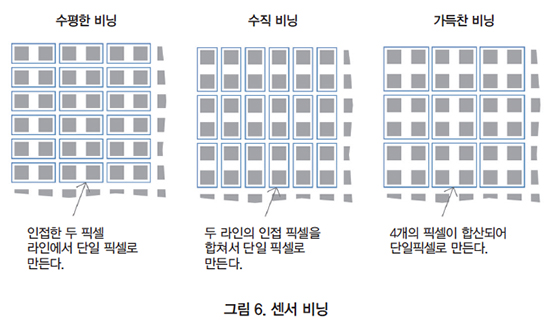
해상도가 분명히 감소하더라도 다른 많은 기능이 향상된다. 예를 들어, 2×2 비닝의 경우, 분해능은 반으로 줄어들지만, 감도와 다이나믹 레인지가 4배 증가한다(각 전위의 용량이 합쳐지기 때문에). 판독 시간은 1/2로 줄어들고 노이즈는 4 등분된다.
디지털 카메라 인터페이스
카메라 링크
일반적으로 Camera Link라고 하는 AIA(Automated Imaging Association) 표준은 디지털 비디오의 고속 전송을 위한 표준이다. AIA 표준은 카메라와 프레임 그래버 사이의 케이블, 커넥터 및 카메라 기능을 정의한다.
Camera Link는 속도 측면에서 매우 높은 성능을 제공한다. 다양한 대역폭 구성을 사용할 수 있다(예: 255MB/s, 510MB/s 및 680MB/s. 대역폭은 이미지 해상도와 프레임 속도의 비율을 결정한다. 일반적인 기본 구성 카메라는 50프레임/s 이상에서 1Mpixel 이미지를 얻을 수 있다. 전체 구성 카메라는 100프레임/초 이상에서 4Mpixel을 수집할 수 있다. Camera Link HS는 단일 라인에서 300MB/s에 도달할 수 있고 20라인에서 최대 6GB/s에 도달할 수 있는 새로운 표준이다.
비용
Camera Link는 중급 및 고성능 수집 기능을 제공하므로 대개 값비싼 카메라가 필요하다. 또한, 이 표준은 다른 표준에서는 필요하지 않은 무거운 데이터로드를 관리하기 위해 프레임 그래버를 필요로 한다.
케이블
Camera Link 표준은 케이블의 최대 길이를 10m로 정의한다. 하나의 케이블이 기본 구성에 필요하며 전체 구성 카메라에는 2개가 필요하다.
케이블로 전원을 켠다. Camera Link는 카메라에 전원을 공급하는 PoCL 모듈(Power Over Camera Link)을 제공한다. 또한, 이 기능으로 여러 그래버가 작동한다.
CPU 사용
Camera Link는 이미지를 컴퓨터에 독립형 모듈로 전송하는 프레임 그래버를 사용하므로 이 표준은 CPU의 많은 시스템를 소모하지 않는다.
CoaXPress 방식
CoaXPress는 Camera Link 이후에 개발된 두 번째 표준이다. 기본적으로 동축 케이블을 통해 전송된 장치의 전원, 데이터 및 제어로 구성된다.
단일 케이블로 장치에서 프레임 그래버로 최대 781.25MB/s, 프레임 그래버에서 원격 장치로 20Mbit/s의 제어 데이터(GigE 대역폭의 5~6배)를 전송할 수 있다. 일부 모델은 절반 속도(390.625MB/s)에서도 작동할 수 있다. 현재 최대 4개의 케이블을 프레임 그래버에 병렬로 연결할 수 있으며 최대 대역폭은 약 1이다. 가장 간단한 경우, CoaXPress 방식은 데이터를 전송하기 위해 단일 동축 라인을 사용하고, 동축 케이블은 간단하고 저렴한 솔루션이다.
반면에 프레임 그래버(frame grabber)가 필요하다. 즉, 추가 카드가 설치되어야 하고, 시스템에 추가 비용이 든다. 최대 케이블 길이는 전체 대역폭에서 40m, 반 대역폭에서 100m다. 케이블로 전원을 켠다. 제공된 전압 공급은 24V에서 최대 13W로 많은 카메라에 충분하다.
CoaXPress 방식은 Camera Link와 마찬가지로 이미지를 컴퓨터에 독립형 모듈로 전송하는 프레임 그래버를 사용한다. 즉, 이 표준은 시스템 CPU를 거의 소모하지 않는다.
GiG-E
Gig-E Vision은 기가 비트 이더넷을 표준화한 카메라 버스 기술로 후자에 ‘플러그 앤 플레이 동작(예: 장치 검색)을 추가한다. 상대적으로 높은 대역폭, 긴 케이블 길이 및 확산된 사용법 때문에 산업용 애플리케이션에 적합한 솔루션이다.
속도
기가비트 이더넷의 이론적인 최대 대역폭은 125MB/s이며 실용적인 제한 사항을 고려할 때 100MB/s로 낮아진다. 이 대역폭은 FireWire 표준과 비슷하며 Camera Link 다음으로 많다.
비용
GigE 비전의 시스템 비용은 보통이다. 케이블링은 저렴하며 프레임 그래버(frame grabber)가 필요 없다.
낮은 레벨에서 작동하는 것은 시스템 CPU로드에 좋지 않은 영향을 준다.
케이블
케이블 길이는 GigE 표준의 키스톤이며 최대 100m다. 이것은 케이블 길이 면에서 아날로그 비전과 비교할 수 있는 유일한 디지털 솔루션이며 이 기능은 GigE Vision이 아날로그를 대체하는 데 도움이 되었다.
모니터링 응용 프로그램에서 케이블로 전원을 켠다. PoE(Power over Ethernet)는 GigE 카메라에서 종종 사용할 수 있다. 그럼에도 불구하고 일부 이더넷 카드는 충분한 전원을 공급할 수 없기 때문에 전원 스위치, 허브, 또는 PoE 인젝터를 사용해야 한다.
CPU 사용
GigE 시스템의 CPU 로드는 사용된 드라이버에 따라 다를 수 있다. 필터링된 드라이버는 더욱 일반적이며 생성 및 사용이 쉽지만 시스템 패킷에 영향을 주는 높은 수준의 데이터 패킷에서 작동한다. 최적화된 드라이버는 특별히 전용 네트워크 인터페이스 카드용으로 쓰이고, 낮은 레버에서 작동하면 시스템 CPU 부하에 영향을 미친다.
USB 3.0
USB(Universal Serial Bus) 3.0 표준은 컴퓨터 통신용으로 개발된 USB 표준의 두 번째 개정판이다. USB 2.0 표준을 바탕으로 하여 더 높은 대역폭과 최대 4.5W의 전력을 제공한다.
속도
USB 2.0은 최대 60MB/s까지 가능하지만, USB 3.0 속도는 중간 구성에서 사용되는 Camera Link 표준과 비슷한 400MB/s에 도달할 수 있다.
비용
USB 카메라는 일반적으로 저렴한 비용으로 제공된다. 또한, 프레임 그래버가 필요하지 않다. 이러한 이유로 USB는 시장에서 저렴한 카메라 버스이다.
케이블
패시브 USB 3.0 케이블의 최대 길이는 약 7m이며 액티브 USB 3.0 케이블은 리피터를 사용하여 최대 50m까지 사용할 수 있다. 케이블로 전원을 켠다. USB 3.0은 별도의 전원 케이블을 제거할 수 있는 최대 4.5W의 전원을 공급한다.
CPU 사용
USB 3.0 Vision은 CPU 사용 없이 이미지를 직접 PC 메모리로 전송할 수 있다.
GenIcam Standard
Genicaam 표준(CAMeras용 GENeric 인터페이스)은 카메라 하드웨어와 독립적으로 모든 카메라에 대한 일반적인 소프트웨어 인터페이스를 제공하기 위한 것이다. 어쨌든 새로운 기술 표준 중 일부는 GenICam(예: Camera Link HS, CoaXPress, USB3 Vision)을 바탕으로 한다.
GenICam 표준의 목적은 모든 이미지 시스템에 ‘플러그 앤 플레이’ 기능을 제공하는 것이다. In은 일반적인 시각에서 머신비전의 주요 작업을 해결하는 데 도움이 되는 세 가지 모듈로 구성된다.
- GenApi: 설명 파일(XML)을 사용하여 카메라 구성 및 액세스 제어가 가능하다.
- SFNC(Standard Feature Naming Convention): 이것은 상호 운용성의 목표를 달성하기 위해 카메라의 공통 기능에 권장되는 이름이다.
- GenTL: 카메라를 열거하고, 이미지를 잡고 사용자 인터페이스로 전송하기 위한 전송 계층 인터페이스를 설명한다.
자료 제공: Opto Engineering(www.opto-e.com)




