


머신비전 렌즈 선택 시 고려할 사항 ②
Computar
메가 픽셀 렌즈(Mega pixel Lens)
역사적으로 아날로그 비디오카메라는 수평선 320개와 초기 머신비전 시스템을 사용해 보안 렌즈와 카메라를 연결했다.
렌즈의 해상도에 대한 일반적인 테스트 규격은 라인 쌍(lp/mm)이다. 이것은 렌즈가 동일한 크기의 흑백 참조 객체 사이의 차이를 해결할 수 있는 최소 거리를 나타낸다. 그런 다음 렌즈 해상도가 카메라의 해상도를 초과했기 때문에 카메라 해상도가 주요 관심사였다. 640x480 픽셀의 VGA 해상도를 가진 디지털 카메라의 출현에도 보안 렌즈의 품질은 해상도 병목현상이 되지 않기에 충분했다.
고해상도 메가 픽셀 카메라는 보안 유형 렌즈의 해상도를 능가한다. 5MP 카메라는 렌즈 해상도가 카메라 센서의 해상도와 맞거나 초과하지 않는 한 지정된 해상도로 작동하지 않는다. 또한, 비네팅(vignetting)을 피하기 위해 카메라의 형식을 고려해야 하며 센서의 픽셀 크기는 렌즈 해상도와 호환돼야 한다. ‘밀리미터당 라인 쌍’이라는 용어는 디지털 세계에서 의미가 없다. 렌즈 해상도와 디지털 카메라 해상도를 연결하려면 센서의 픽셀 크기와 픽셀 수를 알아야 한다. 따라서 밀리미터당 라인 쌍을 픽셀당 라인 쌍(lp/px)으로 변환할 수 있다. 또한, 렌즈의 해상도는 렌즈의 중심에서 바깥지름으로 변경할 수 있다. 까다로운 머신비전 애플리케이션에서 두 가지 문제를 해결하려면 해당 렌즈의 MTF 차트를 제조업체에서 구하는 것이 좋다.
MTF 차트는 렌즈를 실험한 결과물이다. 아래 도표는 서로 다른 색상으로 표시된 가운데 4개의 거리에서, 320mm의 작동 거리에서 대비되는 양에 대한 공간 주파수를 비교한다. 각 직경에 대해 두 개의 곡선이 있다. 하나는 수평 실험 패턴이고, 다른 하나는 수직이다.
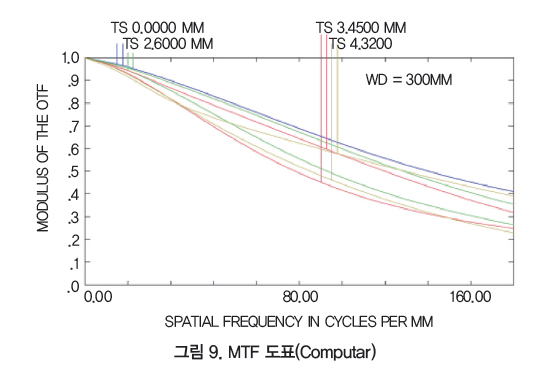
렌즈 제조업체는 렌즈 선택 공정을 단순화하기 위해 주어진 렌즈가 지원하는 ‘메가 픽셀(1.5MP, 2MP, 5MP 등)’을 지정한다. 그러나 해상도가 중요한(측정, 검량) 머신비전 애플리케이션의 경우 MTF 관리도를 구하는 것이 중요하다.
용어 사전
조리개(Aperture)
개구부는 렌즈의 조리개를 통해 생성된다. 개구부의 상대적 크기는 F-번호로 설명된다.
자동 초점(Auto Focus)
미리 선택된 물체의 이미지가 렌즈에서 멀어질수록 렌즈의 초점 길이를 초점이 맞춰지도록 자동으로 조정한다. 자동 초점 렌즈는 활성(신호 송수신), 또는 수동(소프트웨어로 이미지 분석) 중 하나일 수 있다.
피사계 심도 (DOF, Depth Of Field)
주어진 렌즈 초점 길이가 집중된 이미지를 제공하는 거리는 단 한 가지다. 머신비전 애플리케이션의 경우, 이것은 광원의 점원이 비전 센서 칩에서 가장 작은 점을 생성한다. 그러나 센서에서 원(혼란 원)을 생성하더라도 포인트 소스를 포인트 소스로 분석할 수 있는 범위가 있다. 이 범위는 피사계 심도를 구성한다.
‘혼란 원’ 외에도 피사계 심도에 영향을 미치는 다른 요소로는 물체의 이동, 물체까지의 거리, 렌즈 초점 거리, 렌즈 F-번호, 이미지 센서 칩의 크기와 이미지 센서 픽셀 크기가 있다.
f-숫자(f/N)
f-숫자는 카메라의 조리개 크기와 초점 거리 사이의 비율을 나타낸다. 렌즈에 들어가는 빛의 양은 줄어들고 피사계 심도는 f-숫자와 비례해서 증가한다.
최소 f-값이 작은 렌즈와 조리개가 더 크고 빠른 셔터 속도로 촬영한 이미지는 ‘느린’ 렌즈보다 더 많은 빛을 받을 수 있으므로 ‘빠른’ 렌즈라고 한다.
시야(FOV, Field Of View)
렌즈로 포착돼 비전 센서 칩으로 전송되는 ‘세계’의 영역이다. 머신비전 애플리케이션의 경우 대략적인 FOV는 다음과 같이 계산할 수 있다.
FOV = h × WD / f
여기에서FOV = 수평 시야(mm)
h = 센서의 수평 치수(mm)
WD = 작동 거리(mm)
f = 초점 거리(mm)
광학 중심과 센서 표면 사이의 정확한 거리를 쉽게 구할 수 없기 때문에 이것은 추정값이다.
초점 거리(Focal Length)
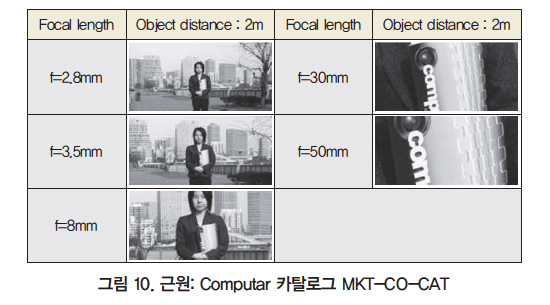
렌즈의 초점 거리는 처음에 시준된 광선이 초점을 맞춘 거리로 정의된다. 명목상 렌즈의 광학 중심과 비전 센서 칩의 표면 사이의 거리다. 이 거리가 줄어들면 조명이 더욱 휘어져 시야각이 넓어지고 왜곡이 증가한다(광각). 이 거리가 멀어질수록 빛의 굴곡이 적어서 화각이 좁아지고 왜곡이 감소한다(망원). 머신비전 애플리케이션의 경우 필요한 초점 거리는 다음 공식을 사용해 근삿값을 구할 수 있다.
f = h x WD / 수평 FOV
여기에서, f = 초점 거리(mm)
h = 센서의 수평 치수(mm)
WD = 작동 거리(mm)
수평 FOV(mm)
광학 중심과 센서 표면 사이의 정확한 거리를 쉽게 구할 수 없기 때문에 이것은 추정값이다.
초점(focus)
렌즈를 통해 이동하는 광원이 센서 또는 매체에서 가장 작은 영역을 산출하는 렌즈 설정이다.
이미지 센서 형식과 픽셀 크기
이미징 센서 칩은 치수 형식과 픽셀 크기 모두 다양한 크기로 제공된다. 둘 다 머신비전 애플리케이션과 적절한 렌즈 선택에서 중요한 고려 사항이다. 아래는 일반적인 센서 형식의 예시다.
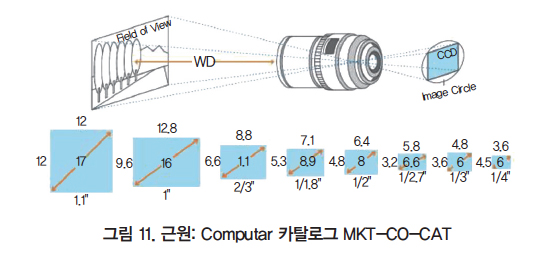
현재 평균 픽셀 크기는 약 2.2μm이다.
조리개(Iris, Aperture)
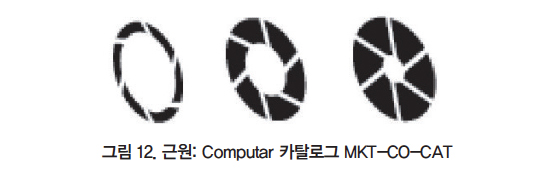
조리개는 이미징 센서에 도달하는 세계의 빛의 양을 조절한다. 수동으로 조정하거나 자동으로 설정할 수 있다. 자동인 경우 렌즈 구성 요소 또는 카메라 구성 요소일 수 있다. 모든 유형은 기계적으로 광도를 변화시킨다.
수동 홍채 렌즈는 조명 수준이 상대적으로 일정할 때 사용한다. 이것은 대부분의 머신비전 애플리케이션에 적용된다. 조명 수준이 변경될 것으로 예상되면 자동 조리개가 선호될 수 있다.
작동 거리(WD, working distance)
렌즈의 광학 중심과 주어진 렌즈 초점 거리에 초점을 맞출 물체 사이의 거리다. WD의 근삿값은 다음 공식으로 구할 수 있다.
WD = f / (h x 수평 FOV)
여기에서, WD = 작동 거리(mm)
f = 초점 거리(mm)
h = 센서의 수평 치수(mm)
수평 FOV(mm)
광학 중심과 센서 표면 사이의 정확한 거리를 쉽게 구할 수 없기 때문에 추정값이다.
자료 제공: Computar(www.Computar.com)




