


3D 스캐너와 결합한 / 스마트 로봇 그리퍼 구현 방법
소개
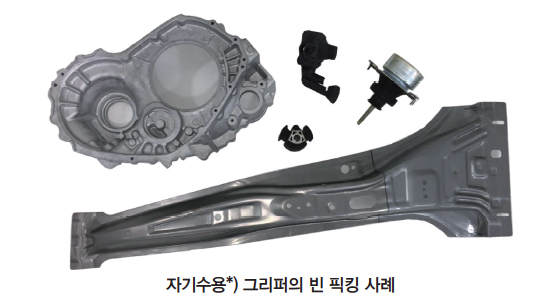
오늘날의 로봇은 제한된 작업에서 탁월하다. 더 짧은 수명주기로 가진 꾸준히 변화하는 제품에는 상당한 프로그래밍 및 기계 공학 자원이 필요하다. 일반적으로 로봇 그리퍼는 하나, 또는 일부의 부품만 처리하도록 설계되었다. 거의 모든 산업용 로봇은 공압 액추에이터, 또는 진공 컵에 기반을 둔 그리퍼를 사용한다. 이러한 구성 요소는 일반적으로 ‘붙잡음’ 및 ‘붙잡지 못함’의 두 가지 상태로 작동하며 잡을 수 있는 다양한 모양에서 크게 제한한다. 대조적으로, 인간은 거의 모든 작은 물건을 쉽게 다룰 수 있으며, 구조화되지 않은 환경에서 빈(bin)이나 토트(tote)와 같은 부품을 조심스럽게 다루어야 하는 공장 작업을 수행한다.
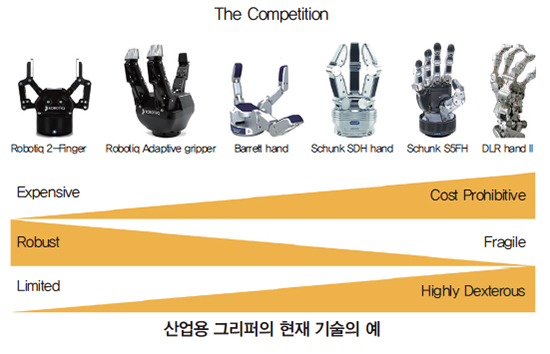
로봇 그리퍼 기술을 활용하려는 다양한 공장의 요구를 충족시키기 위해 다양한 그리퍼가 만들어져 왔다. 불행히도 이러한 그리퍼 중 많은 부분이 현재의 대량 사용에 적합하지 않다. 일부 그리퍼는 크고 복잡하기 때문에 오작동을 일으킬 수 있다. 모두 수리 비용이 비싸다. 이러한 요인들은 많은 유망한 기업들이 이 새롭고 혁신적인 기술에 투자하는 것을 막는다.
목적
이 프로젝트는 자재 처리를 위한 관련된 작업 수행을 로봇 그리퍼로써 구현하고자 한다. 즉, 광범위한 작업을 수행할 수 있는 범용 프로그래밍이 가능한 필드 메커니즘을 제공하는 것이다.
이 프로젝트의 주요 목적은 이러한 표준을 염두에 두고, 그리퍼를 자동화하는 것이다. 이는 여러 구현 가능한 작업을 통해 달성될 수 있다.
- 각축의 구동 시스템들과 서로 관련 없이 자기 각도 센서를 통한 직접적인 피드백 메커니즘
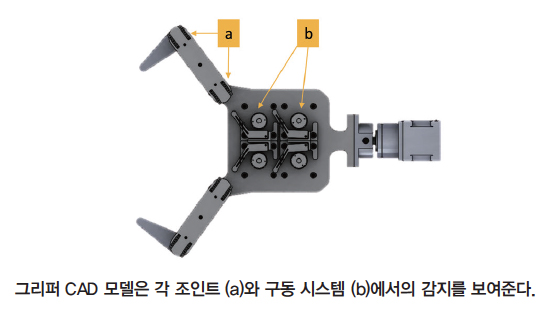
- 힘줄(tendons, 힘을 전달하는 줄)을 사용하여 핑거 관절을 움직이고 물체 무게 정보를 전달하는 텐션 시스템(tensioning system)
- 그리퍼의 기동성과 정확성을 향상시키는 사용자 인터페이스
접근
그리퍼 디자인은 핑거 관절을 회전하기 위해 힘줄과 스텝 모터를 사용했다. 스테퍼 모터는 자유롭게 회전할 수 있으며 엄청난 유지 토크를 제공한다. 힘줄은 440N 파손 강도를 갖는 직경 0.46mm 나일론 실로 만들어진다. 힘줄 재료에 대해 수행된 시험은 3%(5mm/1,828mm) 미만의 변형을 측정했다.
힘줄은 핑거의 홈을 통과하여 반대 방향으로 움직일 수 있다. 각 핑거 관절은 자체 스테퍼 모터에 의해 구동된다. 시험하는 동안 3D 인쇄물의 마찰 계수가 너무 낮아서 힘줄 소재가 미끄러지는 것을 발견했다. 슬링 각도(sling angle) α를 증가시켜 마찰을 증가시키기 위해, 특수한 4링크식 텐셔너가 추가되었다.
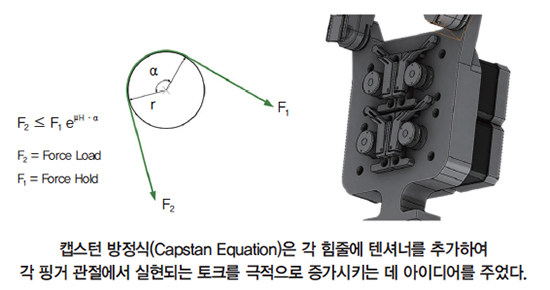
홀 효과 센서는 고정 자석의 자기장 변화를 감지하여 각 핑거 관절의 각도를 직접 측정하는 데 사용된다. Arduino 마이크로 컨트롤러는 각 센서의 데이터를 필요로 한다. Arduino의 AccelStepper 라이브러리는 여러 스테퍼 모터의 가속, 속도 및 속도 제어를 제공하는 데 사용된다. C# 애플리케이션은 Arduino(위치로 이동)에 하이 레벨 커멘드를 제공하고 운영자가 모든 축을 움직일 수 있게 공통 인터페이스를 제공한다.
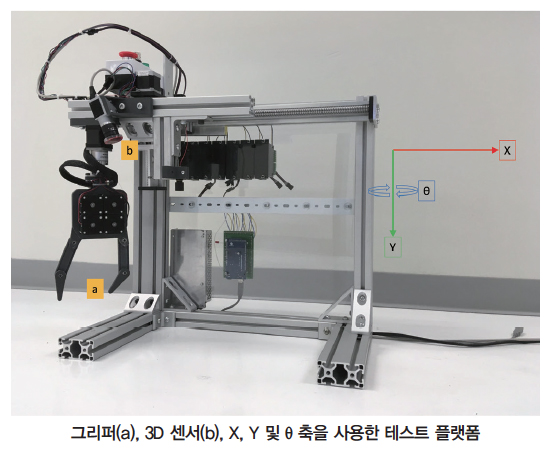
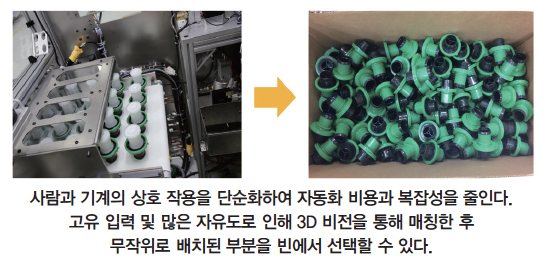
일반 로봇에는 그리퍼 시스템(헨드)을 장착할 수 없어 로봇 헨드를 움직이게 하기 위한 3축 갠트리가 제작되었다. 추가 실험을 위해 갠트리 시스템에 레이저 라인 스캐너가 구축되었다. Halcon 머신비전 라이브러리, 라인 레이저, 그리고 머신비전 카메라를 사용하여 로봇 헨드 아래 영역의 그림 조각으로 재구성한다. Halcon은 3D 매칭 기능을 제공함으로써 시스템이 로봇 헨드를 부품이 있는 곳으로 안내하여 다양한 조작 작업을 수행할 수 있게 한다.
결과 및 토론
홀 효과 센서는 정확하고 신속한 관절 모션 피드백이 가능하기 때문에 스테퍼 모터의 폐루프 제어가 가능하다.
기계 설계 반복은 각 관절의 마찰 계수를 대폭 낮추어 움직임을 훨씬 매끈하고 효율적으로 만든다. 힘줄을 설치하고 텐션을 유지하는 것은 예상보다 훨씬 어려워졌으며 추가적인 텐션 장치, 풀리 설계, 그리고 힘줄 설치를 반복해야 했다.
로봇 암의 움직임을 시뮬레이션 하기 위한 다축 갠트리 구성으로 그리퍼 설계를 사실적으로 테스트하고 평가했다. 3D 스캐닝의 포함이 실제 산업 자동화 셀에 가깝게 시스템의 인식 능력을 높인다.
결론
산업 시장에서 그리퍼가 경쟁하기 위해서는 작동이 필수적이다. 조인트와 모터를 연결하는 힘줄 시스템은 비싸지 않은 것으로 증명되었다. 그러나 디자인은 텐션과 마찰에 관한 다양한 문제를 일으켰다. 이러한 문제를 해결하려면 기본 콘셉트의 복잡성을 증가시키는 새로운 메커니즘의 개발이 필요했다.
성공적인 그리퍼를 위해서는 정확성 또한 필수적이다. 자기 각도 센서(magnetic angle sensors)는 정확한 관절 위치를 감지하는 신뢰할 수 있는 방법으로 밝혀졌다. 전기적 노이즈 변화의 문제는 효과적으로 변화를 제거하는 저역 통과 필터(low pass filter)를 구현해야 했다. 그리퍼의 핑거는 물체 위치를 결정하기 위해 Arduino에 위치 데이터를 효과적으로 교류할 수 있었다.
진보된 그리퍼의 마지막 구성 요소는 ‘스마트’다. 그리퍼에 대해 자기수용*) 환경(proprioceptive nature)과 민첩한 작동 그리고 미지의 부품 스캔을 포함한 설계가 물체 접근 방법에 대한 더 나은 결정을 통한 모션 분석을 가능케 했다. 3D 스캐너를 결합하면, 다양한 실제 환경, 즉 반 무작위 피킹(semi-random picking)과 조립 작업에서 작동과 제어를 할 수 있게 된다. 현재 디자인은 빈 피킹을 자동화하는 주목할 만한 시도지만, 해결해야 할 몇 가지 문제가 남아 있다.
3D 프린트로 제작된 로봇 헨드는 공장에서의 사용이 부적합하다. 가혹적인 환경에서 견디려면 디자인을 더욱 견고하게 해야 한다.
힘줄은 여전히 취약하고 어려운 부분으로 남아 있다. 향후의 노력은 설치, 텐션, 그리고 고정 메커니즘의 단순화에 집중해야 한다.
두 핑거 그리퍼는 조립 작업 혹은 반 주문 빈 피킹(semi-ordered bin picking)을 수행할 수 있지만 실제로 임의의 빈 피킹에 대해서는 사용이 제한적이다. 3개의 핑거로 훨씬 민첩하게 움직일 수 있다. 예산상의 이유로 인해 3개의 핑거 그리퍼는 고려되지 않았지만 고품질의 (더 가벼운) 재료와 구성 요소를 사용하여 2개의 핑거 디자인을 3개의 핑거로 확장할 수 있다.




