


다중 탐침 소형 매니퓰레이터 시스템
NewScale
NewScale의 다중 탐침 소형 매니퓰레이터 시스템은 매우 작은 영역에서 여러 개의 실리콘 신경 탐침을 정확하게 위치시킬 수 있다. 여기에는 혁신적인 탐침 장착 혹은 사전 포지셔닝 해결책이 포함돼 있어 설치 시간을 단축하고, 설정 중에 실리콘 탐침이 손상될 위험을 가능한 한 줄이며 데이터 수집 시간을 최대화한다.
여기서는 NeuroNexus OM32 어댑터가 있는 NeuroNexus A32 탐침 장착 혹은 사전 포지션 해결책에 대해 설명한다.
시스템 특징
탐침 장착 혹은 사전 포지셔닝 해결책의 특징은 다음과 같다.
- MPM-4 DOF ARM 장착 팔은 모터 위치 지정에 앞서 수동으로 탐침을 사전 포지셔닝을 결정할 수 있는 네 가지 자유도가 있다.
- 고정 나사 하나를 쉽게 설치-제거할 수 있는 탐침을 장착한다.
- 사전 포지셔닝 동안, 강철 기준 탐침(실리콘 탐침 대체)을 써서 원하는 시작 위치의 정확하고 리스크가 낮은 교정을 수행할 수 있다.
- 탐침 장착에서 실리콘 탐침과 전자 장치를 모든 각도로 회전시킬 수 있다.
- 인접한 프로브의 간격을 좁힐 수 있는 매우 얇은 탐침장착 어셈블리.
- MPM 시스템의 소형 전동 M3-LS 스테이지와 호환되는 경량 탐침 장착 어셈블리.
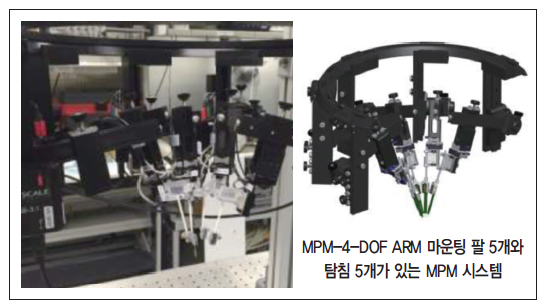
장착 팔(MPM-4 DOF ARM)
MPM-4 DOF ARM은 전동 탐침 지정을 위한 시작 삽입 지점을, MPM 시스템은 15 mm XYZ 전동 탐침 이동을 제공한다. 실제로 이는 탐침 팁이 뇌의 표적 삽입 지점에서 약 1 mm 이내에 ‘사전 위치 지정’돼야 함을 뜻한다. MPM-4 DOF ARM은 전동 위치 지정에 앞서 탐침 팁을 사전 포지셔닝을 하기 위한 수동 조정 축 4개를 제공한다.
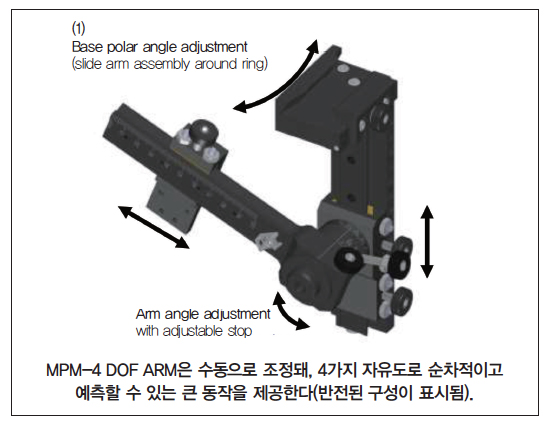
MPM-4-DOF ARM의 네 축은 다음과 같다.
1. 베이스 극각(polar angle) : 팔 조립품은 정위 좌표(stereotactic coordinates)의 Z 축을 중심으로 회전한다. 다섯 개의 MPM-Ring-72 링 세그먼트가 사용될 때 조정 범위는 360도까지 해당한다. 탐침 사이의 최소 간격은 45도를 권장한다.
2. 팔 높이 : 동작은 Z 축과 평행하며 85 mm 범위이고 높이에는 조정할 수 있는 멈춤 장치가 있다.
3. 팔 각도 : 팔 각도는 탐침 삽입 각도를 결정한다. 일반적인 범위는 수직에서 12 ~ 45도이다. 각도를 조절할 수 있는 스톱(stop)이 있다.
4. 팔 길이 : 길이를 조정하면 원하는 삽입 각을 조정할 수 있다. 범위는 85 mm이다.

장착 팔로 사전 위치 결정(MPM-4 DOF ARM)
MPM-4 DOF 수동 조정 ARM은 4축에서 크고 순차적이며 예측할 수 있는 이동을 제공한다. 강철 기준 탐침과 초기 정렬 동안 조정할 수 있는 스톱 세트는, 실리콘 탐침에 대해 반복할 수 있는 시작 위치를 제공한다. 일반적인 사전 포지셔닝 시퀀스는 다음과 같다.
a. 기본 극 각도 (1)과 팔 각도 (4)를 고정한다.
b.탐침을 뇌에서 멀리 이동하려면 팔 높이 (2)를 조정한다.
c. 탐침을 뇌에서 더 멀리 회전시키려면 팔 각도 (3)을 조정한다.
d. 실리콘 탐침을 설치, 조정 또는 교체한다.
e. b, c 혹은 d 단계를 반대로 해서 탐침 팁을 사전 위치 삽입 지점으로 되돌린다.
MPM-Probe Mount-2
MPM-Probe Mount-2는 진보된 실리콘 프로브 장착을 위한 NewScale의 새로운 해결책에 대한 보기이다. 이 버전은 OM32 어댑터를 사용하는 NeuroNexus A32 탐침이다. 어셈블리는 10 g 미만의 질량을 가지며 MPM 시스템의 소형 M3-LS 전동 스테이지와 호환된다.
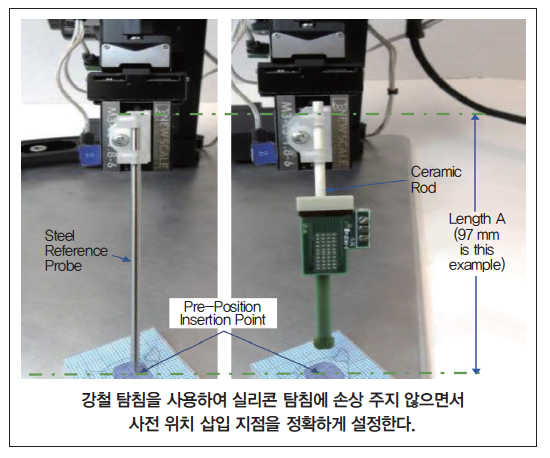
강철 기준 탐침 사용
강철 기준 탐침은 실리콘 탐침에 손상을 주지 않고 사전 위치 삽입 지점을 정확하게 설정하는 데 사용한다. 일반적인 단계는 다음과 같다.
f. 실험에 필요한 길이 A를 결정한다. 이 길이는 각 탐침 유형, 삽입 각도와 기타 요인에 따라 다르다.
g. 길이가 A가 되도록 강철 기준 탐침을 MPM Probe Mount-2에 설치한다. 강철 기준점의 끝이 실리콘 탐침과 동일한 중심선에 있다.
h. 모터가 달린 스테이지를 X, Y, Z의 원하는 ‘home’위치로 이동한다.
i. MPM-4 DOF ARM을 조정해 기준 탐침 팁을 필요한 삽입 지점, 삽입 각도와 기준 각도에 배치한다.
j. 삽입 각과 Z 높이에 대한 조정할 수 있는 정지 점을 고정된 위치로 이동한다.
k. Z 높이를 수동으로 변환하고 삽입 각도를 회전시켜 기준 탐침을 삽입 지점에서 멀리 가져와 더욱 쉽게 엑세스할 수 있게 한다.
l. 강철 기준 탐침을 제거하고 실리콘 탐침 어셈블리가 설치된 상태에서 세라믹 로드를 설치한다. 로드 축을 중심으로 탐침을 원하는 각도로 회전시킨다. 필요에 따라 세라믹 로드를 마운트 내부로 이동시켜 길이 A를 얻는다.
m. 팔 Z 높이를 조심스럽게 움직여서 멈춤쇠가 닿을 때까지 삽입 각을 돌린다. 실리콘 탐침의 팁은 약 1 mm 이내의 삽입 지점에 있어야 한다.
n. 전동 스테이지를 써서 실리콘 탐침을 정확하게 위치시키고 녹음을 시작한다.
자료 제공 : NewScale(www.newscaletech.com)




