


충돌 예방 가능한 자율 주행 자동차의 비밀
열화상 이미지로 자율 주행 차량의 안전성 향상시키는 방법
자율 주행은 2018년 한 해에만 적어도 3건의 중대 재해가 발생하면서 차질을 겪었다. 그러나 열화상 이미징이라고도 불리는 적외선 이미징은 다시 발생할 수 있는 특정 종류의 사고 가능성을 줄이는데 큰 가능성을 보여줬다. 적외선 이미징을 도입함으로써 자율 주행 자동차가 보다 안전해질 수 있는 방법을 소개한다.
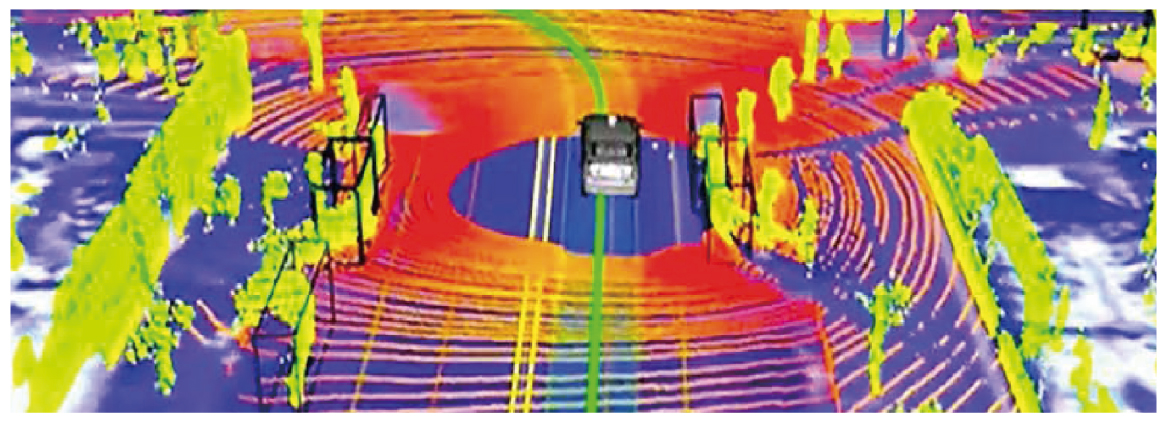
자율 주행은 더 이상 공상 과학 소설에만 존재하는 상상의 존재가 아니다. 자율 주행 기술은 비용대비 효율적인 센서가 출현하고 컴퓨팅 성능이 향상되면서 급격히 성장하는 산업 분야이다.
2030년경에는 도로에서 완전 자율형 차량을 흔히 목격할 수 있을 것으로 기대된다. 산업계를 교란시키고 결국에는 시장 대부분을 점유할 것으로 예상되는 자율 주행 기술은 오늘날의 경제 및 생활 방식에 지속적인 영향을 미친다.
자율 주행을 향한 위험한 여정
자율 주행 기술이 혼란을 야기하지 않고 완전히 자율적인 형태로 도입되기 위해서는 먼저 몇 가지 기술적인 문제를 해결해야한다. 안전한 주행을 위해서는 차량의 주변 환경을 완벽하게 감지 할 수 있어야 하며 이를 위해서는 센서의 융합이 필요하다.
현재 자율 주행 차량 설계에서 주변 환경을 감지하는데 사용되는 일반적인 센서로는 레이더, LIDAR, 초음파 및 CCD (charge-coupled device) 카메라가 있다.
이러한 센서를 사용하면 전체적인 주변 환경 감지가 가능할 것이다. 그러나 흔히 발생하는 것처럼 이론과 실제는 다르다. 현재의 감지 시스템 아키텍처는 이미 2018년에 몇 가지 중대한 실패를 경험했다. 지난 1월 22일과 3월 23일, 테슬라(Tesla) 차량은 자율주행 모드(오토파일럿)에서 정차된 소방차와 콘크리트 중앙분리대를 각각 들이 받았다. 후자의 경우 운전자가 사망하기도 했다.
3월 18일에는 우버(Uber)의 자율 주행 자동차 Volvo(레이더, LIDAR 및 CCD 카메라 장착)가 애리조나의 템페 시내를 주행하던 중 길을 건너던 보행자 쳤다.
이 치명적인 사고는 제한된 야간 가시성을 가진 레이더 및 LIDAR 시스템이 보행자를 제대로 감지하지 못했기 때문에 발생했다. 자율 주행 시스템이 적외선 열화상 카메라를 장착했었다면 시스템의 감지 성능이 향상돼 보행자의 생명을 지켰을 가능성도 있다.
왜 적외선/열화상 이미징인가?
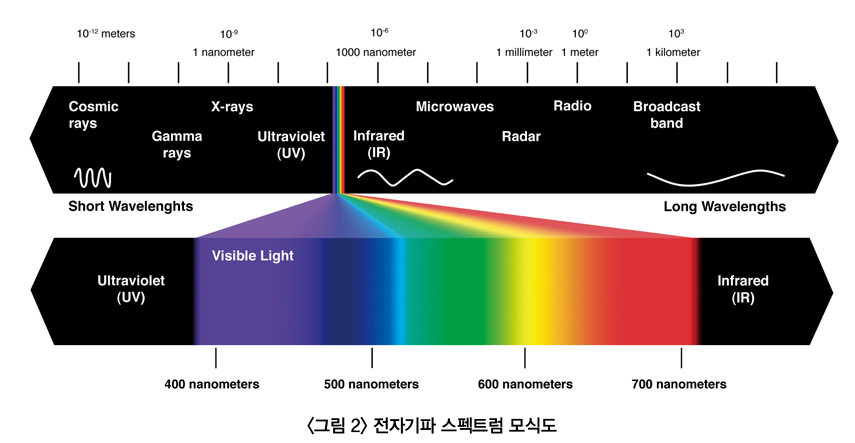
적외선(IR)은 전자기 복사의 7가지 유형 중 하나이다. 절대 영도(-273.15℃ = 0K) 이상인 모든 물체는 적외선을 방출하며 이 빛의 강도는 물체의 온도에 따라 달라진다.
물체의 온도가 높을수록 IR을 더 많이 방출한다. 열 영상은 IR 방사선이라는 ‘보이지 않는’ 빛을 사람의 눈으로 감지할 수 있는 가시 스펙트럼으로 변환한 것이다.
열화상 이미지는 CCD 카메라에서 사용되는 탐지 및 분류 방법과 비슷한 방식으로 대상을 탐지하고 분류하는데 사용 가능하다.
적외선은 여러 가지 방법으로 기존의 자율 주행 감지 시스템을 개선할 수 있다. 적외선 이미지는 추운 주변 환경과 따뜻한 물체의 높은 대비를 나타내 쉽게 식별 할 수 있으며 야간 사용 시 가시광선에 큰 영향을 미치지 않는다. 또 적외선은 LIDAR 및 레이더보다 물체에 대한 세부 정보를 제공하며 카메라의 시야(FOV)에는 조명으로 인한 피어싱 효과가 없고 그림자로 인한 이미지에 미치는 영향이 최소화된다.
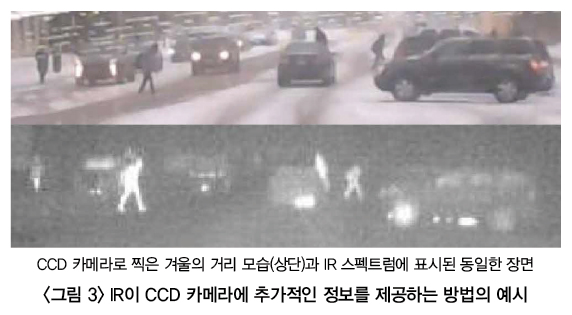
그림 3은 차량에서 찍은 CCD 카메라 이미지와 IR 이미지를 비교한 모습이다. 열화상 이미지도 단점은 있다. 이미지 디테일 수준이 낮고 이미지에 따뜻한 물체가 없는 경우 이미지에 표시되는 정보의 양이 적다. 또 영상 모양과 관련 알고리즘은 날씨 및 시간 조건에 따라 달라진다. 이 외에도 가격이 높다는 단점이 있지만 이는 생산요소의 투입량을 증가시킴으로써 이익이 증가되는 현상인 규모의 경제를 낮춰 극복할 수 있다.
그림 3의 하단 이미지는 차량 앞에 있는 모든 물체의 비교적 따뜻한 부분을 보여준다. 이 두 이미지를 비교해 모든 따뜻한 지점을 검사함으로써 신속하게 4명의 보행자가 있다는 사실을 알아챌 수 있다. 모호한 수치를 가진 따뜻한 윤곽의 물체는 CCD 이미지와 직접 비교 후 보행자로 확정 지어질 수 있으며 CCD 이미지에서 보행자로 보이는 모든 형체는 IR 영상의 따뜻한 지점과 일치시켜 재확인할 수 있다.
이 예시를 보면 CCD 및 IR 이미지 둘 다 보행자를 찾는데 사용되기 때문에 불필요한 중복 센서로 여겨질 수 있다. 하지만 이것은 센서 융합의 개념이다. CCD와 적외선 이미징의 리던던시는 두 이미지의 정보 내용이 다르고 더 높은 확률로 목표물을 탐지하고 분류하는데 사용할 수 있기 때문에 보다 높은 안정성을 제공한다.
감지(senging)에서 탐지(detecting)로 발전하다
이미지에서 물체를 탐지하는 것은 분류와는 별개의 문제이다. 탐지는 프레임 내에 관심 객체가 있는지 여부를 결정하고 그림 4와 같이 그 객체를 모양(주로 직사각형 상자)으로 묶는 방식으로 수행된다.
이미지 상의 탐지는 배경 분리(background subtraction)라고 불리는 프레임 차이 방법을 사용해 CCD 이미지에서 수행됐다. 오른쪽 하단을 지나가는 한 쌍의 보행자가 하나의 대상으로 지정돼 있기 때문에 표시된 탐지가 완전하다고는 할 수 없다.
그림 3 설명에서 언급된 바와 같이 객체 분류는 사람에게는 이미지를 검사하는 간단한 과정이다. 그러나 문제는 객체를 식별하는 주체인 컴퓨터에게는 사소하지 않다는 점이다.
사람들은 태어날 때부터 주변 환경의 특징을 배우고 수년간의 경험과 다양한 환경에 노출된 경험을 토대로 대상을 빠르게 분류할 수 있다. 하지만 머신비전에서는 알고리즘이 개별 영상 또는 이미지를 인식하도록 훈련되지 않은 한 이 분류를 수행 할 수 없다.
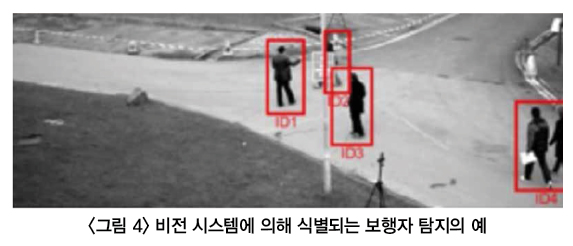
예를 들어 보행자의 경우 다른 옷을 입고 있거나, 가방을 들고 있거나, 부분적으로 가려지거나, 다른 보행자를 등지고 있는 등 이미지에 나타날 수 있는 방향 및 방법이 무한하기 때문에 머신비전이 탐지하기가 어렵다.
이 어려운 과제를 모든 생명체로 확장해 적용하는 것은 매우 큰 과제가 된다. 하지만 분류 알고리즘을 교육해 이 문제를 해결할 수 있다. 일단 물체의 탐지가 이루어지면 그 물체에 분류 라벨이 부착돼야 한다.
이를 자동화하는 한 가지 방법은 신경망(Neural Network, 이하 NN)을 사용하는 것이다. 가장 단순한 의미에서 NN은 입력된 데이터의 패턴 인식을 수행하고 인식된 데이터가 이미 학습된 데이터세트의 무언가가 될 가능성을 부여한다.
NN을 학습시키기 위해서는 먼저 라벨로 표시된 데이터세트(이 경우 ‘탐지’ 라벨이 붙은 데이터세트)를 가져 와서 NN을 통해 전송해야 한다. 즉 NN이 특정 이미지를 특정 라벨과 연관시켜 다른 센서의 결과와 비교해 탐지율을 향상시킬 수 있다.
이 탐지 및 분류 방법은 보다 단순한 방법으로 수행할 수 있다. 많은 알고리즘이 현재 CNN(convolutional neural network)라고 불리는 신경망의 유형을 사용해 탐지와 분류를 동시에 계산한다. 이러한 유형의 네트워크는 탐지 및 분류 알고리즘에서 사용할 수 있는 낮은 수준 기능이 아닌 중간 수준의 기능을 활용한다.
적외선 이미징은 자율 주행시 기존의 감지 시스템에 추가적인 정보를 제공한다.
추가 열 정보는 대상을 감지하고 분류하거나 표적이 이미 다른 센서에 의해 분류된 표적인지 확인하는데 필요하다. 자율주행 시 IR 이미징을 구현한다면 주변 환경에 대한 정보 증가하고 애리조나의 보행자 사망과 같은 사고를 피할 수 있다.
출처 : 바이렉스 (www.virex.co.kr)




