


ToF 카메라, 목재 위치 인식 활용한 솔루션 구현
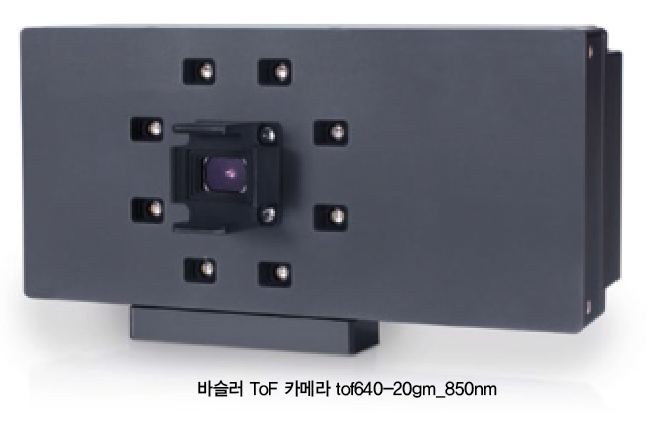
바슬러 ToF 카메라 활용
산업용 카메라 제조업체 바슬러(Basler)의 카메라 활용은 다양한 분야에서 사용된다. 바슬러 ToF(Time-of-Flight) 카메라는 목재 위치 인식 솔루션에서 쌓여있는 목재를 순서대로 집어내는 로봇의 눈 역할을 한다. 핀란드의 기술 연구 센터인 브이티티(VTT)와 협업해 탄생한 목재 인식 시스템을 소개한다.
바슬러의 ToF 카메라는 비행시간 거리측정법 또는 주시법이라 불리는 방법으로 객체와의 거리를 측정한다. 비행시간 거리측정은 펄스가 발사된 기준 시점과 측정대상물에서 반사되어 되돌아온 펄스의 검출시점 사이의 시간차를 측정해 거리를 측정하는 원리이다.
이러한 비행시간 거리측정은 수십미터에서 수백 킬로미터까지 긴 영역에서도 정확하게 거리를 측정할 수 있으며, 구현 방법도 비교적 간단하다. 따라서 조선 산업, 항공 산업과 같은 거대 제조업 분야에서의 3차원 형상 측정을 비롯해 토목, 건축, 도시개발에 필요한 지상기반 또는 비행체기반의 측지측량 분야에 적용된다. 최근에는 인공위성 레이저 추적 시스템(SLR), 레이저 고도계 및 인공위성간의 거리측정과 같은 우주개발 분야에도 다양하게 응용되고 있다.
VTT 기술 연구 센터 소개
핀란드 서부 오울루에 위치한 바슬러(Basler)의 고객사 브이티티(이하 VTT) 기술 연구 센터는 비영리 단체이다. VTT는 핀란드의 혁신적인 생태계의 중요한 부분으로 자리 잡고 있으며, 전 세계 고객들에게 혁신적인 서비스와 정보를 제공한다. 또한 VTT는 미래에 대한 도전 과제를 현재의 기회로 여기며 다양한 미래를 제시한다. VTT 그룹은 VTT 전문가 서비스, VTT 벤처, VTT 인터내셔널, VTT 멤스팹(Memsfab) 4개의 계열사와 2400명 이상의 직원이 함께하는 기업이다.
바슬러와 VTT의 협업
바슬러는 VTT의 ‘스마트 산업 및 에너지 시스템’ 사업 부문에서 협력하고 있다. 바슬러와의 협업과 관련된 부서는 핀란드의 오울루에 위치하고 있다. VTT는 유럽 R5-COP 프로젝트(ECSEL의 일부)의 일환으로 로봇의 작업 공간을 감지하고 제한하는 재구성이 가능한 로봇 시스템을 개발하고 있다.
3D 포인트 클라우드 기반의 객체 감지 및 인식 시스템은 바슬러의 ToF 카메라를 사용하고 있으며 ROS를 기반으로 유연한 아키텍쳐를 제공한다. 바슬러의 유연한 센서가 특징인 이 로봇 처리 프로젝트는 목재 산업용 애플리케이션 분야에서 특히 많이 활용된다.
포인트 클라우드의 역할
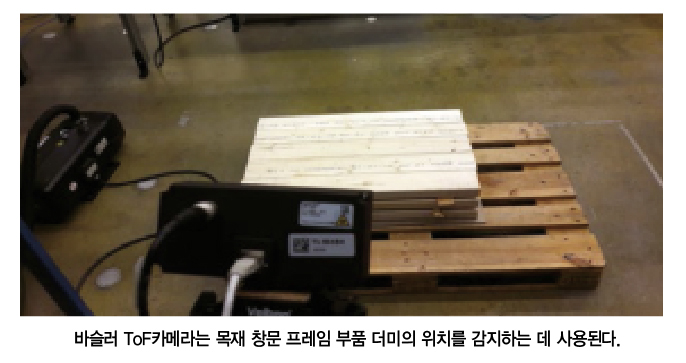
VTT의 로봇 시스템은 목재 프리폼과 부품을 감지, 인식해 컨베이어 벨트를 통해 생산 라인에 공급한다. 이 시스템에는 전반적인 로봇 셀 동작을 제어하는 고급 컨트롤러를 위한 ROS 구성 요소가 포함돼 있다. 주요 기능 구성 요소에서는 산업용 바슬러 ToF 카메라와 같은 다양한 3D 포인트 클라우드 획득 구성 요소가 포함된다.
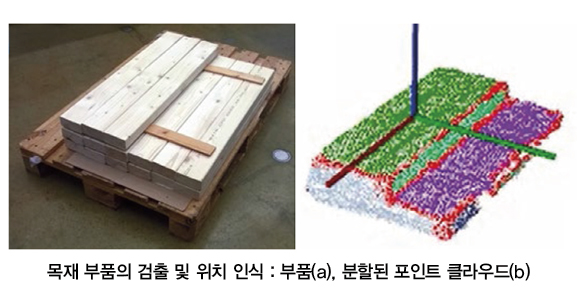
객체는 3D 포인트 클라우드를 직접 측정하는 3D 센서를 통해 감지된다. 이 포인트 클라우드를 사용하면 산업용 로봇이 팔레트에 쌓여 생산 라인의 시작점에 위치한 판자 나무 더미에서 제일 위에 있는 나무를 집어내 생산 라인에 적절히 공급할 수 있다.
VTT는 시스템의 견고성과 유연성 측면에서 객체 묶음의 상위 계층 측정만 사용하는 강력한 인식 시스템 개발에 초점을 맞췄다. VTT의 목표는 로봇이 자동으로 상단에 자리한 객체를 선택할 수 있도록 최적의 고정 위치를 잡는 것이다.
ToF 기술 덕분에 3D 센서는 서보 구동축에 2D 스캐너를 기울이는 시스템보다 효율적으로 구축할 수 있었다. 그러나 VTT의 개체 감지 알고리즘은 서로 다른 포인트 클라우드 소스를 수용하도록 설계됐다. 동적 재구성 기능은 VTT 알고리즘 개발의 핵심 요소이다.
VTT의 애플리케이션을 매우 독특하게 만드는 한 가지 측면은 해당 포인트 클라우드 측정값이 표준 인터페이스 ROS 시스템으로 전송된다는 점이다(VTT의 경우 Gigabit Ethernet을 통해).
4가지 기술이 집약
VTT와 바슬러가 협업해 탄생한 시스템에는 총 4가지의 기술이 집약돼 있다. 바슬러의 ToF 카메라인 tof640-20gm_850nm, 2개의 레이저 프로필 스캐너가 기본적으로 객체의 위치를 인식한다. 그리고 로봇 운영체제 중 가장 널리 알려진 ROS 노드와 VTT에 의해 개발된 ROS기반한 아키텍쳐가 목재를 옮기는 로봇의 움직임을 담당한다. VTT의 아키텍처는 3D 포인트 클라우드 분야 내에서 목재 부품의 위치 인식을 위한 ROS 기반 아키텍처가 모여 뛰어난 성능을 자랑한다.
출처 : Basler(www.baslerweb.com)




