

TDI 비전 시스템으로 구현하는 고속 웨이퍼 표면 결함 검사
반도체 전공정의 웨이퍼 표면 검사에서는 CMP, 세정, 연마 공정 에서 발생할 수 있는 파티클, 스크래치, 헤이즈, 오염과 같은 서브마이크론급 결함을 높은 속도로 안정적으로 검출해야 한다.
TDI(Time Delay Integration) 라인 스캔 이미징은 낮은 조도에 서도 신호를 누적해 감도를 높일 수 있지만, 카메라 사양만으로 검사 성능을 확보할 수는 없다. 모션 동기화, 광학 정렬, 조명 보정, 실시간 전처리와 후단 처리 아키텍처를 하나의 이미지 획득 파이프라인으로 설계해야 고속 스캔에서도 일관된 이미지 품질을 유지할 수 있다.
고속·고감도를 동시에 확보하는 TDI
CMP, 세정, 연마 등 반도체 공정에서는 넓은 웨이퍼 면적을 빠르게 주사하면서도 작은 파티클과 미세 스크래치, 흐릿한 헤이즈, 국부 오염을 놓치지 않아야 한다. 검사 폭과 스캔 속도, 결함 분해 능을 동시에 높이려는 요구가 커질수록 이미지 획득 단계의 작은 불안정성도 판정 결과에 크게 반영될 수 있다.
TDI 라인 스캔 카메라는 이동하는 대상의 동일 위치를 여러 센서 라인에서 연속 촬영하고 그 신호를 누적한다. 짧은 노출로 고속 이동을 따라가면서도 누적 신호를 통해 감도를 확보할 수 있어 저조도·고처리량 조건의 웨이퍼 검사에 적합하다. 다만 이 장점은 스테이지 이동 속도와 라인 획득 주기가 정밀하게 일치할 때 유지 된다.
고배율 광학계와 연속 스캔을 결합하면 넓은 영역의 미세 패턴을 높은 해상도로 획득할 수 있다. 그러나 해상도와 라인 속도를 높일수록 초점, 진동, 조명 균일도, 데이터 처리량에 대한 허용 범위는 더욱 좁아진다.
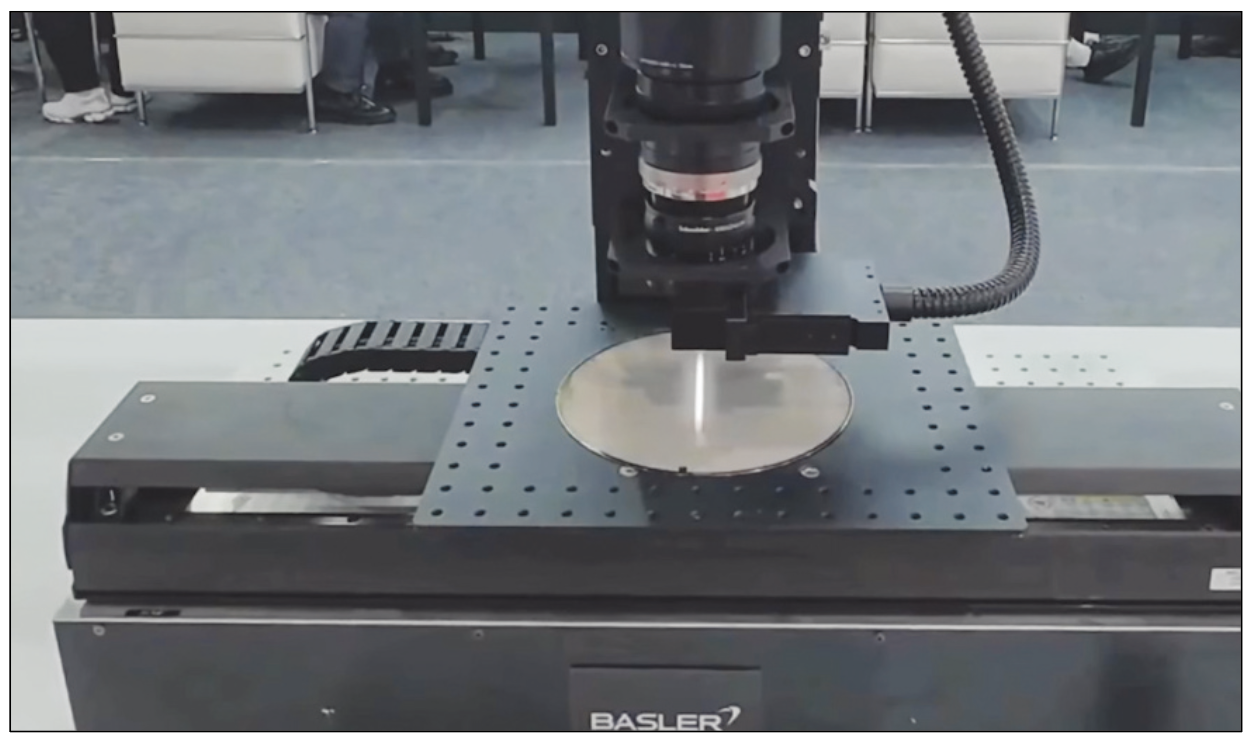
<그림1> TDI 웨이퍼 표면 검사 셋업. 안정적인 고속 스캔을 위해 스테이지 이동과 라인 획득 주기의 정밀한 동기화가 필요하다.
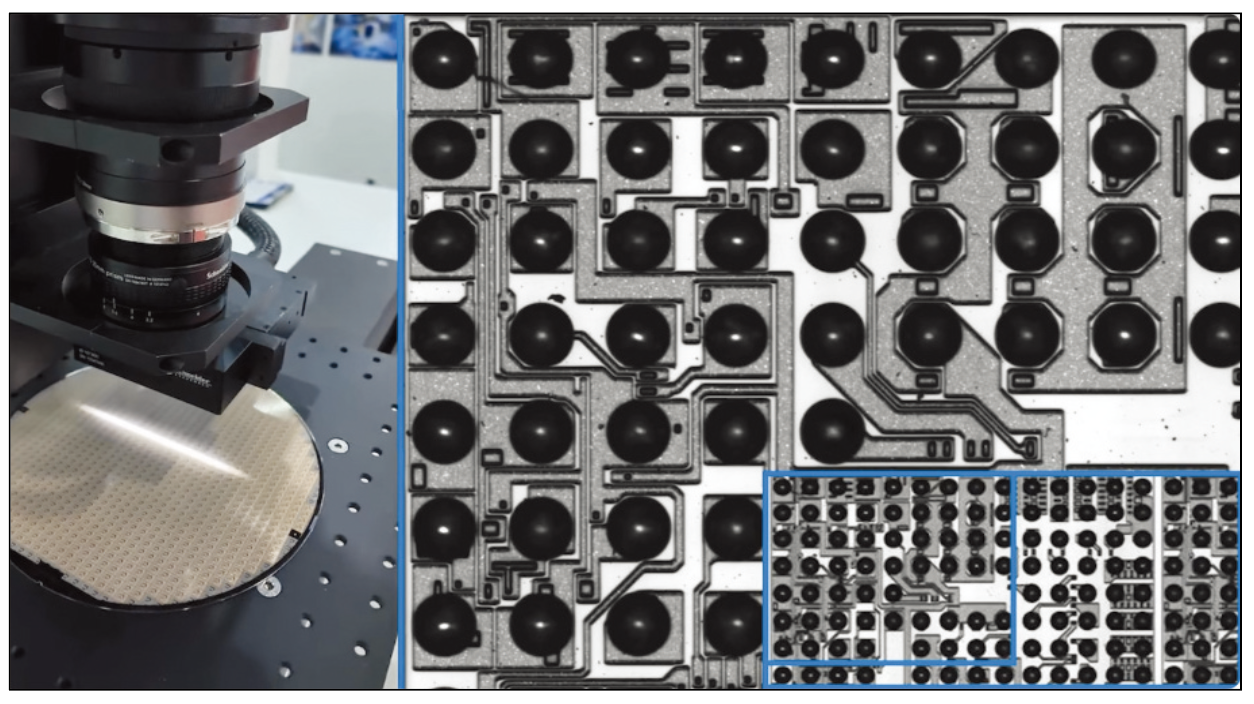
<그림2> TDI 웨이퍼 검사 셋업과 고배율 획득 이미지 예시. 연속 스캔을 통해 넓은 검사 영역의 미세 구조를 확인할 수 있다.
이미지 품질을 좌우하는 모션 동기화와 정렬
고속 TDI 이미지의 선명도는 렌즈와 센서 성능뿐 아니라 광학축, 검사 대상의 자세, 스테이지 이동, 엔코더 신호가 얼마나 일관되게 맞물리는지에 달려 있다. 라인 획득 주기와 실제 이동량 사이에 작은 불일치가 생기면 동일 위치의 신호가 어긋난 채 누적되고, 스캔 방향으로 번진 블러나 에지 왜곡이 나타난다. 이러한 열화는 촬영 이후의 소프트웨어 보정만으로 완전히 복구하기 어렵다.
배율이 높아질수록 피사계 심도는 좁아지고 초점 변화에 대한 민감도는 커진다. 실제 웨이퍼의 휨이나 표면 기울어짐, 장비의 미세 진동도 시야 전체의 초점 일관성을 떨어뜨릴 수 있다. 따라서 셋업 단계에서는 구조화된 얼라인먼트 패턴으로 기하학적 일관 성을 확인하고, 여러 관심 영역(ROI)의 확대 영상과 라인 프로파일을 비교해 초점과 동기화 상태를 검증해야 한다. 엔코더 스케일링도 실제 스테이지 이동량에 맞춰 조정해야 한다.
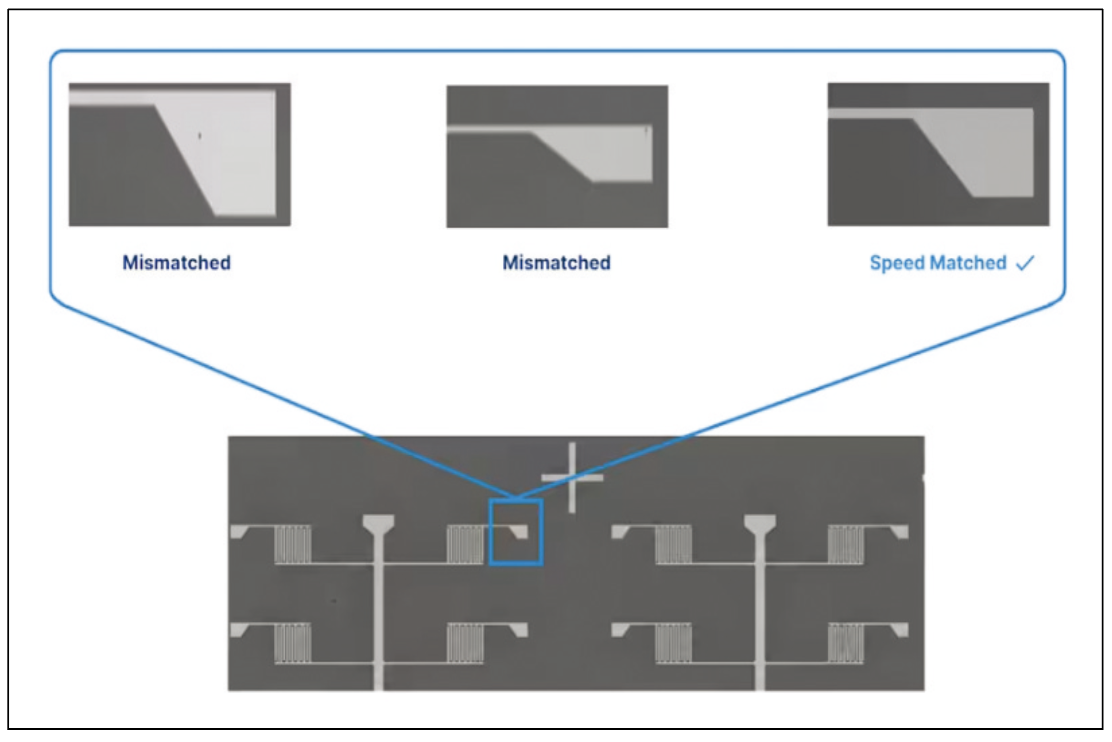
<그림3> 스테이지 이동 속도와 라인 획득 속도가 일치하지 않을때 발생하는 기하학적 왜곡을 보여준다.
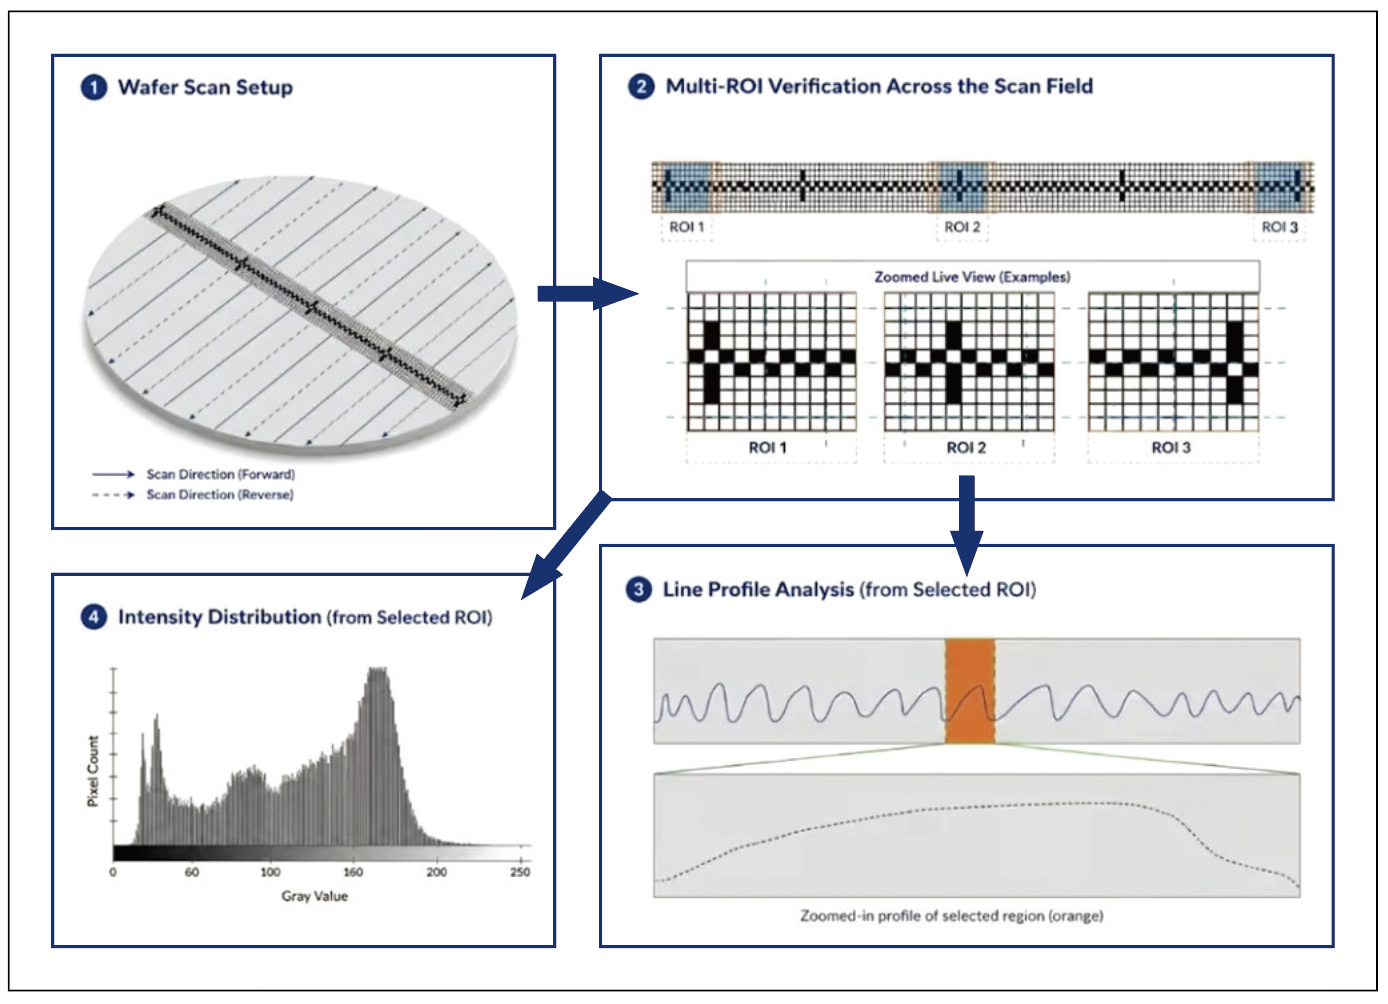
<그림4> 멀티 ROI 기반 캘리브레이션 검증 워크플로우. 스캔 영역의 여러 ROI에서 확대 영상, 라인 프로파일과 밝기 분포를 확인해 초점, 동기화 및 신호 균일성을 검증한다.
조명과 스캔 방향을 고려한 캘리브레이션
웨이퍼 표면은 반사 특성이 강하고 조명 입사 방향에 민감하다. 같은 장비 조건에서도 조명 배치, 스캔 방향, 장비 온도 변화에 따라 배경 밝기와 셰이딩 패턴이 달라질 수 있다. 특히 정방향과 역방향 스캔에서는 광원의 상대적인 입사·반사 관계가 바뀌어 서로 다른 밝기 분포가 나타날 수있다.
하나의 보정값을 모든 조건에 공통 적용하면 배경 불균일이 커지거나 저대비 결함의 가시성이 낮아질 수 있다. 따라서 조명 조건별 플랫 필드 보정(FFC) 세트를 구성하고, 양방향 스캔을 사용하는 경우에는 스캔 방향별 프로파일을 분리하는 편이 안정적이다. 보정 후에는 평균 밝기만 확인하기보다 히스토그램과 의사 컬러 시각화를 함께 사용해 시야 전반의 셰이딩과 국부 불균일을 확인해야 한다.
캘리브레이션의 목적은 생산 중 조건 변화에서도 배경 신호를 일정하게 유지하는 데 있다. 중앙부와 가장자리를 포함한 멀티 ROI 검증을 반복하면 위치별 초점과 신호 품질의 편차를 조기에 확인할 수 있다.
8.2 GB/s 데이터에 대응하는 실시간 파이프라인
고해상도 TDI 검사에서는 이미지 품질만큼 데이터 처리량이 중요하다. Basler가 제시한 예에 따르면 16K TDI 카메 라가 500 kHz로 동작할 때 생성되는 원시 이미지 데이터는 약 8.2 GB/s에 이른다. 이미지 전처리에 허용되는 시간은 수 마이크 로초에 불과하므로, 획득 속도와 후단 처리 속도가 맞지 않으면 인터페 이스 대역폭과 처리 지연이 시스템 병목으로 이어질 수 있다.
이를 줄이려면 배경 정규화, 적응형 임계값 처리, 컬럼 노이즈 억제와 같은 전처리를 이미지 획득 속도에 맞춰 수행하고, 프레임 그래버에서 GPU 와 IPC로 데이터를 안정적으로 전달해야 한다. 저대비 결함 검사에서는 컬럼 노이즈나 배경의 미세한 기울기도 실제 결함 신호를 가릴 수 있다.
획득 단계에 가까운 위치에서 전처리를 수행하면 후단 GPU·CPU의 연산 부하와 저장 시스템의 부담을 줄이고, 분석 자원을 결함 분류와 판정에 집중할 수 있다.
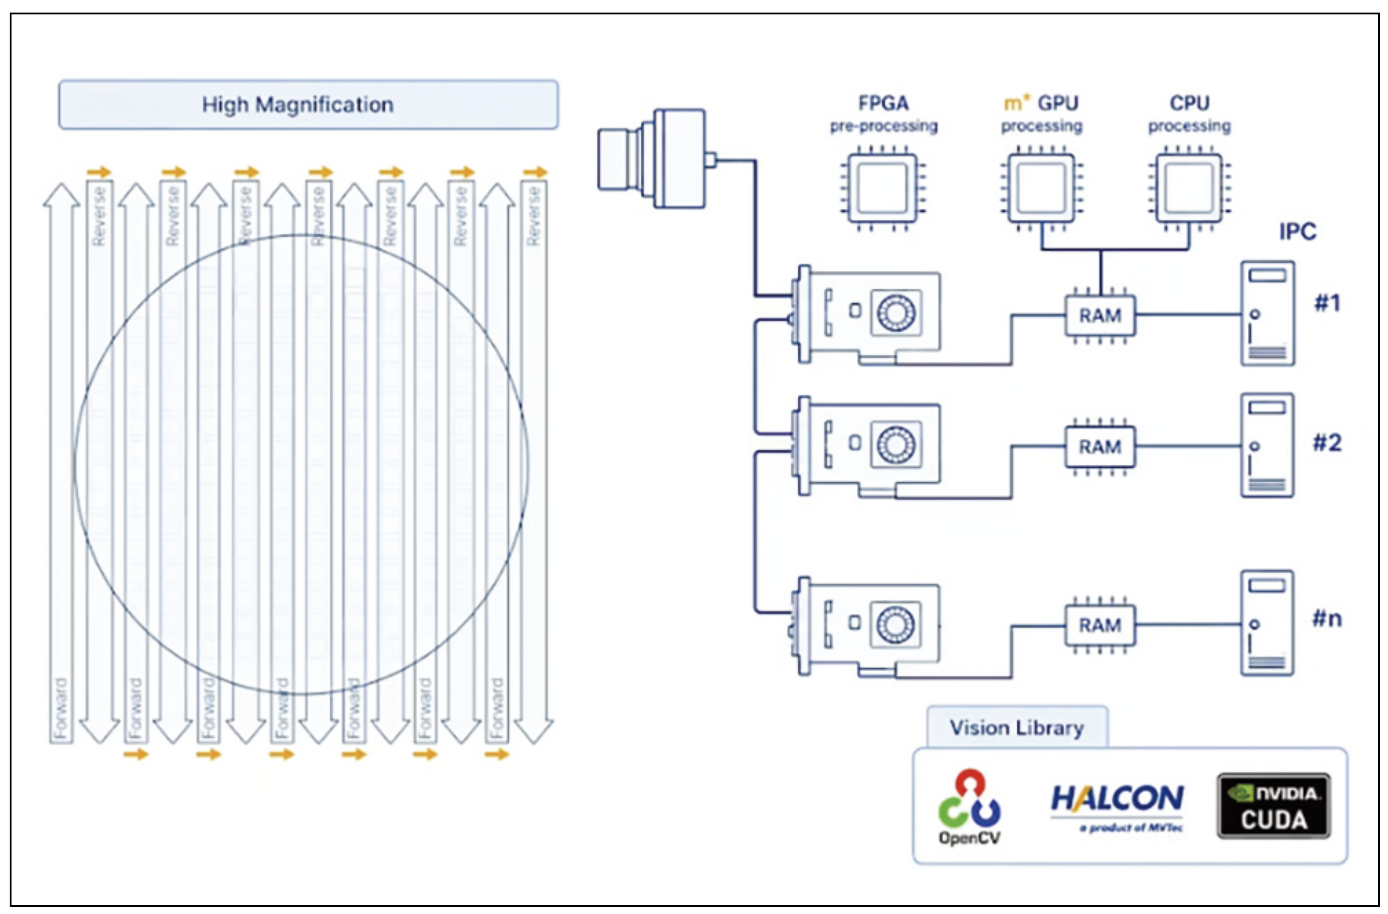
<그림5> 대면적 웨이퍼 검사를 위한 분산 처리 아키텍처. 복수의 프레임 그래버와 산업용 PC에 FPGA·GPU·CPU 처리 자원을 분산해 데이터 처리량을 확장한다.
FPGA 전처리로 병목을 줄이는 분산 아키텍처
검사 폭과 해상도가 증가하면 한 대의 컴퓨터에 모든 처리 작업을 집중하기 어렵다. 여러 IPC와 GPU에 워크로드를 분산하면 처리 성능을 확장할 수 있지만 데이터 분배, 동기화, 장비 간 지연 관리가 복잡해진다. 따라서 카메라, 프레임 그래버, 전처리, 분석, 저장의 역할을 구분하고 각 단계의 지속 가능한 데이터 대역폭을 기준으로 아키텍처를 설계해야 한다.
기존 구조에서는 프레임 그래버가 전달한 대용량 원시 데이터를 IPC의 GPU 와 CPU가 순차적으로 처리한다. FPGA 최적화 구조에서는 플랫 필드 보정, 이미지 정제, 세그멘테이션과 같은 반복적이고 지연에 민감한 연산을 프레임 그래버 단계에서 수행할 수 있다. 후단으로 전달되는 데이터와 연산량이 줄어들면 GPU와 CPU는 이미지 분석과 결함 분류에 더 많은 자원을 사용할수 있다.
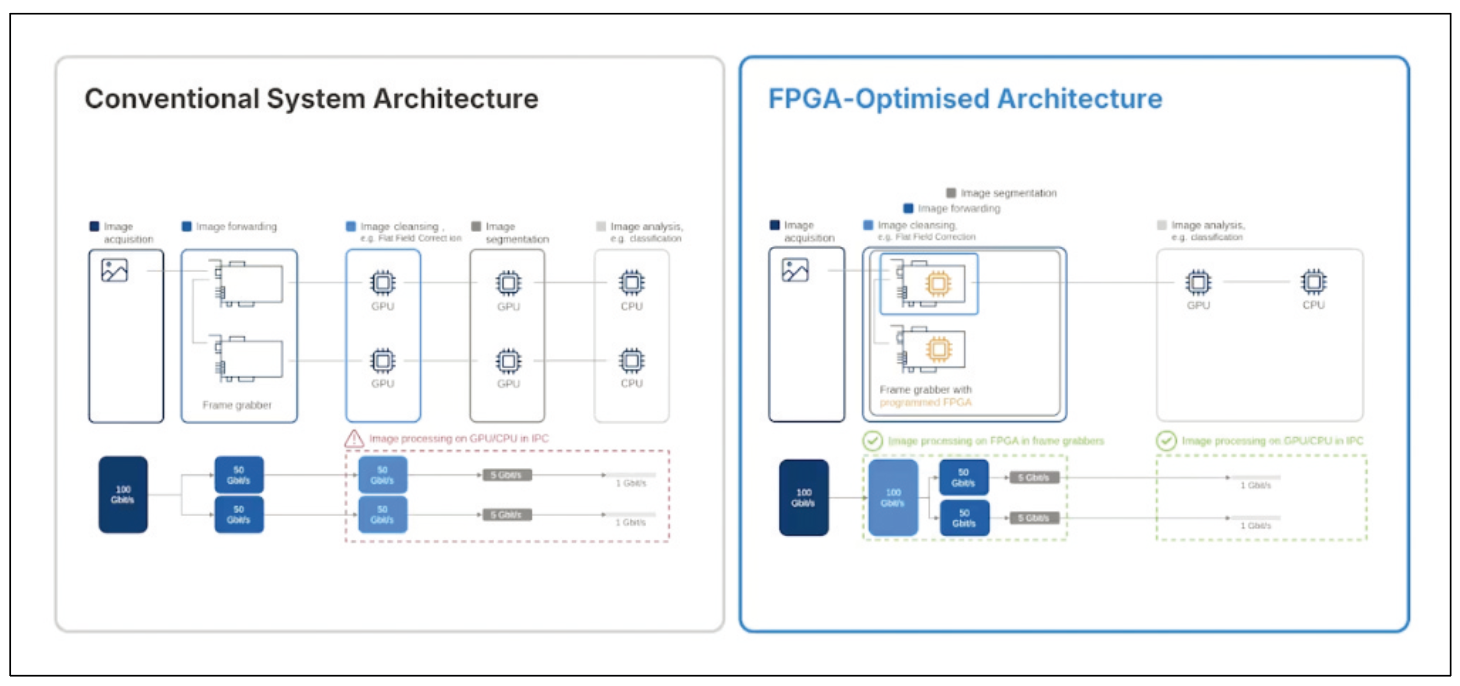
<그림6> 기존 처리 구조와 FPGA 최적화 구조의 비교. 플랫 필드 보정과 이미지 정제, 세그멘테이션을 프레임 그래버 단계에서 수행해 후단 GPU·CPU의 처리 부담을 줄인다.
Basler는 이러한 방향의 구현 수단으로 TDI 라인 스캔 카메라, 데이터 포워딩 프레임 그래버, 소프트웨어와 관련 구성 요소를 결합한 CoaXPressover-Fiber TDI 비전 시스템을 제시한다. 핵심은 특정 인터페이스나 단일 부품보다 전체 데이터 경로를 함께 최적화하는 데 있다.
웨이퍼 TDI 검사 설계에서 확인할 핵심
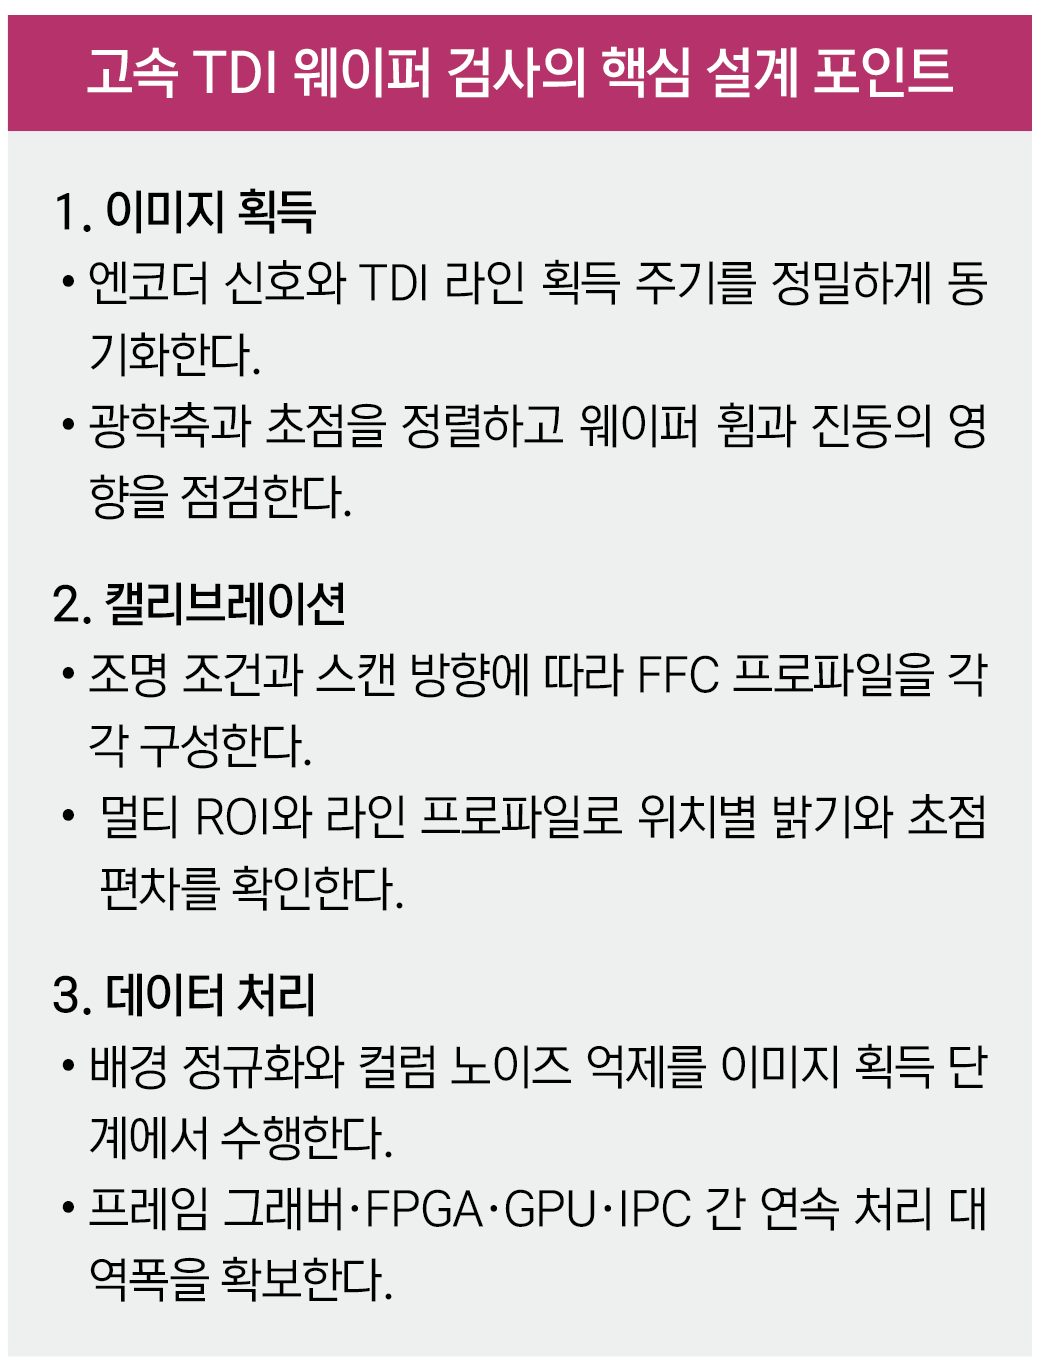
고속 웨이퍼 검사의 성능은 센서 사양 하나로 판단하기 어렵다. 카메라 해상 도와 라인 속도가 충분하더라도 동기화, 광학 정렬, 캘리브레이션, 데이터 전송 중 어느 한 단계가 획득 속도를 따라가지 못하면 전체 검사 성능이 낮아질수 있다.
카메라 성능을 완성하는 통합 이미지 파이프라인
TDI 라인 스캔 이미징은 고속과 고감도를 동시에 확보할 수 있는 유력한 웨이퍼 검사 방식이다. 그러나 생산 환경의 신뢰성은 카메라 사양만으로 결정되지 않는다. 모션 동기화, 광학 정렬과 초점, 조명별 캘리브레이션, 실시간 전처리와 후단 처리 아키텍처가 하나의 시스템으로 맞물려야 한다. 데이터가 생성되는 지점에서 품질을 검증하고 필요한 전처리를 거친 데이 터를 안정적으로 전달하는 통합 설계가 이미지 무결성과 처리량, 확장성을 함께 확보하는 핵심이다.
자료제공: Basler(www.baslerweb.com)