

머신비전 시스템 설계를 위한 ‘해상도’ 이해
해상도(resolution)는 이미징 시스템에서 가장 중요한 사양중 하나로 꼽히지만, 실제로는 오해되거나 지나치게 단순화 되어 이해되는 경우가 많다. 산업용 애플리케이션에서 카메라를 선택할 때, 해상도가 무엇을 의미하는지, 그리고 다른 시스템 파라미터에 의해 어떻게 영향을 받는지를 정확히 이해하는 것은 성공적인 시스템 구축과 비용만 낭비하는 실패 사례를 가르는 결정적인 요소가 될 수 있다.
해상도가 실제로 의미하는 것
해상도의 가장 기본적인 의미는 센서가 포착할 수 있는 개별 픽셀의 개수다. 예를 들어 5메가픽셀(MP) 카메라는 약 500만 개의 픽셀이 격자 형태로 배열돼 있으며, 일반적으로 2448 ×2048과 같은 해상도를 갖는다. 그러나 단순한 픽셀 수는 출발점에 불과하다.
실제 시스템 해상도는 여러 요소에 의해 좌우된다. 센서 크기, 픽셀 피치(pixel pitch), 렌즈 품질, 조명 조건, 그리고 애플리 케이션의 구체적인 요구사항이 모두 영향을 미친다. 12MP 카메라가 5MP 카메라보다 무조건 ‘더 좋은’ 선택이 되는 것은 아니다. 어떤 카메라가 적합한지는 오로지 무엇을 보고자 하는지에 따라 결정된다.
올바른 렌즈 선택의 중요성
비전 시스템에서 최종 이미지 품질과 해상도를 결정하는 데있어 렌즈 역시 매우 중요한 역할을 한다. 센서는 픽셀 수를 기준으로 이론적인 최대 해상도를 규정하지만, 실제로 얼마나 많은 디테일이 픽셀에 전달되는지는 렌즈가 좌우한다. 렌즈가 미세한 디테일을 얼마나 잘 분해해 전달할 수 있는지는 변조 전달 함수(Modulation Transfer Function, MTF)로 평 가된다.
MTF는 피사체의 대비와 선명도가 센서까지 얼마나 충실하게 전달되는지를 나타내는 지표다. 렌즈의 광학 품질이 낮거나 분해 능력이 충분하지 않다면, 이미지는 센서에 도달 하기도 전에 흐려진다. 이 경우 25MP 센서를 사용하더라도 실제로는 5MP 수준의 성능밖에 얻지 못하는 상황이 발생할수 있다.
컬러 vs 모노크롬 카메라
카메라 유형 선택 역시 중요하다. 컬러 카메라는 일반적으로 베이어 필터 배열(Bayer filter array)을 사용하며, 센서의 각픽셀에는 적색, 녹색, 청색 필터 중 하나만 적용된다.
이는 개별 픽셀이 완전한 색상 정보를 직접 획득하지 못한다는 의미다. 대신 디모자이싱(demosaicing, 또는 ‘디베이어 링’) 알고리즘이 인접 픽셀의 정보를 보간해 최종 이미지의각 픽셀에 대한 전체 색상 값을 재구성한다. 이 과정에서는 여러 개의 센서 픽셀이 하나의 실제 컬러 픽셀을 생성하는 데 사용되며, 보간 과정에서 아티팩트나 미세한 블러가 발생할 수있다. 그 결과 유효 해상도는 필연적으로 감소한다.
반면 모노크롬(Monochrome) 카메라는 모든 픽셀이 필터 없이 광의 세기(intensity)만을 직접 측정한다. 이로 인해 동일한 센서 크기에서도 공간 샘플링 밀도가 높아지고, 결과적으로 더 높은 유효 해상도를 확보할 수 있다. 이러한 이유로 최대한의 디테일, 선명한 에지, 높은 치수 정확도가 요구되는 애플리케이션에서는 모노크롬 카메라가 선호된다.
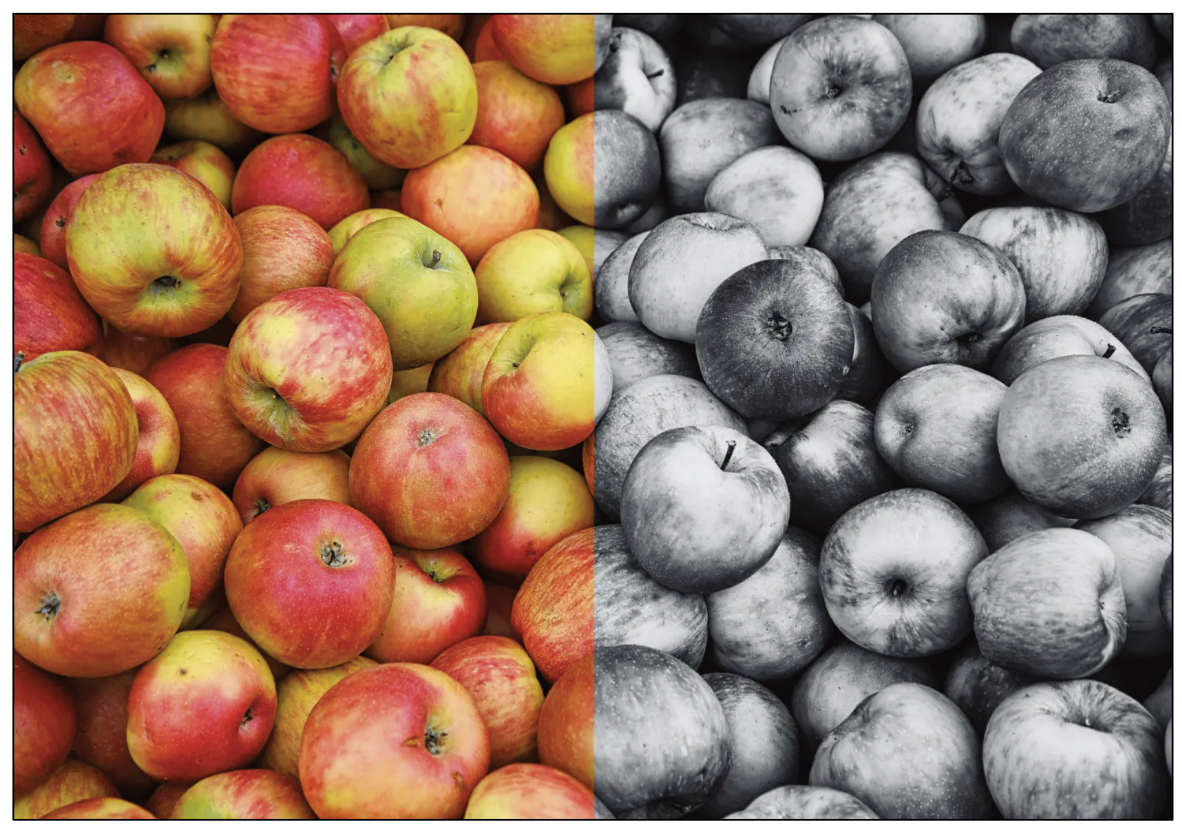
▲ 컬러 이미지와 모노크롬 이미지의 해상도 차이 개념 비교. 동일한 센서 크기에서도 모노크롬 방식이 더 높은 공간 분해능을 확보할 수 있다.
센서: 사양이 의미하는 바는 무엇인가
카메라 데이터시트를 살펴보면 센서와 관련된 여러 핵심 지표를 접하게 된다. 다음은 각 사양이 실제 애플리케이션에서 무엇을 의미하는지에 대한 설명이다.
메가픽셀(MP): 센서의 전체 픽셀 수를 의미한다. 한 프레임에서 센서가 포착할 수 있는 개별 이미지 데이터의 양을 규정하는 지표다. 픽셀 수가 많을수록 더 많은 디테일을 담을 수 있지만, 그만큼 더 높은 연산 성능과 저장 용량, 그리고 대역폭이 요구된다.
센서 크기(Sensor Size): 일반적으로 1/2.3″, 2/3″와 같은 분수 인치 단위로 표기된다. 다만 이 수치는 실제 센서의 물리적 대각선 길이가 아니라, 과거 비디오콘(vidicon) 튜브에서 유래한 광학 표준을 기반으로 한 것이다. 일부 제조사는 센서 크기를 mm² 단위의 유효 활성 면적이나, mm 기준의 가로·세로 길이로 표기하기도 한다. 센서 크기가 클수록 일반적으로 감도가 높고 노이즈가 낮다. 또한 줌 렌즈를 사용하는 경우 얕은 심도(depth of field)를 구현할 수 있어 특정 애플리케이 션에서 중요한 요소가 된다.
픽셀 크기(Pixel Size): 마이크로미터(μm) 단위로 측정된다. 픽셀이 클수록 더 많은 빛을 수집할 수 있으며, 감도와 신호 대잡음비(SNR)가 향상되는 경향이 있다. 반면 픽셀이 작으면 동일한 센서 크기에서 더 높은 해상도를 구현할 수 있지만, 저조도 환경에서는 성능이 제한될 수 있다. 산업용 센서에서는 3.45μm, 4.8μm, 5.5μm와 같은 픽셀 크기가 흔히 사용된다.
해상도(Resolution): 가로 × 세로 픽셀 수(예: 1920 × 1080) 로 표기된다. 이는 출력 이미지의 크기와 종횡비(aspect ratio)를 나타내는 지표다.
프레임 레이트(Frame Rate): 센서가 최대 해상도에서 초당몇 장의 이미지를 캡처할 수 있는지를 의미한다. 많은 센서는 일부 픽셀을 사용하지 않거나 해상도를 낮춘 모드에서는 더높은 프레임 레이트를 구현할 수 있다.
해상도와 속도의 트레이드오프
해상도가 높아질수록 반드시 그에 따른 비용이 발생한다. 픽셀 수가 많아지면 데이터 전송 시간은 길어지고, 처리 부하는 커지며, 저장 용량 요구도 함께 증가한다. 예를 들어 12MP 카메라를 60fps로 구동할 경우, 비트 깊이와 컬러 포맷에 따라 다르지만 초당 약 2.7GB에 달하는 비압축 데이터가 생성된다. 이러한 처리량을 다루는 비전 시스템은 인터페이스, 처리 파이프라인, 저장 구조 전반에 걸쳐 고속 데이터 처리를 감당할 수 있도록 설계돼야 한다.
많은 애플리케이션에서는 단순히 픽셀 수를 극대화하는 것보다, 실제 요구 사항에 맞게 해상도를 설정하는 것이 더 효과적이다. 예를 들어 고속 검사 애플리케이션에서는 12MP 카메라를 30fps로 운용하는 것보다, 2MP 카메라를 200fps로 운용 하는 편이 더 우수한 성능을 발휘할 수 있다.
오토포커스·줌 카메라: 움직임 속의 해상도
오토포커스 줌 카메라는 초점 거리와 포커스 위치를 동적으로 변화시키며, 검사 대상에서의 유효 해상도에 직접적인 영향을 미친다. 줌 인 시 동일한 센서 해상도에서도 픽셀은 더좁은 시야에 분포해 공간 해상도가 증가하지만, 동시에 광학적 한계가 더욱 두드러진다.
이때 유효 해상도를 좌우하는 핵심 요소는 센서가 아니라 렌즈 품질이다. 색수차, 필드 커브, MTF 저하와 같은 광학적 요인은 특히 최대 줌 상태나 이미지 가장자리에서 해상도 저하를 유발할 수 있다. 또한 머신 비전 환경에서는 작업 거리 변화에도 안정적인 선명도를 유지할 수 있도록, 충분한 피사계 심도 확보와 빠른 오토포커스 성능이 함께 요구된다.
내 애플리케이션에 적합한 카메라 해상도는?
카메라 해상도를 결정할 때는 먼저 애플리케이션의 측정 또는 검출 목표부터 명확히 해야 한다. 검사 대상의 크기는 얼마 이며, 신뢰성 있게 검출해야 하는 최소 피처 크기 또는 측정 편차(d)는 어느 정도인지가 출발점이다.
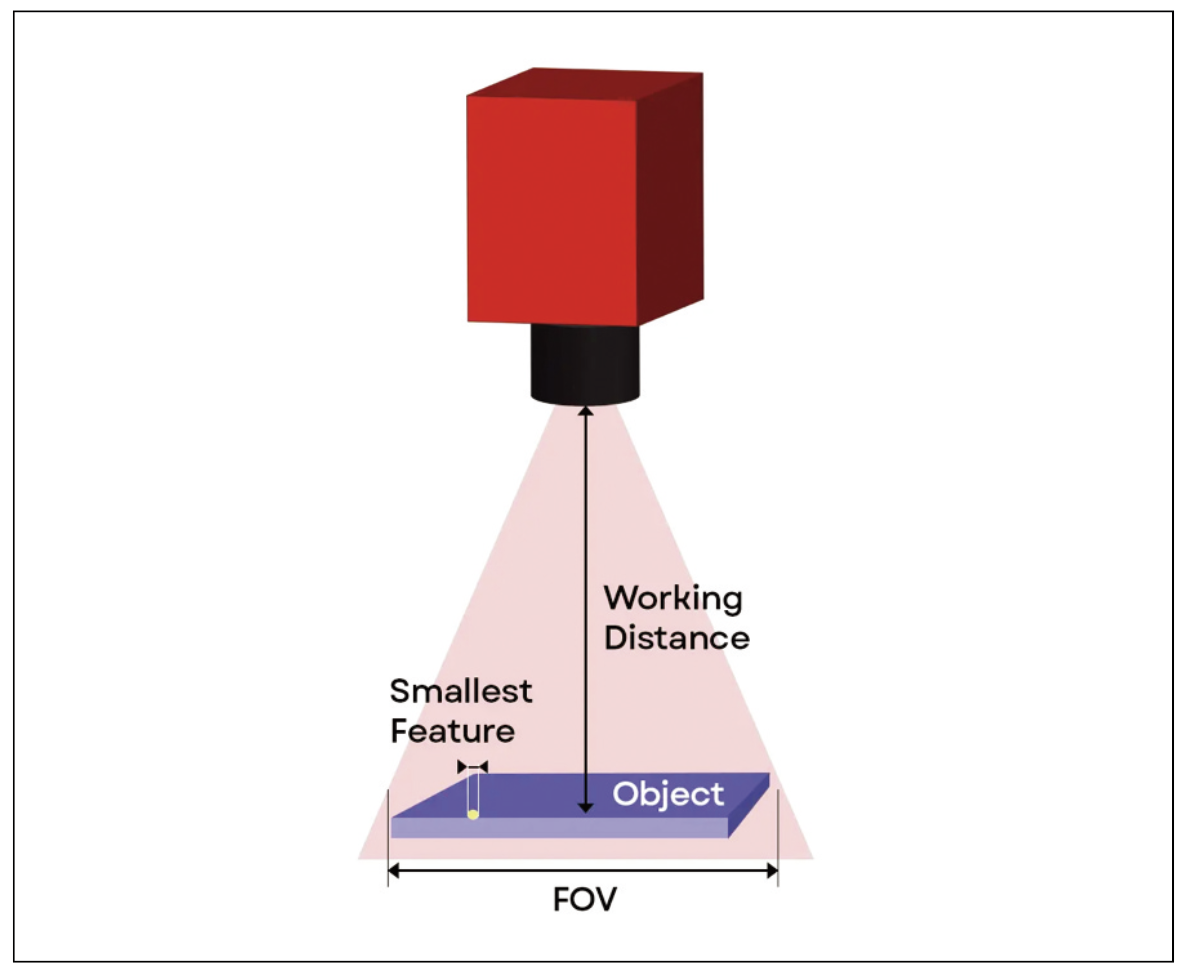
이후 해당 최소 피처를 몇 개의 픽셀로 샘플링해야 하는지를 고려해, 물체 상에서의 요구 픽셀 크기를 산출한다. 일반적인 권장 기준은 최소 피처를 2~3픽셀 이상으로 샘플링해야 안정 적인 검출이 가능하며, 계측과 같은 정밀 측정 애플리케이션의 경우에는 5~10픽셀 이상을 사용하는 것이 바람직하다.
적용 예시(Examples)
가장 작은 검출 대상 피처(d)가 0.5mm, 샘플링 계수(S)가 5픽 셀, 수평·수직 시야(FOV)가 각각 150mm인 애플리케이션을 가정해 보자. 필요한 수평 픽셀 수는 다음과 같이 계산된다.
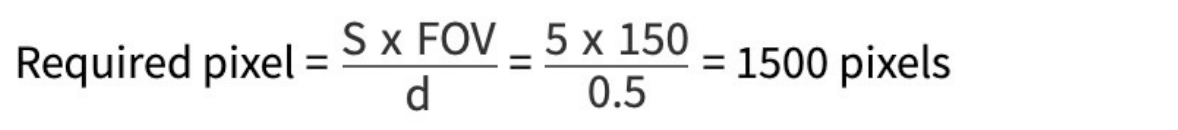
이 예제에서는 수직 방향 역시 동일한 해상도가 필요하다. 따라서 카메라에 적용되는 이미지 센서는 최소한 1500 × 1500 픽셀, 즉 약 225만 화소(2.25MP) 이상의 해상도를 갖춰야 한다. 만약 애플리케이션이 특정 공차 범위 내에서 매우 높은 측정 정확도를 요구한다면, 샘플링 계수를 10픽셀로 높게 설정할 수 있다. 이 경우 계산 결과는 다음과 같다.
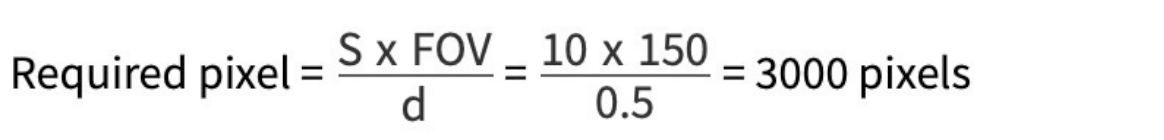
즉, 이미지 센서는 수평 방향으로 최소 3000픽셀, 수직 방향으로도 3000픽셀을 제공해야 하며, 이는 총 900만 화소 (9MP)에 해당한다. 다만 대부분의 이미지 센서는 정사각형이 아닌 직사각형 구조이기 때문에, 두 번째 예제의 요구 사항을 만족하기 위해서는 실제로 4096 × 3000 픽셀 수준의 센서를 갖춘 12MP급 카메라가 필요하다.
이 단계에서는 픽셀 크기(pixel size) 역시 함께 고려해야 한다. 픽셀 크기가 클수록 픽셀당 더 많은 빛을 수집할 수 있어 감도가 향상되지만, 그만큼 센서 크기도 커지고 전체 시스템 비용 역시 증가하게 된다.
문제를 해결할 수 있는 ‘최적의 해상도’
머신 비전에서 해상도는 단순히 메가픽셀 수를 높이는 문제가 아니다. 중요한 것은 센서 성능을 애플리케이션 요구에 정확히 맞추고, 속도·비용·광학 성능 간의 균형을 고려 하는 일이다. 고해상도·고속 처리가 요구되는 환경에서는 CoaXPress와 같은 고속 인터페이스가 고해상도 카메라의 성능을 실제 시스템 수준에서 구현하는 기반이 된다.
또한 오토포커스 줌 카메라와 같은 유연한 광학 솔루션의 등장으로, 해상도는 고정된 사양이 아니라 ‘어떤 문제를 어떻게 해결할 것인가’라는 관점에서 재정의되고 있다. 결국 최적의 해상도란 가장 높은 수치가 아니라, 애플리케이션 목적을 가장 효율적으로 달성할 수 있는 해상도다.
자료제공: ActiveSilicon(www.activesilicon.com)