


6-자유도 시스템 hexapod을 이용한 다이내믹 애플리케이션
촬영 시 약간 흔들린 손으로 인해 희미하거나 흐릿한 사진을 얻게 되는 것처럼, 미세한 모션이 결과물에 큰 영향을 미치는 경우가 있다. 고 정밀 설비를 이용하여 제품을 생산하는 경우, 기계 가공 오차 또는 guiding 에러 등에 의해 불필요한 모션이 발생하게 되면 이로 인해 실패한 결과물을 얻을 수가 있다. 품질 및 제품 성능 향상에 대한 요구가 끊임없이 증가하는 현 시대에 이러한 유형의 문제를 방지하고자 하는 노력은 당연한 흐름이다. ‘모션’의 시뮬레이션 및 보정은 필수적인 기능이 되었으며 이를 충족시킬 수 있는 hexapods는 포지셔닝 시스템에서매우 중요한 역할을 한다. PI가 작성한 이 글을 통해 hexapods을 이용한 애플리케이션에 대해 알아보자.
부품 및 최종 제품의 생산성 증가 및 품질 보증에 대한 요구가 증가하고 있는 요즘, 모션에 대한 시뮬레이션 및 보정기술에 대한 노력이 여러 분야에서 이루어지고 있다. 스마트폰, 휴대폰, 카메라 등에서 위치 변화를 검출하기 위해 사용되는 가속 센서 및 자이로 센서가 대표적인 예이다. 이 센서들은 특정 동작 패턴에 의해 테스트되는데, 이러한 테스트를 카메라의 image stabilization system에 사용되는 알고리즘과 기계 시스템에도 적용하여 그 유효성을 확인해 볼 필요가 있다.
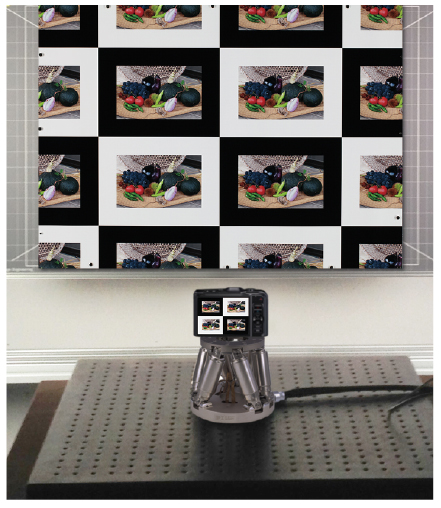
모션 시뮬레이션
삼각대를 사용하지 않고 선명한 이미지를 획득함과 동시에, 자연적인 혹은 인위적인 움직임에 대한 보상은 현재 카메라의 성능 평가에서 결정적인 요인 중 하나이다. 가속도 센서는 선형적인 속도 변화를 측정하고 자이로 센서는 각 가속도를 측정한다. 예를 들면 카메라 내부에서 이러한 센서들을 통해 사진 촬영자의 의도치 않은 흔들림이나 자동차 또는 비행기 등의 탈것으로 부터 전달되는 진동을 검출한 후 image stabilization system 을 통해 자동적으로 보정하는 것이다. 미리 정의된 움직임이나 진동에 대한 시뮬레이션은 이러한 보정 기능에 대한 테스트를 가능하게 한다.
‘CIPA(Camera and Imaging Product Association)’는 국제표준화 기구(ISO)와 유사한 성격의 카메라 제조업체의 국제 동맹으로써 이러한 이미징 기술에 대한 표준을 제시하며, DC-011-2015는 CIPA에 의해 정의된 모션 시뮬레이션 시험 조건에 대한 새로운 표준이다. 의료 분야에도 유사한 시뮬레이션 과정이 있는데 눈동자 움직임에 대한 시뮬레이션이 대표적인 예이다.
모션에 대한 보정
다른 분야에서 역시 요구되어지는 품질 향상에 대한 욕구를 충족시키기 위해 우리는 시뮬레이션이 아닌 특정 모션을 통한 보정에 관심을 가질 필요가 있다. 예를 들면, 기계 가공 시 guiding 에러에 의해 발생한 오차(wobble, eccentricity), 또는 생산 과정에서 확인될 수 있는 의도치 않은 움직임으로 인한 오차, 이러한 오차에 대한 보상 작업이 이루어지지 않을 경우 제작 오차가 허용치를 벗어날 수 있으며, 최악의 경우 불량품이 생산될 수도 있다. 이러한 상황에서는 심지어 랜덤 모션에 대한 보정 작업이 요구되어질 수도 있다. 예를 들어 발걸음, 팬, 냉각 시스템, 모터의 회전 등으로 인해 발생되는 모션 및 덜컹거림은 미세가공 시 패턴에 영향을 주어 사용할 수 없는 결과를 초래할 수도 있다. 이러한 진동을 제거하기 위해, 임의의 진동을 기록하여 해당 진동을 상쇄시킬 수 있는 카운터 모션을 통해 보정을 수행할 수 있다.
모션 시뮬레이터 및 보정장치의 필수조건
모션시뮬레이션 및 보상을 위한 시스템의 요구 사항은 높다. 테스트를 목적으로 하는 시뮬레이션의 경우 인위적이지만 자연스러운 모션을 필요로 하는데 이러한 모션 역시 정밀하고 반복적이어야 하며, 모든 선형 및 회전축에 대해 동일한 다이내믹 성능과 정확성을 제공해야 한다. 지정된 모션을 정확하게 수행하고 오차를 빠르게 보상하기 위해서는 다이내믹 성능이중요하며, 이를 위해 high-precision trajectories control 이 가능해야 한다. 또는, 각각의 축 방향의 움직임을 기록하고 즉시 카운터 동작을 개시하는 것도 대안이 될 수 있다.
위에서 언급된 바와 같이, 시뮬레이션 또는 보정 기능을 수행하기 위해서는 어떠한 경우든, 마이크로미터급 혹은 나노미터급의 정밀함으로 구동이 가능한 다축의 동적 위치 결정 시스템(dynamic positioning system)이 필요하다.
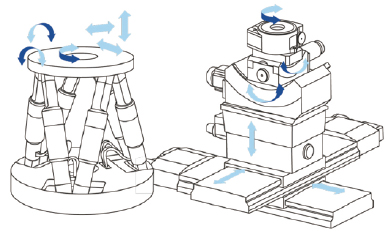
Hexapod이 진보된 기술임에는 확실한 이유가 있다. Hexapod은 모든 선형 및 회전축에 대한 정밀하고 정확한 반복 운동을 할 수 있다. Hexapod은 serial 방식, 즉 여러 개의 단일 축을 쌓아 올린 적층 시스템에 비해 더 우수한 accuracy, repeatability, flatness 성능을 가지고 있다. 또한, 구동부의 무게가 적고 모든 축에서 우수한 다이내믹 성능을 구현할 수 있다. 다축 컨트롤임에도 불구하고 움직이는 케이블이 없기 때문에 케이블 유지, 보수가 쉬우며 전체 시스템 크기 역시 훨씬 컴팩트하다. PI는 부하, 구동 방식, 설치 환경 등 각각의 요소에 적합한 다양한 버전의 hexapod을 제공하고 있으며, 정교한 모션 시뮬레이션 및 보상 시스템을 위한 맞춤형 솔루션을 제공하는 것이 가능하다.
강한 다이내믹 모션과 CIPA-인증
다양한 구동 원리를 통해 지정된 모션을 매우 다이내믹하게 시뮬레이션 하는 것이 가능하다. 예를 들면 브러시리스 토크 모터와 드라이브 트레인 및 센서 기술을 이용한 hexapod은 이미 최대 25㎜/s 의 속도와 최대 2g의 가속도를 구현한다.
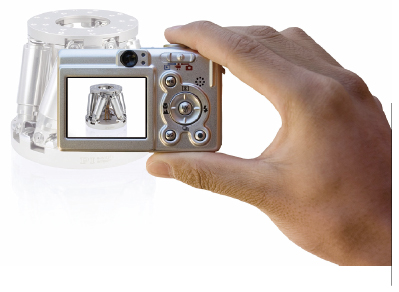
미니 Hexapod H-811은 image stabilization system의 테스트를 위한 요구 사항에 맞게 완벽하게 설계되었으며, 이미 CIPA 에 의해 인증을 받아 그 적합성을 증명하였다. 회전축에서 0.1° 의 거리를 20㎐의 속도로 시뮬레이션이 가능하며 이를 위해, hexapod 시스템은 정의된 테스트 궤도를 반복적으로 수행한다. XY 방향으로 34㎜, Z 방향으로 13㎜ 이동이 가능하며, 틸팅 범위는X, Y 방향으로 각각 20°, 회전축은 42° 만큼 회전이 가능하다.
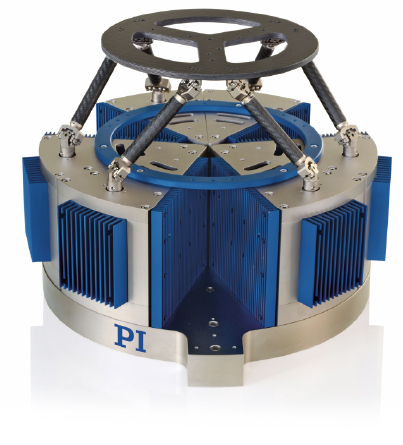
최고의 다이내믹 성능은 magnetic direct drive 방식인 PIMagⓇ를 이용한 hexapods에 의해 구현이 가능하며 현재 수백㎜/s 의 속도와 4g의 가속이 가능하다. Flexure joint 디자인을 통해 회전이나 마찰이 일어날 수 있는 요소를 완전히 배제하였으며, 이로 인해 기계적인 간섭 없이 zero-backlash 모션을 구현한다. 이는 hexapod의 기구적인 시스템으로부터 오는 불필요한 주파수 간섭이 측정에 아무런 영향을 주지 않는다는 것을 의미한다. 높은 속도와 가속도를 이용하여 높은 주파수로 모션 시뮬레이션이 가능하며 동시에 정밀하게 특정 궤도를 추종하는 것이 가능하다. PI의 6축 시스템은 지정된 궤적, 정현파 곡선 및 자유롭게 정의된 경로를 정밀하게 추종할 수 있으며, 기본 소프트웨어 및 hexapod에 특화된 소프트웨어가 포함된 강력한 디지털 컨트롤러를 함께 제공한다.
자료제공 | 피아이코리아(www.pikorea.co.kr)




