

마킹장치의 이동제어방법
이 발명은 마킹장치의 이동제어방법에 관한 것으로서, 상세하게는 마킹토치와 비전계측기 사이의 오프셋(Offset)을 이용하여 마킹장치의 이동을 제어하는 마킹장치의 이동제어방법에 관한 것이다.
일반적으로 대형선박은 그 부분품인 블록(block) 단위로 제작된 후 블록을 서로 용접하여 조립하는 방식으로 건조된다. 블록은 주판(plate)을 용접하여 제조되므로 NC머신과 같은 자동화장비를 이용하여 주판에 마킹(marking)을 하고, 이 마킹을 이용하여 용접한다. 이와 같이 종래에는 수치제어를 통해 마킹작업을 제어하는 NC머신의 일례로 마킹장치가 사용됐다. 이러한 마킹장치는 주판의 크기 및 위치 등을 정확히 계측하는 것이 중요하다. 마킹장치는 마킹 토치와, 이 마킹토치의 이동을 제어하기 위한 비전계측기를 포함한다.
종래의 마킹장치는 마킹 토치의 이동 선상에 다른 부재들이 인접하여 위치돼 있기 때문에 마킹 토치에 비해 부피가 큰 비전 계측기는 이동과정에서 부재와 간섭되지 않도록 일정거리만큼 떨어져 설치된다. 또한 마킹토치는 이동 중 부재와 부딪칠 가능성이 있어 일정한 유격을 갖도록 설치되고 있다. 비전 계측기는 마킹토치와 비전계측기가 서로 일정한 거리로 떨어져서 이동하므로 비전 계측기가 측정한 화면에 대해 마킹 토치와 비전 계측기가 떨어진 거리만큼 이동시키면 마킹 토치의 위치를 찾을 수 있다. 마킹토치와 비전 계측기 사이의 떨어진 거리를 오프셋(offset)이라 하며, 비전계측기의 이동경로를 측정하여 오프셋만큼 보정하면 마킹토치의 실제 이동경로를 제어할 수 있다.
기존 측정의 문제점
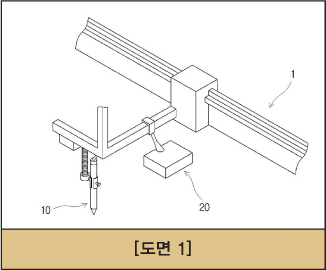
도면 1은 일반적인 마킹장치의 일부를 도시한 것이고, 도면 2는 마킹장치의 마킹토치와 비전계측기를 작업면에 투사하여 마킹장치와 비전계측기의 오프셋을 표시한 도면이다.
도면 2를 참고하면, 주판의 크기 및 마킹토치(10)의 위치는 비전계측기(20)를 이용하여 측정할 수 있다. 이때 비전계측기(20)가 이동하면서 촬영하는 영상은 마킹토치(10)의 이동경로와 오프셋만큼 떨어져 있으므로 정확한 마킹을 위해서는 마킹토치(10)의 원점(12)과 비전계측기(20)의 원점(22)간의 상대위치, 즉 오프셋(offset)을 먼저 측정해야 한다.
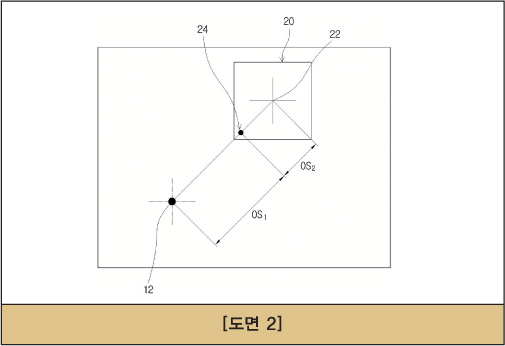
이를 위해 종래에는 작업자가 자 등을 이용하여 두 원점(12, 22)간의 오프셋을 측정하였다. 그런데 비전계측기(20)의 원점(22)을 육안으로 확인할 수 없었기 때문에 비전계측기(20)의 원점(22)과 마킹토치(10)의 원점(12)을 직접 측정할 수 없었다. 따라서 비전계측기(20)의 한 측에 스폿 레이저(Spot laser)를 설치하고, 이 스폿 레이저의 초점(24)과 마킹토치(10)의 원점(12)를 측정하였다.
스폿 레이저의 초점(24)과 비전계측기(20)의 원점(22) 사이의 거리는 설계값을 통해 미리 알 수 있었다. 따라서 마킹토치(10)와 비전계측기(20)의 오프셋 측정 시 마킹토치(10)의 원점(12)에서 비전계측기(20)에 설치되어 있는 스폿 레이저(Spot laser)의 초점(24)까지의 거리(OS1)를 측정한 결과와 이미 알고 있는 스폿 레이저의 초점(24)으로부터 비전계측기(20)의 원점(22)까지의 설계값(OS2)을 더하여 전체 오프셋 크기를 결정하였다.
그러나 마킹토치의 원점(22)에서 스폿 레이저(Spot laser)의 초점까지의 거리(OS1) 측정을 여전히 수작업에 의존하고 있어 오차가 발생할 수 있고, 계측 결과에 대한 신뢰성이 낮아 마킹장치(10)와 비전계측기(20)의 오프셋을 정확하게 보정할 수 없다. 이 발명은 비전계측기를 이용하여 마킹토치와 비전계측기 사이의 오프셋(offset)을 측정하고, 이를 이용하여 마킹장치의 이동을 제어하도록 한 마킹장치의 이동제어방법을 제공하는 것이다.
발명을 위한 구체적인 내용
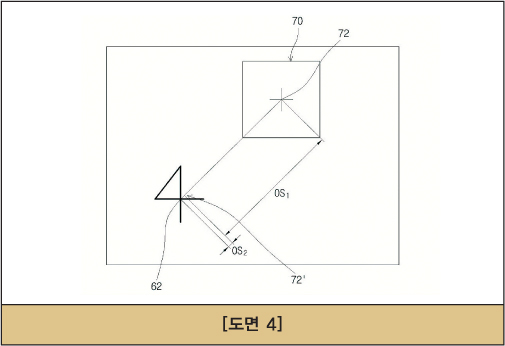
도면 3은 마킹장치와 비전계측기를 이용하여 오프셋을 측정하는 과정을 도시한 작동상태도이고, 도면 4는 마킹장치의 마킹토치와 비전계측기를 작업면에 투사하여 마킹장치와 비전계측기의 오프셋을 표시한 도면이다. 도면 3와 도면 4를 참고하면, 수치제어를 통해 마킹작업을 제어하는 NC머신의 일례로 마킹장치(50)가 도시된다. 그리고 이 마킹장치(50)의 일단부에는 대상물에 용접 또는 절단 등을 표시하기 위한 마킹토치(60)가 설치될 수 있다.
마킹장치(50)에는 마킹토치(60)의 원점 좌표가 미리 입력되어 있으며, 이를 이용하여 마킹토치(60)의 원점을 설정할 수 있다. 또한 마킹장치(50)의 한 측에는 마킹토치(60)의 이동방향 등을 계측하기 위한 비전계측기(70)가 설치된다. 비전계측기(70)는 대상물과의 거리를 측정하는 레이저와 대상물을 촬영하는 카메라를 포함하며, 이 카메라에 촬영된 영상을 통해 대상물에서의 위치를 측정한다. 여기서 마킹장치(50)가 비전계측기(70)에서 촬영된 영상과 대상물의 설계정보들을 이용하여 비전계측기(70)의 위치를 산출한다.
이 실시 예에서 비전계측기(70)는 렌즈 전면에 레이저 필터가 장착되어 있으며, 레이저 영상이 아닌 일반 영상의 경우 매우 어둡게 입력된다. 대상물의 부재 표면은 밝은 회색으로 마킹선의 구분이 어려우므로 부재 표면의 마킹선을 추출하기 위하여 추가적인 영상처리기법을 적용하여 대상물에 형성된 마킹선을 쉽게 확인할 수 있다.
이 실시 예에서 비전계측기(70)는 마킹토치(60)로부터 일정 거리 떨어져 설치되어 있으며, 비전계측기(70)를 통해 촬영되는 영역과 마킹장치(60)가 이동하는 영역에 차이가 발생한다. 즉, 마킹토치(60)와 비전계측기(70)는 오프셋(offset)만큼 일정 거리 떨어진 상태로 이동하게 되며, 비전계측기(70)가 이동한 거리·방향 등의 변위에 대해 동일한 변위로 마킹토치(60)가 이동하게 된다. 따라서 비전계측기(70)의 이동 변위를 측정한 후 이 변위를 오프셋만큼 보상하면 실제 마킹토치(60)의 이동 변위를 측정할 수 있다. 이를 위해 마킹장치(50)는 비전계측기(70)에 촬영된 영상을 통해 마킹토치(60)의 이동 변위를 측정하는 제어부를 포함할 수 있다. 이 제어부는 비전계측기(70)에서 촬영된 영상을 비교하여 초기 위치에서의 비전계측기(70)의 원점(72)에서 비전계측기(70)의 이동된 원점(72) 사이의 거리를 계측할 수 있다.
제어부는 비전계측기(70)가 이동한 총거리, 즉 초기 위치에서의 비전계측기(70)의 원점(72)에서 비전계측기(70)의 이동된 원점(72) 사이의 거리를 제1오프셋(OS1)으로 설정하고, 비전계측기(70)의 이동된 원점(72)과 마킹토치(60)의 원점(62) 사이의 거리를 제2오프셋(OS2)로 설정한다. 제어부는 제1오프셋(OS1)과 제2오프셋(OS2)이 설정되면 이들을 합하여 총 오프셋(offset)으로 설정할 수 있다. 또한 제어부는 설정된 총 오프셋을 이용하여 비전계측기(70)의 원점의 이동경로를 보정하면 위상차에 따른 작업영역의 차이를 보상할 수 있으며 이를 통해 마킹토치(60)의 원점이 이동하는 경로를 제어할 수 있다.
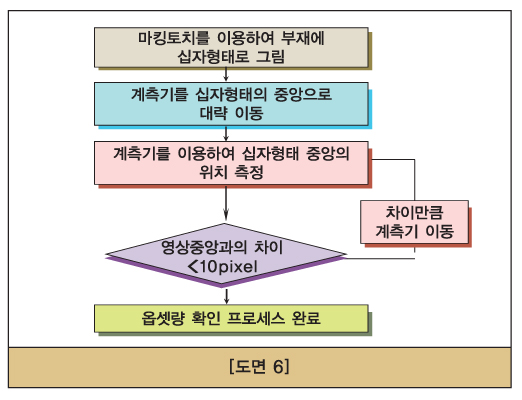
즉, 비전계측기(70)가 촬영하는 영역에서 비전계측기(70)의 원점(72)은 실제 마킹토치(60)의 원점(62)이 위치된 영역에서 총 오프셋 만큼 떨어진 영역이며, 마킹토치(60)의 실질적인 이동경로를 측정하기 위해서는 비전계측기(70)에서 측정되는 영역을 총 오프셋만큼 이동시켜야 한다. 도면 5는 이 발명의 실시 예에 따른 마킹장치와 비전계측기의 오프셋 보정방법을 도시한 블록도이고, 도면 6은 이 발명의 일 실시예에 따른 마킹장치와 비전계측기의 오프셋을 보정하는 순서도이다.
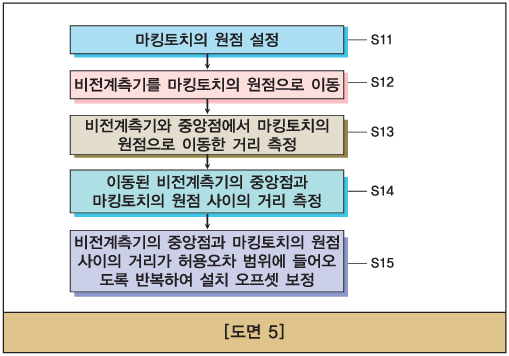
도면 5와 도면 6을 참고하면, 마킹토치(60)의 원점을 설정하기 위해서는 대상물의 표면에서 마킹토치(60)를 움직인다. 이때 마킹토치(60)는 원점을 지나서 움직이도록 한다. 이와 같이 마킹토치(60)를 움직여 대상물에 원점을 지나는 2개의 직선을 그릴 수 있다. 이들 직선이 교차하는 지점은 원점을 지나게 된다. 이때 마킹 장치(50)는 마킹토치(60)에 의해 그려지는 2개의 직선이 교차하는 지점을 원점으로 설정할 수 있다.
이 실시 예에서 마킹 장치는 마킹토치(60)를 끊지 않고 연속으로 이동하여 서로 직교하는 2개의 직선을 그릴 수 있다. 일례로 마킹토치(60)는 대략 ‘4’의 형상으로 직선을 형성하며, 이 직선들이 서로 교차하는 지점을 통해 마킹토치(60)의 원점을 설정할 수 있다(S11 참조).
이와 같이 마킹토치(60)의 원점이 설정되면 설정된 마킹토치(60)의 원점(도면 4의 62참조) 방향으로 비전계측기(70)의 원점(도면 4의 72참조)을 이동시킨다(S12 참조). 다음으로 비전계측기(70)에 촬영된 영상을 통해 비전계측기(70)의 원점(72)이 마킹토치(60)의 원점(62) 방향으로 이동한 거리를 계측한다(S13 참조). 그리고 비전계측기(70)의 이동된 원점(72)과 마킹토치(60)의 원점(62) 사이의 거리를 계측한다(S14 참조). 다음으로 계측된 비전계측기(70)의 이동된 원점(72)과 마킹토치(60)의 원점(62) 사이의 거리를 미리 설정된 허용오차와 비교한다. 이때 비전계측기(70)의 이동된 원점(72)과 마킹토치(60)의 원점(62) 사이의 거리가 허용오차보다 클 경우, 비전계측기(70)를 마킹토치(60)의 원점(62)으로 이동시키는 과정을 반복한다(S15 참조).
즉, 제어부는 비전계측기(70)에 촬영된 영상을 측정하여 마킹토치(60)의 원점(62)에서 비전계측기(70)의 이동된 원점(72) 사이의 거리가 미리 설정된 허용오차의 범위를 넘을 경우, 비전계측기(70)를 마킹토치(60)의 원점(62)방향으로 더 이동시킨다. 이와 같은 과정을 반복하여 비전계측기(70)의 이동된 원점(72)과 마킹토치(60)의 원점(62) 사이의 거리 차이가 10pixel 이내로 들어오면, 비전계측기(70)의 이동을 멈추고, 비전계측기(70)가 이동한 총 거리를 오프셋으로 설정한다.
이 실시 예에서 미리 설정된 허용오차는 10 pixel 이내로 설정될 수 있다. 여기서 1pixel은 약 0.1mm를 의미하며, 10pixel은 약 1mm를 의미하는 것으로 마킹토치(60)를 1mm 이내에서 자유롭게 움직이기 위해서는 정밀한 제어가 요구된다. 따라서 이 실시 예에서는 마킹토치(60)가 허용오차 10 pixel 이내의 범위에 위치되면 더 이상 마킹토치(60)를 이동시키지 않는다.
특허권자 |삼성중공업 발명자 |김준길·권기연·홍진일·최두진