

텔레센트릭 렌즈의 크기 제어 및 설계 원리
텔레센트릭 렌즈 크기 제어
모든 텔레센트릭 렌즈(Telecentric Lens)의 FOV는 전면에 위 치한 옵틱의 직경에 의해 제한된다. 즉 확보해야 하는 FOV가 넓을수록 전면에 위치한 옵틱의 직경 또한 증가한다. 텔레센 트릭렌즈는 배율이 작으면 전면에 규모가 큰 옵틱을 배치해야 하기 때문에 크기와 무게가 상당히 증가함에 따라 크기와 무게를 중요시하는 일부 셋업에는 사용이 어려울 수 있다.
렌즈의 f/# 역시 렌즈 크기를 좌우하며 특히 렌즈의 속도에 따라 전면에 배치되는 옵틱의 크기 역시 증가해야 하는 고배율 렌즈에 더 많은 영향을 미친다. <그림1>에는 f/#가 서로 다른 4X 텔레센트릭 렌즈 두 개가 나와 있으며, 상단의 렌즈는 f/6 으로 실행 중인 시스템, 그리고 하단의 렌즈는 구경이 훨씬 작은 f/16에서 실행 중인 시스템을 보여준다.
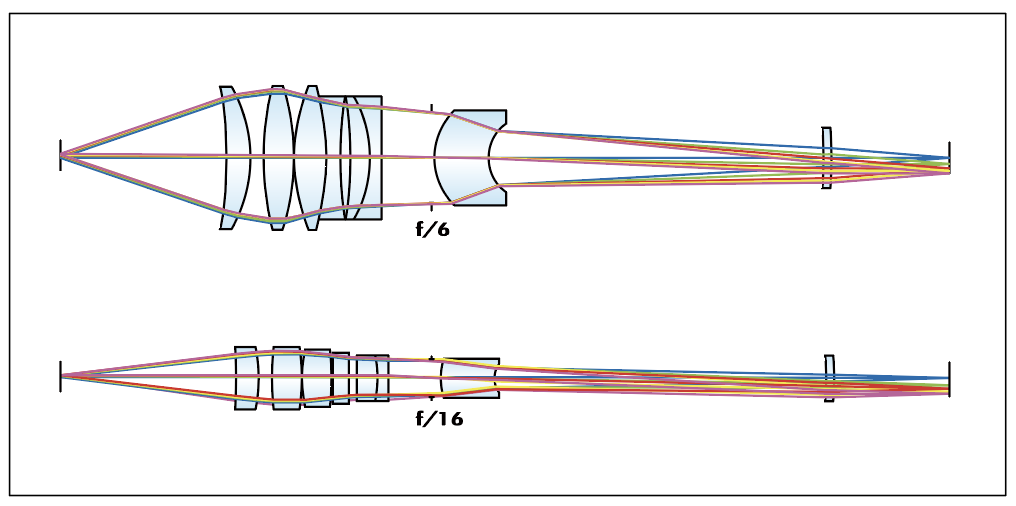
<그림1> f/6(위) 및 f/16(아래)으로 작동하는 두 가지 4X 텔레센트릭 렌즈로서 f/#가 텔레센트릭 렌즈의 엘레먼트 크기에 어떠한 영향을 미치는지 보여줌.
텔레센트릭 설계 원리
telecentricity 유형에는 object space와 image space telecentricity(각각 entrance pupil 및 exit pupil 위치를 나타냄) 두 가지가 있다. 광학 시스템의 pupil은 구경조리개 (aperture stop)의 이미지에 해당한다. 일반적으로 머신 비전 렌즈에는 구경조리개가 내장되어 있으며 개별 렌즈 부품들이 양쪽을 둘러싸고 있다. 입사동(entrance pupil)은 이미지 공간으로 들어가는 구경조리개의 이미지이고, 출사동(exit pupil)은 피사체 공간으로 들어가는 구경조리개의 이미지이다. Non-telecentric lens의 입사동 및 출사동에 대한 설명은 <그림2>를 참조하면 된다.

<그림2> 렌즈 내부에 entrance 및 exit pupil이 있는 머신 비전 렌즈. 이는 Fixed Focal Length Lens의 전형적인 셋업 방식임.
Object Space Telecentricity

<그림3> Entrance pupil이 이미지쪽 무한대에 투사된 object space telecentric lens.

<그림4> 주광선이 피사체 공간의 광축에 전부 평행한 object space telecentric lens. FOV를 규정하는 주광선은 전부 광축에 평행하기 때문에
피사체 면이 배치되는 위치에 관계없이 FOV가 바뀌지 않는다는 점을 유의해야 함.
머신 비전 렌즈를 단순히 telecentric으로 설명할 경우 대부분은 object space telecentric일 가능성이 높다. 입사동이 <그림3> 에서와 같이 이미지 공간의 무한대 지점에 있을 때(피사체 뒤의 모든 것) 해당 렌즈를 object space telecentric이라고 한다. 광학 설계에서 object space telecentricity는 시스템의 구경조리개를 정면에 있는 그룹의 focal point에 배치하면 얻을 수 있다. 무한대의 입사동은 왜 FOV가 일정하고 각이 지지 않은 이유를 설명한다.
시스템의 FOV를 규정하는 주광선은 구경조리개에서 광축을 가로지르고 출사동에서 교차까지 하기 때문에 광선은 pupil이 무한대에 있고 AFOV가 0일때 광축에 평행하게 된다(그림4). 이와 대조적으로 렌즈로부터 무한대 거리에 있는 출사동은 <그림5>에서와 같이 nontelecentric lens에 대해 평행하지 않은 주광선을 만들게 된다.

<그림5> Entrance pupil의 위치는 non-telecentric lens를 통해 보이는 것 과 같이 object space chief ray가 광축과 교차하는 지점임.
Object space telecentric으로만 설계된 렌즈는 렌즈 절반 중 뒷부분이 움직이는 요소로 제작될 수 있어 초점을 맞추는 것이 가능하며, 다양한 작동 거리(WD)가 필요한 시스템에 유용하게 사용할 수 있다. Object space telecentric lens는 후면 광학 요소를 사용해 배율을 제어하거나 센서 면을 움직여 배율에 미세한 변화를 줄 수 있는 variable magnification lens로도 설계될 수 있다.
피사체 공간에서만 사용할 수 있는 Telecentric Lens는 이미지 공간에서 빛의 발산을 허용하기 때문에 외관이 더 작더라도 대형 이미지 센서 포맷을 쉽게 수용할 수 있다. 따라서 렌즈의 후면이 센서의 크기를 초과할 필요는 없다.
Image Space Telecentricity
Object space telecentricity는 피사체 공간 내에서 출사동의 위치에 따라 정의되며, image space telecentricity는 이미지 공간에서 무한대로 위치하는 출사동에 의해 정의될 수 있다. 이에 대한 설명은 <그림6>에 나와 있다.
Object space telecentric lens의 경우 피사체의 배율이 변경되지 않는 것과 마찬가지로 image space telecentric lens 의 경우도 <그림7>에서와 같이 센서 면의 배치와 상관없이 배율이 변경되지 않는다. 이는 최적의 위치로 접근하거나 이로부터 멀어지더라도 동일한 렌즈를 가진 두 개의 시스템 간 배율에 변화가 없기 때문에 카메라의 센서 배치의 허용 오차가 image space telecentric lens만큼 중요하지 않음을 의미 한다.
또한 image space Telecentric Lens는 광선이 센서에 전체 면적에 걸쳐 수직으로 도달하기 때문에 radiometric cos4 θ roll-off로 인한 어려움을 겪지 않는다. 이는 렌즈 설계에 선 별적 비네팅이 내장되지 않았다고 가정할 때 이미지가 더욱 균일한 상대 조도 프로파일을 가질 수 있도록 하는 이점을 가져다 준다.

<그림6> 이미지 공간의 무한대에 exit pupil이 투사된 image space telecentric lens.

<그림7> 주광선이 전부 이미지 공간의 광축에 평행한 image space telecentric lens. 이미지 높이가 모두 광축에 평행하기 때문에
sensor plane 위치에 관계 없이 이미지 높이가 변화하지 않는다는 점에 유의해야 함.
Double Telecentricity
Object space telecentricity는 일반 렌즈에 비해 계측 정확도가 뛰어나고 렌즈가 object space telecentric인 동시에 image space telecentric인 경우 (double telecentric) 정확도가 더욱 높아진다. 하지만 동일한 image space telecentricity와 object space telecentricity의 원리가 모두 적용되는 Double Telecentric Lens에서는 <그림8>에서와 같이 입사동 및 출사동이 모두 저마다 무한대 위치에 투사된다. Double Telecentric Lens는 FOV가 피사체 위치나 센서 위치 이동에 의한 변화 또는 어떠한 cos4θroll-off의 영향도 받지 않기 때문에 가장 정확한 유형의 Telecentric Lens이다.

<그림8> Entrance pupil과 exit pupil이 각각 이미지 공간과 피사체 공간의 무한대에 투사되는 Double Telecentric Lens.

<그림9> 서로 다른 세 가지 유형의 렌즈(non-telecentric, object space telecentric, double telecentric),
그리고 작동 거리 변화에 따른 각각의 렌즈 와 관련된 치수 오차를 비교한 도표.
<그림9>는 fixed focal length lens, 피사체 공간 전용 telecentric lens, 그리고 double telecentric lens를 포함한 세가지 서로 다른 렌즈를 비교한 도표를 보여주며 여기에서 x 축은 공칭 값에서 작동 거리(mm 단위)의 변화, y축은 실제 값에서 치수 오류의 백분율을 나타낸다. 도표에서 볼 수 있는 바와 같이 Double Telecentric Lens는 가장 정확한 렌즈에 속하며 작동 거리가 4mm 이동할 경우 0.2% 미만의 오류를 갖게 된다. 따라서 최고 수준의 정확도 및 정밀도를 필요로 하는 용도에는 이 Double Telecentric Lens를 사용해야 한다.
자료제공: 에드몬드옵틱스(www.edmundoptics.co.kr)