

로봇 애플리케이션에 적합한 머신 비전 시스템 선택 방법
머신 비전 시스템은 로봇 동작을 안내하는 데 점점 더 많이 사용 되고 있다. 이는 저렴한 머신 비전 기술과 최근의 산업용 컴퓨팅 성능의 발전으로 더 크게 성장하고 있는 추세이다. 2D 또는 3D 센서와 결합하면 로봇은 기본 검사부터 보다 복잡한 픽 앤 플레이 스에 이르기까지 다양한 작업을 수행할 수 있다.
그러나 비전 가이드 로봇의 이점을 제대로 누리려면 애플리케 이션에 적합한 시스템을 선택해야 한다. 오늘날에는 각각 특유의 시스템 요구 사항과 센서 기술이 있는 여러 유형의 머신 비전 시 스템 중에서 선택할 수 있다. 애플리케이션에 적합한 지를 결정하 려면 공작물의 크기와 방향, 처리 시간을 포함하여 작업의 요구 사항과 목표를 고려해야 한다. 이 기사에서는 로봇 애플리케이션에 가장 적합한 머신 비전 시스템을 선택하는 데 도움이 되는 기준에 대해 설명한다. 또한 결 정을 내리는 데 도움이 될 수 있는 3D 머신 비전 시스템과 관련된 숨겨진 비용에 대해서도 논의할 것이다.
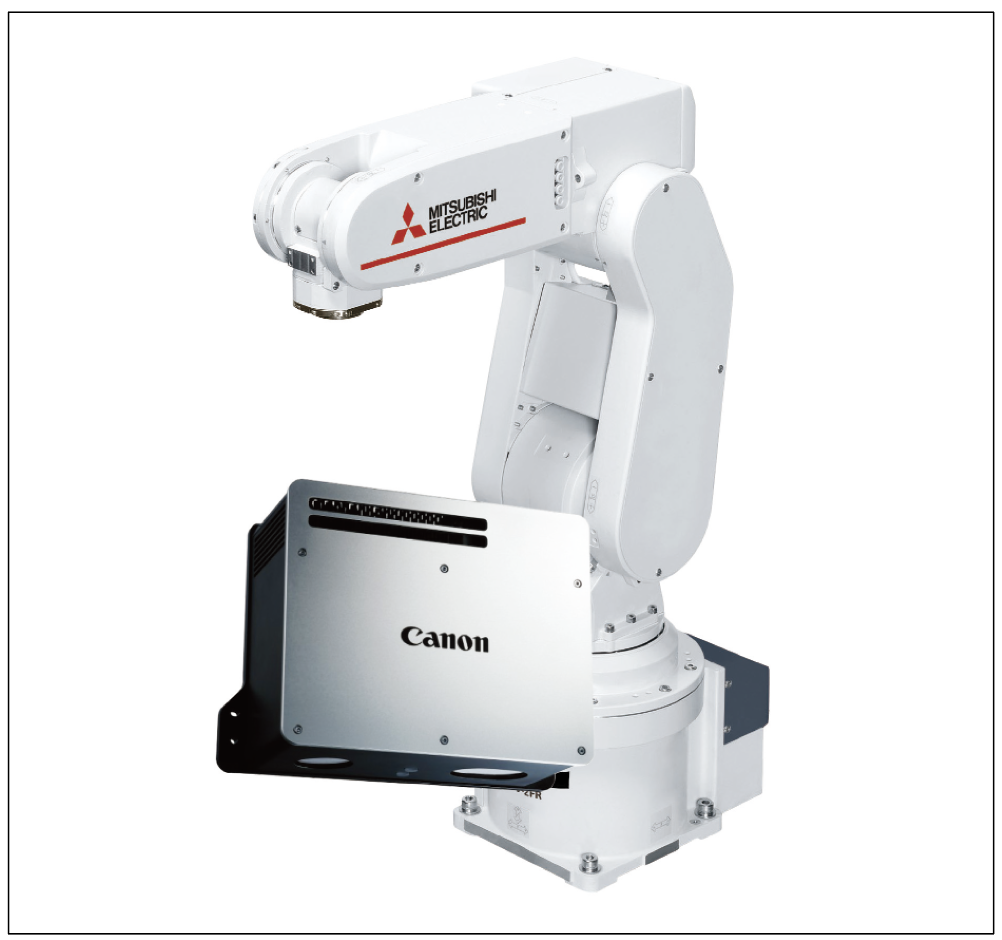
<그림1> Mitsubishi Electric 및 Canon 가이드 로봇을 포함한 3D 센서 기술은 방 향에 관계없이 물체를 픽업한다.
3D 머신 비전 소개
머신 가이드 로봇과 같은 애플리케이션에는 2D 센서가 사용될 수 있지만, 일반적으로는 고성능 6축 또는 SCARA 로봇과 함께 3D 비전 시스템을 사용한다. 선택할 수 있는 여러 3D 센서 기술에는 레이저 변위, 구조광 및 포인트 클라우드(물체의 표면을 나타내 는 3차원 좌표 목록 생성 포함)가 포함된다. 3D 카메라는 포인트 클라우드를 생성하고 이미지 처리 소프트 웨어는 포인트 클라우드 파일을 분석하여 로봇을 안내한다.
물체 의 평면 이미지를 생성하는 2D 센서와 달리 3D 센서 기술은 복잡 한 픽 앤 플레이스 및 검사 애플리케이션에서 로봇을 안내할 수 있으며, 구조화되지 않은 부품 방향도 처리할 수 있다. 설정 측면에서 다양한 방식으로 3D 비전 시스템을 로봇 셀과 통합할 수 있다. 예를 들어 작고 가벼운 3D 센서를 팔 끝 구성으 로 로봇 팔 끝에 부착하거나 로봇의 작업 공간에서 렌즈가 아래쪽 을 향하도록 로봇 위에 카메라를 장착할 수 있다. 이러한 구성의 속도는 처리 시간 및 피킹 위치로 이동하는 데 걸리는 시간을 비 롯한 여러 요인에 따라 달라진다. 장점은 다음과 같다.
• 팔 끝 구성(end-of-arm configuration)이 더 유연하여 로봇이 카메라를 움직여 부품과 접근하기 어려운 영역을 검사할 수 있다.
• 고정 구성(Fixed configurations)은 로봇의 도달 범위에 의해 제한되지 않으므로 더 넓은 시야를 수용한다. 또한 카메라는 로 봇이 움직이는 동안 이미지를 캡처할 수 있으므로 사이클 시간 이 단축된다. 그리고 카메라 위치가 항상 고정되어 있기 때문에 로봇의 동작에 대해 걱정할 필요가 없다.
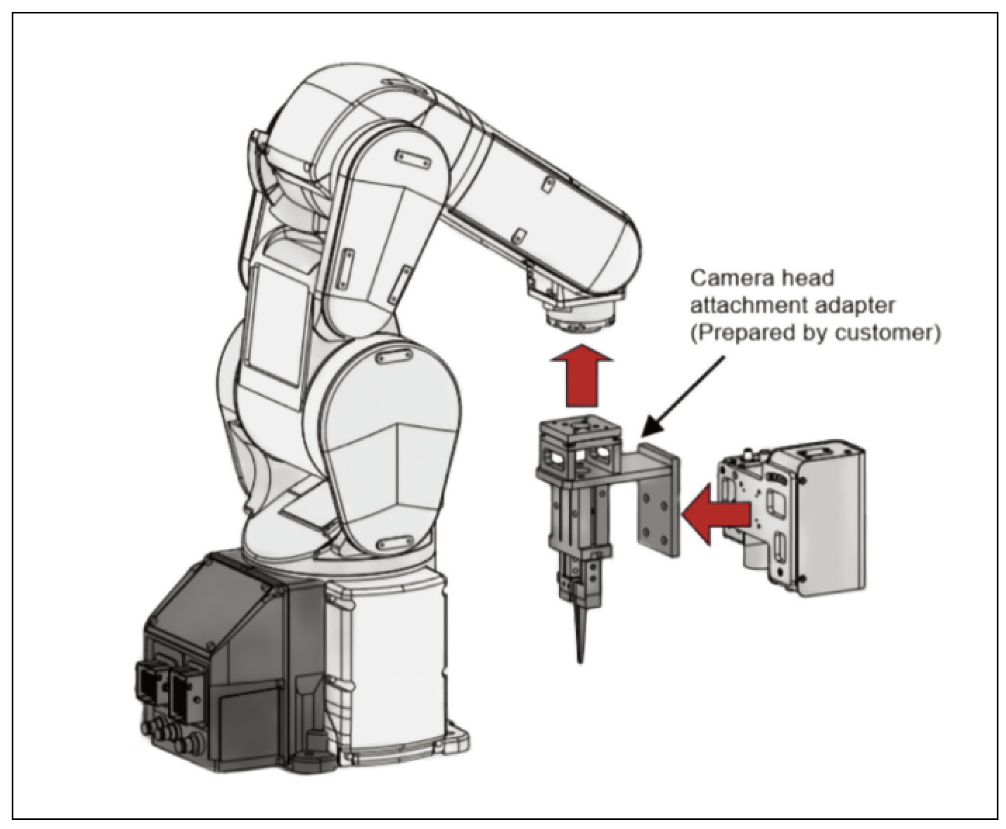
<그림2> 팔 끝 카메라 구성
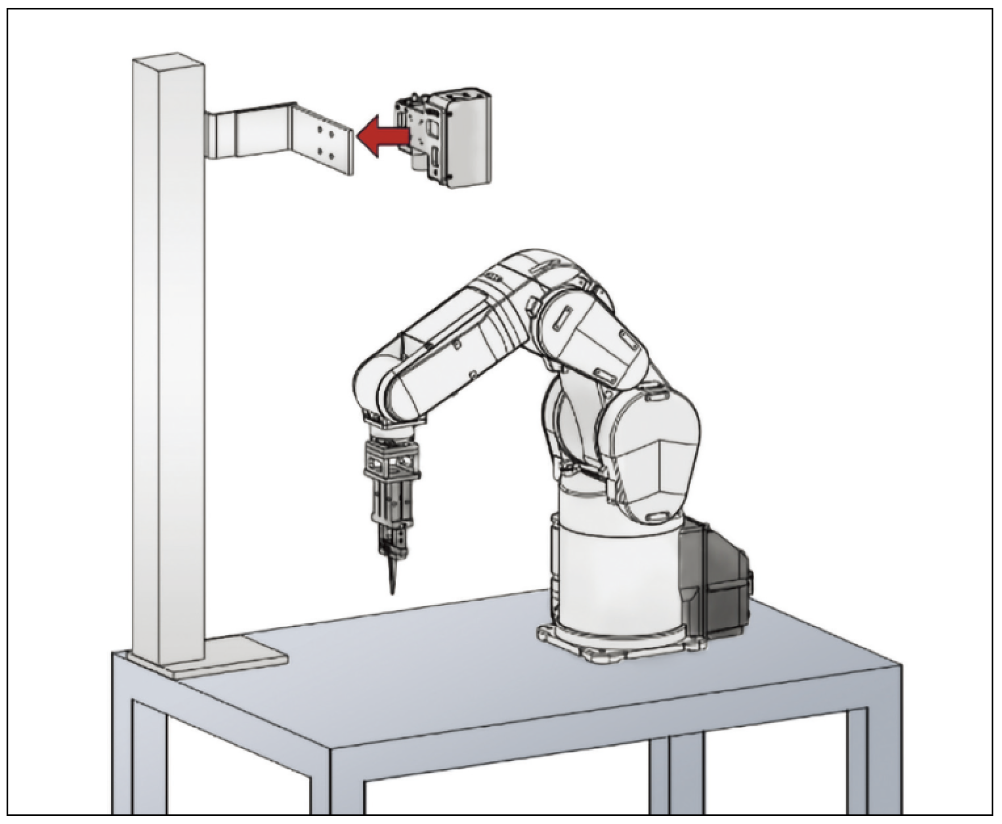
<그림3> 고정 카메라 구성
애플리케이션 및 이점
3D 비전 시스템에는 많은 장점이 있다. 그 중 일부는 일반적으로 X 및 Y 차원의 개체 정보만 제공하는 2D 머신 비전의 단점을 극 복한다. 일부 2D 시스템이 3차원에서 간단한 데이터를 추론할 수 있는 것은 사실이지만 대부분 X-Y 평면으로 제한된다. 3D 시스 템은 세 방향 모두에서 훨씬 더 풍부한 데이터를 생성하므로 다양 한 물체 모양과 방향에 대처해야 하는 복잡한 로봇 작업에 이상적 이다. 적절하게 배치된 경우 3D 비전 시스템은 반복 가능성이 높 으며 개체 위치, 방향 및 센서에 대한 표시로 인한 오류를 방지할 수 있다.
3D 비전 시스템은 복잡한 3차원 공작물을 처리하는 데 탁월하기 때문에 본질적으로 덜 체계적이고 부품이 무작위로 표시되는 애플리케이션에 이상적이다. 한 가지 예는 카메라가 빈에 무작위로 쌓인 부품을 감지하고 분석하는 빈 피킹이다. 그런 다음 이 정보를 사용하여 로봇이 생 산 공정의 다음 단계를 위해 개별 공작물을 픽업하도록 안내한다. 3D 비전 시스템은 용접 부품이나 디버링이 필요한 부품과 같이 표면 상태가 다양한 부품을 선택할 수 있는 기능이 있다.
3D 비전 시스템의 또 다른 이점은 등록된 3D CAD 모델을 사용 하여 부품과 일치시키는 기능이다. 일부 3D 시스템은 부품을 즉시 CAD 모델과 비교할 필요 없이 부품을 일치시킬 수 있는 기술 도 제공된다. 센서 이미지를 CAD 모델과 비교할 때 처리 시간이 보다 적게 소요되기 때문에 이 모델 없는 매칭 기술은 무작위로 부품 을 선택하는 기능과 선택 속도 사이에서 적절한 균형을 이룬다.
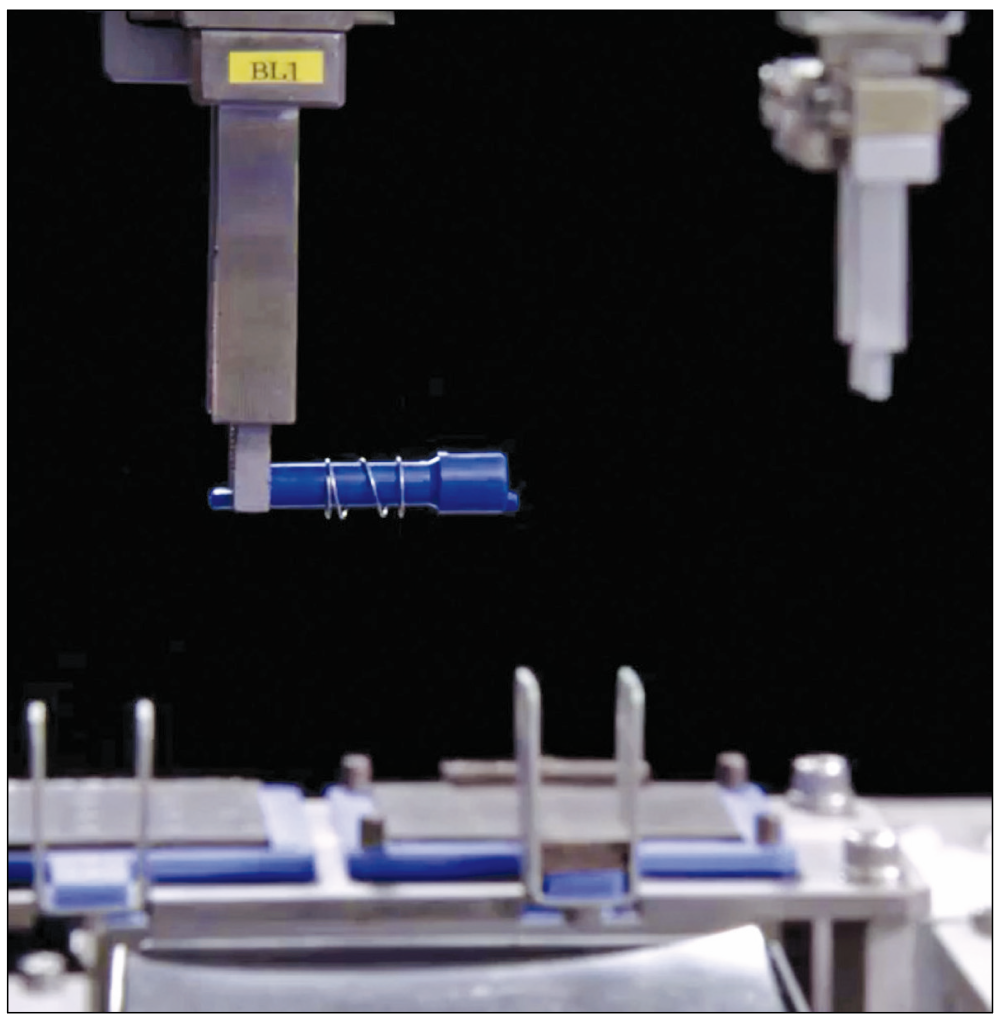
<그림4> 2D 머신 비전 시스템은 일반적으로 부품이 생산 라인을 따라 이동할 때 부품의 치수, 기능 및 방향을 확 인하는 것과 같은 검사 작업에 사용된다.
숨겨진 비용 고려 사항
많은 이점에도 불구하고 3D 머신 비전 시스템과 관련된 몇 가지 비용 고려 사항이 있으며 이러한 모든 비용이 비전 하드웨어 자체와만 관 련된 것은 아니다. 우선, 3D 비전에는 종종 추가 프로그래밍 및 통합 요구 사항이 포함되며 고품질 CAD 데이터가 필요하다. 또 보조 장치 요소의 비용과 복잡성을 고려해야 한다. 모든 로봇 시스템에서 비용 을 증가시킬 수 있는 보조 장치에는 흡입 패드 또는 병렬 그리퍼, 센서 및 용접 토치뿐만 아니라 진동 테이블, 부품 고정 장치 및 2D 센서가 포함된다.
자료제공: Mitsubishi Electric(www.mitsubishielectric.com)