


In-line 자동 조립 공정 로봇 유도용 로봇 3D Guide System
3차원 Laser Vision 센서기반
본지 지난 5월호에서 3차원 로봇 유도 Vision 시스템에 관해 소개한 적이 있다. 3D Laser Vision을 이용한 대표적인 응용사례 중의 하나로 In-line 3차원 측정 전수검사용 Auto Checking System(또는 ACS)에 대해 소개했다. 이어 생산현장, 특히 자동차 생산 공장에서 일명 ‘머신 비전’이라는 In-line 생산 공정 로봇 유도용 Vision System, 그 중에서 자동차 차체공장 Door 조립공정 로봇 유도 사례에 3차원 Laser Vision을 적용한 로봇 입체 유도(3D Guide) 시스템에 관해 이번 호에 소개하고자 한다.
6축 다관절 로봇 적용 생산 공정에는 3차원 유도가 필요한가?
지난 호에 소개한 In-ine 3차원 공정 품질 전수 검사용 ACS와 시스템 레벨의 정밀도나 정확도가 아니라 현장 근접서비스 기술지원 측면에서 비교하자면, 이번에 소개하는 공정 로봇 유도용 In-line 3차원 유도(Guide)용 Vision 시스템이 장비공급사 입장에서는 훨씬 신경이 쓰이고 초기 근접지원 서비스 투자가 많이 필요한 분야다.
지난 호에 소개했던 In-line 측정검사용 3차원 Vision 시스템은 문제 발생 시 최악의 경우 일단 몇 시간 꺼둔다 해도 생산 공정에 직접적으로 심각한 영향을 끼치는 정도가 적다. 하지만, 생산 공정 로봇 유도용 Vision 시스템은 정상 작동에 문제가 발생할 경우 몇 십 분이라는 짧은 시간이라도 사람이 로봇을 대신해 해당 작업을 대체할 수 없는 공정이라면 전체 라인을 세워야 하므로 심각한 손실이 발생된다.
특히, 2차원 패턴비교 위주의 검사용 카메라 Vision만을 주로 적용하는 반도체 공장 등에서는 간단하고 반복 정밀도가 높은 원통 좌표계 위주의 스칼라 로봇을 적용한다. 하지만 자동차 생산 라인 등에 가장 많이 적용하고 있는 6축 다관절 산업용 로봇(2차원 카메라 Vision에 의한 로봇 유도)은 3차원 6자유도(X, Y, Z, Roll, Pitch, Yaw)의 입체적인 유도가 불가능하거나 여러 대의 카메라를 한꺼번에 사용해야 하고, 하나의 통일된 사용자 좌표계로 정열 유지 Calibration 하는 과정이 쉽지 않은 등의 한계가 있다.
3D 비전 적용 유도를 위한 센서 장착 방식에 따른 장단점과 특징
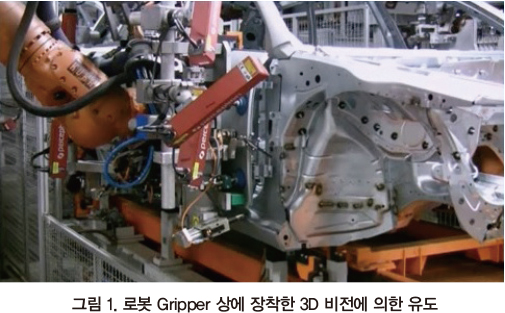
3차원 Laser Vision을 적용한 입체 유도를 위한 Vision 장착 방식은 크게 공장바닥이나 상부 천정에 고정된 Frame에 3차원 Laser Vision 센서를 장착하여 사용하는 방식과, 그림 1과 같이 로봇 손끝의 Gripper상에 필요 센서들을 장착한 방식으로 나뉜다.
본 사례에서는 Door 조립 공정 로봇의 Arm 끝 Gripper(또는 Hanger)상에 장착한 사례에 대해 소개한다. 바닥이나 천정에 고정 장착한 4대 이상의 Line Laser Vision에 의한 방식에 대비해 로봇 손끝 Gripper 상에 Vision 센서를 장착한 경우의 장단점은 다음과 같다.
장점은 첫째, Gripper의 즉시 교체가 가능해 다차종 모델 대응이 용이하다. 또한 짧은 사용이격거리(Stand-off 또는 초점거리) 비전 센서의 적용이 가능해 별도의 센서장착용 Steel Frame 불필요하고 장비 설치시 원가를 줄일 수 있다. 마지막으로 조립 공정 Robot의 Path 제약이 줄어들고 측정 검사해야 할 3차원 형상으로의 접근성이 용이하다.
단점은 후속차종 모델 추가 시 새로운 Gripper가 필요하고 보다 면밀한 위험 회피 전략, 즉 신속한 사고 복구를 위한 백업용 Gripper가 요구된다. 또한 측정(최후 확인검사용 측정포함) 프로세스에 대해 Cycle Time가 낭비된다. 그리고 측정 알고리즘 티칭은 생산중지 시에만 가능하고 절대 좌표계(3차원 좌표계로 표시되는가의 문제와는 별개)기준 측정 데이터 제공이 불가능하다.
게다가 보다 복잡한 설치 기술(로봇 프로그래밍, 특수한 케이블 커넥터 등등)이 필요한 것이 단점이다.
언급한 장단점을 종합해 보았을 때, 본 Gripper상의 비전 센서 장착 방식은 장착 대상 모델의 파생적 결합이 복잡하고, Cycle Time이 보다 긴 경우의 Application에 적합하다.
그 외 주요한 사항들로는 차체 1대 생산 공정의 주어진 Cycle Time이 45~50초 내외인 자동차 차체 생산 라인의 제약 조건으로 인해 3차원 Vision이 로봇 작업 Path를 수정하기 위해 측정 및 그 결과를 로봇 제어반으로 보내는 데까지 주어진 시간은 5초가 채 되지 않는데, 본 시스템 사례의 적용된 4~8개의 멀티 Laser 비전 센서의 측정 및 결과 처리에 소요 되는 시간은 모두 2초 내외다.
측정 실패율은 0.2퍼센트도 되지 않을 뿐 아니라 하나의 비전 센서가 티칭 이미지와 실제 차체의 형상 이미지가 달라 실패한다 해도 백업용으로 다른 비전 센서가 보완 작동 하도록 되어 있어 동시에 2개 이상의 비전 센서에서 측정 에러가 발생하지 않는 한 실패하는 측정 사이클은 거의 없다고 봐도 된다.
차체 Opening에 Door 장착로봇을 3차원 입체 유도하는 절차 및 방법
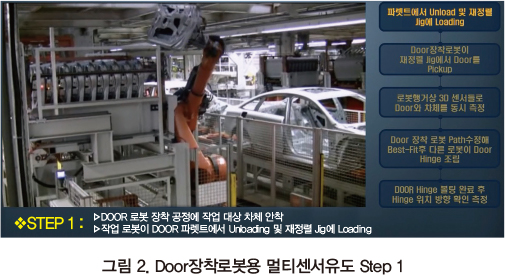
Step 1: 먼저 Door 장착 공정에 대상 차체가 진입하여 위치 결정 안착되면, 그림 2에서처럼 차체 서열 정보 지시용 Host 컴퓨터로부터 전달받은 장착할 차종 모델 정보 및 차체 서열 정보를 공정 PLC가 해당 파렛트로부터 Door를 Unload해 가져오는 핸들링 로봇에게 해당 Door를 정해진 자세로 가져오게 지시한다.
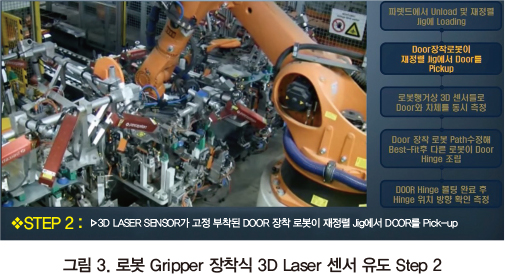
이렇게 Door를 Pick-up한 로봇은 티칭(교시) 프로그램 된 대로만 파렛트에 놓인 Door를 단순한 Gripper와 Vacuum Cup을 이용해 가져오게 된다. 이때 작업 대상 차체에 Door 장착 조립 후 4mm내외의 일정한 간단차(Gap & Flush) 정밀도를 허용 오차(회사 품질 표준 정책마다 다르나 ±0.3mm내)를 지키기 위해서는 정렬용 JIG상에 Pick-up해온 Door를 한번 올려놓고 그림 3의 Door 장착 임무를 맡은 멀티비전 센서가 장착된 자동 탈부착식 Gripper 운용 로봇이 가능한 정확한 위치와 방향 자세로 다시 해당 Door를 Pick-up을 하기 좋게 해 준다.
Step 2: 상기 Step 1 및 그림 3 설명에서 언급한 바와 같이 Door Unloading용 핸들링 로봇이 정렬용 지그상에 놓아줘 잘 정렬된 Door를, Gripper상에 Gap & Flush 측정 및 최적조립맞춤(Best-fit) 유도용 3차원 Laser Vision Sensor를 여러 개 장착한 Door 장착 임무 전용 로봇으로 다시 Pick-up해 조립할 대상 차체의 Door Opening 근접 위치로 티칭 프로그램 된 대로만 Door를 이동시킨다.
이때 Step 1에서 당초 Door 장착공정에 안착된 대상차체의 Door Opening 위치와 방향은 수많은 사전 공정을 거치면서 누적된 조립 오차와 현재 Door 장착 공정 안착시의 3차원 위치 및 방향 오차가 겹쳐진 상태에서 Door 장착 임무용 로봇이 3차원 Vision 센서를 이용한 적응제어(Adaptive Control)로 작업 Path나 자세를 정밀 수정하지 않은 채 티칭 프로그램 된 대로만 Door를 Opening에다 갖다 대고 Door Hinge용 Bolt를 체결할 경우 허용 공차 내의 최적 조립 맞춤은 불가능해진다. 따라서 3차원 Vision Sensor의 적용 없는 Door조립의 경우 후공정에서 대기하고 있는 별도의 Door 간단차(Gap & Flush ) 수정 작업 인력의 수조정 작업을 대부분 거쳐야만 한다.
Step 3: Step 2에서 언급한 바와 같이 3차원 Vision 센서 없이 Door를 조립할 경우의 불량(바로 이런 Door 간단차 조립불량이나 수조정 작업자가 불량 수정을 놓침으로 인해 완성 자동차 운행 시 소음 발생과 빗물 누수 등의 문제가 발생한다)을 획기적으로 줄이기 위해서는 누적 공차나 안착 오차로 인해 3차원적으로 비뚤어진 채로 위치된 작업 대상 차체 Door Opening의 정확하고도 정밀한(당사취급 3차원 Laser Vision센서는 측정오차 0.05mm내의 3차원 Vision 센서이나 로봇 Gripper상의 장착으로 인한 반복 오차 고려시 로봇 위치 보정후의 전체 시스템의 최종 위치 오차는 ±0.15~0,2mm내) 위치 및 방향 측정이 필요하다. 이와 동시에 Door자체의 상대적 3차원 위치 및 방향 오차와 두 개 부재(차체 Opening와 Door)간의 간단차(Gap & Flush) 측정이 필요한데 그 측정 모양 사진을 그림 4에 나타냈다.
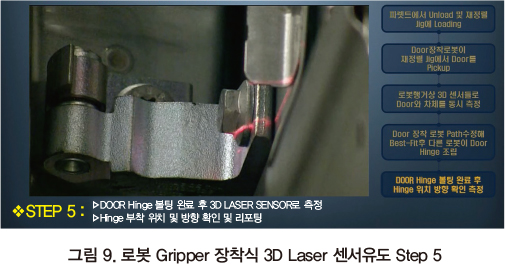
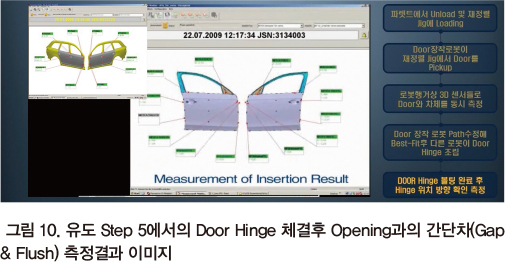
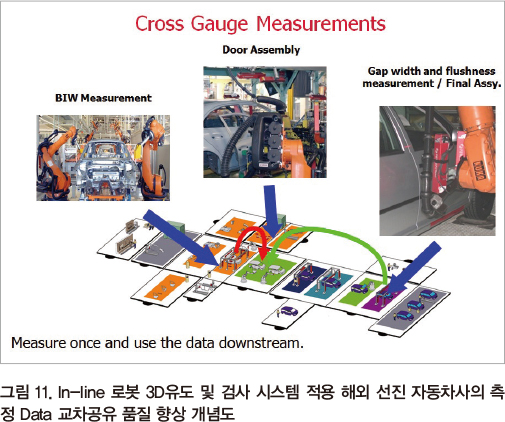
그림 5는 이때 3차원 Laser Vision Sensor가 측정하는 두 부재의 Edge나 Corner를 사전 티칭 측정한 그림이다.
이미지처럼 2초 이내의 측정 및 로봇으로의 결과 전달이 이뤄지게 되고 그 측정 결과 화면이 그림 6과 같은 전용 Viewer에 나타나게 된다.
그림 7은 이때의 3차원 입체유도개념을 나타낸다.
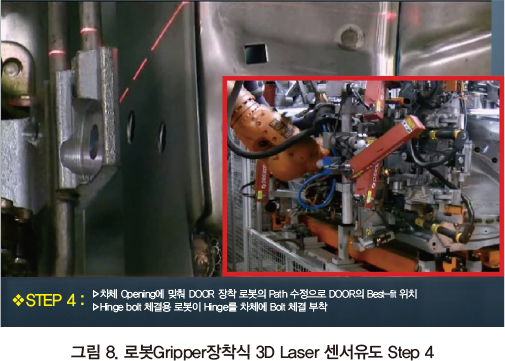
Step 4: Step 3에서의 Door Opening에 대한 Door 장착 로봇의 3차원 측정 및 입체 유도가 이뤄지면 제3의 Door Hinge(경첩) Bolt 체결용 로봇이 Bolt를 그림 8과 같이 Hinge를 다시 한번 측정 후 체결한다.
Step 5: Door 장착용 로봇과 Bolt체결용 로봇을 Home 위치로 복귀시키기 전에 Bolt 정상체결 유무를 한번 더 그림 9와 같이 측정하고, Door 장착 작업이 완료된 차체를 다음 공정으로 넘기기 전에 마지막으로 최적화한다.
이렇게 3차원 입체 조립 완료된 Door와 Door Opening 간의 간단차(Gap & Flush)를 최종적으로 측정해 그림 10과 같이 보고한다.
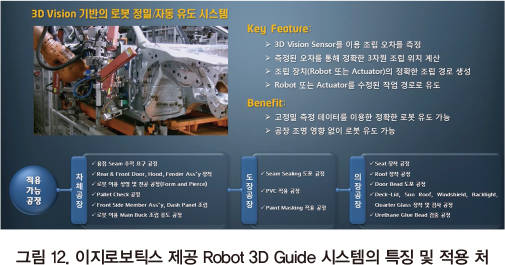
그림 11은 유럽 등 해외 선진 자동차가 지난 호에 소개한 바 있는 생산 Line 요소요소에 배치한 In-line 차체 공정 품질 검사(ACS) 장비들과 본지에 소개한 In-line 공정 로봇 3차원 유도 시스템의 작업 결과 Data를 서로 교차 공유함으로써 보다 예측 가능한 일관성 있고 객관적인 공정 품질 관리 및 효율적인 생산 업무에 활용하는 개념을 나타냈다.
지금까지 소개한 In-line 로봇 3D 유도 시스템의 특징과 적용 처를 요약한 것을 그림 12에 나타낸다.
자료제공 | ㈜이지로보틱스/센서솔루션사업부 이인욱 이사(www.ezirobotics.com)




