


3차원 Laser Vision 센서기반의 In-line
생산공정품질 측정 및 로봇 유도 Vision 시스템의 현상과 과제
최근 월간 비전 시스템에서 주최한 ‘비전 컨퍼런스’를 보고 나서 기존 2차원 Vision에 몸담고 있지만 3차원 Vision 정보에 갈증을 갖고 있는 사람들이 많다는 걸 새삼 깨닫게 되었다. 1993년부터 2차원 Vision은 건너뛰고 3차원 Laser Vision센서의 한국 대리점으로 시작한 인연으로 3차원 Vision 센서만 고수해 온 측면도 없지 않지만, 그 당시나 지금이나 2차원 Vision은 경쟁이나 실리적 측면에서 별로 사업에 매력을 느끼지 못했던 때문이기도 하고 개인적으로도 3차원 Vision 센서쪽이 훨씬 재밌고 도전할 만한 분야라 생각했던 때문이기도 하다.
Vision 컨퍼런스에 참여해 본 경험으로 이지로보틱스가 취급하고 있는 3차원 Vision 센서들에 대한 일반 정보일지라도 이들에 대한 소개와 이해를 필요로 하는 Vision 업계 사람들이 많다고 생각한다. 이번에는 지난 5월호에 소개한 ‘생산공정로봇 유도비전 시스템’에 이어 월간 Vision System 독자들에게 당시 기사에 소개한 당사 취급 3차원 Laser Vision들을 포함한 최신 Laser Vision 센서의 동향과 그 응용 시스템들에 대해 3~4회에 걸쳐 연재로 소개 하고자 한다.
국내 및 선진 시장을 휩쓰는 3차원 Laser Vision의 종류 및 특장점
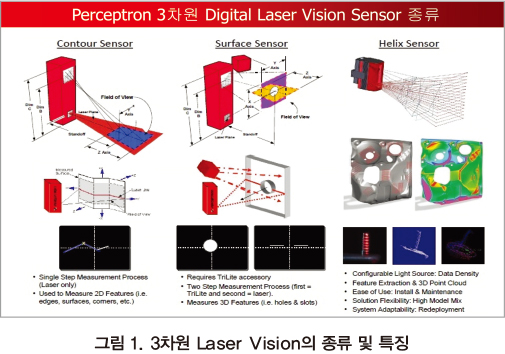
3차원 Laser Vision에는 그림 1과 같이 국내와 전 세계 시장에서 독보적인, 당사가 취급하는 미국 Perceptron사 3차원 Laser Vision의 종류 및 특징과 같이 크게 3가지 방식으로 나눌 수 있다.
기본적으로 이들 3가지 Laser Vision 센서들은 자체의 3차원좌표축을 가지고 있는, 3각법으로 ‘구조화된’ Laser광원과 CCD또는 CMOS 카메라를 탑재하고 있으며 주요측정대상 형상(Feature)과 Laser광원의 주사특성 변환 가능 기능에 따라 나뉜다.
첫째, ‘Contour Sensor’라 이름 된 Vision 센서인데 3차원 Laser Vision을 구성하고 있는 Line Laser 광원의 Laser 광 평면(Plane)이 3차원 Vision 센서의 길이방향(X축) 표면에서 수직으로 발사되는 구조를 취하고 있는 것으로 시중에 일제나 독일제 등 수입 Laser Vision 센서 제품들과 국내 조립생산 Laser Vision 센서 제품들이 여기에 속한다.
이 종류의 Laser Vision 센서들은 별도 조명과 관련 알고리즘 등이 없거나 최적화된 핵심부품이 빠져있어 사진처럼 한 번에 촬영하는 방식으로는 Hole이나 Slot 등의 형상측정은 불가능하다. 이들 ‘Contour’방식의 Vision Sensor는 측정시야범위(F.O.V)내에 포착된 측정대상 형상을 향해 단 한번의 Laser 발사와 Image Grab에 의해 측정 프로세스가 이뤄지는 구조의 Laser Vision 센서이며, Laser 광 평면상에서 Line Laser 만으로 FOV내에 포착되는 형상들, 즉 Edges, Surfaces, Corners, Pins, Cylinder나 Ball의 Arc 등 2차원 형상(2차원 카메라 Vision으로 얻어지는 2차원 평면과는 전혀 다른)들의 측정에 주로 이용된다.
유의할 사항으로는 상기 측정가능 형상들 중에 타사 Line Laser Vision들로서는 Pin이나 Ball의 Arc의 중심과 직경을 구해내는 알고리즘이 없어 측정 불가능한 경우도 많다.
이 ‘Contour Sensor’가 2차원 형상을 측정한다면서도 기존의 2차원 Camera Vision과 다른 이유는 이 Sensor를 Linear Motion Guide나 정밀 로봇에 장착해 연속 Scan을 행할 경우에는 측정대상물의 3차원 입체형상에 대한 Point Cloud Data를 그대로 얻어낼 수 있다는 점에서, 그리고 그 Point Cloud Data에서 역공학설계인 CAD Data를 만들거나 아니면 CAD나 Master{혹은 샘플} 제품의 3차원 형상 Data대비 현재 Scan한 3차원 Data를 비교해 제품가공불량유무를 검사하는 Inspection 용도로 쓸 수 있다는 엄청난 장점이 일반 2차원 Camera Vision에서는 절대 흉내 낼 수 없는 부분이다.
둘째, ‘Surface Sensor’라는 3차원 Laser Vision은 Laser 광 평면이 센서길이방향(X축)에 대해 Line Laser 광 평면이 수직이 아닌 일정각도를 가지고 발사되는 반면, 그 Line Laser 광이 측정대상물에 반사된 형상을 카메라에 담는 Camera Optics의 중심축이 센서길이방향(X축) 표면에 수직을 이루는 구조로 되어 있어 ‘TriLite’라는 보조조명을 사용한 2번의 Image Grab(첫번째는 보조조명에 의한 측정대상물의 2차원의 X-Y 평면이미지, 두번째는 Line Laser 광에 의한 또 다른 2차원의 Y-Z 평면이미지)을 통해 FOV내에 포착되는 Hole이나 Slot의 중심과 직경같은 3차원 형상에 관한 3차원 좌표 값을 얻어낸다.
세번째로 나와 있는 ‘Helix’라는 Vision은 가장 최근에 최신의 Laser 센서기술이 접목된 3차원 Laser Vision 센서로, 앞서 소개한 두 가지의 Laser Vision 들과 가장 큰 차이는 6배이상 커진 측정시야범위(F.O.V)와 프로그램 설정이 가능한 Laser광원의 주사각도와 주사간격이다.
즉, 이 ‘Helix’ Laser Vision 센서는 기존의 ‘Contour Sensor’와 유사한 방식으로 별도의 조명은 없이 Line Laser 광의 Scan만으로 Edge, Surface, Corner, Pin, Arc 뿐만 아니라 Hole이나 Slot의 3차원 중심좌표 값도 Scan한 Point Cloud Data에서 추출해 계산해 낼 수 있는 센서이며, 내부에 Pattern광을 주사하는 것 같은 구동부가 전혀 없어 완전 밀폐되어 있으면서도 Laser 광원의 밀도 즉, Laser 주사간격과 주사각도를 여러 가지로 변경 가능해 그 Laser광의 Point Cloud 주사 밀도를 측정대상 형상의 복잡성에 맞춰 확대 또는 축소 설정할 수 있게 되어 있는 획기적인 3차원 Laser Vision 센서이다.
물론 기존 ‘Contour’ 혹은 ‘Surface’ Laser Vision Sensor로 6개 이상이 있어야 커버되던 측정시야범위를 ‘Helix’ Vision Sensor 한 대로 커버할 수 있는 큰 시야범위를 자랑한다.
즉, 로봇 등에 장착해 In-line 측정용도로 사용하더라도 기존처럼 로봇을 자주 다른 위치로 이동시키지 않아도 한 곳에서 여러 Feature들을 측정할 수 있으므로 동일 Cycle Time내에서 보다 많은 측정 Point를 측정해 낼 수 있는 장점이 있다. 다만, 가격이 기존 3차원 Laser Vision 센서보다 비싸다.
보급형 자체개발 ‘Micro3D’ 3차원 Laser Vision
위에서 소개한 3차원 Laser Vision 센서들은 당사가 취급하는 Vision Sensor들 중에서 미국 Perceptron에서 수입한 것들이라 이들 알고리즘과 운용 소프트웨어가 기본적으로 포함된 Controller를 함께 사야만 사용자가 쓸 수 있게 되어 있고, 주문제작에 의존하는 3차원 Laser Vision 업계특성상 시스템 베이스의 솔루션으로 판매 공급되는 대부분의 경우 시스템 가격은 수 억 대가 된다.
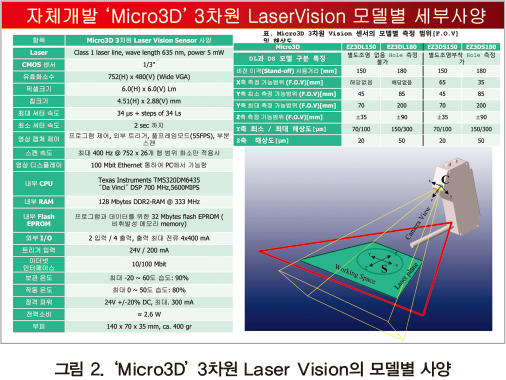
이런 문제로 국내의 일반 양산 공정 자동화 시장에의 적용되는 경우가 드물고 중국 등 해외시장 수요도 점차 형성되어 이에 적절한 가격의 3차원 Laser Vision Sensor와 자체 개발 Algorithm 및 운용 GUI 프로그램을 탑재한 보다 저렴한 가격의 보급형 3차원 Laser Vision 측정용 시스템 또는 로봇 유도용 시스템 베이스로 오는 10월22일부터 개막되는 Robot World 전시회 출품을 기점으로 판매 개시할 예정이다. 그림 2는 당사가 개발 보급할 ‘Micro3D’ Vision의 모델별 세부사양을 나타내었다.
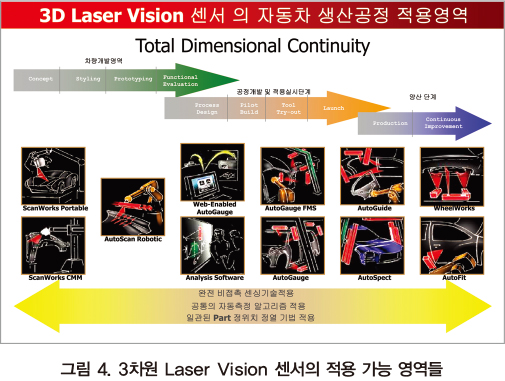
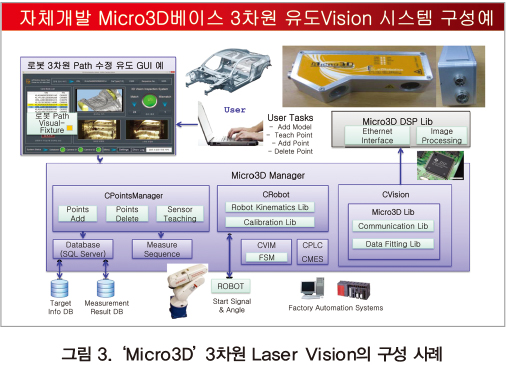
그림 3은 ‘Micro3D’의 시스템 구성 사례를 나타낸 것이고, 그림 4는 자동차 생산관련 공정들 중에 ‘Micro3D’ 를 포함한 3차원 Laser Vision 센서들의 적용가능 Application들을 나타낸 것이다.
3차원 Laser Vision 센서 기반의 주요 시스템과 활용전략 및 과제
당사가 현재 자동차 제작관련 고객사에 납품 공급 중이거나 도입 검토 중인 시스템 Application은 그림 5에 나타낸 바와 같은 시스템 이름으로 크게 다음과 같은 다섯 가지 정도가 있다.
먼저, 일명 ACS(Auto-Checking System)이라는 ‘Auto- Gauge’ 시스템으로 CAD 설계의도대로 차체가 생산되고 있는지 Inline에서 고정 Frame 상에 복수의 Laser Vision 센서를 장착하는 방식이나 로봇상에 장착한 방식으로 수 만 개의 공정을 거치는 생산차체 전량을 전수 검사할 수 있는 측정 장비로 로봇의 온도-길이 변화 등에 대한 고난도의 Calibration 기술과 CMM 대비 상관관계 정확도 확보 기술이 현재에도 가장 큰 난제이다.
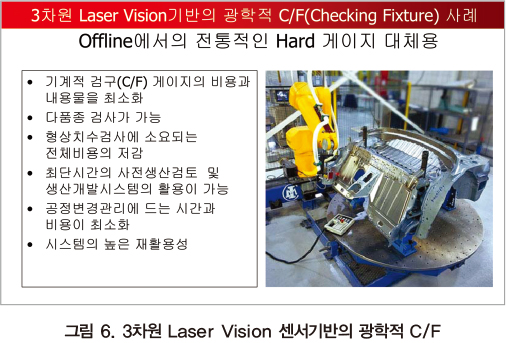
둘째는 차종변경마다 새로운 설계 제작이 필요했던 기존의 기계적 검구(C/F라 불리는 Checking Fixture를 말하며 그림 6 참조)를 대체할 목적의 광학적 검구로 로봇에 3차원 Laser Vision을 장착한 Robotic 3D Scanning Vision System인 ‘AutoScan’이 있다. 이 시스템도 로봇을 사용하기에 온도-길이변화에 대한 대비가 없으면 아무리 정밀한 로봇을 사용해도 1mm 이상의 예측 불가능한 비선형 위치오차를 피할 수가 없다.
셋째는 ‘AutoGuide’라는 프로그램된 대로만 동작하는 로봇에 수많은 공정을 거쳐 오며 누적된 차체의 조립오차(위치와 방향)를 찾아 적응제어가 가능하도록 눈의 역할을 해주는 시스템으로 자동차 생산 공정의 자동화에 직접적으로 도움을 주는 생산 공정 로봇 Path 유도용 시스템을 말한다.
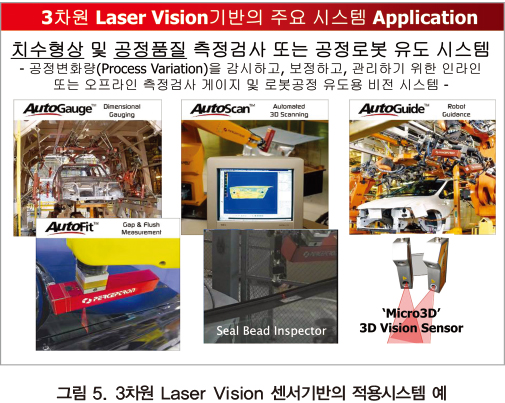
넷째는 완성 차체 뼈대에 Hood, Door, Trunk Lid, Roof 등을 장착할 때 나타나는 조립 위치 및 방향 오차로 인한 간단 차(Gap & Flushness)의 불량을 찾아주거나 그 찾은 오차를 공정에 Feedback 해줌으로써 공정개선에 도움을 주도록 한 ‘AutoFit’라는 측정 시스템이 있다. 이 시스템은 대상차체가 대부분 위치 결정된 정지상태가 아닌 분당 6M이상 이동 중의 차량상태에서 측정 검사를 해야 하는 기술적 도전이 있다.
다섯째 주요적용 시스템으로는 용접 또는 각종 Sealer Bead를 검사하거나 용접전의 Seam Tracking 용도로 사용 가능한 시스템이 있다.
이들 시스템 각각에 대한 상세 설명은 다음 기회에 다시 보다 상세히 설명하는 기회를 갖고자 한다.
다만, 위에 소개한 다양한 시스템을 자동차 등 다품종 대량생산라인에 적용하는 이유는 그림 7에 나타낸 바와 같이 설계시점부터 시장에 판매를 개시하는 양산시점까지 발생되는 모든 시행착오를 줄임으로써 최대한 시간을 당겨 결국은 시장진입비용을 저감하는 데 크나큰 도움을 이들 전수검사 또는 공정로봇유도용 3차원 Vision 시스템으로부터 얻기 위함이다.

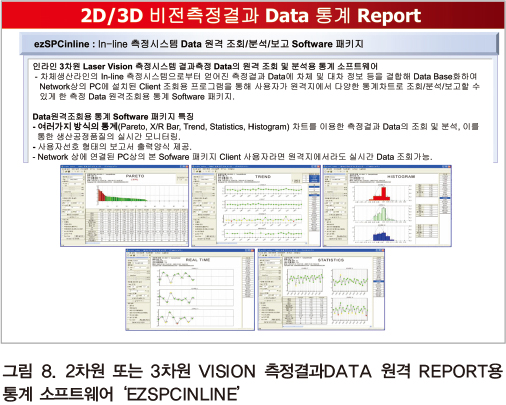
마지막으로, 본 원고에 소개된 3차원 Laser Vision 센서기반의 측정 및 유도 시스템들이 측정 또는 유도한 결과를 고객의 PC상에서 Server-Client 또는 Web 기반의 측정 Data 원격조회용 Monitoring 프로그램으로 볼 수 있게 한 그림 8에 나타낸 ‘ezSPCinline’ 통계 소프트웨어이다.
자료제공 | ㈜이지로보틱스/센서솔루션사업부(이사 이인욱)




