


이미징 시스템 성능 개선을 위한 카메라 해상도
카메라 해상도와 Contrast는 이미징 시스템의 Optics와 Electronics 양쪽 모두에서 필수 고려사항으로 꼽힌다. 카메라 해상도 및 Contrast는 단순한 Optical 파라미터가 아니라 픽셀 수와 크기, TV Lines, 카메라 MTF, Nyquist Limit, 픽셀 Depth/Grayscale, Dynamic Range, SNR 등 각각의 매개변수에 대한 힌트를 제공하는 요소로 이미징 Electronics에 관해 배우려면 특징에 대해 알아두어야만 한다.
카메라의 픽셀 수와 픽셀 크기 이해
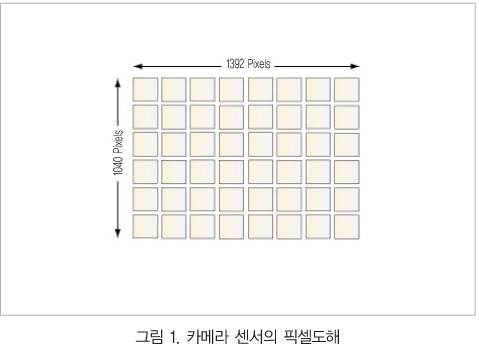
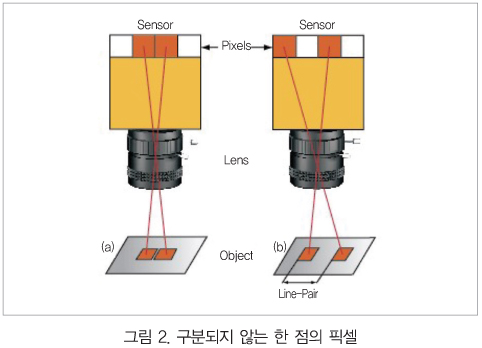
AVT Stingray F-145 Firewire 카메라는 9.0×6.7㎜ 센서에 1392×1040(가로×세로) 픽셀이 배열된 Sony ICX285 센서가 내장돼 있다. Field of View를 1392×1040개의 정사각형으로 나뉜 직사각형으로 상상한다면(그림 1), 최소 분해능은 이 정사각형의 두 배에 해당된다(그림 2). Field of View (FOV) 안에 픽셀이 많을수록 해상도가 좋아지지만 픽셀 수가 많아지면 더 큰 센서나 작은 크기의 개별 픽셀이 필요하게 된다.
더 많은 픽셀을 확보하기 위해 더 큰 센서를 사용하면 이미징 렌즈 Magnification 및 Field of View가 바뀐다. 반대로, 더 작은 픽셀을 사용하면 광학부품의 한정된 Spatial Frequency Response로 인해 이미징 렌즈가 시스템 해상도를 유지할 수 없는데 이는 주로 설계 문제나 Aperture의 Diffraction Limit 때문이다.
픽셀 수는 카메라 Frame Rate에도 영향을 준다. 예를 들어, 각각의 픽셀은 이미지 재구성에서 전송돼야 하는 8비트 정보를 담고 있다. 센서에 픽셀이 많을수록 카메라 해상도가 높아지지만 Frame Rate은 느려진다. 따라서 높은 Frame Rate와 고해상도가 모두 필요하면 시스템 가격과 설정 복잡성이 급격히 증가되지만 증가 비율은 픽셀 수에 꼭 비례하지는 않는다.
TV Lines(TVL) 계산방법
아날로그 CCD 카메라에서는 종종 TV Lines(TVL) 사양을 사용해 해상도를 평가한다. TVL 사양은 동일한 간격의 선으로 이뤄진 Bar Target이 기준인 한 해상도 단위다. 타겟이 확장돼 FOV를 커버하면 모든 선과 간격을 합쳐 TVL 개수를 계산할 수 있다.
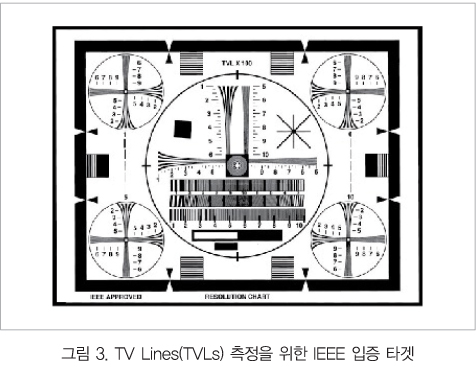
공식 1과 2는 가로 및 세로 TVL을 파악하는 간단한 계산법이다. 공식 1에 포함된 것은 센서의 4:3 비율을 설명하는데 필요한 Normalization Factor다. 그림 3에서는 시스템의 TVL 측정을 위한 IEEE 입증 테스트 타겟을 보여준다.
Modulation Transfer Function(MTF)
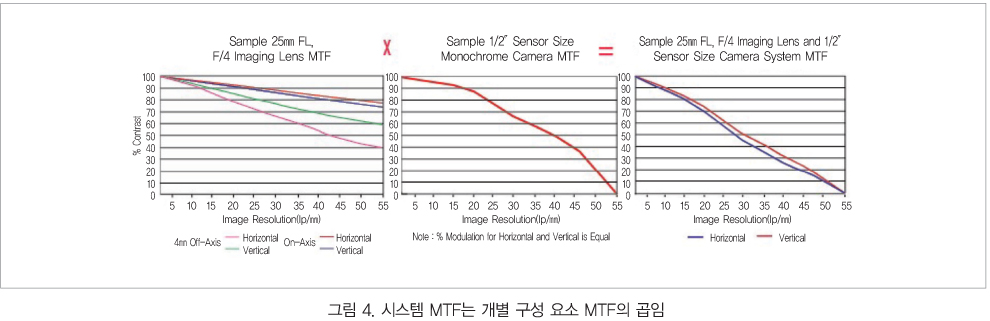
카메라 해상도를 지정하는 가장 효과적인 방법은 카메라의 Modulation Transfer Function(MTF)이다. MTF는 센서의 전체적인 성능을 파악하기 위해 Contrast와 해상도를 통합하는 방법으로 MTF가 갖고 있는 유용한 특성 하나는 전송 함수의 누산 특성이 있다. 각 부품(예: 이미징 렌즈, 카메라 센서, 디스플레이)의 MTF를 곱해 전체 시스템 응답을 얻을 수 있다(그림 4).
MTF는 픽셀 개수/㎜의 공간 해상도뿐만 아니라 픽셀 Cross Talk 및 한정된 Fill Factor로 인해 높은 Spatial Frequency에서 발생하는 Roll off도 감안한다. 픽셀 크기와 반비례하는 Spatial Frequency에서 센서가 100% Contrast를 제공하지는 않기 때문이다.
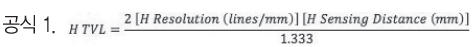
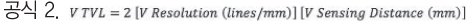
Kell Factor가 픽셀간 공간을 보상
센서의 Absolute Limiting Resolution은 센서의 Nyquist Limit에 의해 결정되며 이는 픽셀 수/㎜로 정의되는 샘플링 Frequency의 절반으로도 정의된다(공식 3). 예를 들어 Sony ICX285는 6.45㎛당 1,392개의 가로 픽셀이 포함돼 있는 9㎜의 Horizontal Active Area가 있는 흑백 CCD 센서가 있다. 155픽셀/㎜(1392픽셀/9㎜=1㎜/0.00645㎜/픽셀=155)의 가로 Sampling Frequency를 나타내며 Nyquist Limit은 77.5lp/㎜로 계산된다.
가장자리 및 기하학적인 단순한 형태와 같이 특별한 경우에서 Nyquist Limit의 Contrast는 Contrast Incident Square Wave(픽셀 1개는 켜져 있고 다른 1개는 꺼져 있거나 각각 1/2 사이클의 픽셀)를 위한 Phase에 따라 달라진다. 또한 보통 Kell Factor(-0.7)를 포함하며 Nyquist Frequency의 실제 Frequency Response 사이의 편차를 반영한다. 중요한 점은 Kell Factor가 픽셀간 공간을 보상한다는 것이다. 시스템 Nyquist Limit를 초과하는 Spatial Frequency에서의 Sampling은 바람직하지는 않지만 피할 수 없는 Allasing Effect 및 Spurious Signal을 생성할 수 있다.

픽셀 Depth/Grayscale
Grayscale 또는 CCD 카메라의 Dynamic Range와 같은 픽셀 Depth는 이미지에서의 Gray 표현 단계 수를 나타낸다. 픽셀 Depth는 센서가 감지할 수 있는 최저 Contrast 양과 밀접하게 관련돼 있다. 아날로그 카메라에서 신호는 센서로의 입사광 강도에 비례하는 시간에 따라 달라지는 전압이며 Saturation Point 아래에서 지정된다.
디지털화 후 이 연속 전압은 각각 수치 값에 해당되는 불연속적인 레벨로 분리된다. Unity Gain에서 픽셀의 100% Saturation을 갖는 빛에는 값 2가 주어지며 이 때 N은 비트 수이고 빛이 없을 경우는 값 0이 부여된다. 카메라 비트가 많을수록 Digitization 프로세스를 더욱 매끄럽게 진행할 수 있다. 또한 비트 수가 크다는 것은 더 높은 정확도와 더 많은 정보가 내재됐다는 것을 의미한다. 비트가 충분하면 사람의 눈이 더 이상 Continuous Grayscale과 디지털 표현 사이의 차이를 구분할 수 없다. Digitization에 사용된 비트 수는 Bit Depth 또는 픽셀 Depth라고 부르는 것이다.
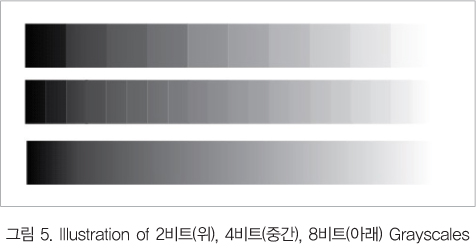
픽셀 Depth의 예로, 256 Shades of Gray를 제공하는 Sony XC 시리즈 카메라, 8비트(256 Grayscale) 및 10비트(1024 Grayscale) 모델로 이용할 수 있는 임베디드 Optics USB 2.0 CMOS 시리즈 카메라가 있다. 일반적으로 12비트, 14비트 카메라는 보다 낮은 픽셀 Depth 모드에서 작동 가능한 옵션이 있다. 8비트를 초과하는 픽셀 Depth가 신호 처리에 유용하지만 컴퓨터 디스플레이에서는 8비트 해상도밖에 제공하지 못한다. 따라서 카메라로 촬영한 이미지를 모니터로만 볼 것이라면 추가 데이터는 의미 없이 Frame Rate을 저하시키기만 할 뿐이다. 그림 5에서는 다양한 픽셀 Depth의 Bit Depth 증가에 따른 Gray에서 White로의 변화를 보여준다.
상세한 묘사를 위해 더 많은 비트를 요하는 Dynamic Range
Dynamic Range는 감지할 수 있는 최저 Light Level 사이의 차이다. 이 차이는 각 픽셀의 물리적인 Saturation Capacity, Dark Curren, Dark Noise, ADC Circuit, Gain 설정에 의해 결정된다. 높은 Dynamic Range의 경우 Grayscale을 더 자세히 묘사하려면 보다 많은 비트가 필요하다. 하지만 Signal-to-Noise-Ratio를 감안하면 14비트를 사용해 50㏈ Dynamic Range를 묘사할 경우는, Redundant 비트만 생기고 추가 정보는 생성되지 않는다는 점을 유념해야 한다.
Signal-to-Noise Ratio
Signal-to-Noise Ratio(SNR)는 카메라의 Dynamic Range에 밀접하게 연계된다. SNR이 높을수록 카메라에 의해 생성되는 Grayscale 단계가 더 많아진다(Contrast가 높아짐). SNR은 아날로그 시스템에서는 Decibel(㏈), 디지털 시스템에서는 비트 단위로 표현된다.
일반적으로 6㏈의 아날로그 눈은 디지털화할 경우 1비트로 변환된다. 디지털 또는 아날로그 카메라에서 X비트(아날로그 시스템에서 상응하는 값)는 Grayscale에 해당된다(8비트 카메라는 또는 256 Gray Level을 가짐).
카메라 센서의 Noise 발생 주요 원인은 두 가지 정도가 있다. 첫 번째는 균일하지 않은 Dark Current 및 Crosstalk를 유발하는 칩의 결함이고 두 번째는 Thermal Noise와 같은 기타 Eletronic Variation이다. 칩의 결함과 Eletronic Variation은 카메라 해상도를 저하시키므로 이미징 시스템에서 모니터링을 통해 이를 최적으로 보정할 방법을 찾아야 한다.
카메라 해상도를 좌우하는 변수들로 픽셀 수 및 크기, TV Lines, 카메라 MTF, Nyquist Limit, 픽셀 Depth/ Grayscale, Dynamic Range, SNR 등이 있다. 이들 각각을 제대로 이해해 Imaging Electronics에 적용할 수 있다면 개선된 성능의 해상도로 시스템을 운용할 수 있을 것이다.
출처 | 에드몬드 옵틱스(www.edmondoptics.co.kr)




