


3차원 레이저 비전 측정을 도입한 생산공정로봇 유도비전 시스템
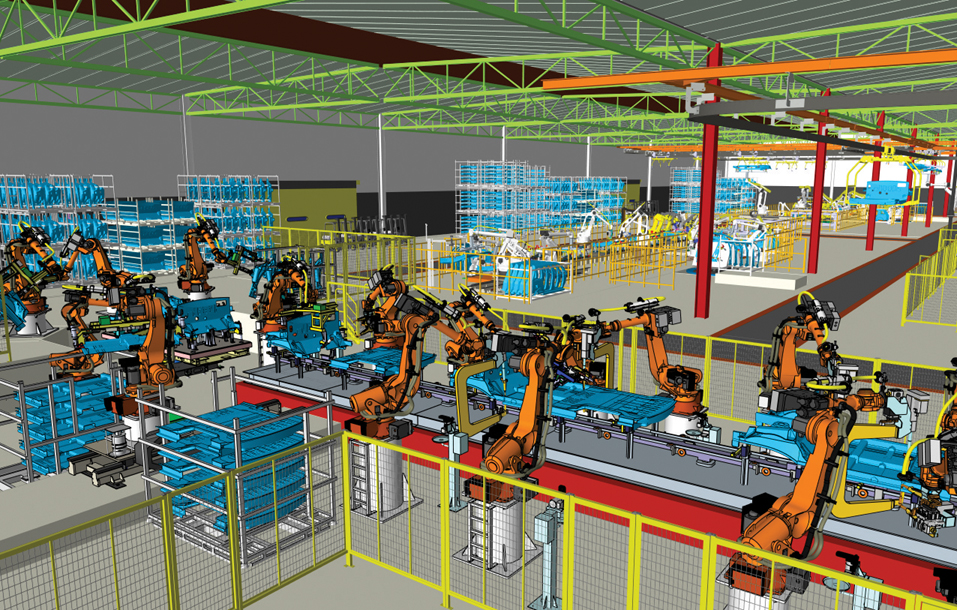
20세기 후반 선진국의 산업현장에 6축 다관절 산업용 로봇이 도입되기 시작했고 21세기 초에 이르러서 다관절 로봇은 상당한 수준의 반복 정밀도를 갖추게 된다. 이에 가격 경쟁력이 더해져 자동차, 반도체 등의 제조 현장에서 다관절 로봇은 없어서는 안 될 주요 생산장비로 자리매김하게 됐다.
글│㈜이지로보틱스 센서솔루션사업부 이인욱 이사
이중 자동차 제조공장의 산업용 로봇을 활용한 자동화 생산라인에 가장 많이 사용되는 6축 다관절 산업용 로봇은 몇 가지 한계를 지니고 있었다. 생산조립치수측정의 표준으로 사용되는 CCM(접척식 3차원 측정기)과 비교해서 반복재현정밀도가 열등하다는 점과 미리 학습된 프로그램대로만 작동하는 로봇은 누적된 차체의 오차 및 안착 오차 등을 스스로 인지할 수 없으므로 잘못된 위치 유도나 불량품을 양산하는 등의 문제점들이 있었다.
이런 오류들을 방지하기 위해 로봇에 새로운 눈을 단 것이 머신비전이다. 머신비전은 크게 가로×세로 해상도로 표현돼 픽셀 좌표(X축, Y축) 기준으로만 측정값을 보고하는 2차원 비전과 여기에 별도의 구조화된 레이저 광원 등을 추가해 거리(혹은 깊이) 방향의 제3 좌표축을 추가해 3차원 좌표값(X축, Y축, Z축)으로 보고하는 3차원 비전으로 나눌 수 있다.
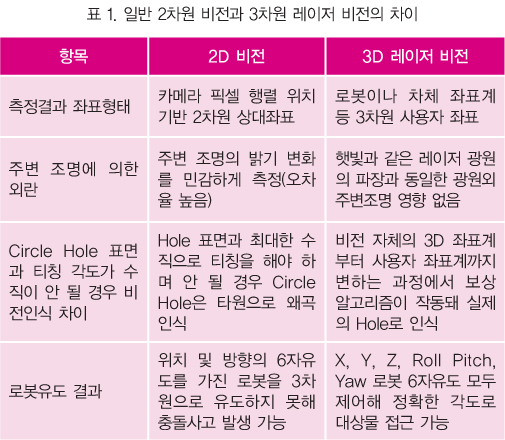
2차원 비전과 3차원 레이저 비전 비교
3차원 비전의 2차원과 다른 기술적 차이는 구조화된 광원, 측정원리, 방식에 따라 취급 업체들에 의해 소개되고 있다. 여기서는 자동차 현장의 관점에서 특화된 차이점들을 살펴본다.
기존 일부 국산화에 성공했다고 자평하는 3차원 레이저 비전 중에는 표 1에서 정리한 3차원 레이저 비전의 특징을 기준으로 한 차이를 모르는 사용자들이 단지 수입품보다 가격이 저렴하다는 이유로 레이저 광원을 추가하곤 한다. 이로 인해 3차원 보정 소프트웨어에 의한 섬세한 측정은 가능하지만 로봇 유도가 불가능한 비전으로 난항을 겪기도 한다.
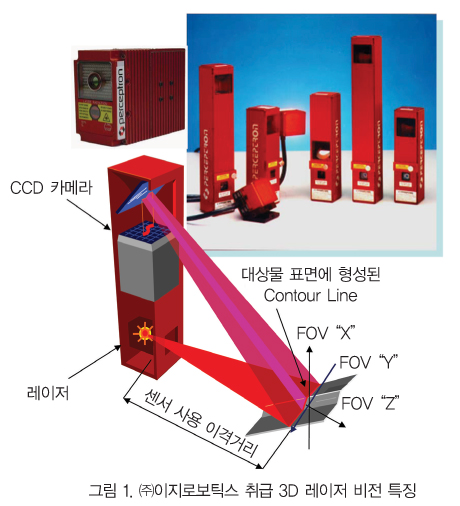
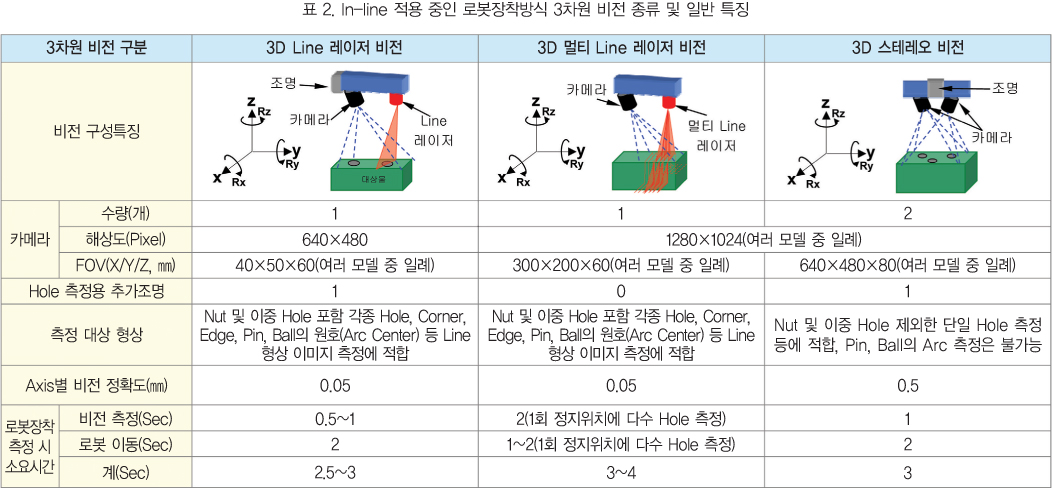
표 2의 자료는 현재 자동차 생산현장에서 적용, 검토 중인 주요 3차원 비전의 종류와 일반적 특징을 나타낸 것이다. 그러나 좌표축별 정확도는 설정된 FOV의 크기에 따라 달라지며 비전 종류별 측정 및 결과보고 소요시간 등 또한 달라지므로 하나의 사례로 참고하면 되겠다. 3차원 비전 종류 중에 이지로보틱스가 취급하는 비전은 3D Line 레이저 비전과 3D 멀티 Line 레이저 비전이 있으며 그림 1에 그 특징을 나타낸 Single Line 레이저 비전의 경우는 금년 하반기를 목표로 자체개발 측정 알고리즘 및 GUI 구성을 준비하고 있다.
1. ㈜이지로보틱스의 3D 레이저 비전 특징, 측정원리
레이저 이용, 3차원 비접촉 측정의 고정장착, 로봇장착
■ 전 세계 4만5,000여개 센서 설치
■ 완벽한 측정장치 : 디지털 방식, 유지보수 간편, 원격제어 구동, 구조화/집적화된 광원(조명 부착 시 Hole 측정 가능한 Surface 센서)
■ 센서 정확도 : 0.05㎜
■ 레이저 Contour Line 특징 : 750개 3D 좌표값을 지닌 Dot로 구성, 250㎜ 폭까지 선택가능
■ 센서 이격거리(Stand-Off) : 100~2,000㎜까지
■ Z방향 FOV(시야범위) 350㎜까지 선택 가능
■ 공장 환경에 적합하도록 설계
■ 용접 Spatter 방호 옵션 가능
■ 고정방식 혹은 로봇장착방식 모두 가능
■ 100% 생산전량 전수검사 가능
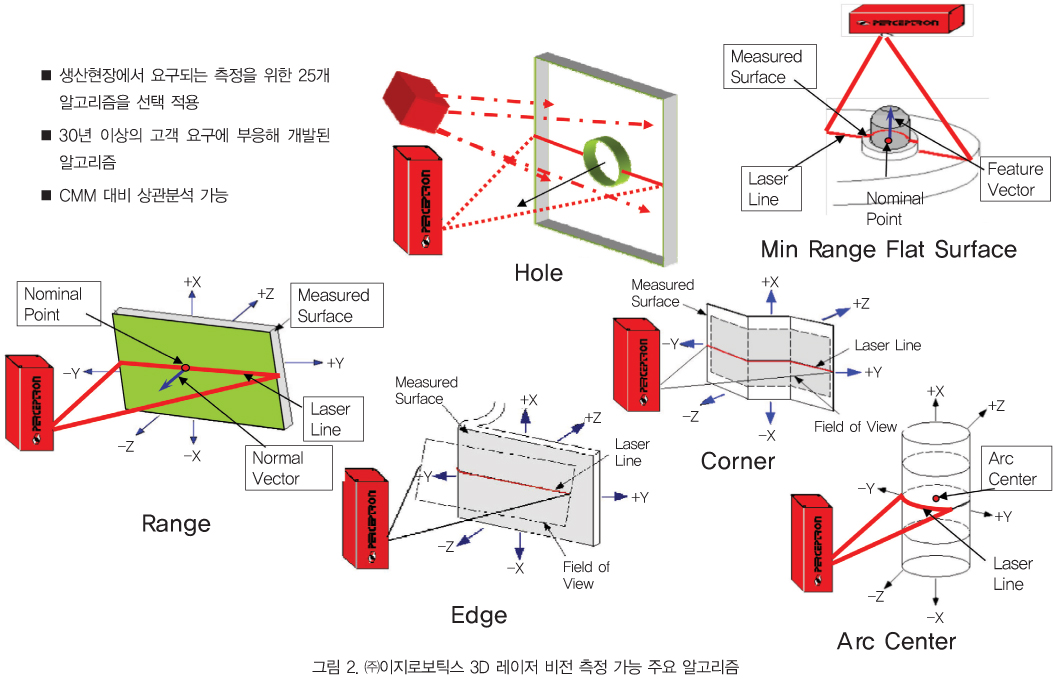
2. ㈜이지로보틱스 3D 비전의 3차원 측정 알고리즘 예
산업 현장의 3차원 비전 측정을 성공으로 이끄는 핵심요소
또 하나의 성공적인 3차원 로봇유도를 위한 3차원 비전 시스템의 가장 중요한 핵심요소는 제품의 설계부터 보다 정확한 조립공정을 위해 반영된 다양한 Tooling용 및 조립용 Hole 등의 주요 포인트들을 측정하는 것이다. 또한 여러 가지 형상치수측정에 맞춰 개발된 다양한 측정 알고리즘들과 3차원 사용자 좌표계 변환을 위한 Vecrot Transform 기반 소프트웨어가 실패나 왜곡 없이 측정을 수행할 것이다. 그림 2는 현장에서 사용되는 대표적 측정 알고리즘들의 개념도이다.
3차원 레이저 비전 시스템을 자동차 생산공장에 적용할 때 로봇유도 및 여러 공정이 있는데 그 중 권장되는 In-Line 공정들은 다음과 같다.
로봇유도 3차원 레이저 비전 시스템 적용사례
다품종 소량 또는 다품종 양산 제조환경의 무인자동화 생산공정에서 3차원 레이저 비전 시스템은 바닥이나 벽체에 고정된 Frame 상에 장착하거나 6축 또는 7축 다관절 산업용 로봇의 손끝 Flange 부에 결합한 Bracket 또는 Frame 상에 장착할 수 있다.
여러 개의 3차원 레이저 비전 센서를 장착해 대상물 Part의 원래 학습된 위치와 방향(6자유도)에서 벗어난 6자유도(X, Y, Z, Rx, Ry, Rz)의 변화량을 측정하거나 내부 소프트웨어 계산으로 변화량을 로봇 제어반에 피드백해 원래 프로그램된 로봇 작업 Path를 수정하도록 유도할 수도 있다. 이를 통해 대상물의 누적 오차나 조립 불량으로 인한 오차를 상쇄시켜 설계자의 의도대로 제품이 만들어지도록 돕게 된다.
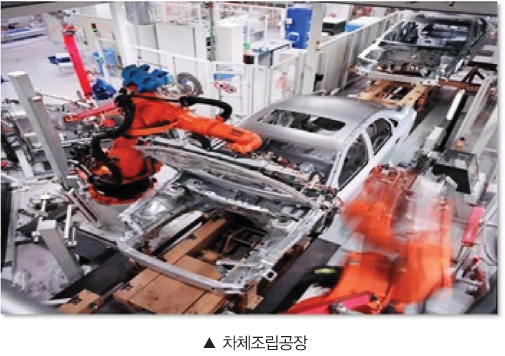
■ 차체조립공장
- 용접 Seam 추적 요구공정
- Door(Front/Rear), Hood, Trunk Lid, Roof, Fender Ass’y 자동장착 검사공정
- 로봇이용 천공(Piercing), 성형(Forming)
- Hinge, Chassis Leg Bracker 장착 검사공정
- 차체부품 및 모듈의 로봇이용 조립유도 검사공정
- 갭 단차(Gap&Flush) 관련 Body Panel, Moving Part 최적 조립(Best-Fit) 유도공정
■ 도장공장
- Seam Sealer 도포 검사공정
- PVC 적용공정
- Paint Masking 적용공정
■ 의장조립공장
- Seat 장착공정
- Deck-lid, Sun Roof, Windshield, Back Light, Quarter Glass 장착, 검사공정
- Paint Masking 적용공정
- 갭 단차(Gap&Flush) 관련 Body Skin, Moving Part 최적 조립(Best-fit) 조정 및 검사공정
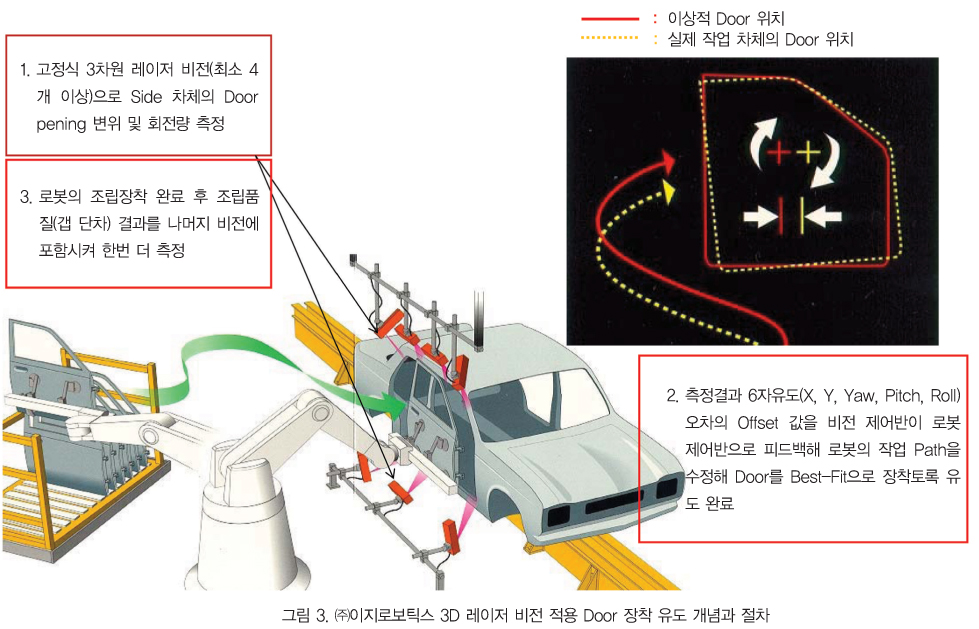
차체하부실러도포용 로봇과 Door 장착용 로봇의 보정단계
● 1단계 : 공정 바닥이나 벽체의 Frame 상이나 Door 장착용 로봇 손끝에 결합된 Frame 상에 4개 이상의 3차원 레이저 비전은 고정된 공정이다. BIW(Body-In-White) 차체가 진입해 정해진 위치에 정지 후 여러 개 마련된 Tooling Pin 등에 맞춰 안착 Clamping을 수용한다. 해당 공정 로봇은 작업개시 신호를 기다리고 이 때 공정제어의 주종관계에서 Master 역할을 하는 공정 PLC가 각 생산공정의 작업서열 지시정보를 관장하는 상위 Host 컴퓨터로부터 해당공정의 작업지시를 내린다. 예를 들어, JSN(Job Sequence No)이나 VIN(Vehicle Id No), 작업차종 모델 정보를 받아 로봇과 비전 제어반의 각각 정해진 통신 프로토콜에 준거해 Ethernet이나 Serial, Digital I/O Bit를 통해 전달하는 방법이 있다.

● 2단계 : Door 장착용 로봇이 PLC로부터 작업개시 명령을 받게 되면 그림 3에 나타낸 바와 같이 Door Ass'y들을 일정 위치에서 일정 간격으로 배치해 사전 학습된 파렛트(Pallet) 위치에 이동된다. 작업지시를 받은 해당 차종모델에 맞는 Door를 가지고 BIW 차체의 Door Opening 위치 근방으로 이동한 후 로봇 자신이 비전 제어반에 직접 측정 명령을 내린다. 공정 PLC를 통하는 경우는 차체 주변 공정바닥에 고정된 Frame 상의 사전 장착조준 및 학습된 복수개의 3차원 레이저 비전들에게 Door의 Edge와 Opening Edge, Corner, 참조 Hole 등을 동시에 측정하도록 해서 Door와 Door Opening 각각의 위치, 방향에 관한 6자유도 오차값을 계산시켜 그 결과값을 회신받는다.
어떤 경우는 로봇이 Door를 파렛트 위치로 가지러 가는 동안에 Door Opening의 위치와 방향에 관한 오차를 먼저 측정하고, 어떤 경우는 공정 바닥에 고정한 Frame 대신 해당 공정의 여건과 작업 효율광과 투자비 등을 고려해 로봇 손끝에 결합한 Hanger Frame(End Effector) 상에 고정 장착한 복수개의 3차원 비전들로 필요한 측정을 해내기도 한다.
● 3단계 : 비전 제어반으로부터 전달받은 6자유도 오차값을 근거로 기존의 프로그램된 작업 Path 좌표계가 반영됨으로써 Door와 Door Opening간의 부조화 갭 단차(Gap&Flush)값을 최적화시켜주는 Best-Fit 위치와 방향으로 Door를 이동, 회전시켜주는 장착유도가 완료된다.
이 때 적용되는 Door 위치, 방향에 관한 6자유도의 보상을 위한 VF(Visual Fixture) 기능 설명은 그림 4에 나와 있다.
● 4단계 : 이렇게 3차원 레이저 비전이 측정결과에 의해 Door의 로봇유도 장착이 완료되면 공정 PLC는 로봇을 통해 한번 더 조립된 Door와 Side Skin Body간의 갭 단차(Gap& Flush)를 측정한다. 이에 유도된 결과의 성공 여부를 확인해 관련 공정을 개선할 수 있고 이후 의장조립 라인의 수작업 조정 공정에서 데이터 활용 등에 적용할 수도 있다.
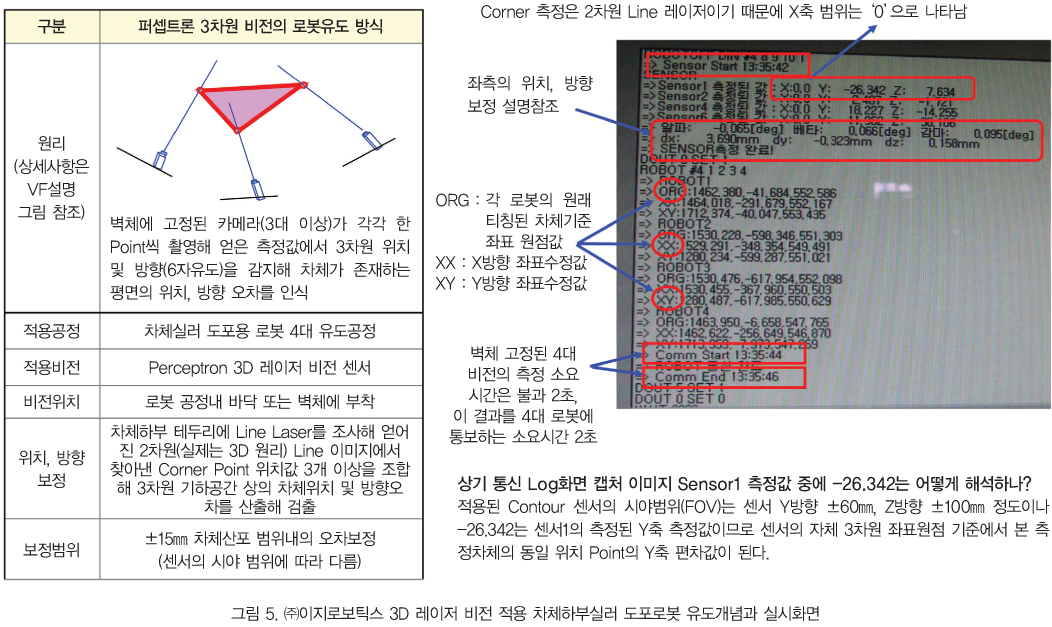
위의 2단계에서 3단계에 이르는 과정에서 PLC 및 로봇과 비전 제어반 사이에 이뤄진 통신 내용은 차체하부실러도포 로봇유도용 3차원 레이저 비전 시스템 간의 인터페이스 프로그램의 통신 내용과 유사하다. 이 실러도포 로봇의 유도용 비전 시스템 사례 및 실제 통신 Log 화면은 그림 5에 나타냈다.
㈜이지로보틱스
디지털 매뉴팩처링 또는 가상생산은 실제 작업장을 만들어 생산하기 전에 컴퓨터에 가상 작업장을 만들어 가상 생산을 시도해봄으로써 각종 문제점을 사전에 발견하고 수정할 수 있는 생산 프로세스를 말한다.
㈜이지로보틱스는 이러한 디지털 매뉴팩처링 분야에서 ‘지속적인 기술개발과 고객에 대한 성실한 서비스 정신’을 실천에 옮겨 공법 시뮬레이션, 로봇 OLP(Offline Progrmming), 로봇 작업장 캘리브레이션, 생산 라인 시뮬레이션, 디지털 팩토리 구축 및 로봇 비전 응용 등의 분야에 기여해왔다. 또한 부설 가상생산시스템연구소에서는 ‘가상을 실제와 동일하게’를 모토로 10여년 동안 연구개발을 수행해왔다.
그 일환으로 ‘DMWorks(Digital Manufactufing Works)’라는 디지털 매뉴팩처링 통합 소프트웨어를 개발해 국내 자동차 제조사 및 부품 협력사 등에 공급하고 있으며 제품 양산을 위한 시간과 비용을 획기적으로 줄여 나가고 있다. 예를 들어 현대, 기아, 지엠 코리아 등의 자동차 제조사들과 수많은 신차 프로젝트에서 인정받은 바 있다.




