


자율주행자동차 기술 개발 동향
자율주행자동차(Autonomous Vehicle)는 무인자동차(UGV : Unmanned Ground Vehicle), 로봇(Robot, Programmed) 자동차 등을 지칭하는 말로서 전자장치가 운전자의 눈과 손, 발이 돼 주행 환경을 인식하고 정해진 목표 지점까지 이동하게 만드는 융합 시스템이다. 이는 지능형 자동차(Intelligent Vehicle) 분야의 최종 목표로 간주된다.
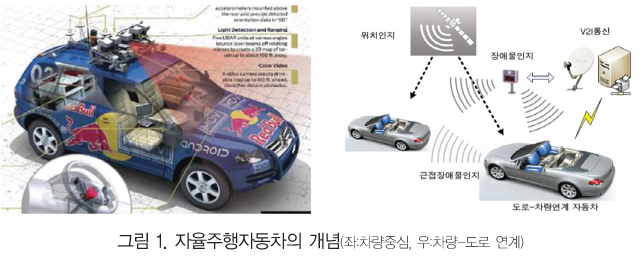
자동차의 지능형 안전기술은 주행을 지원하거나 미연에 사고를 방지하기 위한 기술이다. 최근들어 안전기술이 도입된 차량의 전자제어기(Electronic Stability Control) 개발과 장착이 점점 보편화 돼가고 있다. 기계적 자동차시스템과 IT의 융합을 통해 이동 수단에서 안전과 편의성을 동시에 추구하는 자율주행자동차의 상용화가 머지않아 현실화될 것으로 기대된다.
자율주행자동차와 관련된 연구 분야는 주행환경 인식시스템, 계획 및 판단시스템, 차량시스템의 3분야로 축약할 수 있다. 하지만 좀 더 정밀한 시스템을 위해서 IT를 비롯한 로봇 및 기계공학, GPS 위치 측위기술, 장애물 인식을 위한 레이더, 카메라, 초음파 등 다양한 센서들의 정보처리, 차량과 도로 인프라의 통신 기술 등 다학제간 협력이 필요하다.
자율주행자동차의 형태는 모든 인지기능이 차량에 집중된 독립 시스템으로 구성된 것과 도로환경에 장착된 시스템 또는 주위의 차량으로부터 인지결과를 융합해 판단 결과를 생성하는 도로-차량 연계형이 있다.
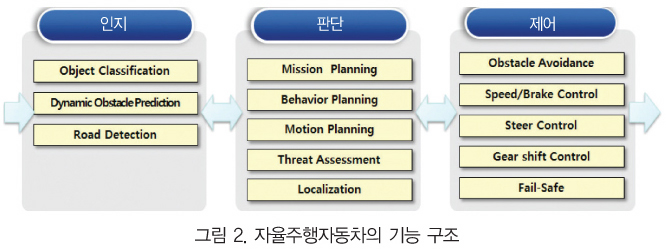
인식, 판단, 제어의 주요기능 연구
이러한 자율주행자동차의 주요기능 연구는 ①다양한 센서로부터 생성된 데이터를 처리해 위치 및 도로 지형과 움직이는 물체에 대한 정보를 획득하는 인식(Perception)과, ②현재 목적지와 상황을 식별해 경로를 추정하는 판단(Planning&Decision), ③실제 임무를 수행하는 제어(Control)의 3항목으로 나뉘어 진행되고 있다.
인식은 다양한 센서를 융합해 사용하고, 판단은 다양한 결과를 유추해 최적의 결정을 수행하는 것이 중요하다. 판단과정을 세분하면 목적지까지 도달할 수 있는 경로를 추정하는 임무계획(Mission Planning), 인식 및 임무계획 단계에서의 데이터를 종합하는 행동명령(Behavior Executive)으로 세분되거나, 미션수행경로를 계획하고 궤적을 생성하는 운동계획(Motion Planning) 단계로 구성될 수 있다.
제어단계에서는 계획된 경로를 정확히 따라가(Following)도록 하는 연구가 진행되고 있다.
1. 자율주행자동차의 핵심기술
인지시스템에 사용되는 센서
주행환경인지시스템은 주행 시 운전자의 시각과 같은 역할을 대행하는 것으로 자동차 주변에 존재하는 여러 장애물과 전후방의 상황을 인식해 결과를 제어 시스템과 판단 시스템에 제공하는 장치이다.
주행환경을 인지하기 위한 시스템으로는 카메라, 초음파, 적외선, 레이더 등의 다양한 센서가 사용되고 이를 보다 빠르고 정확하게, 자주 측정하기 위한 데이터 처리 알고리즘 및 시스템에 대한 복합 연구가 진행되고 있다. 그림 3을 참조하면 무인자율주행자동차의 다양한 센서 장착 예를 볼 수 있다.
카메라의 영상 정보로 장애물의 형태를 인지하거나 다수의 카메라로 지속적인 트래킹을 수행해 움직임을 인식하고 예측하는 기술, 주차선을 인식해 안전한 주차를 지원하는 기술 등의 인지시스템은 적용된 기술에 대한 연구 및 상용화가 진행되고 있다. 하지만 조도 조건에 민감한 인식률의 개선은 향후 센서 기술로 극복해야 할 과제로 남아 있다.

카메라 센서 사용 전처리 수행
카메라 센서를 이용한 인식 시스템에서는 영상 좌표와 실제 좌표의 변환, 컬러 스페이스의 변환, 배경·그림자 제거, 왜곡 보정, 잡음 필터링 등의 전처리를 수행한다. 또는 영상 범위를 후보 영역으로 축소해 처리 시간을 단축하는 과정이 요구되므로 결과 이미지에서 차량, 장애물, 보행자 등의 인식하고자하는 대상을 형태별 패턴으로 구분한다.
이미 구축된 장애물 특징의 데이터베이스 구축을 통해 추출된 오브젝트 특징을 매칭, 인식, 판단함으로써 예측 가능한 사물에 대해서는 인식시간 단축이 가능하다.
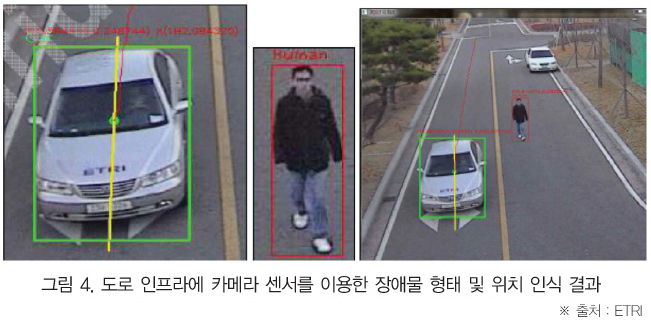
그림 4는 도로변에 장착된 카메라 센서를 이용해 추출된 자동차의 방향, 중심 좌표를 나타내고 있다.
상용화된 서라운드 뷰 시스템
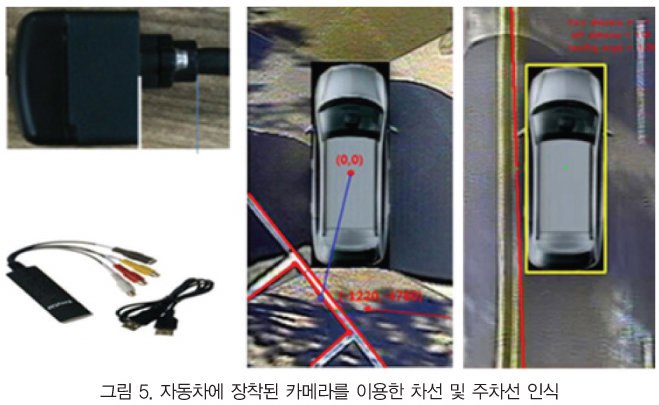
자동차 주변 장애물을 인지하기 위한 차량 장착형 카메라(서라운드 뷰 시스템) 센서는 4개 이상의 다수 카메라를 이용해 차선을 인식하거나, 운전자의 사각지대를 보조하는 수단으로 상용품이 개발돼 사용되고 있다. 하지만 인식률에 있어서 조도에 영향을 받기 때문에 전방의 강한 불빛이나 석양, 안개 등과 같은 기상 환경에 영향을 받는 점은 지속적인 연구로 해결돼야 할 것이다.
스캔 주기가 짧고 색상과 표면 형상에 강한 레이저 스캐너
카메라 센서에 비해 환경 특성에 비교적 강한 인식력을 보이는 레이저 스캐너는 Laser Radar 원리를 이용해 비 접촉식 거리를 측정하는 센서다. 방출된 단일 레이저 펄스가 센싱 범위 내에 존재하는 사물의 표면에 반사돼 돌아오는 시간을 거리로 환산하는 원리다. 레이저 스캐너는 측정 데이터의 높은 신뢰성과 스캔주기가 짧은 것, 사물 색상과 표면 형상에 강한 것이 장점이다.
그러나 레이저 스캐너의 대부분이 외국 제품이므로 응용 프로그램을 개발하기에는 제공되는 툴킷 형태 API(Application Programming Interface)가 부족한 면이 있다.
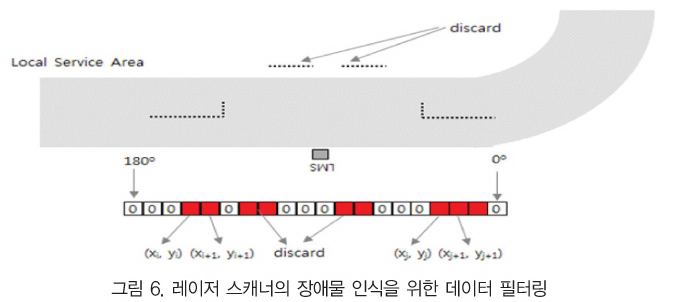
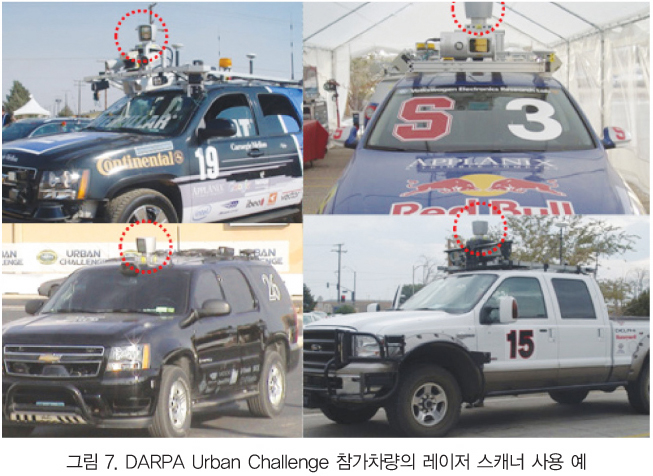
최근 레이저 스캐너는 3차원 범위의 측정이 가능한 제품을 장착해 높은 장애물 인식 성능을 보여주고 있다. 그림 6은 도로 인프라에 설치된 레이저 스캐너를 이용해 움직이는 차량의 표면을 인식하고 나머지 부분을 유추해낸 결과이며, 그림 7은 2007년 Urban Challenge에 참가한 DARPA의 무인자율주행자동차 대회 참가용 자동차에 장착한 3D 레이저 스캐너(Velodyne의 HDLTM-64E)의 장착 형태다.
반사파를 이용하는 초음파 센서
초음파 센서는 자동차의 후방 충돌이나 근접 장애물을 감지하기 위해 사용된다. 일정 시간 초음파를 발생시킨 뒤 물체에 반사돼 돌아오는 신호를 검출해 그 시간차로 거리를 측정하는 방식으로 비교적 짧은 거리에서 유효하며, 작은 신호를 계속 적분해 큰 신호가 감지되는 방식을 사용한다.
발신 및 수신을 동일한 지점에서 수행할 때 전파 방사에 의해 생긴 반사파를 이용해 물체의 위치를 탐지하는 방법을 쓰는 레이더는 전파의 도플러 효과를 사용하는 것이다. 항공이나 항해에서 많이 사용됐으며 안테나 배열이나 안테나를 구성하는 소자의 전파 위상에 따라 수평, 수직 방향의 탐색에 활용된다.
내비게이션에 사용되는 위치 인식과 GPS 측위기술
현대인에게 필수가 된 길안내 시스템으로 널리 알려진 내비게이션은 도로의 주요 교차로 및 생활필수정보(POI: Point Of Interest)를 디지털화해 운전자에게 제공한다. 이런 내비게이션의 차량 장착은 전 세계적인 대세로 효율성과 정확성을 갖춘 교통정보를 실시간으로 알려줌으로써 정체된 길을 회피 가능하도록 한다.
자동차 내비게이션 시스템은 자동차의 위치 기반 서비스로 GPS 응용 차량 항법장치와 접목되면서 보다 정확한 길 안내가 가능해졌으며, 자율주행자동차가 초기 위치에서 최종 목적지로 이동할 때 정밀한 도로맵 구축과 이에 기반한 인식(Localization)기술로 사용된다.
본래 군사적 목적으로 개발된 GPS(Global Positioning System)는 미국 국방성에 의해 설치 및 통제되고 있으며, 일반 GPS보다 향상된 성능의 DGPS(Differential GPS)를 사용하기도 한다. GPS 위치확인의 정밀도는 수신기 1대로 측정하는 단독측위 측량용과 항법용 수신기를 결합하는 DGPS가 있는데 오차가 1m이내이며, 현재 수십㎝에서 수㎝ 오차를 가지는 측위 방식을 연구 중이다.
측위기술은 GPS가 여전히 그 중심을 차지하고 있지만 터널, 고가, 빌딩 숲, 지하주차장 등과 같은 음영지역에서는 위치인식이 불가한 지역을 위해 비전 인식, 무선측위의 WLAN, UWB, 적외선, 초음파, RFID 등의 인프라를 이용한 기술이 부분적으로 상용화되고 있다.
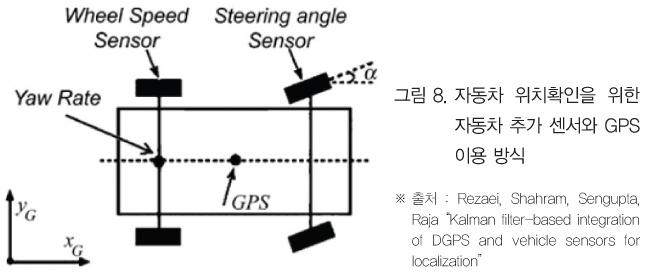
이러한 GPS의 음영지역을 해소하기 위해 자율주행자동차 시스템에서는 차량 내 센서를 이용한 DR(Dead Reckoning) 기술을 복합적으로 이용하는 기법 연구가 진행되고 있다. 일부에서는 DGPS의 고가를 해소하기 위해 일반 GPS와 휠스피드, 요레이트(Yaw rate), 엑셀로미터(Accelerometer)를 연동하고 추가적으로 방위각을 센싱하는 콤파스를 복합적으로 사용해 가격과 성능을 만족시키는 경우도 있다.
2. 자율주행자동차 활용 분야
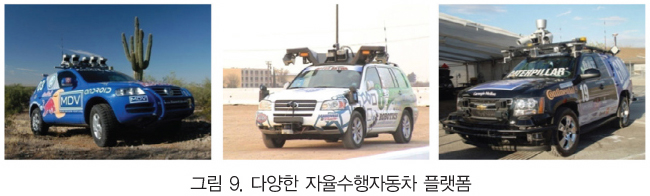
자율주행자동차의 핵심기술은 위치확인 및 비전 기술이다. 현재 국내 스마트하이웨이 사업에서 시행 중인 도로중심의 ‘운전자 없는 교통’에 사용되며 u-교통(Ubiquitous-Traffic) 및 u-ITS(Ubiquitous Intelligent Transpor- tation System)의 필수 요소로 기능하고 있다. 차량 및 도로 인프라 센서의 기술적 보조와 데이터 융합을 기반으로 신뢰성을 확보해 저가차량 위주의 내수를 증대시키고, 고부가가치 차량 생산이 가능한 블루오션 시장을 개척 중이다.
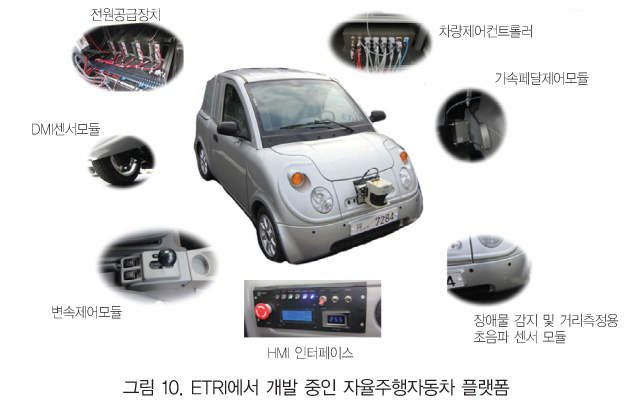
자율주행자동차 관련 기술은 상용차량에 적용돼 미래 교통체계를 혁신적으로 변화시킬 것이며 국방관련기술과 접목돼 군사무기나 군 작전용 차량으로 인명 손실을 최소화할 수 있는 역할을 수행할 것이다.
전 세계적으로 무인기, 무인차 등에 대한 개발이 장려되고 자동화 및 전자화가 가속화됨에 따라 협력주행, 반 자율주행 등의 단계를 거쳐 자율주행자동차가 완성될 것이다. 자율주행자동차는 공항 및 항만, 대규모 산업단지의 순찰 이동체 제어 및 관리(Patrol 경비시스템), 물류 이송을 위한 무인 이동체의 제어 및 관리, 긴급 상황에서 그룹별 협력 미션 수행 등의 활용 또한 가능하게 만들 것이다.

녹색성장 추세에 따른 2013년 교토의정서에 전 세계적 지구 온난화 방지 협의 내역에 따라 한국이 의무감축국으로 지정될 시 감축 의무 수행을 위해 연간 49억달러(2006년 명목 GDP 8.874억 달러의 0.5%수준)에 달하는 비용을 지불해야 한다. 자동차공동이용시스템(Car-Sharing)의 활성화를 위해 자율주행자동차는 핵심 기술로 활용될 수 있다.
자동차공동이용시스템은 차량보관소가 주택가, 대중교통 거점 등 비교적 이용자의 일상 생활공간과 가까운 곳에 위치하고 임차 절차가 간소한 단기 자동차 대여 서비스이며 이는 도심 내 이산화탄소 배출 저감의 중요 기술이다.
자동차공동이용시스템은 불필요한 개인 자동차 보유를 억제하고 주차문제와 교통혼잡 문제를 개선해 환경오염, 각종 사회적 비용 등을 해결하기 위한 방안의 하나로 독일, 스위스에서 시작해 북미, 아시아로 전파된 서비스이다.
미국 사업자인 Zipcar의 경우 자동차공동이용시스템 회원수가 20만명에 달하며 싱가포르의 DIRACC서비스, 독일의 Car2Go서비스, 전기차를 이용한 프랑스의 자동차 공동이용시스템 프로젝트 등이 진행 중이다.
자동차공동이용시스템에 자율주행서비스를 적용하면 차량보관소와 이용지점까지의 차량 이동, 충전과 주차가 자동으로 이루어져 보다 이용이 편리한 서비스 실행될 것이다.
Project Better Place는 배터리의 소유를 분리하고 표준화된 배터리의 충전소 및 배터리교환소를 곳곳에 설치함으로써 전기자동차 배터리 문제를 해결하고 있는데, 자율주행자동차가 이 서비스에 연동된다면 에너지 효율을 높이고, 전기자동차 시대를 앞당길 수 있을 것이다. 이스라엘, 덴마크, 호주, 하와이, 샌프란시스코 등에서 실행에 옮겨지고 있으며 충전에너지로 태양광과 풍력전기가 이용되고 있다.
출처 | 한국과학기술정보연구원(www.kisti.re.kr)
뒤에도 눈을 달게 한 서라운드 뷰 시스템
지난 1월 15~17일에 일본 도쿄 빅사이트(Tokyo BigSight)에서 Automotive World 2014가 개최됐다. 이번 전시회는 국제 카 일렉트로닉스 기술전 외에 EV·HEV 구동 시스템 기술전, 자동차의 경량화 기술전, Connected Car EXPO 등으로 구성돼 차세대 자동차 전문 기술을 볼 수 있는 기회가 됐다. 특히 주목받은 시스템 중 하나로 서라운드 뷰 시스템이 있었다. 서라운드 뷰는 자동차에 적용된 비전 시스템으로 주차와 같은 시야에 방해를 받는 운행에도 사방을 다 볼 수 있게 만드는 시스템을 말한다.
소니의 GVIF 인터페이스
향후 수요 확대가 예상되는 운전 지원 시스템 중 하나로 고해상도의 차량 탑재 카메라를 이용한 서라운드 뷰 시스템을 들 수 있다. 이 시스템은 기존 아날로그 카메라보다 전송하는 영상 데이터의 용량이 커지기 때문에 업계에서는 다양한 고속 인터페이스 기술도 동시에 제안하고 있다.
이번 전시회에서 소니(Sony)는 서라운드 뷰 시스템에 적용하기 위한 차량 탑재 기기의 고속 인터페이스 IC GVIF(Gigabit Video Interface) 솔루션을 선보였다. GVIF는 주로 카 내비게이션 시스템의 본체 장치와 디스플레이 사이에 영상 데이터를 전송하는데 이용된다. 소니는 확대되는 서라운드 뷰 시스템을 GVIF의 새로운 시장이라고 판단해 시제품을 내놓은 것이다.
소니는 차량 탑재 카메라 모듈을 모방한 보드, 차량 탑재 카메라로부터의 영상 데이터를 통합하는 허브 보드, 영상 데이터를 수신해 처리·표시하는 본체 장치의 보드를 이용한 시연회를 선보였다. 차량 탑재 카메라로부터 얻은 영상 데이터는 고화질의 코덱에 의해 모듈 내에서 압축된다. 압축이 끝난 영상 데이터는 허브로 통합돼 본체 장치로 전송되고 디스플레이에 표시된다. 영상 데이터의 송수신 IC에는 GVIF가 이용된다.
고화소 차량 탑재 카메라의 영상 데이터라고 해도 데이터가 차량 탑재 본체 장치에 그대로 전송된다면 굳이 압축될 필요까지는 없다. 하지만 소니가 압축 데이터를 활용하는 이유는 와이어 하네스의 길이나 비용의 삭감에 있다.
영상 데이터 압축이나 허브 보드 활용에 의한 서라운드 뷰 4개 카메라는 와이어 하네스의 거리가 짧아지는 것과 동시에 저비용 와이어 하네스를 사용할 수 있게 만든다. 영상 데이터의 압축·전개를 실시하면 그만큼 지연 시간이 길어지지만 시연회에서 선보인 GVIF는 차량 탑재 카메라의 촬상으로부터 디스플레이의 표시까지의 타임 러그가 2.4m/s로 상당히 짧았다.
이번에 전시된 차량 탑재 카메라 모듈을 모방한 보드에서는 GVIF의 수신 IC와 송신 IC, 영상 데이터를 압축하는 FPGA 개별 IC를 내놓았다. 2015년까지 소니는 이러한 개별 IC를 하나의 칩에 집적한 IC로 개발할 계획이라고 밝혔다.
ST 마이크로일렉트로닉스, 알테라의 서라운드 뷰 시스템
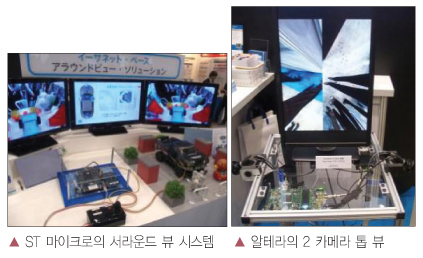
ST 마이크로일렉트로닉스(ST MicroElectronics, 이하 ST 마이크로)와 일본 알테라(Altera)가 서라운드 뷰 시스템을 전시했다. ST 마이크로는 ARM의 애플리케이션 프로세서 Cortex-A9를 듀얼 코어 구성으로 탑재하는 STiH485, 차량 탑재 CMOS 센서 VG6640, 차량 탑재용 화상 처리 프로세서 STV0991 등 자사 제품을 이용한 서라운드 뷰 시스템을 공개했다.
ST 마이크로의 서라운드 뷰 시스템은 차량 탑재 카메라 모듈 내에서 영상 데이터를 STV0991로 압축하고 나서 전송해 STiH485로 처리한다는 점에서 소니와 같지만 인터페이스로써 이더넷(Ethernet)를 이용한다는 차이점을 둔다.
이외에 고저차 검지가 가능한 고분해능의 MEMS 압력센서를 사용한 시연회도 실시했다. ST 마이크로는 민생 기기용 MEMS 센서에서는 시장점유율 1위를 차지하고 있지만 자동차 제어계 시스템 전용 기기는 2013년부터 출하를 시작한 에어백 전용 MEMS 가속도 센서가 첫 제품이다. 향후 옆 미끄러짐 방지 장치나 롤 오버 검지용 MEMS 자이로 등 제품 라인 업을 확충시켜 나갈 예정이다.
알테라가 전시한 것은 2개의 차량 탑재 카메라만으로 서라운드 뷰 시스템을 실현하는 2 카메라 톱 뷰다. 일반적인 서라운드 뷰 시스템은 차량 선단과 후단, 사이드 미러 하부의 좌우 합계 4개의 차량 탑재 카메라를 이용하는 것이 대부분이다. 하지만 알테라가 선보인 차량 탑재 카메라의 차량 선단과 후단 2개만을 사용한 2 카메라 톱 뷰 영상은 자사의 프로그래머블 FPGA Cyclone V SoC와 2 카메라 톱 뷰 전용 레퍼런스 IP로 처리한다. 차량 탑재 카메라를 4개 사용하는 시스템과 비교해 아직 완성도는 낮지만 향후 개발이 진행되면 저비용의 솔루션으로써 유력한 선택사항이 될 가능성이 있을 것이다.
출처/한국과학기술정보연구원(www.kisti.re.kr)




