


3D 머신비전의 영상획득
광 삼각법, 패턴 구조광, Time of Flight, 3D 초음파
최근 머신비전 분야에서는 일반 2D 영상에서 3D 정보를 추출하여 처리하고 측정할 수 있는 Software 알고리즘이 상당히 보편화 되었다. 3D 비전 시스템은 X와 Y좌표 위치정보를 측정할 수 있을 뿐만 아니라 높이정보를 함께 얻을 수 있기 때문에 대상물의 정확한 형상 정보를 획득할 수 있다. 3D 머신비전에는 스테레오 비전, 광 삼각법, Confocal 방식, TOF 및 Lidar 방식을 포함한 다양한 3D 기술이 활용되고 있다.
자료제공 | 노비텍(www.novitec.co.kr)
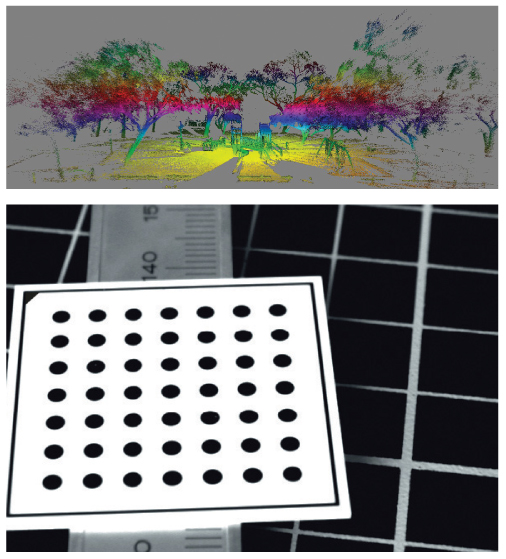
3D Acquisition
안정적인 3D 형상의 정보획득을 위해서는 3D Calibration이 정밀하게 수행되어야 한다. 이 3D Calibration 과정을 거치게 되면 카메라와 촬영 대상물 사이 3차원 공간상의 관계를 정의할 수 있다.
예를 들어 로봇 애플리케이션의 경우 Calibration을 통해 로봇과 카메라 사이의 관계를 정의할 수 있으며 카메라의 정확한 위치 및 방향을 확인할 수 있다. Calibration 과정을 통하여 카메라의 Intrinsic/Extrinsic Parameter 정보를 획득한다. 다시 말해 카메라에서 얻어지는 영상정보를 World Coordinate 좌표로 변환하여 촬영 대상물의 실제 3D 위치정보를 얻을 수 있는 것이다.
3D 머신비전
최근 머신비전 분야에서는 일반 2D 영상에서 3D 정보를 추출하여 처리하고 측정할 수 있는 Software 알고리즘이 상당히 보편화 되었다. 일반적인 FA 환경에 있어 대상물의 위치를 판단할 경우, 2D 머신비전으로는 높이값이 반영되지 않은 X와 Y좌표 정보만을 획득할 수 있다.
이러한 상황에서 제품형태 및 크기 정보를 이미 알고 있을 경우에는 제품의 종류를 구분하고 크기를 측정하는데 문제가 발생하지 않을 수 있으나, 다양한 종류의 높이를 가진 제품을 측정해야 할 경우에는 상품을 구분하는 데 문제가 발생한다.
그러나 3D 비전 시스템을 통해 X와 Y좌표 위치정보를 측정할 수 있을 뿐만 아니라 높이 정보를 함께 얻을 수 있기 때문에 대상물의 정확한 형상정보를 획득할 수 있다. 3D 머신비전에는 스테레오 비전, 광 삼각법, Confocal 방식, TOF 및 Lidar 방식을 포함한 다양한 3D 기술이 활용되고 있다.
광 삼각법 활용한 3D 스캐닝
레이저 광 삼각법을 활용한 3D 스캐닝 시스템 구성을 위해 라인 레이저 혹은 포인트 레이저가 사용된다. 영상획득 센서에서 레이저 광이 대상물에 조사된 이미지를 획득하고 광 삼각법에 기반하여 스캐너에서 대상물까지의 3차원 공간상의 거리를 계산해 낼 수 있다.
광 삼각법에 기반한 스캔을 위하여 레이저 광원과 영상획득 센서 사이의 거리와 각도를 정확하게 알고 있어야 한다. 영상획득 센서에서는 레이저가 대상물 표면에서 산란되는 영상을 획득하여 그 위치를 분석하고 대상물 표면으로부터 레이저 소스까지의 거리 및 위치를 획득할 수 있다.
패턴 구조광 조사 활용한 3D 측정
패턴 구조광 조사를 활용한 3D 스캐너는 기본적으로 광 삼각법 기법을 활용한다. 하지만 대상물에 레이저를 조사하는 대신 프로젝터를 활용하여 반복된 선형 패턴을 조사한다. 영상에서 각 라인 패턴의 위치를 판별하여 스캐너에서 대상물 표면까지의 거리를 획득하는 것이다.
기본적으로 영상의 레이저 라인을 보는 대신 대상물에 조사된 패턴의 Edge를 측정하게 된다. 대상물의 3차원 형상 및 위치 정보를 측정하는 것은 레이저를 활용한 광 삼각법과 유사하다.
Time of Flight 기술 활용한 3D 측정
Time of Flight 장치로 널리 알려진 레이저 펄스 기반 스캐너는 빛의 이동시간을 측정하여 거리를 계산해내는 간단한 개념을 기반으로 개발됐다. 빛의 이동속도가 매우 정확하고 안정적이라는 사실을 기반으로 레이저에서 조사된 빛이 대상물에 도달하고 다시 돌아오는 데에 걸리는 시간을 측정하여 센서로부터 대상물까지의 거리를 측정하는 기술이다.
측정 스캐너 장치에서 출발한 펄스 레이저가 대상물 표면에서 반사되어 다시 센서로 돌아갈 때까지 정밀한 거리를 계산할 수 있도록 Picoseconds 시간 단위를 측정 할 수 있는 정밀한 전자 회로가 사용된다. 일반적으로 측정기에서 나오는 레이저 빔을 회전하는 Mirror에 반사시켜 스캐너 주변에서 360도 측정이 가능하도록 구성되어 있다.
레이저 간섭광의 위상차 측정 활용한 3D 측정
레이저 간섭광의 위상차 측정을 활용한 3D 측정장치는 Time of Flight를 측정하는 또 다른 방식의 접근이며, 기본적인 개념은 펄스기반 3D 측정 시스템과 유사하다. 레이저를 펄스 방식으로 조사하는 동시에 레이저 광의 세기를 Modulation하여 스캐너에서 조사한 레이저와 대상물을 맞고 돌아오는 레이저의 위상 차이를 측정한다.
대상물까지의 거리에 따라 변화되는 두 레이저 광 신호의 위상 차이에 의해 발생되는 Beating 파형의 변화를 측정하는 방식으로 정밀한 거리측정이 가능하다.
3D 초음파
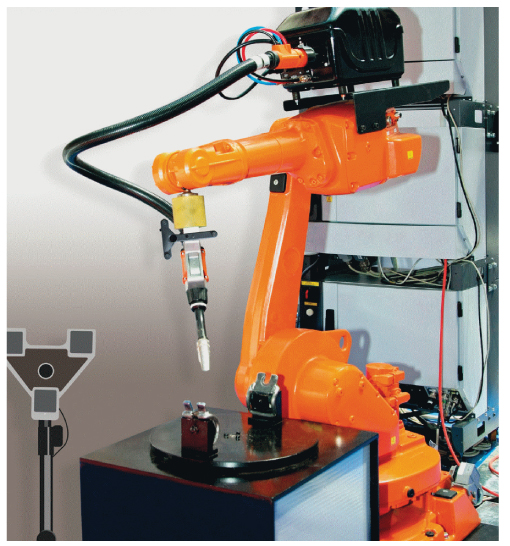
3D 모션 Tracking을 위한 초음파 기반의 3D 측정 시스템은 의학 및 스포츠 분야의 3000곳 이상에서 다양하게 활용되고 있다. 작은 사이즈에 실시간 3차원 위치 측정이 가능한 Nexonar의 3D 모션 Tracking 모듈은 여러 애플리케이션에 폭 넓게 활용되고 있으며, 특히 복잡한 형상측정을 위한 연구분야에서 뛰어난 성능을 제공한다. 초음파 측정 모듈을 응용하여 효율적이고 손쉽게 3차원 측정시스템을 구현할 수 있는 것이다.
그래서 인체 공학적 제품을 개발하고 산업분야에서 생산 공정변수를 설정하며 모니터링 하기 위해 초음파 3차원 측정 시스템을 사용할 수 있다. 3D 모션 분석을 위해서 Nexonar에서 제공하는 3차원 절대 위치 좌표를 기반으로 사전 정의된 작업공간에 3D 공간상의 움직임을 기록하고 분석하여 로봇 팔을 활용한 작업을 최적화할 수 있다.
사람 몸의 움직임이나 사람에 의해 사용되는 도구의 움직임을 초음파 3D 센서를 활용하여 손쉽게 추적할 수 있다. 예를 들어 여러 개의 Beacon을 사람의 머리, 어깨, 팔, 손, 다리에 부착한 후에 자유롭게 이동하면서 공간 좌표를 추적할 수 있다. 3D 위치 및 동작은 기록된 이후에 소프트웨어를 통해 분석할 수 있다.
사람의 움직임 외에도 자동차 도어의 열림, 핸들 조작 및 기기 조작에 있어 사람의 조작 편의성 및 안전성 측정을 위한 기본 데이터 수집에 필요한 위한 위치측정 및 모션 Tracking 장치로 널리 활용되고 있다.
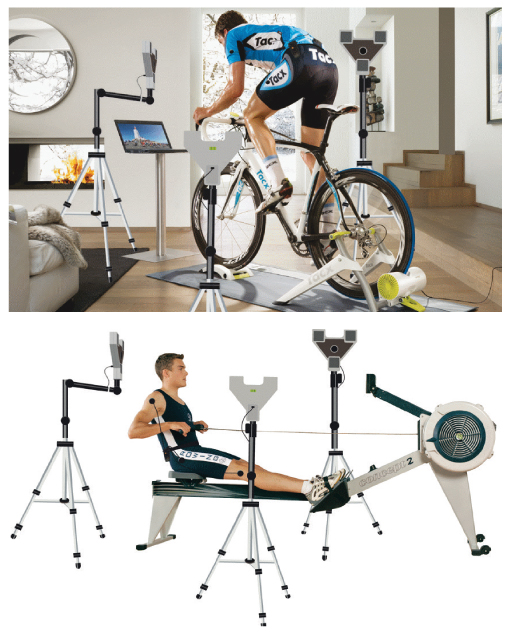
산업 자동화 분야 활용 예
- 품질 관리를 위한 테스트 시스템 개발
- 작업자 안전 및 작업 편의를 위한 테스트 장치 개발
- 자동화 장치의 Tool 위치 검출 및 이동 경로 저장
- 조립 라인에서의 제품 위치 검출 장치
- 로봇 암 제어를 위한 보조 측정 장치
- 도어 등 움직임이 있는 기계 장치에 반복 동작 분석
- 형상 변형이나 진동이 있는 물체의 동작 분석을 위한 정보 획득
스포츠 분야 활용 예
- 프로 골퍼의 퍼팅 자세 교정
- 프로 Cycle 선수의 체력 측정 및 분석
- 다양한 육상 종목의 Bio-Mechanical 과정 분석 및 개선을 위한 연구
- 자전거의 움직임 분석
의료 분야 활용 예
- 재활 의학 분야
- 신체 움직임 및 자세 균형에 대한 측정
- 신체 움직임에 대한 기능성 연구
- 정형외과에서 활용 가능한 신체 움직임 분석




