

비전센서를 이용한 축계 비틀림 계측 장치 개발
이 연구는 카메라를 이용하여 축계의 비틀림 계측장치를 개발하는 것으로 ETS 시스템을 통해 이미지 처리의 성능을 향상 시키고자 했다.(이 자료는 NI 제품으로 연구를 한 사용자들이 그 사용후기를 기록한 것이다)
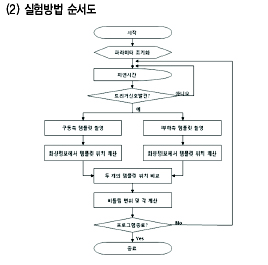
크기가 1mm 인 ‘-’ 형태의 화상 처리용 마크를 부착하고 이를 정밀하게 촬영하기 위해 마이크로 렌즈를 장착한 카메라를 설치했다. 축계가 돌아가면 근접센서는 트리거 마크를 검출하여 트리거 신호를 발생하며 트리거 신호에 의해 각각의 카메라에서 동시에 촬영된 화상정보는 화상처리장치에 전달된다. 화상처리장치는 각각의 화상 정보에 대해 템플릿 매칭(Template Matching) 방법을 사용하여 화상 처리용 마크 위치를 계산하여 측정하게 된다.
일반적인 아날로그 타입의 센서는 앰플리필터 등에 제약을 많이 받는다. 특히 비전을 이용하여 영상을 처리할 경우 다른 작업에 비해 처리 시간이 길어 질 수밖에 없다.
아날로그 타입의 센서와 비교할 수는 없지만 정확한 주기를 확보하기 위해서는 리얼타임 컨트롤러 기반의 이미지 프로세서가 필요하다. 그러나 NI에서 단일화된 제품으로 제공하는 리얼타임 컨트롤러의 경우 PCIe-1430 프레임 그래버 보드의 장착이 불가능했기 때문에 일반 데스크탑 PC 리얼타임 OS로 만들 수 있는 ETS 시스템을 구축할 수밖에 없었다. ETS 시스템을 통해 윈도OS 환경이 아닌 리얼타임 OS에서 이미지를 처리하므로 더욱 향상된 성능을 발휘할 수 있었다.
애플리케이션 요약
추진축계는 가해지는 부하의 크기에 비례하여 비틀림이 발생한다. 이때 발생하는 비틀림은 부하를 측정하기 위해 이용될 뿐 아니라 비틀림 진동 등 축과 같은 회전체의 독특성을 분석하기 위한 기본적인 정보 중 하나이므로 축계 비틀림을 계측하는 것은 중요하다.
이러한 비틀림 또는 부하를 계측하기 위해 일반적으로 스트레인 게이지를 이용하고 있으나 이와 같은 기존의 기법은 고가임에도 불구하고 설치가 어렵다. 또한 지속적으로 부하를 계측하기 곤란하며 축계에 전원 공급을 위한 별도 장치를 필요로 하는 등 복잡하고 섬세한 작업이 요구된다. 이러한 단점들을 보완하고자 카메라를 이용한 축계 비틀림 계측 장치를 개발하고자 한다.
실제 축계 실험장치를 제작하여 구동축과 부하축을 선정하고 카메라와 화상처리용 마크를 설치하여 실험을 실시하였다.
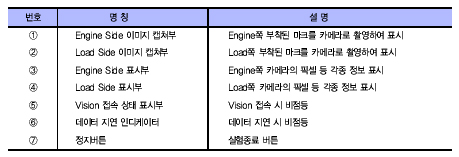
실험목적
이 실험의 목적은 축계의 비틀림을 스트레인 게이지 방법, 마그네틱 타입의 근접센서를 이용한 방법 등이 가졌던 단점을 보완하고자 CCD 카메라를 이용하여 비틀림을 계측하고 이로부터 토크 및 동력을 산술적으로 계산하는데 있다.
프로그램 개요
(1) User Interface
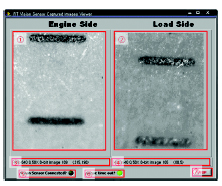
(2) ETS용 블록다이어그램
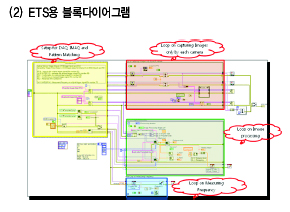
실험방법
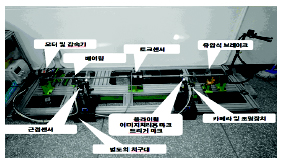
(1) 구성장치 및 설명
-동력구 동원으로 모터를 사용
-부하측에는 부하를 수동으로 조절할 수 있도록 유압식 브레이크 설치
-연구 결과의 비교 및 검증을 위해 토크센서 설치
(2) 실험방법 순서도
취득된 화상으로부터 계산한 값과 사용토크센서 계측 값 비교
이번 연구를 통해 축계 비틀림을 측정하기 위한 장비들이 많이 개발되고 있는 것을 알게 되었지만 그에 따른 엄청난 비용과 전문성이 요구된다는 점 또한 알게 되었다. 따라서 카메라를 이용한 축계 비틀림 계측은 비용 및 사용자 편의 부분에서 대단한 강점이다. 이번 연구의 가장 큰 핵심은 바로 카메라와 DAQ의 결합 문제. 많은 업체들에게 문의해 보았지만 가능한 제품은 NI 제품뿐이다.
자료제공|한국내쇼날인스트루먼트
글 |이동석 석사과정, 지도교수 김영복(부경대학교 제어기계공학)