


카메라링크의 성능의 장애요인과 대책을 위한 제언
카메라링크 인터페이스는 오래 전부터 머신비전 업계를 지켜온 표준이다. 그러다보니 케이블이나 카메라 등 여러 장비에서 성능을 저하시키는 요인들이 산재해있다. 이런 문제점들을 극복하기 위한 방법엔 어떤 것이 있을까? Euresys에서 작성한 자료를 바탕으로 카메라링크의 성능을 제한하는 요인과 이를 해결하기 위한 방법에 대해 살펴본다.
자료제공 | 패트릭 버그만(Patrick Bergmans), Euresys CTO
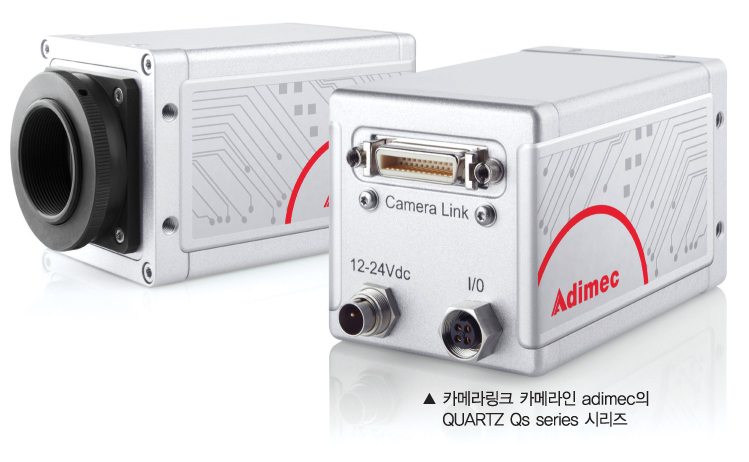
카메라링크는 중간 거리(약 10m 정도)에서 고속으로 디지털 영상을 전송하기 위한 범용 표준이다. 이 표준은 머신비전 시장에서 안정된 위치를 확보하고 있으며, 실제로 여러 제조업체들이 이 표준을 채택하고 있어 현재 여러 카메라링크 카메라가 출시되어있다.
현재 카메라링크 표준 성능을 향상시키기 위해 많은 노력들이 이루어지고 있는데, 이를 위해서는 카메라링크의 성능을 제한하는 주요 요인들을 파악하고 이를 분석하는 작업이 필요하다. 성능을 제한하는 요소들을 극복해야 제 성능을 발휘할 수 있기 때문이다.
카메라링크를 구현하는 방법은 실로 다양하다. 이 문서에서 그 모든 방법들을 논하지는 않는다. 하지만 카메라링크의 연결은 패러럴 디지털 데이터 쌍의 수로 구성된다는 점에 주목해야 한다. 그 중 하나는 디지털 신호에 의한 클록 횟수이다. 데이터 쌍 자체는 베이스밴드 모드에서 사용할 수 있으며(이는 데이터 쌍이 항상 0-1 혹은 1-0 주기 변화를 보이지 않는다는 것을 의미한다), 자동 클록은 아니다.
통계적 관점에서 보았을 때, 그 어떤 통신 매체라도 오류 없이 완벽한 작동을 보장하는 것은 불가능하다. 카메라링크의 경우 비트 오류율(Bit Error Rate, BER)이 10-12보다 적은 경우 만족스럽게 작동한다고 간주한다. 이 숫자는 성능을 신뢰할 한계를 고려하기에 충분히 적은 수치다. 여러 회사 및 기술자들은 기능에 영향을 미치는 요인의 성능 저하가 갑작스럽게 일어난다는 사실을 경험을 통해 깨닫게 되었으며, 따라서 비트 오류율을 너무 적게 설정하면(늘 그렇듯) 다양한 환경에서 작동하지 않게 됨을 알 수 있다. 카메라링크는 85MHz 주파수로 제한하고 있지만 이 제한에 따른 ‘마법magical’은 없다. 따라서 여러 제한 요인과 그에 따른 효과를 분석함으로써 성능의 측정값을 재 정의하고자 한다. 85MHz라는 수치는 단순히 카메라링크 방식이 연결을 지원하는 가장 높은 수치일 뿐이다. 사실 이 수치는 초기 카메라링크 구현에 필요한 기술적 제한에 불과하다.
우선 우리 힘으로 통제 불가능한 외부 요인을 살펴보자.
· 외부 환경에 의해 만들어지는 전자음(電子音, electromagnetic noise). 머신비전에서 전자음은 소음(noise)으로 간주한다. 이는 작업자가 통제할 수 없는 외부 요인인데, 전자기기가 작동하는 이상 전자음을 막는 것이 불가능하기 때문이다. 하지만 시끄러운 환경에서는 케이블 길이에 따라 더 많은 영향을 받으므로 신경을 써야 하는 요인이기도 하다.
· 카메라에 의해 생성되는 신호 왜곡(signal distortions). 신호 왜곡에는 세 가지 유형이 있다.
① 카메라가 출력하는 디지털 데이터 쌍의 비대칭 혹은 뒤틀림
② 데이터 전환 시 지터(하나 이상의 데이터 쌍)
③ 클록 지터
현재는 이런 왜곡을 보완한 몇몇 카메라가 출시되어있다. 하지만 이를 바꾸어 말하면, 몇몇 카메라를 제외한 모든 카메라는 정해진 일정 수준에서 작동이 불가능할지도 모른다는 것을 시사한다. 물론 프레임그래버로 왜곡을 보정할 수 있기는 하지만, 프레임그래버로도 보정할 수 없는 왜곡이 발생할 가능성도 있다는 점을 명심해야 한다.
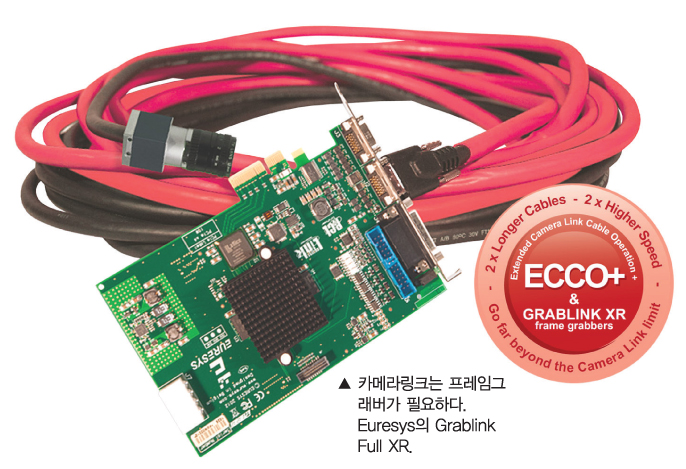
· 카메라링크 케이블도 성능을 제한하는 추가 요인이 될 수 있다.
① 가장 큰 요인은 신호의 감쇠다. 감쇠의 정도는 dB/m 혹은 dB/foot으로 나타내며 여러 주파수에서 케이블의 명확한 특징이기도 하다. 낮은 주파수보다 높은 주파수에서 더 약화된다. 완전제곱 신호는 다른 신호로 왜곡되는데, 상승 혹은 하강 시간 이후에 얼마 되지 않는 값(0 혹은 1)으로의 변화가 일어나며 이 수치는 감쇠 스펙트럼에 따라 달라진다. 감쇠는 ‘눈eye’이라고 알려진 현상을 만드는데, 이는 상승 신호 및 하강 신호 사이의 틈을 의미하며 오실로스코프에 의해 표시된다.
② 두 쌍의 커플링이 교차하는 ‘크로스 페어 커플링’ 혹은 간섭 현상을 들 수 있다. 이 현상은 지배 인자(dominating factor)가 없기 때문에 주요 현상으로 언급된 적도 드물거니와 명확히 수량화한 적도 없다. 이 현상 또한 여러 주파수에서 dB/m 혹은 dB/foot으로 수치화할 수 있다. 크로스 페어 커플링은 감쇠 현상과 달리 주파수와 함께 증가하는 경향을 보인다. 하지만 적절한 차폐 기능을 통해 관리 한도 내에서 유지해야 한다.
③ 각 데이터 쌍 및 클록 쌍 사이의 전파 속도 차이. 이 현상은 카메라가 생성한 왜곡의 상단에 추가적인 왜곡을 만든다. 쌍 사이의 추가적 왜곡은 케이블 길이 당 시간의 차이로 표시한다(예를 들어 피코초/m 혹은 피코초/foot 등). 케이블 길이를 늘리거나 여러 케이블을 추가하면 추가적 왜곡을 통해 시스템 성능에 영향을 미치게 된다.
위의 세 가지 성능 제한 요소들은 케이블 길이에 크게 의존하고 있다. 다시 말하자면 케이블 길이를 어떻게 설정하느냐에 따라 위의 요소들을 방지할 수 있다는 이야기다. 이는 특정한 MHz에서 일정한 성능 수준을 달성하기 위해 케이블 길이가 중요하다는 사실을 시사하며, 왜 적정 길이를 초과하면 성능이 급격히 저하하는지에 대해서도 설명한다.
카메라링크의 길이 변화에 따른 성능 저하를 완화시키고 더 긴 케이블 길이로도 만족스러운 주파수 혹은 성능을 달성하기 위한 여러 방법이 있다. 누구나 알다시피 좋은 카메라와 고품질 케이블을 사용하면 임계 길이를 늘려 손실과 혼선 그리고 왜곡을 줄이고 주어진 성능을 십분 발휘할 수 있다. 하지만 프레임그래버를 통해서도 두 가지 비용 효율적인 기능을 구현할 수 있다.
·프레임그래버를 통해 카메라링크 연결에 이퀄라이저를 실행하면 신호의 높은 주파수를 복원함으로써 신호 측면을 향상시킬 수 있다(앞서 말했던 ‘눈’ 현상을 개선할 수 있는 방법 중 하나다). 하지만 이 방법을 통해 무한정으로 주파수를 높일 수는 없다. 외부 잡음을 증가시키기 때문이다. 적응형 이퀄라이저가 더 긴 카메라링크 연결을 위한 최적의 회선조절 솔루션인 이유이기도 하다.
·다양한 데이터 라인에 전파 시간(propagation time)을 줄이거나 제거하기 위해 De-skewers를 도입할 수 있다. De-skewers는 길이 증가에 따른 영향을 줄일 수 있는 도구이기도 하다. 적응 및 조절이 가능한 De-skewers는 케이블 쌍 사이의 왜곡에 맞추어 조절하거나 변화할 수 있는 최적의 솔루션이다.
·적응형 이퀄라이저·적절한 보정·적응 및 조절이 가능한 De-skewers는 특정 성능 혹은 주파수에서 임계 길이를 높이기 위한 강한 조합이다.
위의 논의를 통해 우리는 성능을 개선하기 위한 두 가지 방법을 소개했다. 특정 주파수에 대한 임계 길이를 높이거나, 정해진 케이블 길이의 최대 주파수를 높이는 것이다. 하지만, 다음의 시안을 검토함으로써 세 번째 방법을 발견할 수 있다. 처음부터 주파수 및 케이블 길이를 정한 뒤 소음이 많거나 낮은 품질의(즉, 가격이 저렴한) 케이블로 작업하는 것이다.
카메라링크 인터페이스를 통해 실질적으로 작업을 개선하거나 비용 효율적으로 작업할 수 있다. 프레임그래버를 이용한 라인 균등화 작업과 de-skewing을 통해 이를 구현할 수 있다.



