


편광필름을 이용한 머신비전 시스템
이 발명은 PCB 정렬을 위해 PCB에 각인된 얼라인 마크(Align Mark)가 없거나 PCB의 종류(크기 등)가 다르더라도 PCB를 정렬하기 위한 것으로, PCB의 기준점을 인식할 수 있는 편광필름을 이용한 머신비전 시스템에 관한 것이다.
특허권자 | 에이에스티젯텍 · 발명자 | 박달권
일반적으로 생산라인에서 이동한 PCB(printed circuit board)의 위치를 정렬하기 위해서는 먼저 두 개의 카메라를 이용하여 PCB 상부면에 각인되어 있는 특정한 형태의 마크(Mark)를 인식해야 한다. PCB의 좌편과 우편에는 동일한 크기의 마크가 각인되어 있으며, 위치를 계산하는 기준이 된다. 두 영상의 영역 안에 마크가 들어오면 그 위치에 대한 값을 계산하여 PCB가 정확하게 이송되었는지 판단하고, 양품으로 판단되면 다음 공정으로 PCB를 이송한다.
위에서 설명한 것과 같이 PCB 위치 정렬 방식은 2개 이상의 카메라를 사용하여 상부에서 마크를 인식하는 방법을 사용하기 때문에 기구적 구조물이 증가하고, 이로 인해 설치에 따른 비용이 늘어난다. 또 협소한 공간이나 환경적 제약 조건이 많은 공간에서는 그 설치와 운영에 어려움이 발생한다.
현재 국내에서 생산되는 PCB의 형상과 종류는 다양하며, 고객의 요청에 의해 수없이 많은 종류가 개발·생산되고 있다. 이에 PCB 제작 공정에서의 위치 정렬은 중요한 요인이며, 생산성 향상에 큰 영향을 준다.
발명의 내용
이 발명의 목적은 기구적 공간 절약과 비용 절감을 목적으로 일반적인 PCB 위치 정렬 판독 장치를 사용하지 못할 경우 이를 대처하기 위한 수단으로서 카메라를 이용하여 하부에서 인식할 수 있는 편광필름을 이용한 머신비전 시스템을 제공하는 것이다.
또한 PCB의 하부면은 상부면과 달리 특정 형상의 마크가 각인되어 있지 않고, 다품종 소량 생산으로 인해 다양한 PCB 모델이 존재할 경우 PCB 하부면에 특정 형상의 마크를 각인하는 것은 비용 및 공정상 여러 문제를 야기한다. 이를 해소하기 위한 수단으로 이 발명에 따른 편광필름을 이용한 머신비전 시스템을 제공한다.
과제의 해결 수단
이 발명은 양측에 홀이 형성된 PCB의 위치 인식을 위한 머신비전 시스템에 있어서 PCB를 이송하기 위한 이송장치, PCB에 형성된 홀을 인식하는 카메라, 카메라가 촬영하는 방향을 기준으로 카메라의 전방에 위치된 편광필름과 PCB에 광을 조사하는 광조사부가 구비된 카메라 모듈, 카메라 모듈의 위치를 조절하기 위한 위치 조절 장치, 카메라 및 이송장치를 제어하는 제어부를 포함하는 편광필름을 이용한 머신비전 시스템으로 이루어져 있다.
발명의 효과
이 발명에 따른 편광필름을 이용한 머신비전 시스템에 의하면, PCB의 양측에 기본적으로 형성되어 있는 홀을 위치 정렬 기준점으로 삼아, 이를 하부에서 정확하게 인식할 수 있어 다품종 소량 생산에 유리하다. 또한 PCB 모델마다 얼라인 마크를 각인하는 과정이 불필요해 생산 비용이 절감되며 생산성이 높아진다. 하나의 카메라를 이용하기 때문에 기존에 비해 설치의 제약이 없다.
구체적인 내용
이 발명은 PCB(printed circuit board) 정렬을 위해 PCB에 각인된 얼라인 마크가 없거나 PCB의 종류(크기 등)가 다르더라도 PCB를 정렬하기 위한 것으로, PCB의 기준점을 정확히 인식할 수 있는 편광필름을 이용한 머신비전 시스템에 관한 것이다.
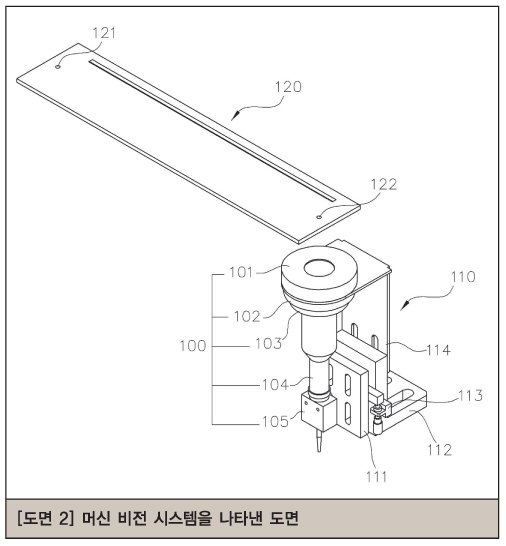
PCB(120)의 양측에는 도면 2와 같이 홀(121, 122)이 형성되어 있는데, 이러한 홀은 PCB의 위치인식, 또는 PCB의 고정을 위한 볼트 등의 삽입 공간으로 활용될 수 있다. 이 발명에서는 홀이 PCB의 사이드에 형성된다는 점을 이용하여 홀을 PCB의 기준점으로 활용하고, 홀 근방의 PCB의 사이드 형상을 기준 영상으로 활용한다.
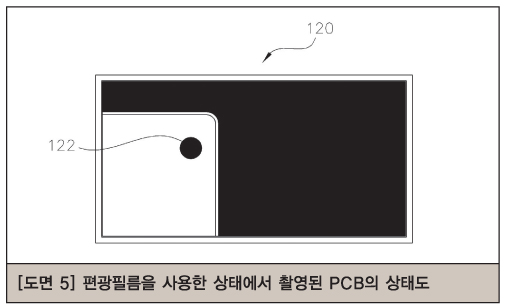
이때 PCB의 홀의 주변에는 도면 4와 같이 납땜부위가 PCB의 종류에 따라 불규칙하게 배치되고, PCB의 돌출부나 PCB에 부착된 방열판 등은 경우에 따라 홀(121, 122)과 유사하게 인식될 수 있다. 이를 해결하기 위해 이 발명은 편광필름 및 강한 조명을 활용하였다. 편광필름 및 강한 빛은 도면 5와 같이 불필요한 영상을 제거할 수 있고, 홀 및 홀 근방의 PCB의 사이드 형상만 카메라가 인식할 수 있도록 하기 때문에 홀 및 홀 근방의 PCB의 사이드 형상을 기준으로 위치를 바꾸며 위치 값 또한 보정할 수 있다. 따라서 PCB에 별도의 얼라인 마크를 요구하지 않는다.
하나의 카메라로 PCB의 하부면을 촬영하고, 이송장치 또는 별도의 얼라인 장치를 이용하여 PCB를 정렬할 수 있다. 이를 위해 이 발명에 따른 시스템은 양측에 홀이 형성된 PCB의 위치 인식을 위한 머신비전 시스템에 있어 PCB를 이송하기 위한 이송장치에 형성된 홀을 인식하는 카메라와 카메라가 촬영하는 방향을 기준으로 카메라의 전방에 위치된 편광필름, PCB에 광을 조사하는 광조사부가 구비된 카메라 모듈, 카메라 모듈의 위치를 조절하기 위한 위치 조절 장치, 카메라 및 이송장치를 제어하는 제어부를 포함한다.
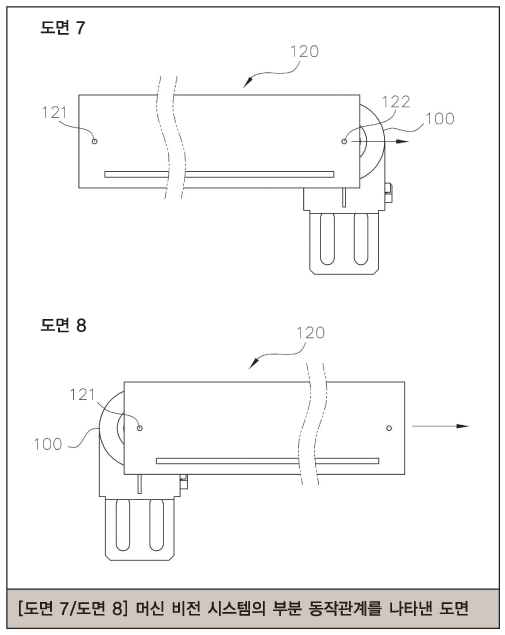
여기서 제어부는 이송장치를 제어하여 카메라의 촬영 범위에 PCB의 일측에 형성된 홀과 타측에 형성된 홀을 순차적으로 이송한다. 카메라가 PCB의 일측에 형성된 홀을 인식하면 PCB의 타측에 형성된 홀이 카메라의 촬영 범위에 위치하도록 이송장치를 제어한다.
광조사부는 내부에 경사면이 형성된 중공의 원형 케이스와 원형 케이스의 경사면에 배치된 LED를 포함하고, 카메라가 촬영하는 방향을 기준으로 편광필름보다 앞쪽에서 LED에서 조사되는 조명은 카메라의 촬영 범위에 집중 조사되는 것이 특징이다.
이 발명의 양호한 실시예를 도시한 첨부 도면들을 참조하여 상세히 설명한다.
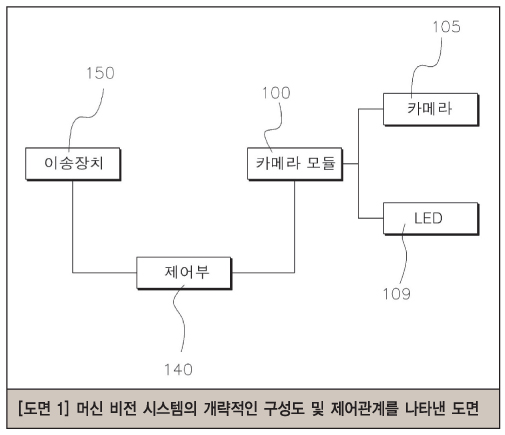
이 발명에 따른 편광필름을 이용한 머신비전 시스템은 양측에 홀(121, 122)이 형성된 PCB(120)의 정렬 등을 위해 PCB(120)의 위치 인식을 위한 것으로, 도면 1 및 도면 2에 도시한 바와 같이 이송장치(150), 카메라 모듈(100), 위치 조절 장치(110), 제어부(140)를 포함한다.
이송장치(150)는 PCB(120)를 카메라 모듈(100)의 카메라 촬영 범위에 위치시키기거나 PCB(120)를 정렬하기 위한 것으로, PCB(120)를 진공 흡착하여 이송하거나 PCB(120)의 일부를 클램핑하여 이송하는 이송장치일 수 있다. 더불어 이송장치(150)가 PCB(120)를 정렬할 수 있는 기능을 포함하는 것이 좋다.
카메라 모듈(100)은 도면 2에 도시한 바와 같이 하부에서부터 카메라(105), 렌즈(104), 편광필름 고정부(103), 편광필름(102), 광조사부(101)로 구성된다.
카메라(105)는 PCB(120) 정렬, 이송을 위해 PCB(105)의 양측에 형성된 홀(121, 122) 및 홀(121, 122) 근방의 PCB(120)의 사이드 형상을 촬영하고, 촬영된 영상은 제어부(140)를 통해 미리 저장된 기준 영상과 비교하여 동일성 여부를 체크하기 위해 제어부(140)에 전송한다.
렌즈(104)는 카메라(105)의 초점을 맞추기 위해 필요하다. 편광필름 고정부(103)는 편광필름(102)을 고정하기 위한 것이다. 편광필름(102)를 탈착할 수 있도록 구성(세척 및 교체 등을 위해)하는 것이 좋다.
편광필름(102)은 입사광의 수직 또는 수평 편파를 구분하여 통과시키거나 차단시킬 수 있는 성질의 필름으로, 노트북 컴퓨터와 모니터 등의 박막 트랜지스터 액정 표시 장치(TFT-LCD)나 카메라 특수 효과용 필터, 입체영화 안경 등에 사용되는 광학 필름이다.
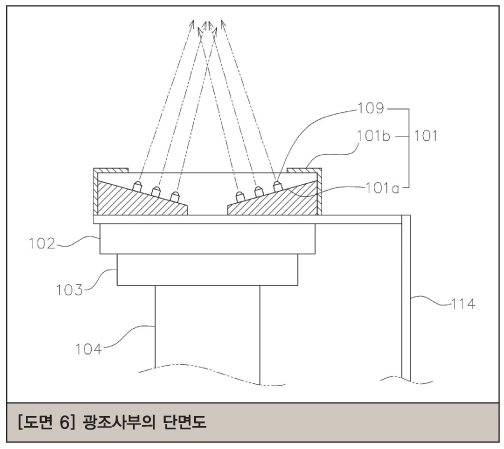
광조사부(101)는 도면 6에 도시한 바와 같이 내부에 경사면(101a)이 형성된 중공의 원형 케이스(101b)와, 원형 케이스(101b)의 경사면(101a)에 배치된 LED(109)를 포함하고, 카메라(105)가 촬영하는 방향을 기준으로 편광필름(102) 보다 전방에 위치한다. LED(109)에서 조사되는 광은 카메라(105)의 촬영 범위에 집중 조사된다. LED(109)는 고휘도 LED인 것이 좋다.
여기서 보통 편광필름(102)은 조명의 앞에 설치되어 편광 축과 동일한 방향으로 진동하는 빛만 투과시키고 그 외의 것은 흡수 또는 반사하여 특정 방향의 편광을 만드는 역할을 하지만, 이 발명에서는 편광필름(102)이 LED(109)와 카메라(105)의 사이에 설치되기 때문에 카메라(105)가 PCB(120)를 어둡게 촬영하게 하며 동시에 LED(109)의 강한 조명력으로 PCB(120)를 비춘다. 따라서 카메라(105)에 촬영된 영상은 도면 5와 같이 PCB(120)의 테두리 윤곽과 홀(122)이 명확해진다.
위치 조절 장치(110)는 여러 개의 장홈 등이 형성된 브라켓(111, 112)과, 브라켓(112)과 카메라 모듈(100)에 연결된 고정편(114) 및 볼트 등으로 이루어지며, 이들 구성을 활용하여 수동으로 카메라 모듈(100)의 위치를 조절한다. 이러한 위치 조절 장치(110)는 일반적인 자동 위치 조절 장치로 대체하여 카메라 모듈(100)의 위치를 자동조절할 수도 있다. 이때에는 제어부(140)와 연동하여 자동으로 제어한다.
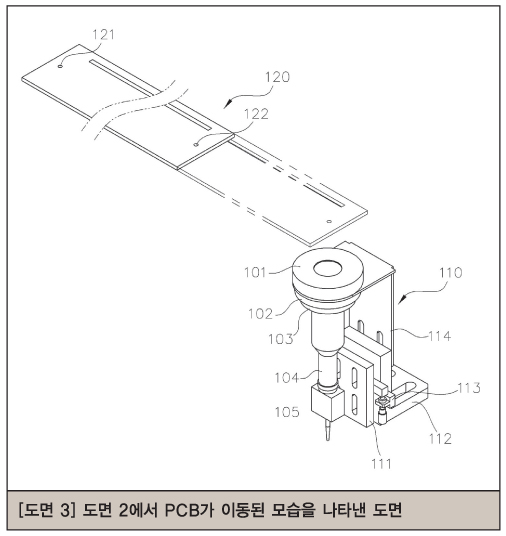
제어부(140)는 카메라(105) 및 이송장치(150)를 제어하도록 구성되어 있다. 이송장치(150)를 제어하여 카메라(105)의 촬영 범위로 PCB(120)의 일측에 형성된 홀(122)과 타측에 형성된 홀(121)을 순차적으로 이송하되, 카메라(105)가 PCB(120)의 일측에 형성된 홀(122)을 인식하면 PCB(120)의 타측에 형성된 홀(121)이 카메라(105)의 촬영 범위에 위치되도록 이송장치(150)를 제어한다.
이와 같이 구성된 머신비전 시스템은 PCB(120)의 홀(121, 122)을 카메라(105)를 이용하여 하부에서 순차적으로 촬영한 후 위치 값으로 정렬되었는지 판단한다.

기존에 PCB(120)를 촬영하여 위치 정렬을 하기 위해서는 촬영된 이미지의 특정한 형상을 기준으로 하여 동일 위치를 판단했다. 하지만 2종 이상의 PCB(120) 모델의 경우 도면 4와 같이 PCB(120)의 홀(122) 근방에 납땜부위가 PCB(120) 종류에 따라 불규칙하게 인식되기 때문에 위치 형상 기준으로 적합하지 않다. 또, PCB(120)의 돌출부나 PCB(120)에 부착되어 있는 방열판 등을 오인식하여 위치 제어의 기준을 찾기가 어렵다.
도면 5는 편광 필름(102)을 이용하여 도면 4와 같은 PCB(120)를 촬영한 영상이다. 도면 5를 참조하면, 이 발명에서 강한 조도와 편광필름(102)을 통해 불필요한 영상은 제거된 것으로 확인된다. 이는 PCB(120)의 외곽 형상과 PCB(120)의 홀(122)만 뚜렷하게 나타남을 의미한다. 따라서 PCB(120)의 홀(122) 및 PCB(120)의 윤곽만 정확하게 보이므로 홀(122)을 기준으로 동일한 위치 값을 계산하여 위치 이동 및 위치 값을 보정할 수 있다.




