


3D 머신비전, 너는 누구냐
공장자동화 ‘새 강자’ 등극 … 정체 파헤친다
3D 머신비전은 분야를 막론한 채 전반적 산업 영역에서 활약하고 있다. 구체적으로 검사와 분석을 필요로 하는 대부분의 비전시스템에 쓰인다. 리버스 엔지니어링과 머신비전을 활용한 가이드 작업 그리고 식품 및 화물 적재와 수술 지원용 로봇 등이 대표적이다. 하지만 이는 빙산의 일각에 불과하다. 스테레오카메라·레이저 스캐너·디지털 조명 프로젝터·구조형 광 시스템·센서·렌즈·조명·심지어는 소프트웨어에 이르기까지, 3D 머신비전은 이미 일상 곳곳에서 제 몫을 다하고 있다.
여기서 드는 궁금증 하나. 2D 머신비전과 3D 머신비전은 어떻게 다른 걸까?
글 | 윤진근 기자(pen@automotivemnt.com)
3D 영상이 무엇인지 얼른 감이 오지 않는다면, 유명한 3D 영화를 떠올려보자. 제임스 카메론의 ‘아바타’나 국산 3D 기술의 진면모를 보여준 ‘디 워’ 그리고 2013년 초 한국에 개봉한 이안 감독의 ‘라이프 오브 파이’ 등. 입체안경을 끼고 있으면 금방이라도 인물들이 스크린 속에서 튀어나올 것처럼 생생하다. 이를 실현하는 기술이 머신비전 시스템에도 뿌리내린 것.
2D·3D, 무슨 소리야?
3D 머신비전을 알기 위해서는 3D라는 개념에 대해 알아야 한다. 3D라는 것이 대관절 무엇인지 생각해보면, 어려운 수학시간으로 돌아가게 된다. 십자 모양으로 그은 직선 위에 x축이니 y축이니 하는 문자를 넣었던 기억이 한 번쯤은 있을 것이다. 그 ‘축’이라는 것을 두 개 사용한 것이 바로 2D 기술이다.
2D라는 것이 두 개의 축을 사용했다는 사실을 알게 된다면 2D로 이미지를 표현하는 방법을 설명할 수 있다. 카메라가 촬영한 이미지를, 가로를 나타내는 x축과 세로를 표현하는 y축으로 표현하는 것. 현실의 개체를 좌표로 표현함으로써 컴퓨터가 검사품목의 오류나 부재 등을 검사할 수 있다.
3D는 이와 다른 개념이다. 기존에 알고 있던 x축과 y축 위에 새로운 축을 긋는 것. 흔히 z축이라고 부르는 축이 그것이다. z축 선을 그음으로써 기존에 평면적으로만 표현할 수 있던 사물을 입체적으로 나타낼 수 있다.
2D가 만능이 아니다?
사람이 하던 일을 기계가 더욱 정확하고 빠르게 수행하는 것은 산업혁명 이후 모두의 염원이자 과제였다. 이에 부응하고자 로봇이나 자동차 분야를 비롯한 방면에서 기계를 활용한 작업이 우후죽순처럼 생겨났다.
그리고 머신비전은 이 흐름에 정점을 찍는다. 지난 수십년 간 머신비전, 좀 더 정확히 말하자면 2D 머신비전 기술은 공장 내부를 주름잡았다.
생산기술이 발전하고 사람들의 인식 또한 점점 넓어짐에 따라 공장자동화를 비롯한 여러 분야에 더 뛰어나고 획기적인 기술을 도입하고자 했다. 그러다보니 2D 머신비전 기술 역시 한계에 부딪히게 되었다.
앞서 2D는 x축과 y축, 두 개 축을 가지고 좌표 및 영상을 표현한다고 설명했다. 바로 이 점에서 2D 머신비전의 문제점이 드러난다. 우리가 생산하는 물체는 3차원적인 존재로, 가로와 세로 길이 이외에도 높이(혹은 부피)라는 새로운 축이 존재한다. 2차원적 머신비전 시스템은 가로와 세로 좌표만을 활용했으니 z축에 대한 검사가 불가능했다.
그럼 길이와 넓이 그리고 부피나 높이, 폭과 같은 다양한 개념은 어떻게 측정할 수 있을까? 이런 고민에서 출발해 나온 것이 바로 3D 머신비전 시스템이다.
왜 문제가 됐을까?
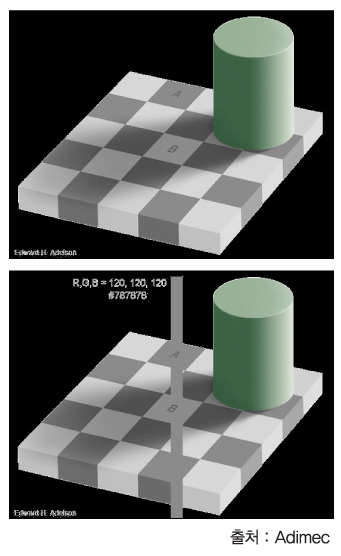
3D 머신비전을 설명하기 이전에 왜 2D 머신비전이 한계에 봉착했는지 구체적인 설명이 필요하다. 위의 그림은 교과서에서 자주 보던 그림이다. A와 B 중 어느 쪽이 더 밝은 색을 띠고 있는가 하는 문구와 함께. 그리고 두 색은 사실 같다.
굳이 이런 선캄브리아 시대 이야기를 꺼내는 이유는 3D 머신비전의 등장 배경을 설명하기 위해서다. 인간의 눈은 단순히 좌표를 획득해 화면을 인식하는 것보다 더 많은 정보를 받아들이고 있다.
즉, 우리의 뇌는 눈으로 획득하는 이미지에 그 이미지를 보는 각도(이미지보다 아래에서 올려다보는지, 위에서 내려다보는지)나 현장에 대한 사전 지식(예를 들어, 화단에는 꽃이나 풀이 있다는 식) 등을 조합한다. 이 사전 지식은 실제로 그것에 무엇이 있는가의 문제와는 상관없이, 뇌에 저장되어있는 정보를 활용한다. 거기에 몸이 균형을 잡거나 이동하는 등 운동중인 경우에도 문제없이 사물을 인식한다. 무엇보다 중요한 부분은 우리의 뇌는 2D 깊이(Depth) 데이터를 볼 수 있다는 것이다.
하지만 이런 능력은 약점이 되기도 한다. 우리는 이미지를 받아들인 후 자체적으로 ‘해석’하는 메커니즘을 가지고 있다. 이를 반대로 이야기하면 어떤 식으로든 이미지를 왜곡시킨다는 말이 된다. 크기나 밝기 그리고 높이나 깊이 등과 같은 다양한 분야에서 우리 눈은 왜곡을 일으킨다. 이는 절대적인 측정이 필요한 부분에서 큰 문제가 된다.
애초에 이런 문제를 해결하고자 2D 머신비전이 등장한 것이다. 하지만 2D 머신비전 역시 해답이 되지는 못했다. 2D 머신비전으로 입력한 데이터는 결국 2차원적 평면 이미지로밖에 출력되지 않으며, 다시 말해 깊이나 높이 데이터를 정확히 측정하지 못하게 한다는 말이 된다. 또한 2차원적 이미지 역시 평면적이기 때문에 우리 뇌는 이를 왜곡된 이미지로 인식한다.
2D와 3D, 어떻게 다를까?
그럼 3D 영상은 2D 영상에 비해 어떤 점이 다를까? 그리고 이런 시각적 왜곡 현상을 극복할 수 있는 수단이 될 수 있을까?
2D 머신비전 시스템은 입력해서 가공·처리하는 과정이 2차원적이다 보니 결과물도 2차원적으로 나온다. 지금까지 시장을 주름잡고 있던 수많은 머신비전 역시 이 범위에 속해 있다.
반면, 3D 머신비전은 개념부터 다르다. 말 그대로 3차원적으로 이미지를 출력하기 위한 시스템이다. 즉, 일반 2D 카메라와 달리 입체적인 영상을 만든다.
2D 카메라와 3D 카메라가 다른 것은 영상을 만드는 방법만이 아니다. 이들이 자주 쓰이는 영역 역시 다르다. 즉, 2D 카메라라고 해서 무조건 능사인 것도 아니고, 3D 카메라가 만능인 것도 아니라는 뜻.
2D 카메라는 표면 외관 품질 검사, 위치나 모서리 기반 측정, 제품의 유무 및 위치 여부 등을 검사하는 데 적합하다. 기존에 우리가 알던 머신비전의 검사 기능과 다르지 않다. 공장자동화는 물론이고 자동차·식품·의약 등 활용분야 역시 우리가 익히 알고 있던 것들이다.
3D 카메라는 2D 머신비전이 검사할 수 있는 대부분의 요소들을 다룰 수 있다. 거기에 3D 카메라는 용량과 용적(Volume)부터 평탄도·형상·밀도 등을 함께 검사할 수 있다.
부피나 밀도 그리고 크기 등을 검사하는 건 기존 2D 카메라에서는 불가능한 일이었으나 3D 카메라의 측정방법을 사용하면 거뜬하다.
어떤 방법을 쓰나?
그럼 3D 머신비전 기술은 도대체 어떤 방법을 쓰길래 2D로는 촬영할 수 없는 영역까지 커버할 수 있을까? 영국산업비전협회(UKIVA)에 따르면, 3D 머신비전은 스테레오 비전, 포인트 클라우드, 3D 삼각 측량 등 다양한 기술을 사용한다. 이들 기술 중 하나를 선택해 3D 머신비전을 만들 수 있다.
스테레오 비전 방식은 카메라 두 대를 사용한다. 두 대의 카메라가 각자 영상을 획득하면, 3D 머신비전 소프트웨어가 이미지를 받아들여 그 차이를 비교해 z축 수직 위치를 획득한다. 이를 통해 3차원적 데이터를 만들고, 3D 영상을 구현할 수 있다.
포인트 클라우드는 3D 좌표 시스템의 정점이라고 할 수 있다. x축과 y축에 z축까지 더해 물체의 외부 표면을 세밀하게 측정·표현할 수 있다. 포인트 클라우드 방식과 가장 잘 맞는 장비는 3D 스캐너다. 3D 스캐너가 스캔 작업을 통해 개체의 여러 지점에서 이미지를 획득하고, 이들 ‘포인트’마다 얻은 데이터를 연결해 결과를 출력한다. 이 결과는 마치 ‘구름’처럼 입체적이며 물체의 모든 각도를 포괄적으로 연결한다.
포인트 클라우드 방식은 여러 3D 응용프로그램에서 사용할 수 있지만 출력물을 곧장 응용프로그램에 적용할 수는 없다. 한 차례 가공 과정을 거쳐야 하는 것. 대체로 삼각망(triangle mesh), NURBS 그리고 CAD 등으로 데이터를 변환한다.
포인트 클라우드 데이터를 3D 표면으로 변환하는 방법엔 여러 가지가 있다. 대표적인 것이 포인트 클라우드 자체가 직접 렌더링 및 검사하는 것이다. 하지만 방법은 이뿐만이 아니다. 들로네 삼각화, alpha shape, 볼 피봇 등의 방법을 쓰기도 한다. 마칭 큐브 알고리즘을 통해 정의된 음향수 곡면을 재구성하는 것도 한 방법이다.
포인트 클라우드는 산업 현장에서 계측 및 검사에서 주로 쓰인다. 제조 파트에서는 CAD 모델 혹은 다른 포인트 클라우드와 함께 정렬하거나 차이를 비교하는 것은 물론, 이 차이를 색상으로 표시하고 기하학적인 오차까지도 직접 추출할 수 있다. 의료 부문이나 지도 제작 등에서도 유용하게 쓰인다.
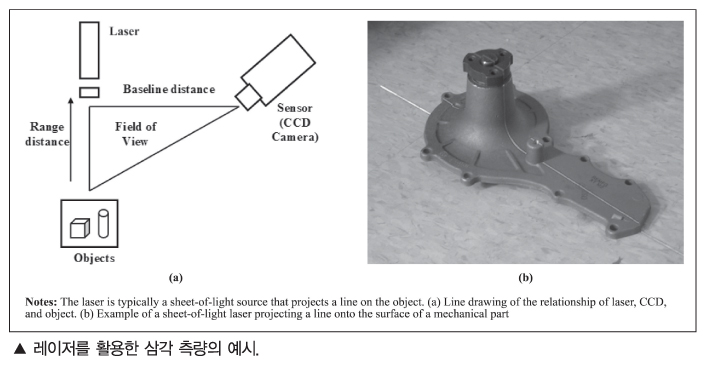
삼각 측량은 넓은 지역을 여러 삼각형 모양의 지점으로 나누어서 측정하는 체계다. 백과사전 설명에 따르면, 서로 떨어진 지점에서 관측하여 각각의 위치 관계를 수치적(數値的)으로 정하는 하나의 측량방법을 말한다. 최근 다양한 측량 기술이 발전함에 따라 그 빈도가 줄었지만, 최근까지도 삼각 측량은 정교하고 세밀한 측량법으로 각광받고 있다.
머신비전 삼각 측량은 여러 카메라를 활용하기도 하고, 카메라와 레이저를 혼합하기도 한다. 이 중 카메라와 레이저를 혼합하는 방식은 카메라-레이저-측정하고자 하는 개체를 삼각형의 각 축에 두고 촬영한다. 카메라-레이저 사이 거리와 카메라-개체 사이 거리를 결정하기만 하면, 레이저가 투과한 개체를 카메라가 촬영해 3차원 이미지를 제공하게 된다.
어디에 쓰이나?
지금까지 3D 머신비전이 2D 머신비전과 어떤 점이 다른지에 대해 다루었다. 하지만 아직도 궁금증이 남는다. 도대체 그 3D 머신비전을 어디에 사용할 수 있는지에 대한 문제다.
에어리어스캔 이미지 센서를 이용해 3D 광학 측정 시스템을 만들 수 있다. 이렇게 만든 3D 이미지로 수행할 수 있는 검사는 ▲스테레오스코피(입체시, 3차원적으로 보는 효과를 주는 시스템. 편집자 주) ▲삼각 측량 ▲간섭법(干涉法, 2개의 광선간섭작용을 이용하여 짧은 길이의 광파장 측정이나 선 스펙트럼 등을 해석하는 방법. 출처 위키백과) ▲공(共)초점 수직주사 ▲Time of Flight 검사 등이 있다.
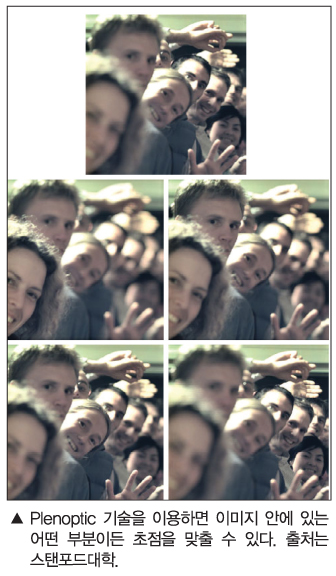
이외에도 휘도(빛의 밝기)를 깊이 단위로 검사하거나 라이트필드(Directional 및 Plenoptic) 이미지 획득을 할 수 있다. Plenoptic 기술은 ‘후보정 작업을 통해 어느 지점이든 초점을 맞출 수 있는 기술’로써, ‘카메라를 통한 포커싱 작업이 필요없다’는 문구로 화제가 되었던 기술이다.
유럽 각국에서는 이미 3D 머신비전이 여러 분야에 쓰이고 있다. 공장자동화는 물론이고 자동차·철강·목재 가공·식품 등에 이르기까지 보급기를 넘어 성숙기에 접어들었다는 게 중론이다.
영국산업비전협회에 따르면, 이 3D 머신비전은 컨베이어벨트에서 만들어지는 제품의 초기 정보만 획득하면 다른 제품이나 유형이 아예 다른 제품도 검사할 수 있다. 유형을 파악할 수 없는 제품도 3차원적 자료를 활용해 검사한다. 뿐만 아니라 가공 로봇 및 컨베이어벨트에 x축과 y축 그리고 z축 데이터를 수신하지 않고도 작업을 처리할 수 있는 소프트웨어도 있다.
3D 머신비전은 기존 2D 머신비전이 담당하던 영역을 더 수월하게 검사할 수 있음은 물론이고, 지금까지는 담당하지 못했던 곳으로도 진출할 준비를 하고 있다.
그 대표적인 예가 3차원측정기다. 3차원적 이미지 분석의 꽃이라고 부를 만한 3차원측정기는 이미 공장자동화 분야는 물론이고 실험실이나 연구소, 자동차, 중공업 등의 분야에 진출해있다. 3D를 등에 업은 머신비전이 승승장구하고 있는 것.
3D 머신비전 시스템의 적용 범위가 넓어지고 있는 만큼, 향후 더욱 넓은 분야에 접목시킬 수 있으리라고 업계는 분석하고 있다.




