


텔레센트릭 축상 암시야 조명으로 구현된 광학 시스템 사용과 성능의 최적화
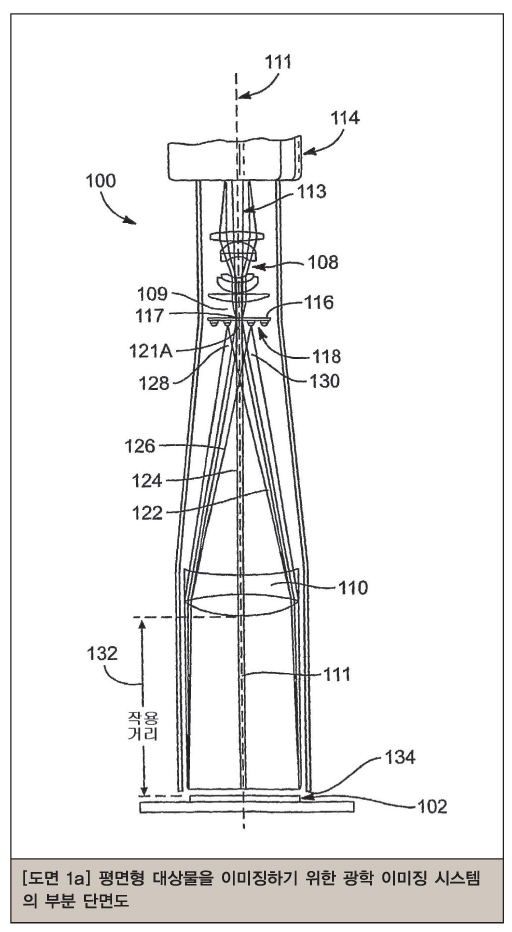
이 특허는 반도체 웨이퍼와 같은 평면형 반사성 대상물을 이미징하기 위한 시스템 및 방법에 대해 설명하고 있다. 평면형 반사성 대상물의 결함부를 이미징하기 위한 이미징 시스템은 텔레센트릭 렌즈가 광학 수차에 대해 실질적으로 보정받을 수 있도록 비구면인 표면을 가지는 텔레센트릭 렌즈를 포함한다. 이미징 시스템은 또한 개구를 내부에 포함하여 평면형 반사성 대상물로부터 반사된 광은 차단시키고 결함부로부터 반사된 광은 개구를 통과하게 하는 텔레센트릭 조리개를 포함한다. 또 이 이미징 시스템은 텔레센트릭 조리개와 렌즈 그룹 사이에 위치한 시스템 조리개를 하게 하는 렌즈 그룹을 포함한다. 렌즈 그룹은 텔레센트릭 렌즈와는 독립적인 광학 수차에 대해 실질적으로 보정받는다.
자료제공 | 일렉트로 싸이언티픽 인더스트리이즈 인코포레이티드
발명자 | 볼드윈 레오, 에머리 조셉 제이
반도체 제품들은 우수한 평면성 및 반사성(평탄성 및 광택성)을 갖고 있다. 종종 평면성 및 반사성으로부터의 작은 편차(deviation)들을 적절한 콘트라스트로 이미징하는 방식으로 이들 장치를 이미징하는 것이 필수적이다. 이러한 제품들 중 하나가 반도체 웨이퍼다. 반도체 웨이퍼에는 웨이퍼 수와 제조자를 나타내는 표시가 제공될 수 있는데, 이들 표시는 웨이퍼의 표면의 결함부로 보통 레이저 에칭 피트(pits)의 매트릭스이다. 이들 표시는 기술분야에서 소프트 마크(soft mark)로 알려져 있다. 이들 마크는 제조 프로세스에 따른 여러 단계에서 코드들을 판독하기 위해 이미지화 된다.|
반도체 웨이퍼를 개별화한 후(보통 톱 및 레이저에 의해 개별적인 직사각형 장치들로 절단한 후)에는 에지부를 검사하는 것이 필수이다. 에지부는 시간에 따라 장치의 조기 결함을 발생시키며 균열들과 소형칩에 대한 이들 검사 프로세스는 자동화되어 있으며, 필요한 검사와 측정 및 식별을 수행하도록 프로그래밍된 디지털 전자 컴퓨터와 함께 전자 이미징 카메라를 이용한다.
암시야 조명은 잘 알려진 기술로서 반사성에서 대상물의 결함부를 검사하는데 특히 유용하다. 암시야 조명의 해상도는 조명원의 특성, 대상물과 관찰자 또는 카메라 간의 상대적인 위치 및 조명받고 있는 대상물의 특성에 의존한다.
암시야 조명의 해상도를 충족시키기 위해서는 대상물 상에 입사하는 대부분의 조명을 관찰자 또는 카메라의 광학 개구(optical aperture)에 진입하지 않는 방향으로 반사시키는 작업이 필요하다. 암시야 조명은 대부분의 빛이 카메라로 직접 반사되는 명시야 조명과 비교된다.
암시야 조명은 광원이 카메라와 대상물 간의 선에 대하여 어떤 각도에서 대상물을 향하도록 광원을 배치함으로써 구현될 수 있다. 이러한 각도는 대상물이 광을 확산시키는 각도보다 크다. 대상물이 일반적인 확산 반사 특성을 갖는 경우, 그 각도는 대상물이 확산 반사에 의해 입사 조명을 분산시키는 반각(half-angle)보다 더 커야 한다. 반대로 대상물이 반사성이라면(즉 대상물이 미소 각도 또는 매우 낮은 효율을 갖거나, 미소 각도와 매우 낮은 효율 모두를 갖고 입사 조명을 확산시킨다면), 그 각도는 매우 작아질 수 있다.
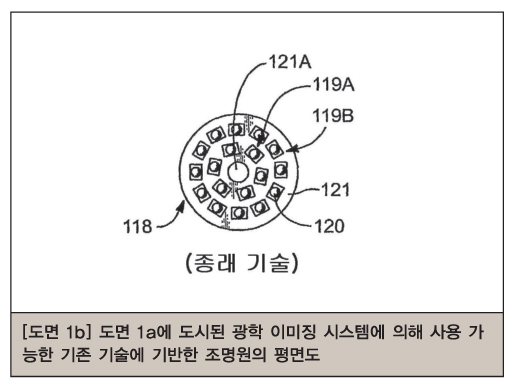
조명원은 대칭적으로 이루어지는 것이 좋다. 이 경우, 조명원은 고리 형태로 제조되어 광학 축에 대하여 동축으로 배치되거나 복수의 조명원이 고리 형태로 배열된다. 이러한 고리 형태의 직경과 대상물에 대한 그 근접성은 조명이 대상물에 입사하는 각도의 범위를 결정한다. 이러한 조명은 환형 조명(ring lights)으로 알려져 있으며, 하이 앵글이나 로우 앵글 등 여러 각도로 다양하게 구성할 수 있다.
어떤 대상물을 이미징할 때에는 평탄하고 반사성을 가진 것 외 표면에서의 작은 지형부(feature)를 부각시키는 것이 좋다. 이 작은 지형부는 개별화된 장치의 에지부와 소프트 마스크를 포함한다. 이를 구현하기 위해서는 조명원이 이미징 시스템으로 직접 반사되지 않고(예컨대 협각을 선택하는) 조명원이 가능한 이미징 시스템과 거의 광학 축 상에 이르게 하는 작업이 필요하다. 이를 달성하는 효과적인 방법은 배플(baffle)을 이용하여 조명원, 대상물, 배플 및 이미징 시스템 간에 특정한 정렬을 제공하는 것이다.
설명에 의하면 머신 비전 시스템과 웨이퍼 식별(ID) 시스템의 설계 시 설계자(예컨대, 시스템 엔지니어)는 다수의 설계 절충안을 만든다.
예컨대 렌즈 개구가 커지면 이에 따라 시스템의 제한적인 해상도도 더 높아지고, 결과적으로 시스템은 더 효율적이 된다. 더 효율적인 시스템은 이미지 센서로부터의 민감도 또는 게인이 덜할 것을 요구하고, 시스템은 조명 시스템으로부터의 광이 덜할 것을 요구한다. 조명 시스템이 광을 덜 요구한다면 전원 공급 시스템에 대한 요구가 적어지고 더 적은 열이 소모된다. 열 소모는 보통 콤팩트 패키징(compact packaging)을 달성하려는 설계 목적을 달성하는 데서 주요 장애물이다.
반대로 시스템 개구가 작아지면 시스템의 제한적인 해상도와 일부 수차가 줄어들며, 초점 깊이는 증가한다. 그리고 민감도 또는 게인에 대해 이미지 센서에 상당한 요구가 이루어지며, 조명 시스템에 실질적으로 더 많은 광을 제공하라는 높은 요구가 더해진다. 조명 시스템에 대한 요구는 전원 공급 시스템에 대한 부담으로 이어지며, 이로 인해 콤팩트 패키지의 열 소모를 악화시킨다.
지금까지 업계에서 사용하는 제품은 오레건주 포틀랜드의 Electro Scientific Industries가 제작한 이전 세대의 제품(예컨대 ScribeView 모델 1부터 5P까지)과, 업계 다른 것들(예컨대, 매사추세츠주 Natick의 Cognex의 제품과, 일본 동경의 Kowa의 제품 등)을 포함하는 상업용 웨이퍼 ID 판독 시스템이었다. 이들 제품은 대략 ±1㎜ 이하의 작용 거리 범위(대상물 공간에서의 초점의 깊이)를 지닌 광학 시스템 등을 이루었다.
이들 시스템을 작동할 수는 있지만, 이런 시스템은 작용 거리의 경미한 변화까지 고려하기 위해 사용자가 렌즈의 초점 위치에 대한 조정 및 웨이퍼 ID 판독기의 위치 조정을 할 것을 요구한다. 작용 거리는 예컨대 대상물의 두께가 변하거나, 웨이퍼를 웨이퍼 ID 판독 시스템에 제시하는 로봇식 시스템에서 부정확함이 존재하는 경우 그 값이 변할 수 있다.
고정된 구성에서의 웨이퍼 ID 시스템에 대한 작용 거리의 범위가 대략 ±1㎜보다 크게 걸치는 것이 바람직하다. 만약 이 범위가 한 자릿수(order of magnitude)만큼 더 크게 확장될 수 있다면 시스템의 포커싱과 설정은 기존 시스템에 비해 대단치 않은 것이 된다. 예컨대 현재 시스템은 이미지를 전자적으로 감시할 수 있는 것이 대부분이고, 사용자가 전자적으로 표현된 이미지를 감시하면서 초점 조정이나 위치에서의 변화를 만들 수 있는 반복 절차에 따라 전력이 공급된 상태에서 시스템의 탑재와 포커싱을 요구한다. 사용자는 만족스러운 이미지가 얻어질 때까지 이를 조정한다. 작용 거리 범위가 대략 ±10㎜까지 늘어날 수 있다면, 웨이퍼는 웨이퍼ID 시스템이 적절한 작용 거리를 결정하기 위해 간단한 자를 전력이 공급되지 않은 상태에 있는 동안 탑재할 수 있다.
해결하려는 과제
기존의 시스템에서 대략 1㎜의 작용 거리 변화를 위해 프로세스로 변동할 때면, 이전 작용 거리를 다시 달성하기 위해 프로세스를 조정하거나 렌즈-초점 배럴을 회전시키거나 초점 조정 스크류를 회전시켜 웨이퍼 ID 시스템의 초점을 조정하기 위한 사용자 간섭이 필요하다. 단지 수 ㎜만큼만 작용 거리 변화를 초래하는 경미한 프로세스 변동은 사용자 간섭 없이 웨이퍼 ID 시스템에 의해 조절될 수 있는 편이 훨씬 간단하다.
과제의 해결 수단
이 발명은 반도체 웨이퍼 등의 평면형 반사성 대상물을 이미징하기 위한 시스템과 방법을 제공한다. 평면형 반사성 대상물 위의 결함을 이미징하기 위한 시스템은 텔레센트릭 렌즈가 광학 수차를 실질적으로 보정할 수 있도록 충분히 비구면인 표면을 가지는 텔레센트릭 렌즈를 포함한다.
이미징 시스템은 결함부로부터 반사된 광이 개구를 통과하는 것을 허용하면서 평면형 반사성 대상물로부터 반사된 광을 차단하는 개구를 내부에 갖고 있는 텔레센트릭 조리개와, 텔레센트릭 조리개 및 제2 렌즈 그룹 사이에 위치한 시스템 조리개를 가지는 제2 렌즈 그룹을 포함한다. 이 제2 렌즈 그룹은 텔레센트릭 렌즈와는 독립적인 광학 수차에 대해 실질적으로 보정된다.
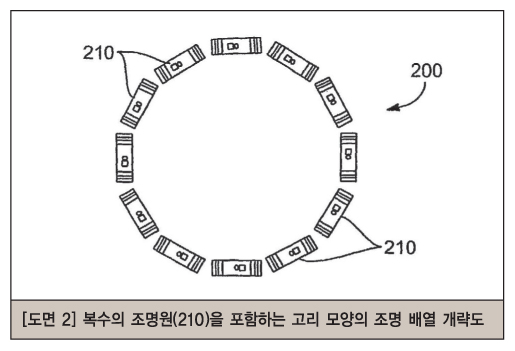
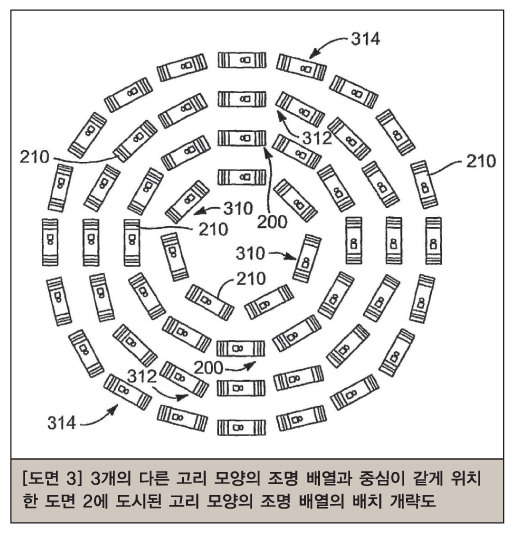
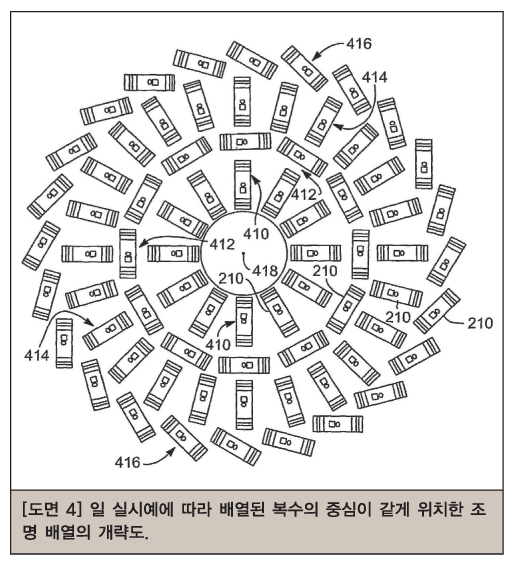
텔레센트릭 축상 암시야(TOAD: telecentric on-axis darkfield) 조명 장치는 중심점에 관해 방사상으로 배열된 조명원의 제1 고리 형태의 배열을 갖는다. 이 제1 고리 형태의 배열은 중심점으로부터 제1 반경에 위치한다.
TOAD 조명 장치는 또한 중심점에 관해 접선 방향으로 배열된 조명원의 제2 고리 형태의 배열을 포함한다. 이 제2 고리 형태의 배열은 중심점으로부터 제2 반경에 위치한다. 제2 반경은 제1 반경보다 길다.
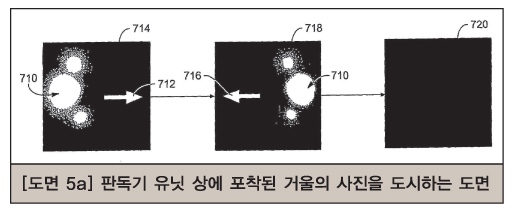
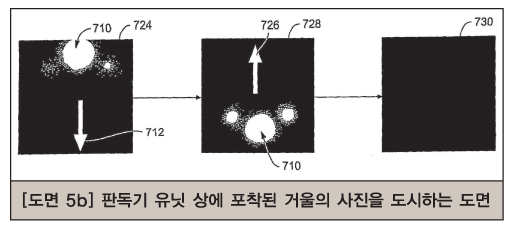
이 특허에서는 반사성인 표면에 텔레센트릭 축상 암시야(TOAD) 조명 장치를 정렬하는 방법이 제공된다. 이 TOAD 조명 장치는 복수의 동심 조명 배열을 가지는데, 이 방법은 강렬한 밝기를 지닌 영역이 반사성 표면의 이미지의 제1 측면으로부터 제거될 때까지 제1 방향에서의 TOAD 조명 장치와 대상물 평면 사이의 입사각을 조정하는 단계와, 제1 측정치로서 조정된 입사각을 기록하는 단계를 포함한다.
이 방법은 또한 강렬한 밝기를 지닌 영역이 반사성 표면의 이미지의 제2 측면으로부터 제거될 때까지 제1 방향에 비해 반대 방향으로 TOAD 조명 장치와 대상물 평면 사이의 입사각을 조정하는 단계와, 제2 측정치로 재조정된 입사각을 기록하는 단계를 포함한다. 이 방법은 제1 측정치와 제2 측정치 사이의 근사차이로 제1 방향에 대한 정렬된 입사각을 결정하는 단계를 내포하고 있다.
반도체 웨이퍼를 이미징하기 위한 이미징 시스템은 반도체 웨이퍼를 조명하는 수단과, 감지 수단에 반도체 웨이퍼의 이미지를 제공하는 수단을 가진다.
작용(working) 거리는 반도체 웨이퍼와 감지 수단에 상기 이미지를 제공하는 수단 사이의 거리에 의해 한정된다. 이 이미징 시스템은 작용 거리가 대략 ±10㎜의 범위에 걸쳐 변화할 때 이미지의 초점을 유지한다.




