

KUKA, 2D·3D 물체 인식 및 파지점 계산 AI 로봇 비전 소프트웨어
KUKA가 산업용 로봇의 영상 처리와 작업 자동화를 간소화하기 위한 AI 비전 소프트웨어 ‘iiQKA.AI Vision’을 선보였다. 이 제품은 2D·3D 영상 처리와 AI 기반 객체 인식 기능을 KUKA의 로봇 자동화 환경에 통합한 솔루션이다.
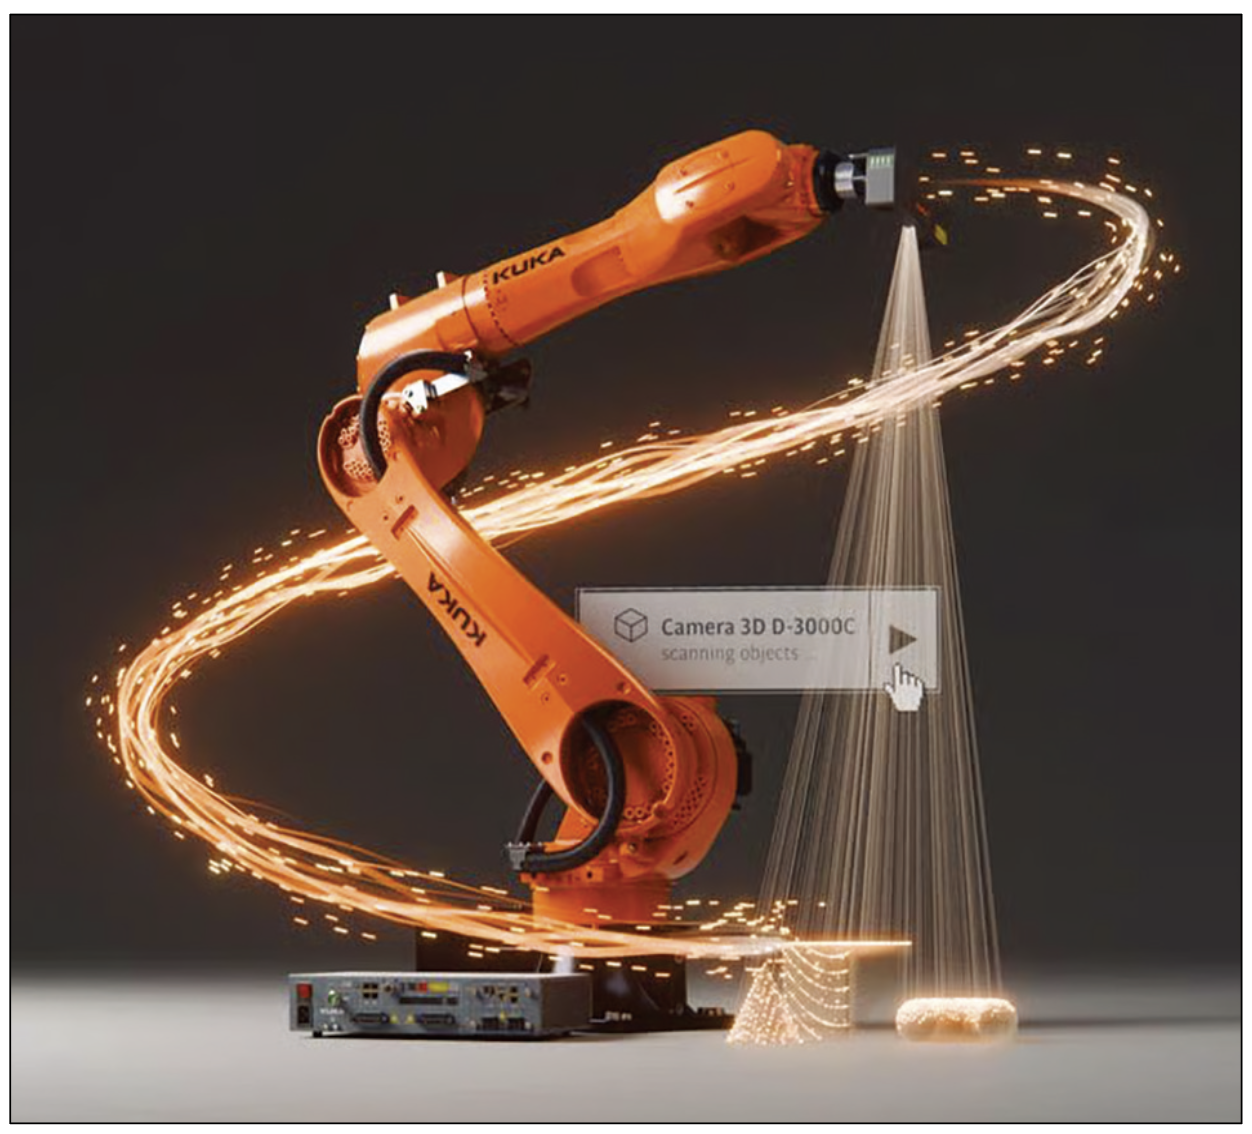
▲ KUKA의 AI 비전 소프트웨어 ‘iiQKA.AI Vision’을 활용한 로봇 비전 시스템
NVIDIA Jetson Orin 기반 엣지 AI 처리
iiQKA.AI Vision은 NVIDIA Jetson Orin 모듈을 기반으로 하는 ‘KUKA AI Extension Platform’에서 영상 데이터를 처리한다. 로봇 제어 시스템에 통합된 엣지 컴퓨팅 환경을 활용해 별도의 외부 영상 처리용 PC나 클라우드 인프라 없이 AI 추론과 영상 분석을 수행할 수 있다.
이미지 처리와 저장은 시스템 내부에서 이뤄지므로 외부 네트워크 연결에 대한 의존도를 낮추고 데이터 보안을 강화할 수 있다. 또한 로봇 제어와 영상 처리 기능을 하나의 시스템으로 연결해 외부 장치와 인터페이스를 줄이고, 유지보수 부담을 완화하도록 했다.
AI 객체 인식과 자동 파지점 계산
iiQKA.AI Vision은 2D 이미지와 3D 포인트 클라우드를 활용해 물체의 위치와 자세를 인식한다. AI 알고리즘은 대상물을 배경과 구분하고, 부품의 종류나 조명 조건이 달라지는 환경에서도 안정적으로 물체를 검출할 수 있도록 설계됐다.
특히 영상 데이터나 포인트 클라우드를 분석해 물체의 위치 정보와 적절한 파지점을 자동 계산하고, 그 결과를 로봇에 직접 전달한다. 이를 통해 대상물 검출부터 파지 동작까지 하나의 작업 흐름으로 연결할 수 있다.
이러한 기능은 부품이 불규칙하게 놓인 상태에서 물체를 집어 올리는 빈 피킹이나 팔레트에 적재된 물품을 내리는 디팔레타이징 작업 등에 활용할 수 있다.
드래그 앤 드롭 방식으로 비전 시스템 구축 간소화
iiQKA.AI Vision은 KUKA의 엔지니어링 소프트웨어 ‘iiQWorks’ 와 통합돼 비전 애플리케이션의 설정부터 시운전까지 일관된 작업 환경을 제공한다. 사용자는 그래픽 인터페이스에서 드래그 앤드롭 방식으로 기능을 구성하고, 일반적인 비전 작업을 위한 사전 제작 템플릿을 활용할 수 있다.
또한 설치와 시운전 과정을 안내하는 단계별 워크플로를 제공해 복잡한 프로그래밍과 전문적인 영상 처리 설정에 대한 부담을 줄인다. 웹 기반 인터페이스를 통한 중앙집중식 관리와 모니터링도 지원한다. 주요 적용 분야는 2D·3D 빈 피킹, 조립, 품질 관리, 디팔레타이징 등이다.
자료제공: KUKA (www.kuka.com)