

ABB Robotics, 로봇 피킹 소프트웨어 ‘PickMaster Lite’
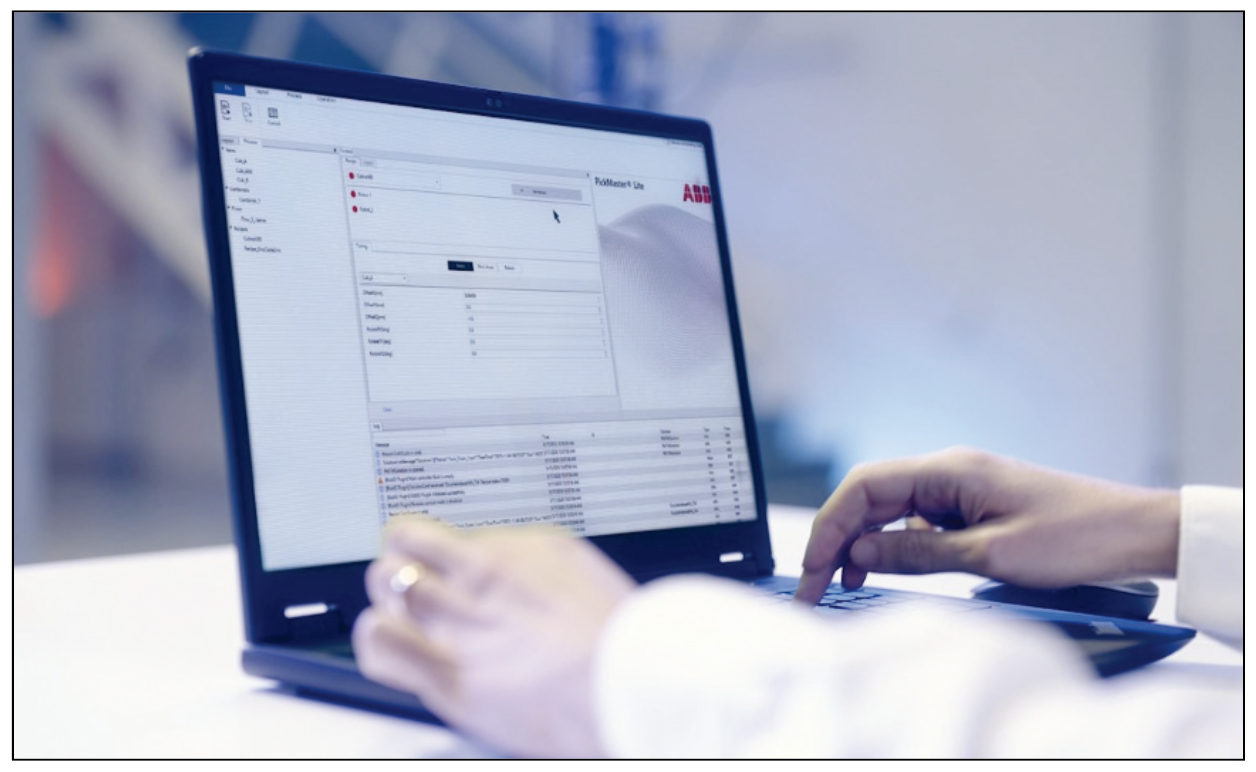
▲ ABB Robotics의 비전 피킹 소프트웨어 ‘PickMaster Lite’ 화면
ABB Robotics가 고속 비전 기반 로봇 피킹 애플리케이션 구축을 간소화할 수 있는 소프트웨어 ‘PickMaster Lite’를 공개했다.
PickMaster Lite는 ABB의 PickMaster 소프트웨어 제품군 가운데 경량화 버전으로, 포장 장비 OEM과 시스템 통합업체가 보다 빠르고 간편하게 비전 기반 로봇 피킹 시스템을 구축할 수 있도록 설계됐다. 일반적인 피킹 작업에 필요한 핵심 기능 중심으로 구성돼 엔지니어링 부담과 시스템 설정 복잡도를 줄인 것이 특징이다.
간소화된 비전 기반 피킹 시스템 구축
PickMaster Lite는 ABB의 기존 PickMaster 기술을 기반으로 개발됐으며, 비전 기반 피킹, 컨베이어 트래킹, 모션 제어 기능을 직관적인 작업 기반 인터페이스로 제공한다.
특히 사전 구성된 템플릿과 가이드 기반 워크플로를 제공해 전문 프로그래밍 인력 없이도 비교적 빠르게 시스템 구축이 가능하도록 지원한다. 이를 통해 기존 PLC 기반 시스템이나 일반적인 픽앤 플레이스 소프트웨어 대비 엔지니어링 작업 부담을 줄이고 구축 효율을 높일 수 있다는 설명이다.
ABB Robotics는 PickMaster Lite 적용 시 엔지니어링 작업을 최대 30%, 커미셔닝 시간을 최대 25%까지 줄일 수 있다고 밝혔다. 또한 설정과 운영 절차를 단순화함으로써 장비 개발 과정에서 발생할 수 있는 운영 리스크와 총소유비용(TCO) 절감에도 기여할수 있다고 설명했다.
디지털 트윈 기반 시뮬레이션 기능 강화
PickMaster Lite는 ABB의 RobotStudio 플랫폼과 연동할 수 있으며, 이를 통해 실제 장비 설치 이전 단계에서 디지털 트윈 기반 시뮬레이션과 레이아웃 검증이 가능하다. 사용자는 RobotStudio 환경에서 로봇 경로와 셀 레이아웃을 사전에 최적화할 수 있으며, 이를 통해 실제 장비 구축 이후 발생할 수 있는 충돌이나 동작 오류 가능성을 줄일 수 있다.
PLC·HMI 연동으로 유연성 확대
PickMaster Lite는 OmniCore 컨트롤러를 기반으로 PLC 및 HMI 시스템과 연동할 수 있도록 설계됐다. 이를 통해 사용자는 레시피 선택, 시작·정지·일시정지 등의 주요 기능을 기존 제어 시스템에서 직접 관리할 수 있으며, 기존 장비 설계 구조를 크게 변경하지 않고도 비전 기반 피킹 시스템을 추가 적용할 수 있다.
특히 기계 제작업체와 시스템 통합업체는 기존 제어 아키텍처를 유지하면서 새로운 로봇 피킹 기능을 통합할 수 있어 개발 부담과 시스템 변경 리스크를 줄일 수 있다는 설명이다. PickMaster Lite는 소비재, 식음료, 제약, 전자, 전자상거래 등 고속·대량 처리 기반의 표준 피킹 및 포장 셀 애플리케이션을 주요 적용 분야로 겨냥한다.
자료제공: ABB(www.abb.com)