


Orbbec, 휴머노이드·협동로봇 겨냥한 스테레오 3D 비전 ‘Gemini 305·345Lg’
CES 2026에서 Orbbec이 초소형 로봇 손목 장착용 3D 카메라 ‘Gemini 305’와 혹독한 환경을 겨냥한 ‘Gemini 345Lg’를 동시에 공개하며, 로보틱스 3D 비전 포트폴리오를 대폭 확장했다.
Gemini 305
Gemini 305는 로봇 손목(wrist-mounted) 장착을 전제로 설계된 초소형 스테레오 3D 카메라다. 협동 로봇, 휴머노이드 로봇 핸드, 유연 조작 로봇과 같이 작업 대상과의 거리가 극도로 짧은 환경에서 정확한 시각 정보를 제공하는 것이 핵심 목표다.
이 제품의 가장 큰 특징은 최소 4cm의 초근접 깊이 인식 능력이다. 로봇 손끝(fingertip) 수준의 약 15cm 작업 거리에서도 전 측정 범위(4~100cm)에 걸쳐 서브 밀리미터 수준의 깊이 정확도를 확보한다. 깊이 시야각(FOV)은 88°×65°에 달하며, 컬러 시야각은 94°×68°로 손목 위치에서의 인지 범위를 대폭 확장했다. 이는 동일 거리에서 더 넓은 작업 영역을 한 번에 인식할 수 있다는 의미로, 로봇의 동작 민첩성과 직접적으로 연결된다.
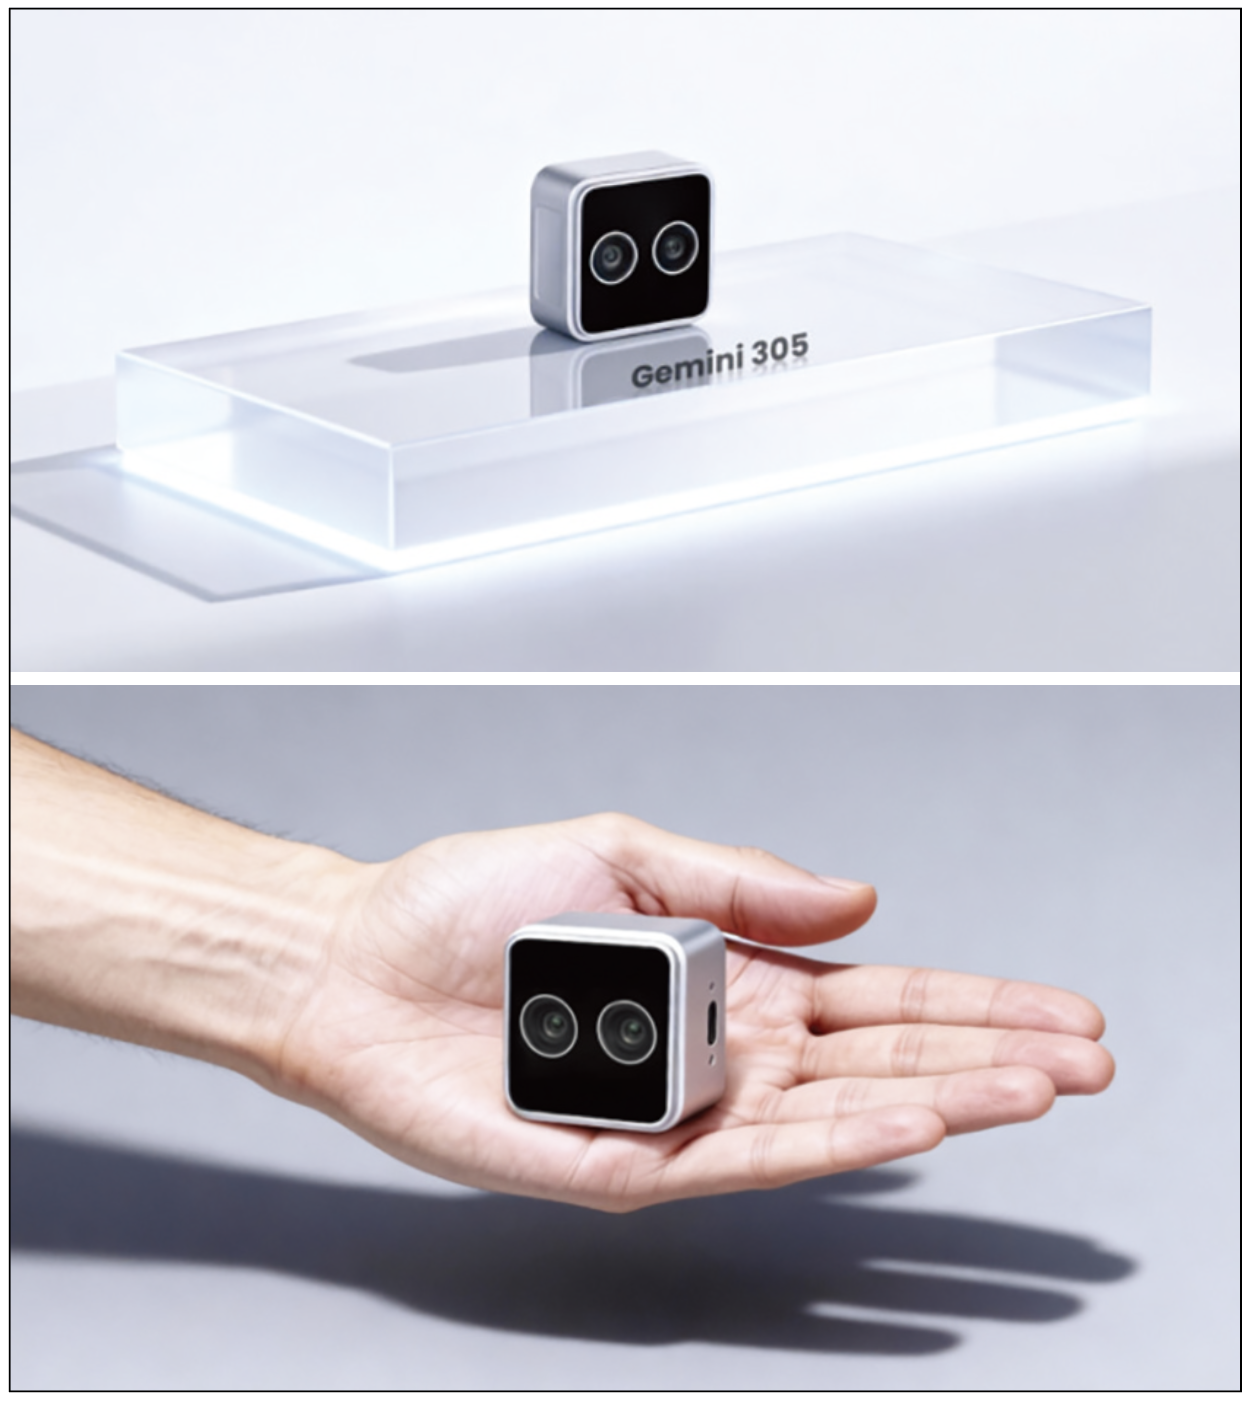
▲ Gemini 305는 42 × 42 × 23mm 크기로 로봇의 정밀 인지를 겨냥해 설계됐다.
컬러·깊이 스트림 완전 분리 설계: Gemini 305를 차별화하는 또하나의 핵심은 컬러와 깊이 해상도를 독립적으로 설정할 수 있는 아키텍처다. 기존 스테레오 카메라는 ISP 성능 제약으로 인해 컬러와 깊이 스트림이 동일한 해상도를 공유해야 했지만, Gemini 305는 이 구조적 한계를 극복했다. 이를 통해 알고리즘 요구에 따라 컬러 해상도와 깊이 해상도를 각각 최적화할 수 있으며, 두 스트림은 공간·시간적으로 정확히 정렬된다. 불필요한 데이터 전송과 연산을 줄이면서도 인식 정확도를 유지할 수 있어, 복잡한 로봇 비전 파이프라인에서 효율성이 크게 향상된다.
로봇 환경을 고려한 통신·동기화 설계: Gemini 305는 최대 1280× 800 해상도에서 60fps 실시간 컬러·깊이 출력을 지원하며, 지연 시간은 약 60ms 수준으로 억제됐다. 이는 호스트 프로세서의 연산 부담을 크게 줄여준다. 멀티 로봇 환경을 위해 하드웨어 기반 고정밀 동기화와 소프트웨어 타임스탬프 동기화를 모두 지원하 며, 트리거 기반 촬영도 가능하다.
Gemini 345Lg
Gemini 345Lg는 실외 로봇과 가혹한 산업 환경을 겨냥한 러기드 스테레오 3D 카메라다. IP67 등급 보호와 -20°C~65°C의 넓은 동작 온도 범위를 지원해, 고온·저온·진동 환경에서도 안정적인 성능을 유지한다. 완전한 암흑 환경부터 100klux 이상의 강한 직사광선 조건까지 대응 가능해, 상업용 잔디 로봇, 실외 검사 로봇, 물류 차량 등 다양한 야외 로봇 애플리케이션에 적합하다.
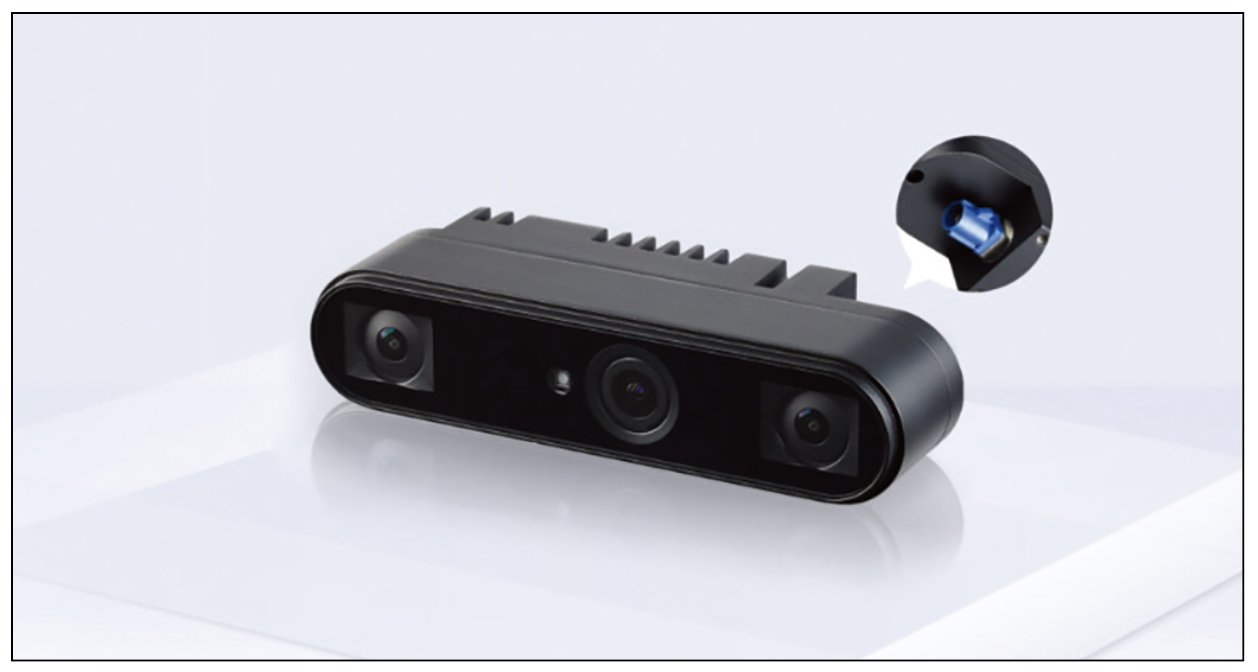
▲ Gemini 345Lg는 IP67 등급의 러기드 설계로, 실외 및 혹독한 환경에서도 안정적인 3D 비전 성능을 제공한다.
넓은 시야각과 멀티모달 인지: Gemini 345Lg는 최대 104°×87° /91°×78°의 듀얼 모드 깊이 FOV와 137°×71°의 RGB FOV, 130°× 95°의 IR FOV를 제공해, 실외 환경에서 요구되는 넓은 인지 범위를 확보했다. GMSL2 및 FAKRA 기반 인터페이스를 통해 장거리 케이블 환경에서도 대역폭 손실 없이 안정적인 데이터 전송이 가능하다.
Jetson Thor와의 결합: Orbbec은 Gemini 305와 345Lg를 포함한 Gemini 시리즈 전반이 NVIDIA Jetson Thor 플랫폼과 완전 호환된다고 밝혔다. 이를 통해 로봇 손목부터 야외 자율 시스템까지, 동일한 3D 비전 아키텍처를 기반으로 확장 가능한 로봇 비전 구성이 가능해진다.
자료제공: Orbbec(www.orbbec.com)

