


ZIVID, 대형 로봇 핸들링을 위한 고성능 2D+3D 비전 시스템 ‘XL250’
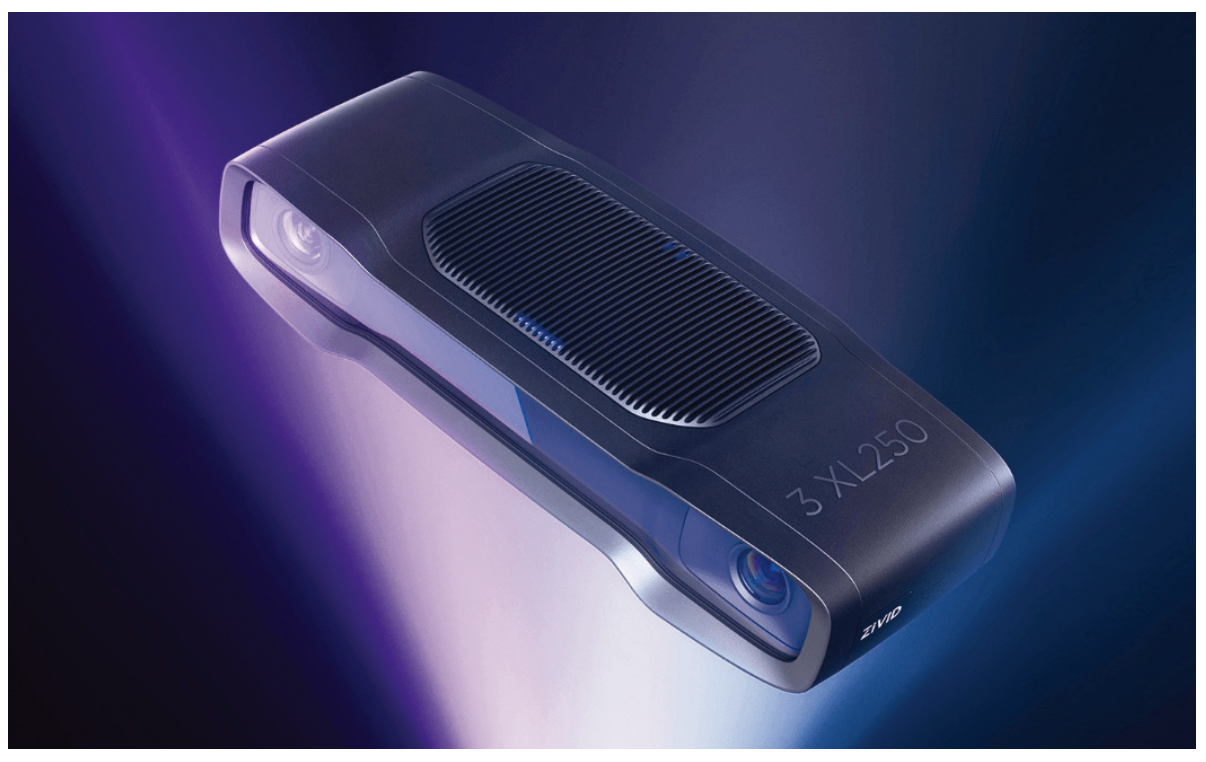
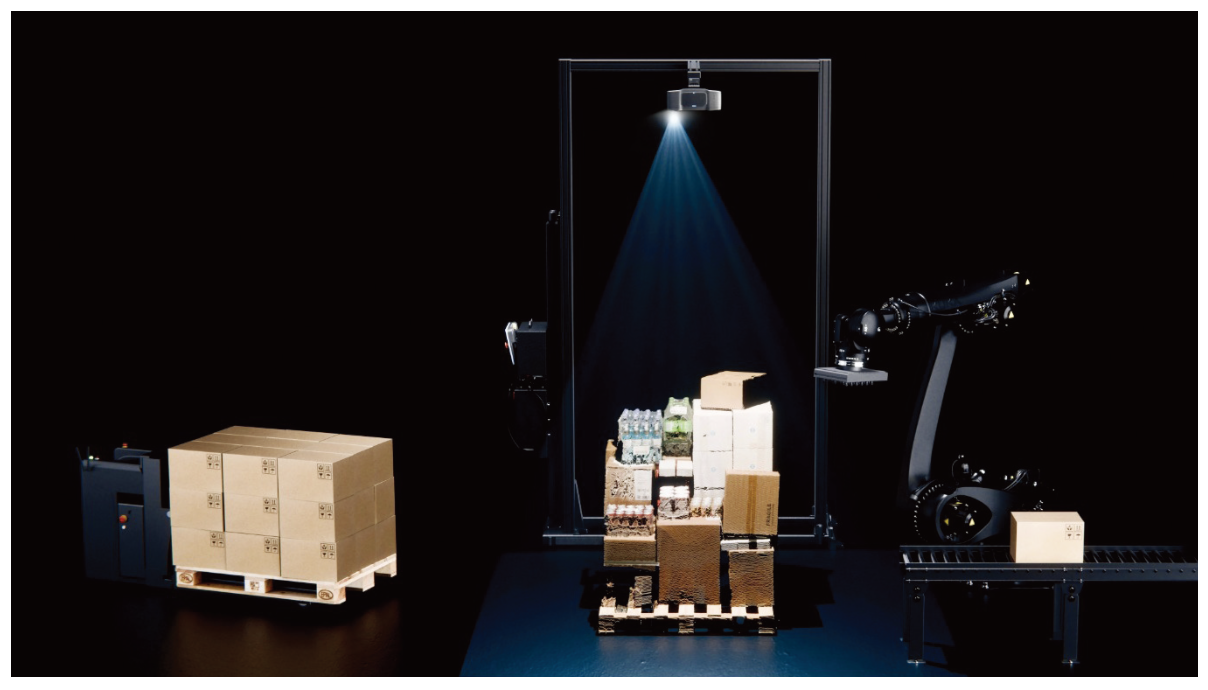
창고 및 공장 자동화가 대형 로봇 중심으로 진화하면서 넓은 작업 공간과 불규칙한 물체를 동시에 인식할 수 있는 고성능 3D 비전 시스템의 중요성이 커지고 있다. Zivid 3 XL250은 이러한 요구에 대응하기 위해 설계된 대형 로봇용 2D+3D 비전 시스템으로, 팔레타이징·디팔레타이징과 같은 대면적 작업에서 안정적인 인식 성능과 정밀한 조작을 지원한다.
대형 작업 공간을 커버하는 XL FOV와 고정밀 3D 성능
Zivid 3 XL250은 최대 4.5m 이상 거리에서도 밀리미터 수준의 정밀도를 제공하는 XL FOV(Field of View)를 갖춰, 창고 및 제조 현장의 대형 로봇 셀에 최적화됐다. 최대 2.3m 높이, 1.2 × 1.2m 팔레트 전체를 한 번의 촬영으로 커버하며, 상단부터 하단까지 모든 층에서 일관된 3D 품질을 유지한다. 8MP 해상도 기반의 정밀한 3D 데이터는 틈새 구조와 물체의 실제 형상을 정확히 재현해, 첫 피킹부터 마지막 피킹까지 안정적인 로봇 조작을 가능하게 한다. 혼합 SKU 팔레트나 대량 디팔레타이징 작업에서도 한 번의 촬영으로 모든 품목을 명확히 인식할 수 있어, 고속·대규모 물류 자동화에 강점을 발휘한다.
까다로운 물체도 정확히 인식하는 구조광 기술
Zivid 3 XL250은 검정색, 광택 표면, 투명 물체 등 기존 비전 시스템이 어려움을 겪는 대상까지 정확하게 3D 형상으로 포착한다. 0.2% 미만의 정확도 오차, 3D HDR, 그리고 최첨단 레이저 기반 구조광 기술을 통해 최대 800만 개 포인트의 고밀도 포인트 클라 우드를 생성한다. 이를 통해 금속 부품, 광택 포장재, 포장된 물병등 다양한 물체를 안정적으로 인식하고, 까다로운 선별 및 혼합 팔레트 하역 작업도 신뢰성 있게 수행할 수 있다.
단일 센서로 완성되는 고속·안정 로봇 비전
Zivid 3 XL250은 2D 이미지, 3D 포인트 클라우드, 법선, 심도 맵, 바코드까지 단일 센서에서 동시에 제공한다. 네이티브 픽셀-포인트 매핑과 0.5~8MP 가변 해상도를 지원해 다양한 작업 요구에 유연하게 대응한다. 팔레트 전체와 그 안의 모든 물체에 대한 동기화된 2D·3D 데이터를 500ms 이내에 제공하며, 작업 유형에 따라 소포·패션 아이템은 250ms, 혼합 팔레트는 500ms, 광택 금속 부품은 1초 이내로 촬영이 가능하다.
자료제공: ZIVID(www.zivid.com)

