


최첨단 센서와 제어 기술이 적용된 모바일 로봇 ‘GESSbot’

Wilkinson Sword는 독일 Solingen에서 60년 넘게 면도날을 생산해 왔다. 오랜 전통을 자랑하는 브랜드의 높은 기준에 따라 펀칭, 경화, 연마, 연마 공정을 처리할 수 있는 최고 품질의 면도날 강철을 사용하여 혁신적이고 내구성이 뛰어난 제품을 생산하고 있다. 이 회사는 자재 흐름을 자동화하여 직원의 업무량을 줄이고 효율성, 유연성, 안전성을 높이려는 큰 목표를 가지고 있었다. 최첨단 기술을 탑재한 모바일 로봇인 ‘GESSbot’이 Wilkinson Sword의 자동화 목표를 달성할 수 있도록 도와주었다. 이 회사의 생산 시설에서는 연삭 공정 후 칼날을 세척하고 단단한 크롬 층을 공급하는 마무리 공정을 거친다. 이 공정의 효율성을 높이기 위해세 대의 GESSbot(자율 주행 모바일 플랫폼, AMR이라고도 함)을 추가했다. 이 로봇은 여러 제조 공정 간에 면도날을 운반하는 작업을 맡고 있다.

Gessmann과 SICK, 자동화 파트너십
Wilkinson은 자동화 프로젝트를 구현하기 위해 맞춤형 플랫폼 솔루션 제공에 경험이 풍부한 전문가인 Gessmann에 의뢰했다. 이후 Gessmann은 SICK와 파트너십을 맺고 모든 안전 측면에 대한 전문 지식을 제공했다. 두 회사는 오랜 기간 협력 관계를 유지해 왔으며 수년 동안 센서 개념을 둘러싼 끊임없이 변화하는 과제 를 해결하기 위해 협력해 왔다. SICK의 포트폴리오가 지속적으로 확장됨에 따라 Gessmann 제품에서 센서가 차지하는 비중도 그에 상응하는 성장을 보이고 있다.
Gessmann의 GESSbot 프로젝트 매니저인 Steffen Kuhnle는 처음부터 이 협업에 참여해 왔으며, 좋은 파트너십에서 무엇이 중요한지 잘 알고 있다. 그는 “SICK와 Gessmann은 파트너의 높은 수준의 기술 전문성과 시장 지식에 대해 큰 신뢰를 공유하고 있다. SICK의 제품뿐만 아니라 하드웨어와 소프트웨어가 결합된 독특한 시스템 접근 방식과 유능한 조언 및 서비스를 통해 고객의 개별 요구 사항을 충족할 수 있다. 평등한 파트너십과 SICK의 센서 솔루션은 완벽한 자동화를 가능하게 한다”고 강조했다.

최첨단 센서 기술이 적용된 완벽한 패키지
Wilkinson의 자동화 솔루션에는 고객의 표준화된 자재 캐리어에 맞게 특별히 제작된 홀더가 장착된 5개의 패시브(passive) 이송 스테이션이 포함된다.
SICK의 모바일 플랫폼 키 어카운트 매니저인 Marcus Ichters 는 “SICK 안전 센서는 GESSbot이 시설 전체를 안전하게 탐색할수 있는 데이터를 제공한다. SICK의 지원으로 Gessmann은 모든 공정이 안전하고 원활하게 작동할 수 있도록 최첨단 센서와 제어 기술을 GESSbot에 탑재했다”고 설명했다.
이러한 AMR 캐리어는 IME12 시리즈의 유도 센서를 통해 인식되고 차별화된다. 리소스가 그에 따라 변경되면(새로운 작업물 캐리 어) 이더넷 인터페이스를 통해 새 주문이 자동으로 생성되고 새로운 운송 주문을 통해 GESSbot Gb350이 이 스테이션으로 전송된다.
로봇은 안전 레이저 스캐너인 ‘nanoScan3’ EFI-pro를 사용하여 자신의 위치를 파악하고 수동 스테이션 중 하나에 정확하게 도킹한다. SICK의 안전 모션 솔루션은 직원을 보호하고 이동식 및고정식 애플리케이션의 효율성을 보장한다.
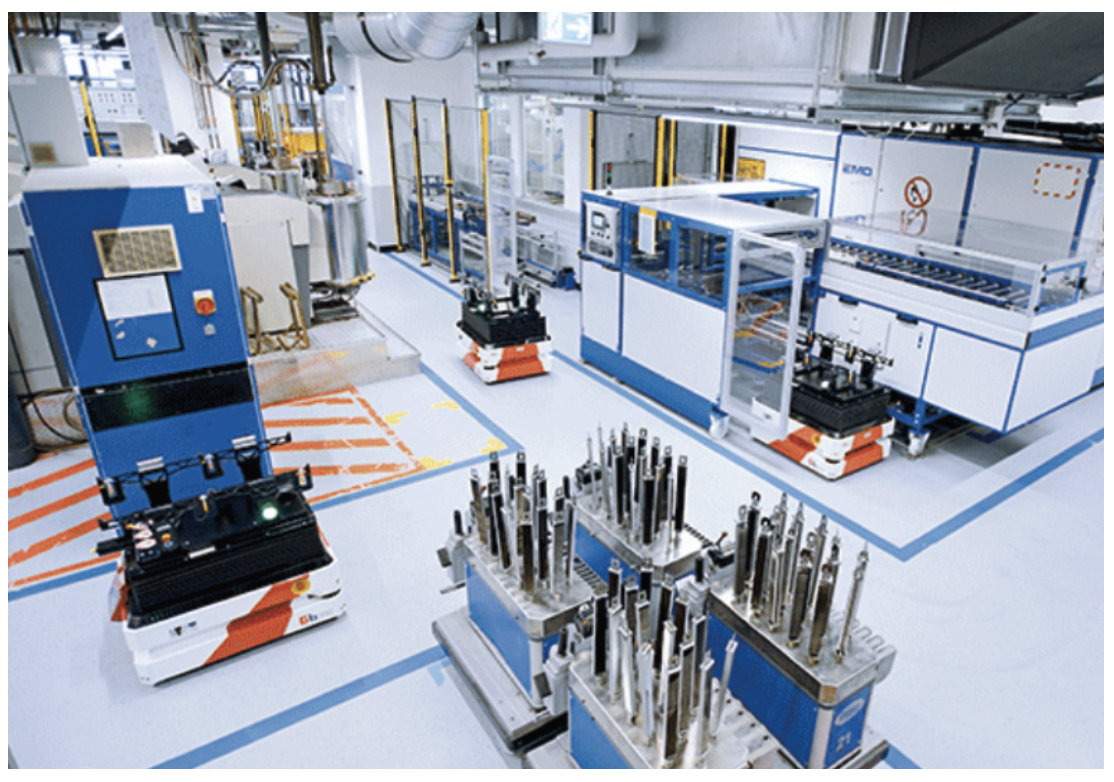
안전 위치는 TR4 시리즈의 트랜스폰더 스위치를 사용하여 각스테이션에서 모니터링된다. 안전 엔코더 DFS60S가 정지 상태를 확인한다. 그러면 안전 레이저 스캐너의 보호 필드가 자동으로 전환되어 리프팅 메커니즘의 위험 구역에 아무도 들어가지 못하도록 한다. GESSbot은 공작물 캐리어를 픽업하여 목적지까지 운반할 수 있는 적절한 구조 설계를 갖추고 있다.
SICK의 Marcus Ichters는 안전한 3D 비전 카메라의 계획된 구현을 강조한다. 그는 “safeVisionary2는 주변 환경을 지속적으로 기록하고 장애물이 나타나면 충분한 회피 공간이 있는지 모니터 링한다. 그러면 GESSbot은 장애물을 능동적으로 피하고 실제 경로로 돌아갈 수 있다”고 설명했다.
GESSbot에는 Flexi-Line 버스를 통해 기본 차량과 안전하게 통신하는 추가 Flexi-Soft 안전 컨트롤러도 장착되어 있다. 추가 이동을 위한 안전한 종점 위치는 IME2S 시리즈의 유도 안전 센서를 통해 쿼리된다. 이 프로젝트에는 엘리베이터 제어를 위한 개조도 포함되어 있어 공작물 캐리어를 다른 층으로 자동 이송할 수 있다.
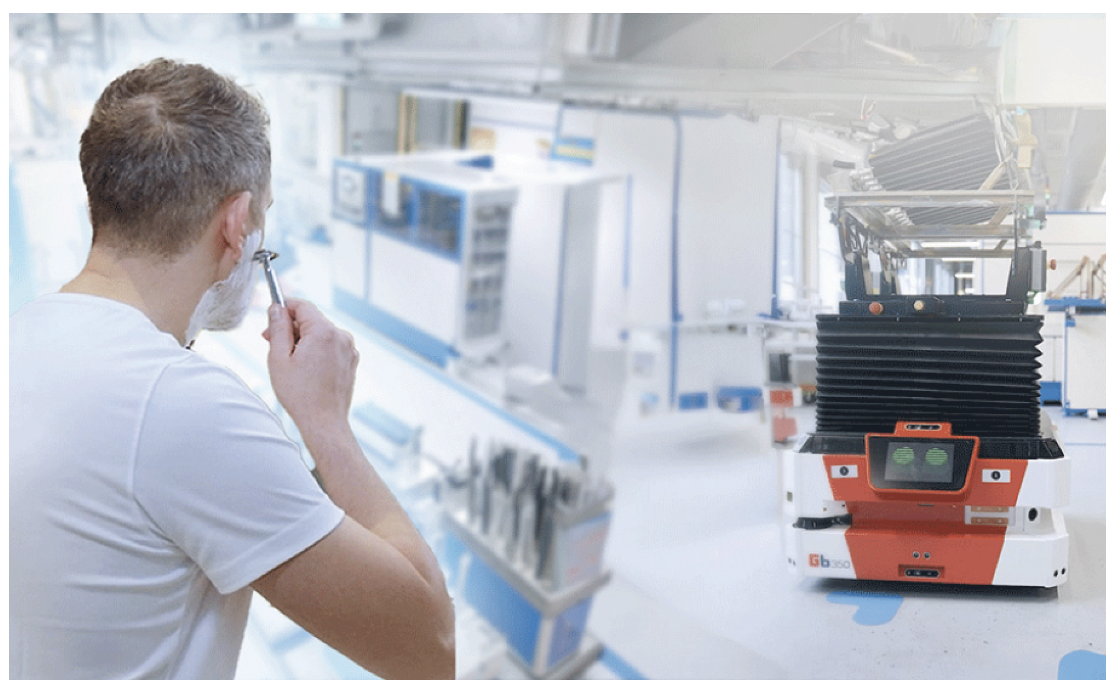
성공적인 자동화 조합
Kuhnle는 프로젝트의 성공적인 구현에 매우 만족하고 있다. 그는 “Gessmann은 GESSbot과 해당 기술을 기존 자재 흐름 인프라에 통합하는 과정에서 새로운 도전에 직면했다. 우리는 개별 사항에 대해 함께 논의했고 SICK는 신중한 솔루션과 제품을 제공했다. 이를 통해 Gessmann이 찾고 있던 목표를 구현하고 달성할 수 있었다”고 말했다.
이 파트너십의 성공과 잠재력은 Wilkinson에게도 깊은 인상을 남겼다. Wilkinson의 Quin Fat Diu는 파일럿 애플리케이션과 세대의 차량에 대해 매우 긍정적인 경험을 했다고 밝혔다. 그는 “이 시스템은 안전하게 가동되고 있으며 직원들의 업무 부담을 크게 덜어주었다. 자재 흐름 영역에서 효율성이 크게 향상되고 리소스가 최적화되는 것을 확인했다. 이러한 이유로 우리는 GESSbot의 사용을 확대하여 전체 자재 운송 프로세스를 자동화하기 위해 노력하고 있다. 다른 생산 영역으로 사용을 확대하는 것은 전적으로 가능한 단계이며, 이는 매우 합리적이라고 생각한다”고 말했다.
자료제공: SICK(www.sick.com)

