

맞춤형 레이저 모듈, 로봇의 장애물 감지와 충돌 방지 기능의 최적화
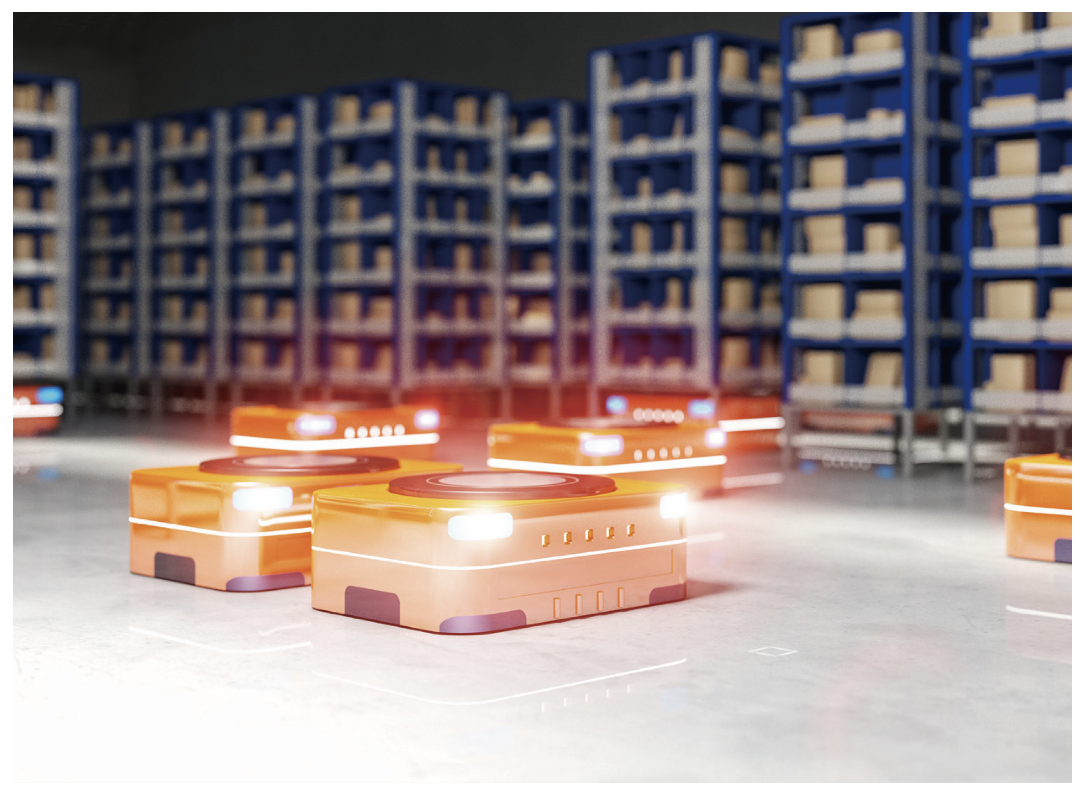
최근에는 고객의 요구사항을 이행하고 스마트 창고 애플리케이 션에서 작업자가 제품을 찾고 선택할 때 배송 시간을 줄이고 재 고 회전을 최대화하며 비용을 절감하기 위해 로봇을 이용하는 경 우가 많다. 이러한 협동로봇은 로봇 앞에 있는 장애물을 감지하기 위해 비전 시스템을 장착해야 하는 것이 일반적이다. 이를 통해 중앙 컴퓨터는 로봇이 장애물에 부딪히지 않도록 한다.
ProPhotonix(www.prophotonix.com)는 약 1m 정사각형 크 기에 2m 높이의 선반 스택을 사용하는 로봇을 개발하는 유통센 터 고객과 협력했다. 해당 선반의 패키지 크기에 따라 각 스택에 서 다른 수의 선반이 사용된다. 이 시나리오에서 주문 이행 로봇 은 각각 고유한 QR 코드가 포함된 바닥의 그리드를 따라 창고를 돌아다니므로 전체 시스템이 각 로봇의 위치를 결정할 수 있다. 로봇은 선반 스택 아래로 이동하여 바닥에서 들어 올린 다음, 한 스테이션에 서서 이동할 필요가 없는 사람에게 가져간다. 사람 이 선반 더미에서 패키지나 소포를 가져오면 로봇이 선반 더미를 치우고 다른 것을 집어 들고 가져온다.
과제
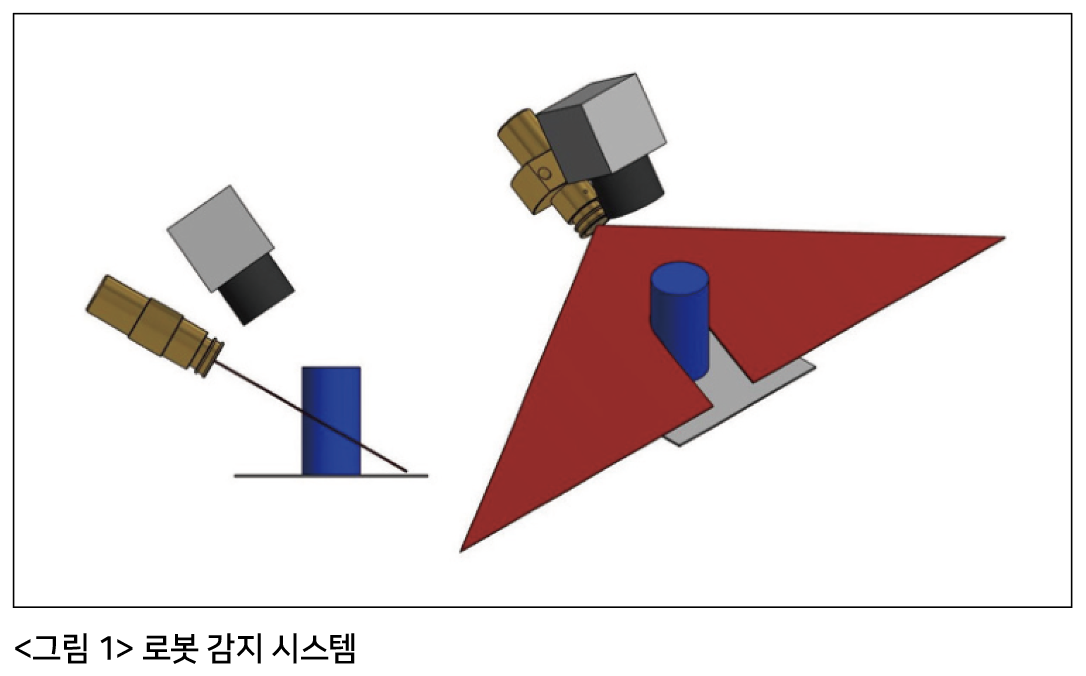
고객의 주요 과제는 잠재적으로 사람이 보관 영역을 벗어날 위험 이 있다는 것이었다. 패키지가 충분히 고정되지 않아 바닥에 떨어 진 경우도 있었다. 로봇이 경로에 있는 사람이나 물체에 부딪히는 것을 멈추려면 장애물 감지 시스템이 필요했다. 이러한 시스템은 로봇이 장애물을 감지하고 중앙 제어 시스템에 신호를 보내 로봇 을 즉시 정지시키고 가동 중지 시간을 최소화할 수 있는 대체 경 로를 찾도록 허용해야 한다.
장애물 감지 시스템은 넓은 팬 각도의 레이저 라인을 로봇 전방 약 2m 바닥에 아래쪽으로 투사하는 레이저에 의해 작동한다. 장 애물이 없으면 카메라는 바닥에 반사된 끊어지지 않은 직선을 보 게 된다. 장애물이 있으면 선이 끊어지거나 왜곡된다. 이것은 카 메라와 소프트웨어에 의해 감지되고 로봇은 멈추거나 주위를 이 동한다. 시스템에 대한 다른 고려 사항에는 창고의 반짝이는 바닥 으로 인해 카메라로 다시 레이저 반사가 발생하여 센서 작동이 불 량해질 가능성이 포함되었다.
상대적으로 작은 로봇에 통합하기 위해서는 레이저가 콤팩트 한 것이 중요했지만, 로봇은 무거운 물체가 될 수 있는 것을 집어들고 창고 바닥 주위로 옮기는 견고한 장비이기 때문에 견고해야 했다. 또한 1년 내내 작동할 수 있어야 하므로 수명이 길어야 한 다. 선택한 파장은 해당 지역에서 작업하는 직원의 주의를 산만하 게 할 수 있는 가시 파장이 아닌 적외선(IR) 레이저였으므로 정렬 프로세스 자체에도 카메라와 소프트웨어를 사용해야 했다. 고객의 초기 프로토타입은 U자형 클립과 두 개의 나사를 사용 하여 로봇 섀시의 평평한 부분에 장착된 원통형 레이저 모듈을 사 용했다. 이를 로봇 섀시에 통합하려면 쉽고 빠르며 신뢰할 수 있 는 방법이 필요했다.
솔루션: 맞춤형 레이저 모듈 사용
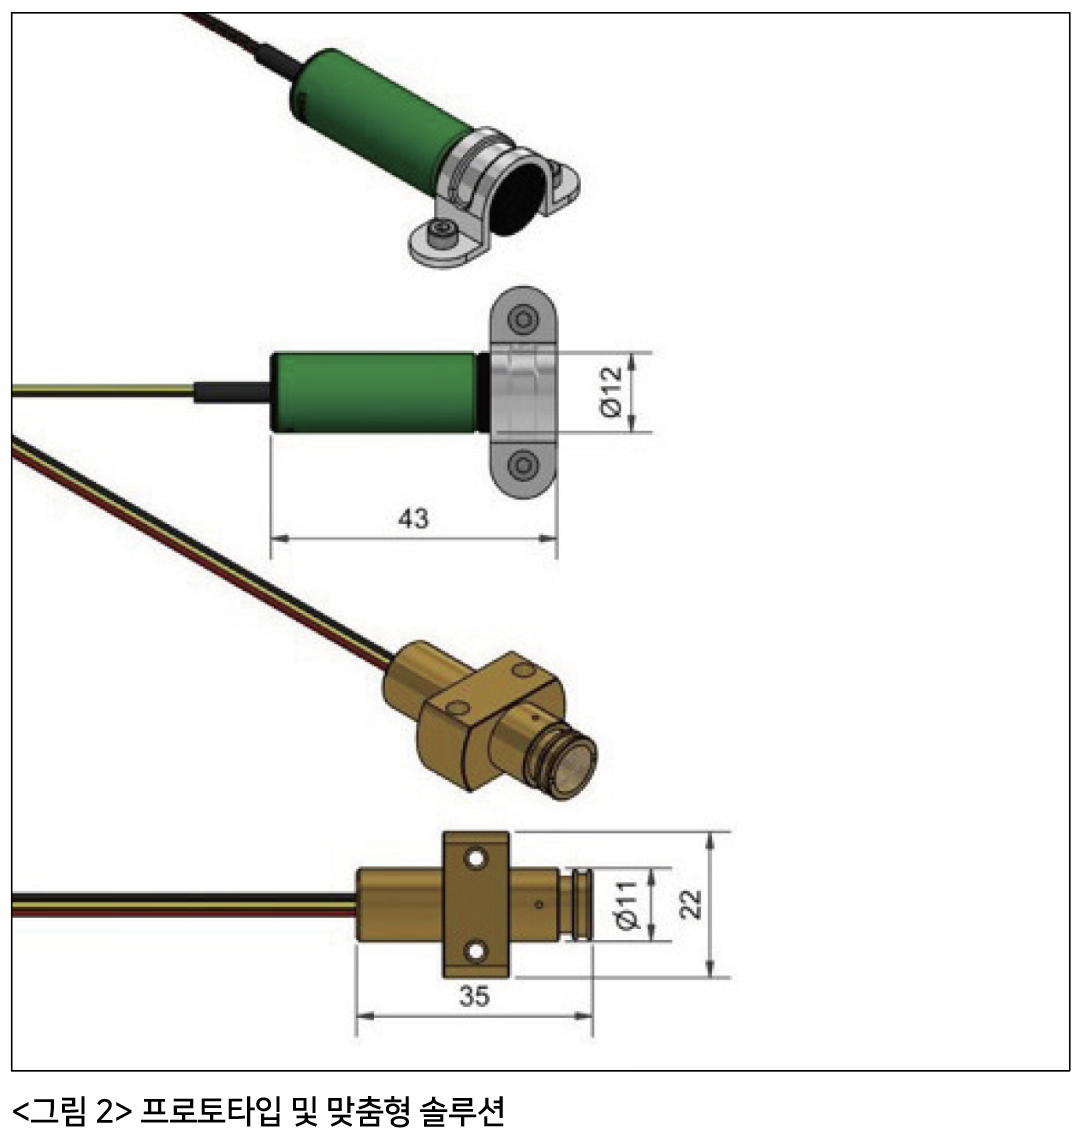
장애물 감지 시스템은 카메라 및 소프트웨어와 함께 ProPhotonix 맞춤형 레이저를 사용한다.
ProPhotonix는 레이저 모듈 외부에 플랜지를 추가하여 고객 이 로봇에 레이저를 간단하게 설치할 수 있다고 제안했다. 플랜지 의 평면은 모듈이 생성하는 수평 레이저 라인과 정렬된다. 이것은 고객이 라인 방향을 얻기 위해 각 구멍에 나사를 넣고 조이기만 하면 된다는 것을 의미한다. 집, 독특한 황동 레이저 하우징은 견 고하고 오래 지속되도록 보장한다. 레이저 모듈 자체는 1m 거리에서 808nm, 6mm 두께의 선을 생성한다.
레이저 모듈 하우징과 플랜지가 일체형으로 제작되어 진동 손 상에 대한 민감성도 감소되었다. 또한 내부 가공된 평면 하우징 프로필은 레이저 모듈이 빔 품질을 향상시키기 위해 직선의 수평 선을 방출하도록 했다.
ProPhotonix는 기계 부품을 사내에서 가공하기 때문에 프로 토타입을 매우 빠르게 제작할 수 있었고 ProPhotonix가 레이저 다이오드를 배포하기 때문에 다양한 레이저 다이오드를 선택할 수 있었고 정확히 올바른 솔루션을 신속하게 식별할 수 있었다. ProPhotonix는 또한 드라이브 회로 설계를 사용하여 레이저 펄 스가 카메라의 이미지 캡처 주기와 통합되도록 했다.
결과
레이저 모듈은 넓은 팬 각도(약 110도)로 창고 바닥에 레이저 광 시트를 투사한다.
카메라는 레이저 위에 비스듬히 위치한다. 창고 바닥에 장애물 이 없으면 카메라는 바닥에 반사된 끊김 없는 직선의 수평선을 본 다. 장애물이 있으면 선이 장애물로 인해 왜곡되어 소프트웨어가 이를 감지하고 로봇을 멈추고 우회하는 방법을 찾는다.
사용되는 구성 요소의 수는 레이저 모듈 자체의 조립 및 테스트 를 빠르고 저렴하며 견고하게 만들기 위해 최소화되었다.
레이저 모듈의 비용은 고객의 프로토타입에 비해 약간 증가했지 만 하우징을 더 저렴한 재료로 전환하여 부품 비용을 최소화했다. 고객의 총 비용 절감은 구성 요소와 노동력 측면에서 상당했으며 로봇에 조립하는 동안 복잡한 장비를 사용할 필요가 없었다.