

6 자유도 기능을 탑재한 양산 전수 검사형 3D 스마트 센서
LMI
인라인 품질 관리 애플리케이션의 대부분은 단일 센서의 시야보다 큰 대상을 검사하기 위한 비전 시스템이 필요하다. 로그 스캔, 전자 부품(PCB, 태블릿, 랩탑) 검사, 대형 자동차 부품 및 조립 검사(도어, 엔진 블록, 실린더 헤드), 공장 패널 검사 등이 여기에 해당한다.
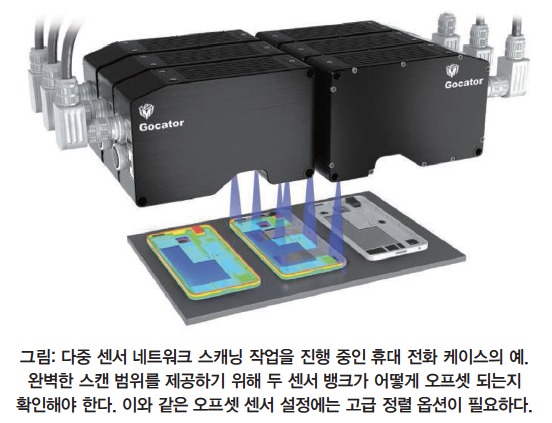
이 과제에 3D 스마트 센서를 사용한 다중 센서 네트워킹이 이상적인 솔루션이다. 스캔을 동기화하고 여러 스캔 장치에서 정렬과 스티칭(stitching)을 수행하는 기능은 많은 장점을 제공한다.
멀티 센서 네트워크는 다음과 같다.
(1)유연성 - 사용자는 두께, 사각영역, 전체 형상을 포함하여 원하는 레이아웃으로 네트워크를 설정할 수 있다.
(2) 확장성 - 사용자는 특정 애플리케이션의 요구를 충족시키기 위해 여러 센서를 네트워크로 연결할 수 있다.
(3) 단순성 - 스마트 센서에서 네트워킹에 필요한 소프트웨어가 이미 내장되어 있다. 단일 케이블은 센서를 전력 분배 및 마이크로 초 데이터 동기화를 처리하는 전용 마스터 네트워크 컨트롤러에 연결한다.
유연성 있는 센서 정렬의 6 DoF
산업 검사 애플리케이션 분야에는 센서 네트워크 설정 시 보상해야 하는 많은 변수가 있다. 여기엔 부정확한 장착 또는 스캔 결과를 최적화하기 위한 회전의 필요성이 포함된다.(예: 반사 대상의 신호를 개선하기 위해 센서를 기울이기).
GocatorⓇ와 같은 3D스마트 센서는 6 자유도의 고급 정렬 옵션을 제공하여 이러한 문제를 해결한다. 본질적으로 이는 특정 애플리케이션 분야에 맞게 센서를 모든 좌표 방향(X, Y, Z)으로 스태거, 회전, 각도 조정 할 수 있음을 의미한다. Gocator는 단일 절대 좌표계에서 3D모델을 생성한 다음 정확한 절대 측정에 사용할 수 있다.
데이터 처리 방법
많은 비전 엔지니어는 완성된 3D높이 정보에서 결함을 식별하고 측정하는데 전문화되어 있다. 그러나 여러 센서의 데이터를 하나의 3D 인트 클라우드/높이 정보로 정확하게 트리거링하고 결합하는 복잡성을 해결하는데 어려움이 있다.
3D스마트 센서는 이를 여러 센서에서 데이터를 추출하고 집계 3D높이 정보에 자동으로 정렬, 병합 및 리샘플링하여 처리한다. 스캔 결과는 단일 좌표 시스템 내에서 결합되므로 엔지니어는 결합된 3D프로파일 데이터에서 고정밀 측정 정보를 추출 할 수 있다.
엔지니어는 더 이상 초기 데이터를 결합하기 위해 SDK(Software Development Kit) 프로그래밍을 수행할 필요가 없다. 내장된 다중 센서 네트워킹 기능을 사용하여 내장된 센서로 모든 것을 기본적으로 수행한다.
애플리케이션 예
A) Z 회전 각도 보정은 소형 전자 부품의 데이터 상관 관계에 중요하다.
•전자 제품, 가공 공구 및 의료 용품 검사는 결과를 CMM측정과 연관시켜야 한다.
•특정 XY 위치에서 높이 데이터를 비교하여 상관관계를 수행한다.
•약간의 Z 회전 오정렬로 인해 데이터가 치우쳐 상관 결과에 영향을 준다.
•6 DoF 정렬을 통해 엔지니어는 이 스큐(skew)를 수정할 수 있다.
B) 대형 자동차 부품의 고정밀 스캐닝
•6개의 GocatorⓇ 라인 프로파일러는 전체 부품을 커버하도록 네트워크로 연결되어 있다.
•센서는 프로파일 데이터를 자동으로 결합하고 측정과 검사를 위한 단일 3D 높이 정보를 생성한다. Gocator는 100% 인라인 검사를 위해 필요한 적용 범위, 해상도, 속도를 제공한다.
결론
6 자유도의 센서 정렬을 통해 사용자는 오프셋과 회전이 계산되는 축을 선택할 수 있다. 이 기능은 특정 애플리케이션 시나리오에서 스캔 결과와 측정 정확도를 향상시키는 중요 옵션을 제공한다.
비전 엔지니어의 장점에 대해 요약하면 다음과 같다.
•오프셋과 회전을 계산할 축을 선택
•내장 6 DoF 소프트웨어에 멀티 센서 시스템 정렬
•Y 오프셋을 사용하는 다중 센서 시스템 스태거(예: smallFOV 센서)
•X 회전(예: 반사 장착) 및 Z 회전(예: 엣지 노이즈를 줄이기 위해 센서 각도)을 사용하여 부정확한 장착 또는 회전 방향을 자동으로 수정
자료 제공: LM(www.LMI.com)