

머신비전의 기본 원리 따라잡기[1]
이 자료는 2D/3D 머신비전 솔루션을 제공하는 싸이로드(www.cylod.com)가 ①기본적인 머신비전의 용어를 이해하고, ②머신비전의 가능성과 한계를 인식하며, ③실무 이전에 머신비전의 이론적인 이해를 돕기 위한 내부 교육용으로 제작되었다. 이를 본지가 싸이로드의 양해를 구해 2회에 걸쳐 게재를 한다.
자료제공|싸이로드 www.cylod.com
|목 차|
1 _ 머신비전의 개괄
2 _ 이미징
3 _ 일루미네이션
4 _ 레이저 삼각측량
5 _ 프로세싱과 분석
6 _ 전송
7 _ 머신비전의 원칙
8 _ 갈무리(기타 등등)
Ⅰ. 머신비전의 개괄
머신비전이란 매뉴얼에 따른 정밀검사를 대체 하거나 보완하기 위한 기술이다. 또한 디지털 카메라 혹은 아날로그 카메라를 이용하여 측정하고 이미지를 프로세싱하기 위한 것이다. 이 기술은 생산을 자동화하기 위한 여러 가지 다양한 산업에 이용된다. 생산속도와 생산량을 높이고 제품의 질을 향상시키는 데 활용되는 것.
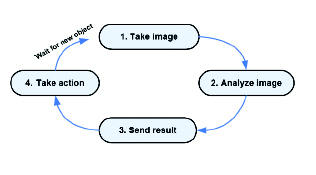
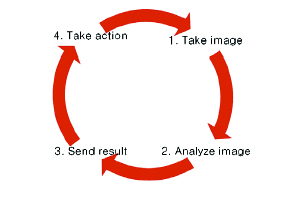
머신비전의 실행은 다음 네 가지 단계로 표현 될 수 있다.
①이미징 : 이미지를 획득한다.
②가공 및 분석 : 결과를 얻기 위해 이미지를 분석한다.
③전송 : 프로세서를 제어하는 시스템으로 결과를 전송한다.
④액션 : 비전 시스템의 결과에 따라 시스템의 프로세서를 진행한다.
애플리케이션 타입
머신비전의 애플리케이션은 기술적인 관점에서 위치파악, 측정, 검사 그리고 확인 등 네 가지로 나눌 수 있다.
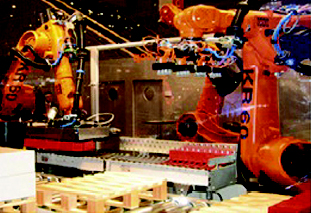
위치파악 : 위치파악 애플리케이션은 대상물을 찾아내거나 대상물의 위치 또는 방향에 대한 정보를 보고 하는 용도로 사용된다. 그림과 같이 뚜껑이 달린 애플리케이션에서 로봇을 이용한 카메라는 대상물에 기준 좌표를 찾는다. 예를 들어, 중심(center of gravity) 혹은 코너를 찾은 후 이에 대한 정보를 로봇으로 보내어 대상물을 집도록 한다.
측정 : 측정 애플리케이션은 대상물의 실제 치수를 측정하는 용도이다. 예를 들어 거리·지름·굴곡(뒤틀림)·면적·높이·부피 등을 측정하는 것. 삽입된 그림을 예로 들면 카메라는 병의 목 부분에서 여러 곳의 직경을 측정한다.
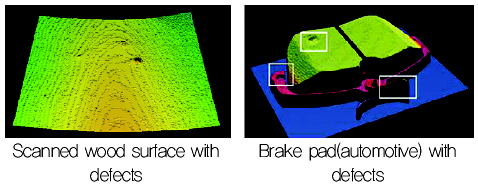
검사 : 검사 애플리케이션은 확실한 특징을 입증하는 용도로 사용된다. 예를 들어 병에 정확한 라벨이 있는지 없는지 여부, 조립 과정에서 나사의 유무, 박스 안에 있는 초콜릿 등을 검사한다. 그림에서는 카메라를 이용하여 브레이크 패드의 결점을 검사하고 있다.
확인 : 확인 애플리케이션은 비전 시스템을 이용하여 다양한 코드와 알파벳 글자(숫자와 글자)를 읽는 용도로 사용된다. 삽입된 그림에서 카메라는 식품 포장의 유통 기한을 읽는다. 예제의 코드와 같이 같은 포장에서 바코드와 매트릭스를 동시에 읽을 수 있다.
활용분야
머신비전의 애플리케이션은 ▷자동차 ▷전자 ▷식품 ▷제조 ▷로봇 ▷패키징 ▷약품 ▷목재 등 다양한 분야에서 활용된다.
카메라 타입
머신비전에 어떤 카메라가 사용 되었느냐에 따라 비전 센서, 스마트 카메라 그리고 PC-기반 시스템으로 분류 할 수 있다. 모든 카메라는 전통적인 아날로그 카메라가 아닌 디지털 카메라이다. 비전센서와 스마트 카메라는 자체적으로 이미지를 분석 하고 결과를 만들어 낼 수 있다. 반면 PC 기반 시스템은 결과를 만들어 내기 위해 외부 컴퓨터가 필요하다.
비전 센서 : 비전 센서는 특정 작업을 실행하기 위해 특별히 설정되어 있으며 일반적인 카메라 시스템과 다르게 조금 더 유연하게 소프트웨어를 설정한다. 비전 센서는 다른 비전 시스템에 비해 설치 시간이 짧다.
예를 들면, SICK사의 CVS는 비전 센서로써 색상 분류, 윤곽 확인, 문자 인식 등의 기능을 포함하고 있다. 삽입된 그림을 예로 들자면 비전 센서는 식품 포장 뚜껑의 색상을 검사하고 병에 붙은 유통 기한을 확인하는 역할을 한다.
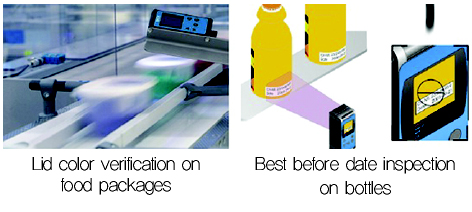
스마트 카메라 : 스마트 카메라는 PC 없이 개별적으로 이미지를 분석할 수 있도록 분석 유닛을 내장한 카메라이다. 쉽게 장착 할 수 있는 분석 유닛으로 인해 다양하고 넓은 범위에 걸쳐 애플리케이션을 검사할 수 있다.
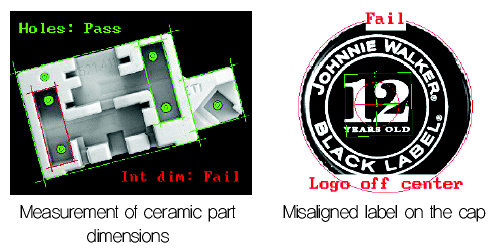
2D Smart 예 ; SICK사의 IVC-2D(Industrial Vision Camera)는 2D 분석을 위한 스탠드 얼론 비전 시스템이다. 위스키 뚜껑에 정확한 라벨이 붙어 있는지 그리고 정확한 위치에 있는지를 찾아 낼 수 있다.
3D Smart 예 ; SICK사의 IVC-3D는 3D 분석을 위한 스탠드 얼론 비전 시스템이다. 이는 mm단위로 측정된 3D 데이터를 스캔할 수 있으며 이미지를 분석하거나 결과를 출력한다.
PC 기반 시스템
PC 기반 시스템은 카메라로 이미지를 획득한 후 프로세싱과 분석을 위해 PC로 그것을 전송한다. PC로 전송해야 하는 데이터의 양이 크기 때문에 이런 종류의 카메라들은 스트리밍 기기로써 사용한다.
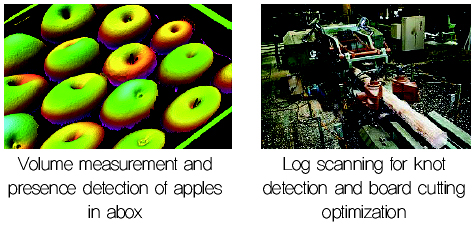
3D Camera 예 ; SICK사의 Ruler는 측정된 3D 형태의 데이터를 획득하여 분석을 위해 PC로 전송한다. 그림과 같이 과일 상자에 있는 사과의 양과 유무 검사, 통나무의 옹이 검사 및 목재 절단 최적화 검사 등.
멀티 스캔 카메라의 예 ; SICK사가 출시한 Ranger는 하나의 카메라로 동시에 여러 가지 스캔을 할 수 있는 독특한 기능(Multi Scan)이 있다. 예를 들어, 한 번 스캔으로 2D 그레이 스케일과 3D 이미지를 얻는 것. 대상물의 각 부분에 개별적으로 조명을 조사하고 동시에 각 부분을 라인 스캐닝해서 멀티 스캔을 실행할 수 있다.
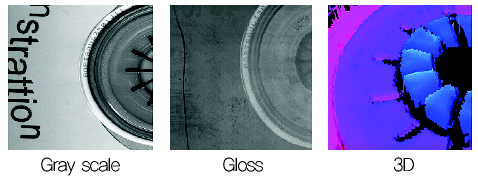
Ranger C55(Multi Scan) 예 ; CD 표면에 있는 각기 다른 세 가지의 이미지를 동시에 획득할 수 있는데, ①프린트 된 글자 검사를 위한 그레이 스케일, ②깨짐 검사를 위한 광택 이미지, ③모양이나 형태 검사를 위한 3D 이미지 등이 그것이다.
Ⅱ. 이미징(획득, 캡처 등)
이미징이란 이미지를 만들어 내는 과정을 말하며 삽입된 그림에서 (1)번에 해당한다. 성공적인 비전 애플리케이션을 위해서는 높은 품질의 이미지를 만들어 내는 것이 제일 중요하다.
기본적인 카메라의 개념
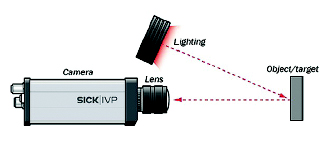
기본적인 카메라의 구성은 카메라·렌즈·조명 그리고 대상물로 이루어진다. 조명을 이용하여 대상물에 있는 빛을 조사하고 반사되는 빛과 영상을 카메라를 통해 본다.
디지털 이미징 : 디지털 카메라에서 센서 칩은 아날로그 카메라의 필름과 같이 영상을 저장하는 역할을 한다. PC기반 시스템에서 프레임 그래버는 이미지를 분석하기 위한 소프트웨어에 맞게 가공하지 않은 이미지 데이터로 영상을 저장한다. 라인스캔 카메라는 카메라의 센서가 한 줄로만 되어 있으며 한 번에 한 라인 영상만을 저장한다.
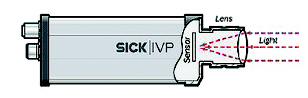
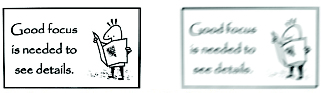
렌즈와 초점거리 : 렌즈는 카메라에 뚜렷한 이미지가 맺히도록 해 준다. 이를 위해 초점을 맞춘다. 초점이란 사물의 윤곽을 뚜렷하고 명확하게 나타내는 것을 말한다. 초점이 맞지 않을 경우 이미지는 선명하지 않게 된다. 머신 비전에는 고정 초점과 수동 초점 가변형 등 두 가지가 있다.
렌즈의 종류는 크게 화각과 초점거리 등 두 가지 요소에 의해 결정 된다. 화각은 카메라의 시야를 결정하는 요소이다. 넓은 화각은 넓은 시야를 볼 수 있으며 반대로 좁은 화각은 좁은 시야(반면 멀리 볼 수 있다)를 볼 수 있다.
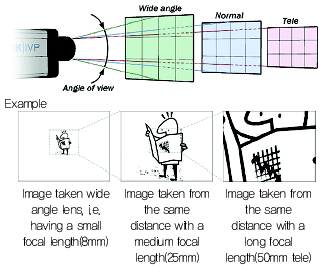
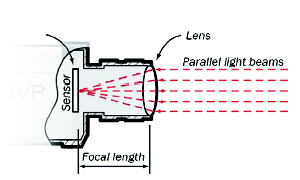
포컬 포인트(Focal Point)란 영상이 정확히 센서 면에 맺혀지는 지점을 말하며 그 지점과 렌즈간 거리를 초점거리라고 한다. 영상이 정확히 센서 면에 맺히면 초점이 맞는다. 초점거리는 화각과 반비례 관계이다.
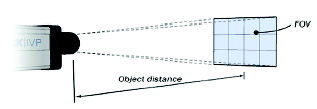
2D의 시야 : FOV(Field of View)는 2D 시스템에서 카메라가 볼 수 있는 최대 영역을 말한다. FOV는 가로(X)와 세로(Y) 두 가지 성분으로 표현된다. 대상물의 거리란 렌즈와 대상물 간 거리를 말하며 작업거리이기도 하다.
애퍼처와 F-스탑
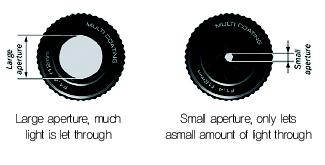
애퍼처(Aperture)란 렌즈의 조리개를 조절하여 얼마 만큼의 빛을 카메라 센서로 보내는 가의 양이다. 애퍼처 크기는 F-stop 값으로 측정한다. 큰 F-stop 값은 적은 애퍼처를, 작은 F-stop 값은 큰 애퍼처를 나타낸다. 일반적인 CCTV 렌즈에서 F-stop 값은 F1.4에서 F1.6 범위이다.
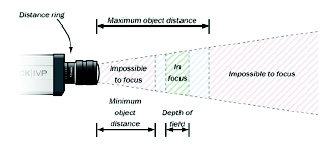
피사계심도 : MOD(Minimum Object Distance)란 카메라 렌즈가 초점을 맞출 수 있는 최소 거리이며, Maximum Object Distance는 최대 초점거리이다. 일반적인 렌즈는 무한 광원이지만 매크로 렌즈와 같은 특별한 경우 최대 초점거리가 존재한다.
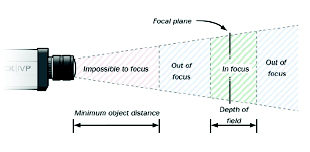
초점면(Focal Plane)이란 초점이 가장 또렷하게 맞는 거리이다. 이를 벗어나도 어느 정도 초점을 유지하는 간격이 있는데 이를 피사계심도(Depth of Field)라고 한다. DOF는 초점거리와 애퍼처에 의해 결정 된다. 긴 초점거리와 큰 애퍼처는 얕은 DOF를, 짧은 초점거리와 작은 애퍼처는 깊은 DOF를 결정한다.
디스턴스 링(Distance Ring ; shim, spacer, extension ring)을 카메라와 렌즈 사이에 삽입하면 초점면과 MOD를 카메라에 가깝게 이동시킬 수 있다. 이 방법은 일반 렌즈로 매트로 렌즈 기능을 낼 수 있는 가장 저렴한 방법이다. 디스턴스 링 사용 시 두께가 두꺼울수록 MOD는 더욱 짧아 지고 DOF의 범위도 줄어 든다.
이미지의 개념
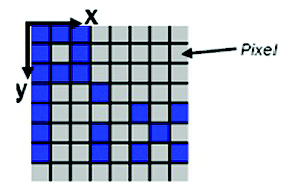
픽셀과 분해 : 픽셀은 디지털 이미지에서 최소 소자이다. 이미지 픽셀은 실제 센서 픽셀에 대응된다. 삽입된 그림과 같이 이미지는 X와 Y 성분 픽셀로 구성되는데, 그래서 삽입된 그림은 8×8 픽셀이다. 머신 비전의 일반적인 센서 분해는 VGA가 640×480픽셀, XGA가 1024×768픽셀, SXGA가 1280×1024픽셀 등이다.
대상물 분해는 한 픽셀에 대응되는 실제 대상물측의 면적이다.
예를 들면,
FOV With=50 mm
Sensor resolution=640×480 pixels
Object resolution=50/640=0.08 mm / pix
즉, 50mm의 실제 길이를 센서측 640개 픽셀로 표현하고 있다는 의미로 한 픽셀이 표현하는 실제 길이는 0.08mm이다.
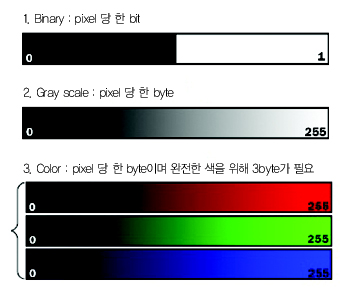
명암 : 픽셀의 밝기를 채도 혹은 명암이라고 한다. 이 정보는 각 픽셀에 저장된다. 이 방법으로 픽셀의 밝기를 디지털 레벨로 변환하며 한 바이트(byte)당 비트(bit) 수를 비트의 깊이(bit-depth)라고 한다. 대체로 머신비전에서는 픽셀 당 8비트이면 충분하다.
노출 : 노출이란 필름이나 센서가 빛에 얼마나 노출 되는가를 나타내며 이는 ①노출시간(시간, ms로 측정) ②조리개 크기인 렌즈를 통해 들어오는 빛의 양 조절 등 이 두 가지 요소에 의해 결정된다. 즉 이 두 가지 요소를 통해 종합 노출 값을 결정하게 된다.
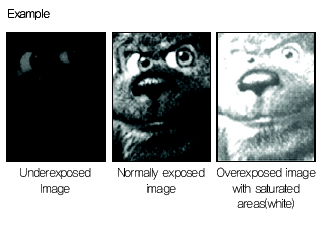
노출 시간은 모션 블러(motion blur)와 연관되는데 대상물이 이동 하거나 노출 시간이 너무 길면 영상에 블러(blur)가 발생한다. 이를 해결 하기 위해서는 노출 시간을 줄이거나 대상물에 강한 조명을 비추거나 조리개 크기를 키우면 된다.
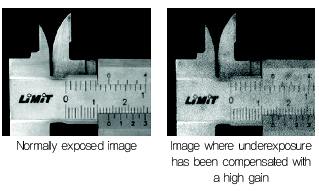
게인 : 노출시간과 조리개 크기가 물리적으로 밝기를 조절하는 방법이라면 게인(Gain)은 전기적으로 밝기를 조절하는 방법이다. 이미 노출된 영상의 밝기를 조절하면 노출 조절에 따른 노이즈가 생긴다.
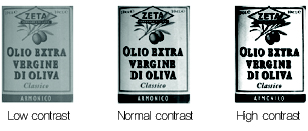
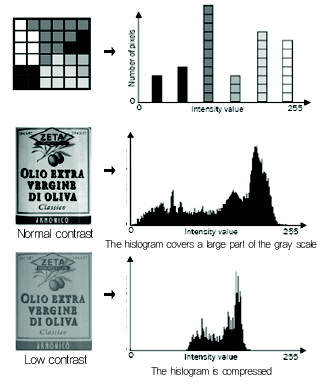
대비와 히스토그램 : 대비(Contrast)는 이미지의 밝고 어두운 부분 사이의 관계에 대한 변수이다.
히스토그램은 픽셀들의 밝기 값을 표로 나타낸 것으로, 그림과 같이 표현할 수 있으며 컬러 이미지도 그레이 스케일과 같은 방법으로 표현하면 된다(R/G/B 각각의 히스토그램 필요).
Ⅲ. 일루미네이션
빛은 머신비전에서 중요한 부분이며 조명의 사용 목적은 ①검사에 용이하도록 대상물의 특징을 부각 시키고 ②이미지의 품질에 높은 반복정도를 보증하는 등 두 가지이다
일루미네이션(ILLUMINATION)이란 대상물에 빛을 비추는 방법이며 조명(Lighting)이란 빛을 발생 시키는 실제 램프를 말한다.
빛이란 실내 조명이나 태양광처럼 환경적인 것이거나 비전 애플리케이션에 사용되는 특수한 조명일 수도 있다. 머신비전 애플리케이션은 빛의 변화에 민감하다. 왜 때때로 환경적인 빛은 덮개에 의해 차단 되어야 하는가?
일루미네이션의 원리
같은 대상물에 대해 다른 방식의 조명을 사용하면 여러 가지 결과를 얻게 된다. 검사를 하기 위한 특징을 부각시키기 위해서는 기본적인 조명의 원리에 대해 이해를 해야 한다.
조명과 컬러 : 빛은 다음 세 가지 특성으로 표현할 수 있다. ①파장 혹은 색깔 파장(Wave Length)은 nm값으로 표현(nanometer) ②명암(Intensity) ③편광(Polarization)
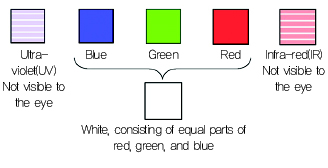
주로 파장과 명암 특성은 머신비전에서 중요한 요소인 반면 편광 특성은 특별한 케이스에서만 고려한다. 다른 파장은 다른 색을 나타내며 인간의 눈은 그림과 같이 보라색부터 빨간색까지의 가시 스펙트럼만 볼 수 있다. 보라색 보다 짧은 파장을 가진 것을 UV(Ultra Violet), 적색 보다 긴 파장을 가진 것을 IR(Infra Red)이라고 한다.

반사·흡수·전달 : 광축(Optical axis)이란 카메라가 보는 방향에서 렌즈의 중심을 통해 수평하게 나아가는 가상의 선이다.
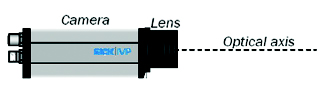
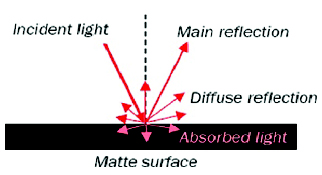
그림과 같이 빛이 한 방향으로 모두 반사 되는 것을 다이렉트(direct) 혹은 정반사(Specular reflection)라 하며 대개 광택이 있는 대상물일 경우 발생한다. 표면이 고르다면 입사각과 반사각은 항상 같다.

표면에 광택이 없이 무광으로 처리된 경우 확산반사(diffuse reflection)가 발생하게 된다. 또한, 빛을 흡수하는 성질을 가진 대상물에서는 반사가 일어나지 않는다.
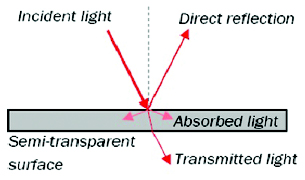
투명 혹은 반 투명한 대상물은 빛을 통과시킨다.
조명의 타입
머신비전을 위한 다양한 조명들이 존재하며 그 중 가장 보편적으로 사용되는 조명을 알아보자. 널리 쓰이고 있는 광원인 LED는 밝기, 수명, 전력 소모에 뛰어나며 머신비전에 가장 적합하다.
링 플래시 : 링 플래시(Ring Light)는 카메라와 대상물 사이에 설치되며 카메라 혹은 렌즈에 장착된다. 조명의 입사각은 조명의 직경과 LED의 취부 각도에 의해 결정된다.
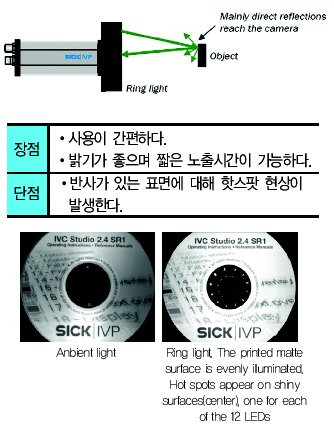
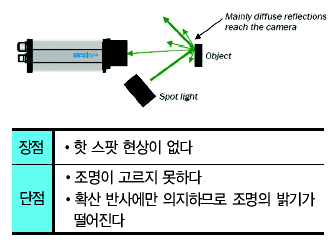
스팟 라이트 : 스팟 라이트(Spot Light)는 광축이 아닌 다른 위치에서 빛을 한 방향으로 조사하며 평평한 대상물에 대해 오직 확산반사만을 카메라에 전달한다.
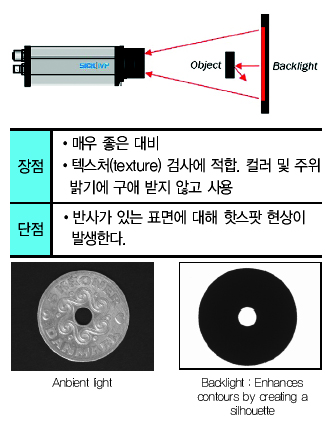
백 라이트 : 백라이트(Back Light)는 대상물의 뒤에서 조사되어 대상물의 윤곽과 그림자를 부각 시키는 원리로 사용된다. 일반적으로 백라이트는 광축에 수직으로 설치된다.
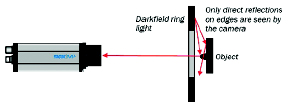
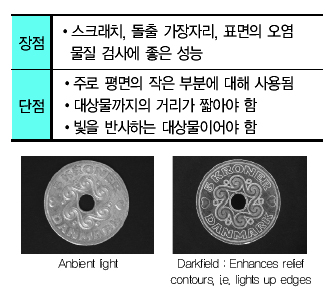
다크 필드 : 다크 필드(Dark field)란 대상물의 입사각이 아주 큰 조명으로 조사된다는 의미이며, 가장자리 부분에 대한 직접반사(direct reflection)만이 카메라로 보이며 평평한 부분에 대해서는 모두 반사 되어 버린다.
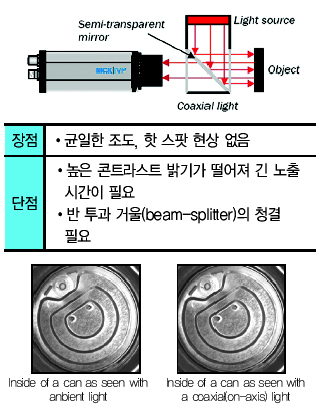
온 액시스 라이트 : 빛을 광축에 평행하게 대상물에서 조사해야 할 경우 반투과 거울을 사용하여 만든 온 액시스 라이트(on-axis light) 조명을 사용한다.
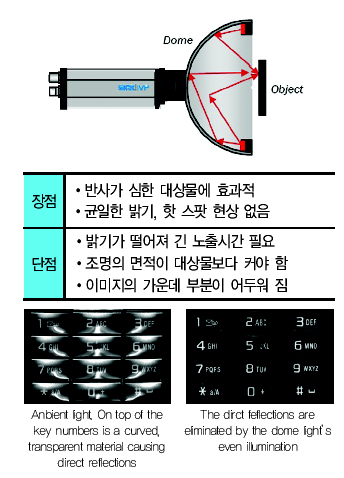
돔 라이트 : 광택이 있는 물질의 경우 핫 스팟 현상으로 인해 그림자가 없는 간접 조명이 필요할 경우가 있다. 돔 라이트(Dome Light)는 내부 면을 무광처리 하여 빛을 간접적으로 대상물에 조사하므로 균일한 밝기를 낼 수 있다. 조명의 가운데 부분은 카메라 설치를 위한 구멍이 있으며 이로 인해 이미지의 가운데 부분은 어두워 진다.
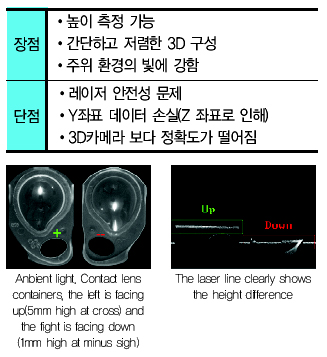
레이저 라이트 : 보통 대비가 낮은 경우, 혹은 3D 검사의 경우 3D 카메라를 사용하는데도 정확도와 속도가 중요하지 않은 단순한 경우, 2D 카메라와 레이저 라인을 사용하여 저렴하게 활용할 수 있다.
스트로브 혹은 칸스턴트 라이트 : 섬광전구(Strobe Light)는 번쩍이는 조명으로 온타임(on-time)에서 LED에 전원을 공급하고, 오프 타임(Off-time)에서 전원을 차단 하는 방식으로 사용한다. 이는 총 사이클 시간(on-time과 off-time)과 연관이 있으며 듀티 사이클(%)로 제어한다.
섬광전구와 높은 광량은 노출시간을 줄이고 이동 대상물의 흔들림을 줄일 수 있다. 또한 조명의 수명도 연장된다. 섬광전구는 소프트웨어와 하드웨어를 모두 지원해야 한다.
확산판 : 일반적으로 조명은 확산판(Diffuser Plate)의 유무를 결정할 수 있는데 이는 확산판이 직접 빛을 확산시켜 주는 역할을 할 수 있기 때문이다.
확산판의 특징은 다음과 같다.
①광택이 있는 대상물의 경우 확산판이 필요하다.
②확산판은 빛을 감소시킨다.
③일반적으로 20~40%의 빛을 감소시키며 이는 광량을 중요하게 여기는 애플리케이션에서 먼저 고려해야 하는 부분이다.
④확산판은 특히 멀티 LED 배열에서 효과가 좋지만 거리가 멀거나 하나의 LED를 사용하는 경우 핫 스팟 현상이 발생할 수 있다.
LED 컬러 : LED의 색깔은 레드, 그린, 블루, 화이트, UV, IR 등이 있다. 레드 및 그린 LED가 보편적이다. 레드 LED는 가장 저렴하고 블루 및 그린 LED에 비해 수명이 10배 가량 좋다.
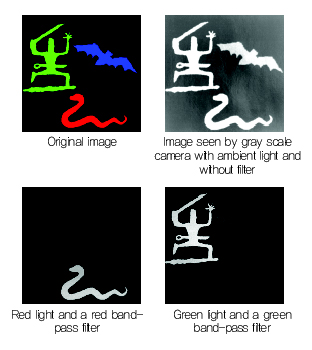
각각의 대상물은 서로 다른 색의 빛을 반사한다. 파란색 대상물은 파란색을 띠는데, 이는 이 대상물이 파란색의 빛을 반사 시키기 때문이다. 만약 이 대상물에 파란색 조명을 비출 경우 그레이 스케일에서 밝게 나타나며 빨간색 조명의 경우 어둡게 나타난다. 이런 성질을 이용하면 그레이 스케일일지라도 조명의 색을 이용한 효과를 낼 수 있다.
광 필터 : 광 필터(Optical Filter)는 센서의 앞 혹은 렌즈의 앞단에 위치하며 이는 특정 파장의 빛 혹은 편광 성분을 흡수한다. 이처럼 광 필터는 카메라 앞단에서 우리가 보고자 하는 빛만을 통과시키거나 원하지 않는 빛을 감소시킬 수 있다.
머신비전에서는 크게 두 가지의 필터가 사용된다.
①대역 통과 필터(Band-pass filter) : 특정 파장 혹은 특정 파장 대역만을 통과시킨다(레드 필터는 빨간색 만을 통과 시킨다).
②편광 필터(Polarization filter) : 특정 편광 성분만을 통과시킨다. 빛을 반사할 때 편광 성분이 변하며 이때 원하지 않는 빛의 반사를 걸러내기 위해 사용한다.
예를 들어, 그림과 같이 광 필터와 LED의 색을 조합하여 사용하면 이미지의 특정 색과 주변의 대비가 향상된다.