

카메라·조명·모션 제어를 하나로 ... EtherCAT을 선택하는 5가지 이유
머신비전과 자동화 제어는 오랫동안 서로 분리된 시스템으로 구성돼 왔다. 별도의 비전 컨트롤러와 네트워크, PLC 간 인터페이스, 조명 트리거 시스템을 각각 구성하는 방식이다. 그러나 정밀도와 속도 요구가 높아질수록 이러한 분리 구조는 인터페이스 복잡성과 지연, 추가 하드웨어라는 부담으로 이어질 수 있다. Beckhoff는 EtherCAT을 공통 통신 기반으로 활용하면 카메라와 조명, 모션축을 하나의 시간축과 제어 시스템 안에서 통합할 수 있다고 설명한다.
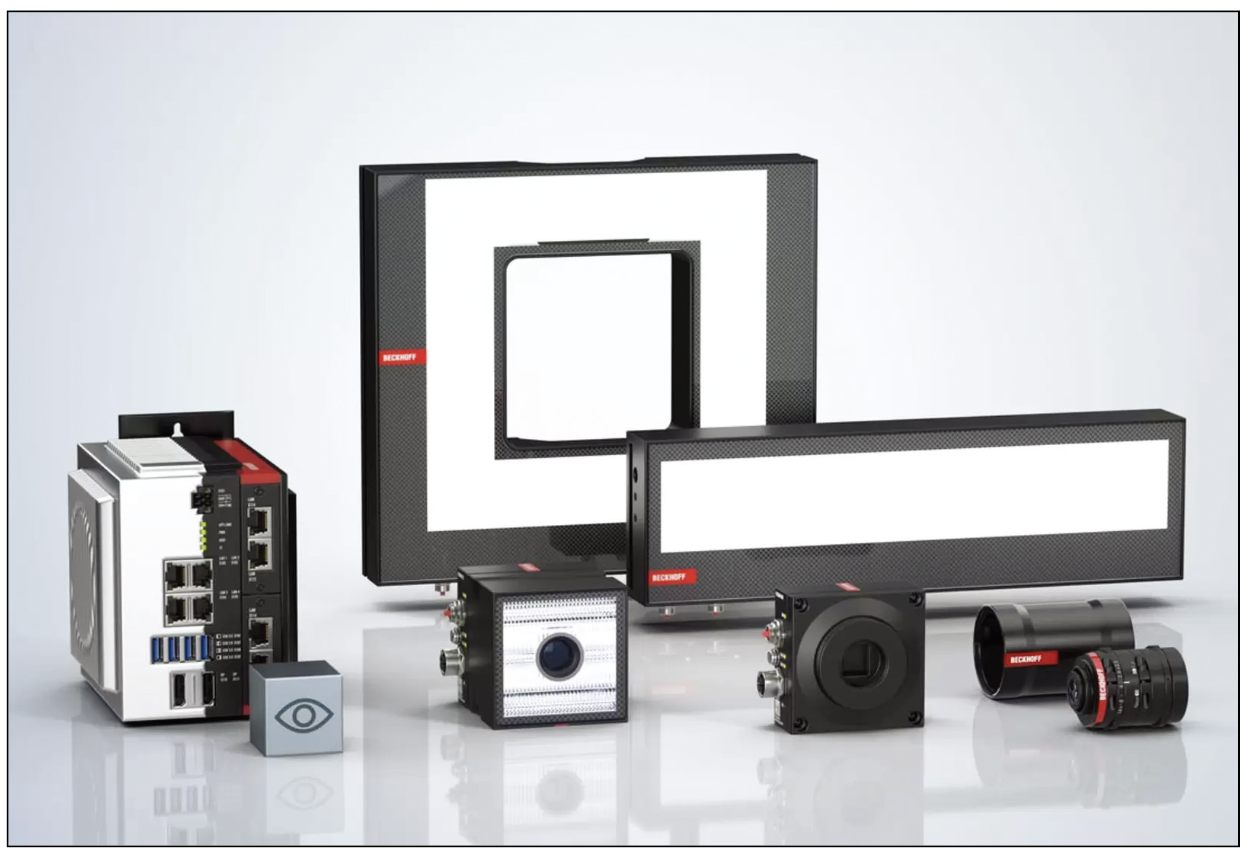
▲ Beckhoff의 PC 기반 제어와 EtherCAT을 활용하면 머신비전을 별도의 부가 시스템이 아닌 통합 자동화 모듈로 구성할 수 있다.
1. 카메라·조명·모션축을 하나의 시간 기준으로
첫 번째 이유는 표준화된 시간 기준(Standardized Time Base)이다.
EtherCAT은 Distributed Clocks(DC)를 이용해 네트워크에 연결된 장치들을 공통 시간 기준으로 동기화한다. 첫 번째 DC 지원 슬레이브의 시간을 다른 장치에 주기적으로 전달하고, 네트워크 전파 지연을 측정해 보상하는 방식이다.
Beckhoff에 따르면 이 방식의 지터는 1㎲보다 훨씬 낮으며 일반 적으로 수십 ns 수준이다. 절대 시스템 시간은 64비트로 저장되고 시간 측정 해상도는 1ns다. 머신비전에서는 이 시간 동기화가 특히 중요하다. 카메라와 조명, 모션축이 각각 별도의 시간 기준으로 동작하는 것이 아니라 하나의 시간축에 맞춰 움직일 수 있기 때문이다.
따라서 단순한 포토센서 신호와 소프트웨어 핸드셰이크에 의존하지 않고, 컨베이어 위치나 모션축의 특정 위치를 기준으로 정확한 시점에 이미지를 획득할 수 있다. 제품 추적이나 Track & Trace처럼 위치와 이미지의 정확한 대응이 필요한 애플리케이션 에서도 장점이 있다.
☞ Point: 카메라 + 조명 + 축 → 표준화된 시간 기준
2. 트리거와 조명을 정밀하게 동기화
두 번째 이유는 실시간 트리거와 조명 제어다. 머신비전에서는 카메라만 정확하게 트리거한다고 끝나는 것이 아니다. 이미지가 촬영되는 순간 조명이 정확한 밝기와 시간으로 동작해야 안정적인 검사 이미지를 얻을 수 있다.
Beckhoff는 EtherCAT의 Distributed Clocks와 Timestamp 기능을 이용하면 카메라와 조명을 동일한 시간 기준에서 제어할 수 있다고 설명한다. 자사의 EL2596 LED 스트로브 제어 터미널과 EL2262 출력 터미널을 예로 들어, 조명 플래시와 카메라 하드웨어 트리거를 정밀하게 동기화하는 방식을 제시한다.
이 방식에서는 별도의 외부 트리거 루프를 구성하지 않고도 펄스 조명을 구현할 수 있다. 매우 짧은 시간 동안 높은 광량을 사용하면 빠르게 움직이는 대상도 정지된 것처럼 촬영할 수 있다. 또한 검사 때문에 제품을 감속한 뒤 다시 가속할 필요를 줄일 수있어 설비 공간을 절약할 수 있으며, 조명의 전력과 냉각 요구를 낮추고 LED 수명을 늘리는 효과도 기대할 수 있다고 Beckhoff는 설명한다.
☞ Point: 이미지 촬영 시점과 조명 플래시를 정확하게 일치
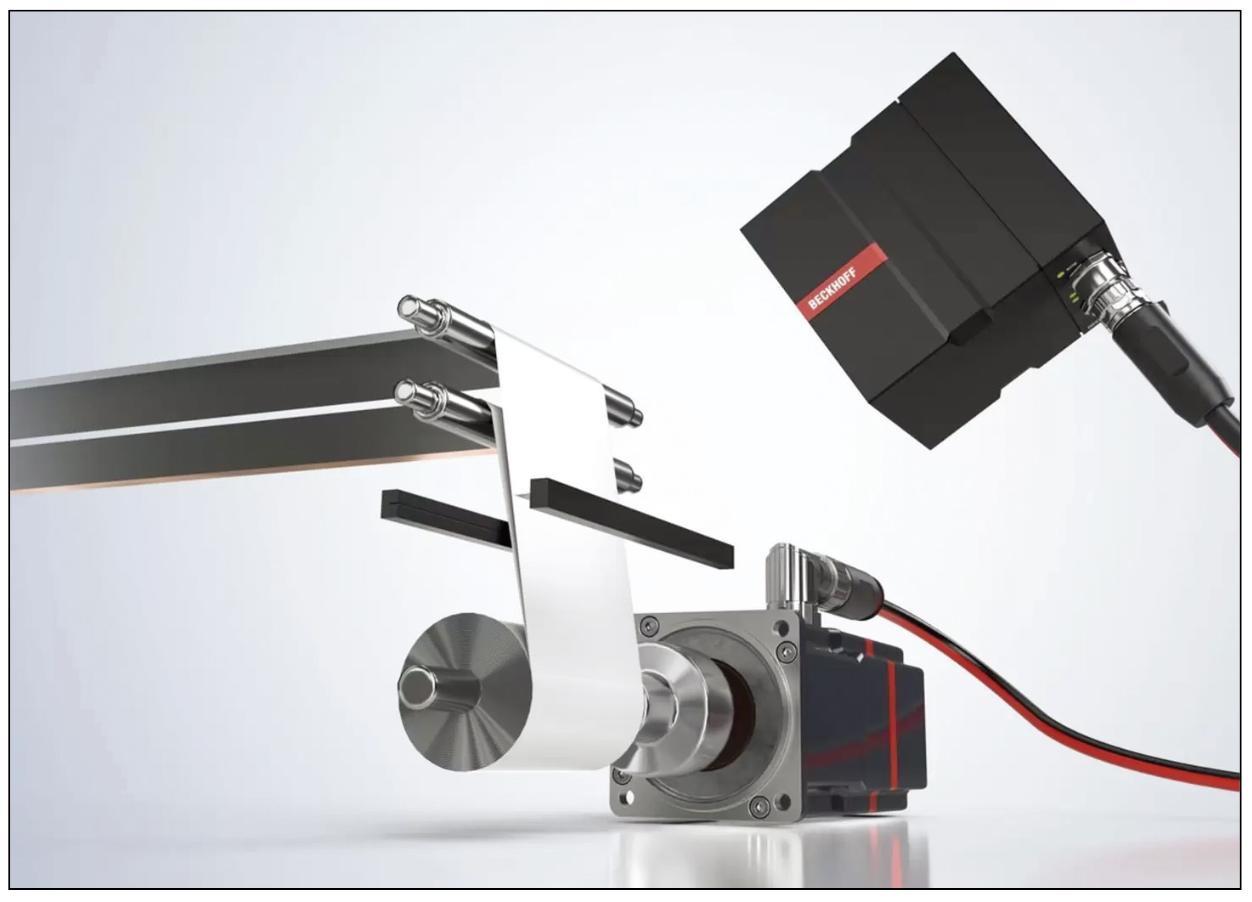
▲ EtherCAT Distributed Clocks는 카메라와 조명, 모션축을 공통 시간 기준으로 동기 화해 원하는 위치에서 정확한 시점에 이미지를 획득할 수 있도록 한다.
3. 비전 결과를 제어에 더 빠르게 반영
세 번째는 반응시간 단축(Shorter Reaction Times)이다. 기존의 분리된 비전 시스템에서는 이미지 처리 결과가 별도의 네트워크와 인터페이스를 거쳐 PLC로 전달되는 경우가 많다. 이 과정에서 네트워크 스택이나 게이트웨이, 운영체제 등에 따른 지연이 발생할 수 있다.
EtherCAT은 프레임이 네트워크를 통과하는 동안 각 장치가 필요한 데이터를 읽고 자신의 데이터를 삽입하는 On-the-fly 방식을 사용한다. 일반적으로 하나의 프레임으로 출력 데이터를 갱신하 면서 동시에 입력 데이터를 수집할 수 있다. 따라서 비전 시스템을 제어 시스템과 분리해 운용하는 것이 아니라, 제어 루프 안에 통합하는 구조가 가능해진다.
이미지 처리 결과를 받은 뒤 별도의 통신 단계를 기다리지 않고 PLC 프로그램에서 바로 판단을 수행하고, 그 결과를 모션축에 전달할 수 있다는 것이다. 고속 검사와 불량품 제거, 위치 보정, 로봇 핸들링처럼 ‘보고 바로 움직여야 하는’ 애플리케이션에서 특히 중요한 부분이다.
☞ Point: 검사 → 판단 → 모션제어의 지연 최소화
4. 하드웨어와 엔지니어링 비용 절감
네 번째는 하드웨어와 엔지니어링 비용 절감이다. 기존 머신비전 시스템에서는 비전 컨트롤러, 플래시 컨트롤러, PLC 인터페이스, 네트워크 장치 등이 별도로 필요한 경우가 있다. 시스템이 분리될수록 장비와 배선뿐 아니라 설정과 시운전 작업도 늘어난다.
Beckhoff는 EtherCAT 기반으로 비전 구성요소를 통합하면 별도의 비전 컨트롤러와 플래시 컨트롤러 및 관련 인터페이스를 줄일수 있다고 설명한다. 비전 하드웨어도 하나의 엔지니어링 환경에서 설정할 수 있다. 또한 EtherCAT은 라인, 스타, 트리 등 다양한 토폴로지를 조합할수 있어 카메라와 조명을 네트워크 스위치 위치가 아니라 공정에 필요한 위치에 배치할 수 있다.
EtherCAT P를 사용하면 통신과 전원을 하나의 케이블을 통해 공급할 수 있다. 카메라와 조명을 계단식으로 연결하는 구성도 가능해 배선과 설치공간을 줄일 수있다는 설명이다. 결국 시스템 통합은 단순히 통신 성능을 높이는 문제가 아니라 부품 수와 배선, 설치공간, 시운전 시간을 함께 줄이는 문제로 연결된다.
☞ Point: 비전 컨트롤러·인터페이스·배선·설정 작업 감소
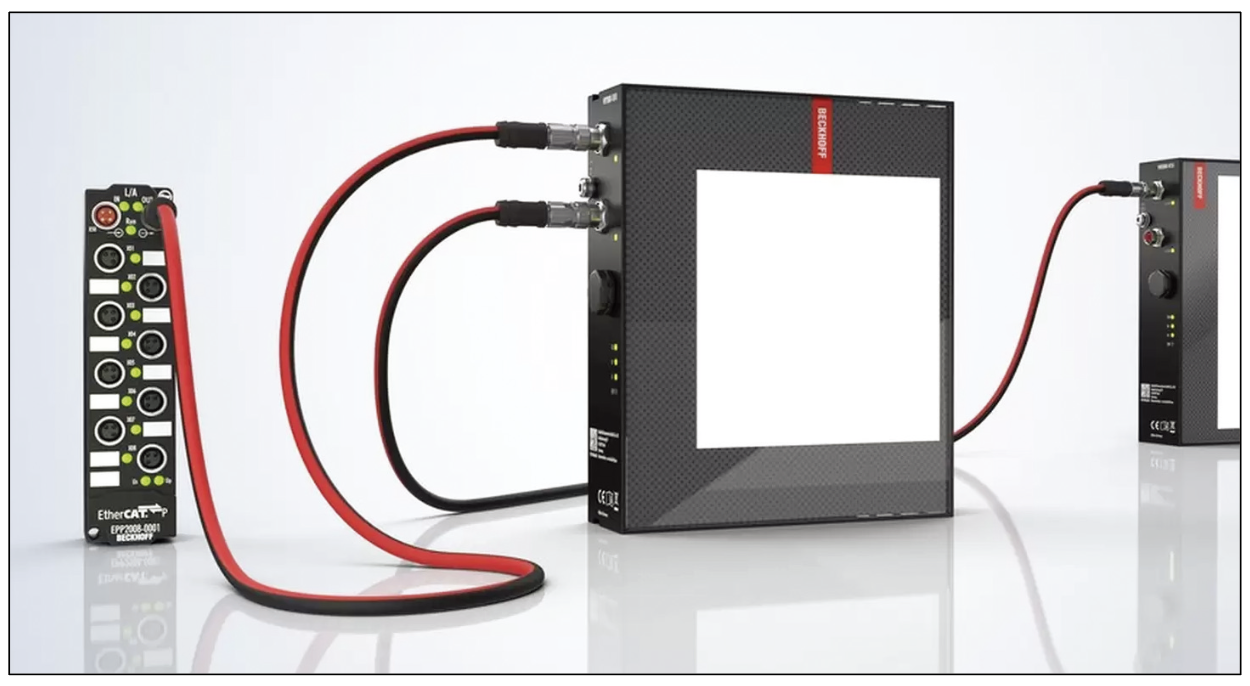
▲ EtherCAT P를 이용하면 카메라와 조명 시스템을 캐스케이드 방식으로 연결할 수 있어 전원 공급과 통신 배선을 단순화할 수 있다.
5. 비전과 제어를 하나의 진단 체계로
다섯 번째 이유는 일관된 진단(Consistent Diagnostics) 이다. EtherCAT에서는 각 슬레이브 컨트롤러가 통과하는 텔레그램을 체크섬으로 검사하고, 오류가 발생하면 관련 카운터를 증가시킨 다. 마스터는 이러한 정보를 이용해 네트워크에서 문제가 발생한 위치를 파악할 수 있다.
케이블이나 커넥터 문제도 Link-Lost-Counter 등을 이용해 진단할 수 있으며, 시스템 시작 시 네트워크 토폴로지를 확인하고 검증하는 기능도 제공한다. 머신비전과 모션 데이터가 동일한 시간축에 놓인다는 점도 중요한 부분이다. 이미지에는 추적 가능한 Timestamp를 부여할 수 있고, 이를 모션축의 위치 프로파일이나 I/O 신호와 함께 비교할수 있다.
예를 들어 검사 오류가 발생했을 때 당시 촬영된 이미지, 축 위치, I/O 상태를 같은 시간 기준으로 추적하면 문제의 원인을 보다 체계적으로 분석할 수 있다. 즉 진단 대상이 카메라 따로, PLC 따로, 네트워크 따로가 아니라 하나의 자동화 시스템 안으로 통합되는 것이다.
☞ Point: 이미지·축·I/O·네트워크 오류를 하나의 시간축에서 추적
<표> 머신비전에서 EtherCAT을 선택하는 5가지 이유
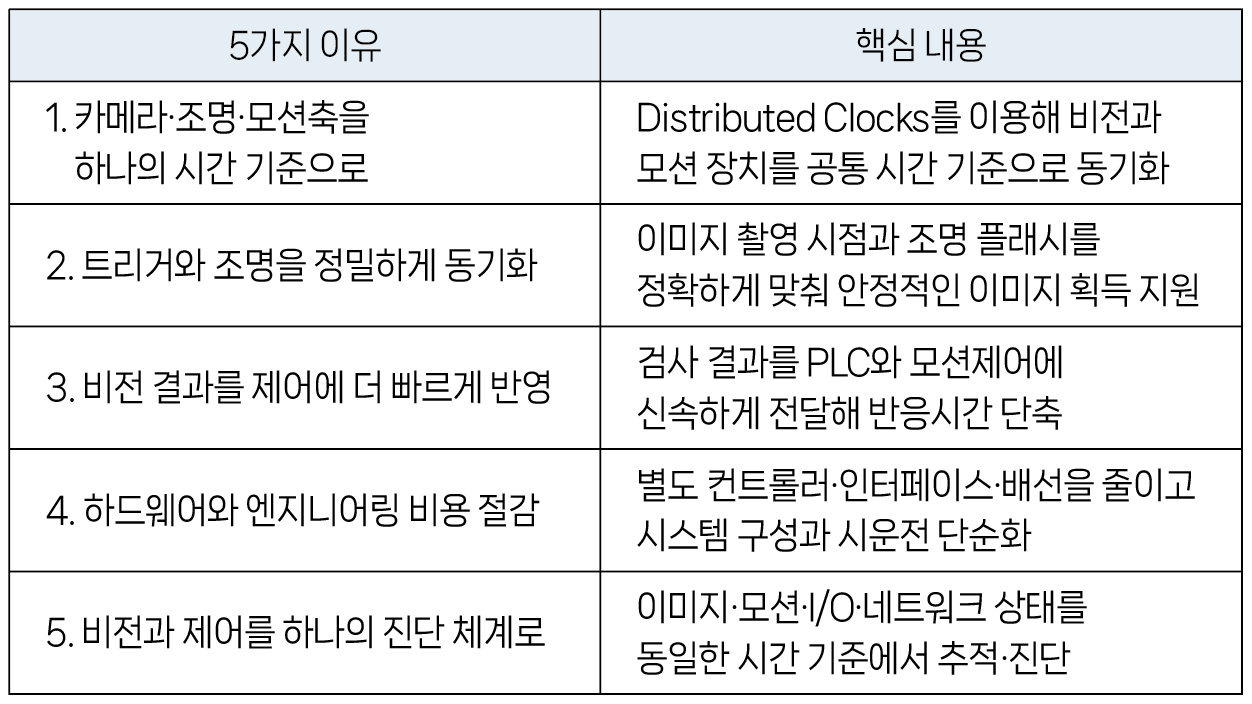
머신비전, ‘부가 시스템’에서 기계의 일부로
Beckhoff가 제시하는 다섯 가지 이유의 공통점은 머신비전을 자동화 시스템과 별도로 구성하지 않는 것이다. 카메라와 조명, PLC, I/O, 모션축이 동일한 EtherCAT 네트워크와 시간 기준을 사용하면 비전 시스템은 별도의 검사 장치가 아니라 기계 제어 시스 템의 일부로 통합될 수 있다.
결국 EtherCAT 기반 비전 통합의 핵심은 단순한 네트워크 속도에 있지 않다. 동기화, 실시간 반응, 시스템 단순화, 진단을 하나의 제어 아키텍처 안에서 구현하는 것이 핵심이다. Beckhoff는 이를 기존의 복잡한 add-on 형태에서 기계에 통합된 자동화 모듈로 머신비전의 역할이 변화하는 것으로 설명한다.
자료제공: Beckhoff (www.beckhoff.com)