


Orbbec Gemini 330 시리즈, NVIDIA Isaac Robotics 플랫폼과 통합
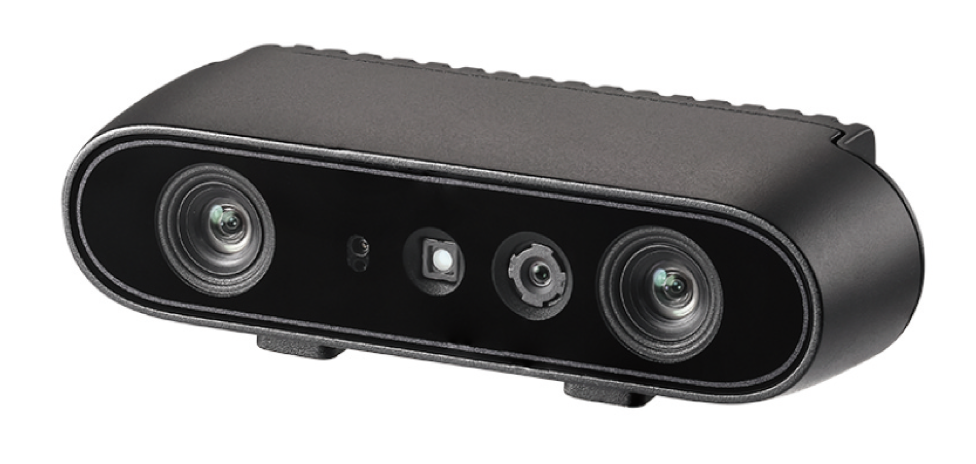
3D 비전 시스템 전문업체 Orbbec은 Gemini 330 시리즈 Stereo Vision 3D 카메라가 이제 GPU 가속 Isaac ROS 기반 자율 주행 로봇(AMR)을 위한 참조 워크플로인 NVIDIA Isaac Perceptor와 통합되었다고 발표했다.
이 카메라는 깊이 품질을 향상시키고 다양한 조명 조건에서 더 긴 감지 범위를 제공한다. 이를 통해 NVIDIA Isaac Perceptor는 모든 비정형 환경의 3D 재구성 및 장애물 비용 맵을 출력할 수 있다.
Gemini 335 / 335L / 336 / 336L 카메라는 수동 및 능동 레이저 조명 모드에서 작동하여 까다로운 조명 조건에서도 고품질 깊이 및 RGB 데이터 출력을 보장한다. 깊이 알고리즘은 Orbbec의 최신 깊이 엔진 ASIC에 의해 카메라에서 처리되므로 이러한 작업을 위한 NVIDIA Jetson Orin 모듈 기반 컴퓨팅의 부담을 제거한다.
카메라에는 내부 IMU 및 온도 센서가 포함되어 있으며 0.2-10m의 작동 범위, 글로벌 셔터 이미지 센서, 넓은 시야 렌즈, 높은 프레임 속도, 낮은 지연 시간 및 정밀한 다중 카메라 동기화가 있다.
Orbbec의 파트너십 책임자인 Amit Banerjee는 “Orbbec의 카메라와 NVIDIA Isaac Perceptor의 통합은 로봇 개발자에게 다양한 분야에서 AMR 의 성능과 안정성을 향상시키는 데 필요한 정확한 Depth+RGB 비전 기능을 제공할 것이다”라며 “이 협업은 물리적 애플리케이션을 넘어, Orbbec 카메라 시뮬레이션 모델도 NVIDIA Isaac Sim 플랫폼과 NVIDIA Metropolis 프레임워크를 통해 제공되어 고객이 물리적 런타임 모델에서 물리적 기반 시뮬레이션 환경까지 NVIDIA 가속 기술의 기능을 최대한 활용할 수 있도록 보장한다”고 설명했다.

