

3차원 Laser Vision 센서기반 In-line 자동 공정품질 측정 게이지 시스템
센서 장착 방식에 따른 In-line 3D 측정 게이지의 절대 정확도 확보 중요해
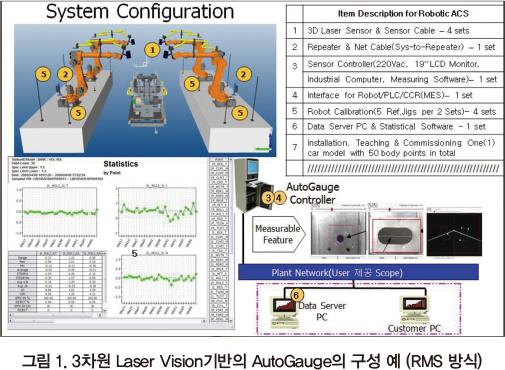
레이저 비전(Laser Vision) 센서를 기반으로 자동차 생산현장에 적용 중인 대표적인 몇 가지 시스템들 중 가장 난제가 많고 도전적인 차체생산 공정품질을 측정하는 In-line Automatic Dimensional Gauging System(AutoGauge, 국내자동차 공장에서는 일명 ACS, Auto Checking System이라고도 함)에 관해 소개하고자 한다.
In-line 3차원 측정게이지란?
다품종 소량 또는 차체조립공정 같은 다품종 양산 생산제조환경의 공정변화를 알아내어 이를 개선하고 관리할 수 있도록 전체 생산제품에 대해 사용자(차체) 좌표계 기준 형상치수 및 공정품질 변화량을 100% 전수검사 하여 생산 관계자에게 그 통계분석 결과를 실시간 리포트 하는 자동 형상치수 측정시스템을 말한다. 이때 본 시스템은 In-line 또는 Off-line이 적용된 3차원 비접촉 Laser Vision을 기반으로 한다.
이 시스템은 크게 ▲고정식 멀티센싱 시스템(MSS) 방식 ▲로봇 장착 측정 시스템(RMS 또는 FMS) 방식 ▲ 하이브리드 방식 등 세 가지로 나눈다. 먼저 고정식 멀티센싱 시스템 방식은 측정하려는 대상물(차체)의 측정 Point 수량만큼의 3차원 비접촉 Vision 센서들을 공장 바닥이나 별도의 Frame 구조물에 3차원 사용자(차체) 좌표계 상에서 정밀 조준 부착하여 가동부를 제거한 방식이다. 이는 구조상 센서나 센서 케이블의 단선 등으로 인한 고장이 없고 정확도가 높은 장점이 있다. 두 번째 로봇 장착 측정 시스템 방식은 위치정밀도는 떨어지고 로봇 비틀림 벤딩 동작에 의한 센서 케이블의 단선 등 유지보전의 어려움이 있지만, 다품종 대응에 유리한 로봇에 Vision 센서를 장착하여 측정대상 Point마다 로봇이 Vision 센서를 갖다 대주면 센서가 측정을 하는 방식이다. 하이브리드 방식은 앞의 두 가지를 혼용한 것이다.
센서 장착 방식에 따른 In-line 3D 측정게이지 비교
In-line이든 Off-line이든 측정 게이지라 하면, 무엇보다 측정 결과값에 대한 게이지의 신뢰가 최우선이고, 그 신뢰를 바탕으로 한 측정값의 정밀도 또는 측정 게이지의 측정오차는 사용자가 허용할 수 있는 수준이라야 한다.
In-line 측정 게이지의 경우 대개 기존의 CMM이나 Layout Machine(항온항습실에서 설치 운영되는 접촉식 3차원 측정기)측정기의 측정 결과값을 기준해 판단하게 되는데, In-line 측정 신뢰도는 MSS 방식에서는 3차원 좌표계를 지닌 Laser Vision 센서 자체의 반복 측정 정확도와 최종 사용자(차체) 좌표계로의 변환 후 얻어지는 3차원 절대좌표기준 측정 정확도를 합친 결과가 결정짓는다.
반면, RMS의 경우에는 6축 산업용 로봇자체의 반복정밀도뿐 아니라 내부 서보모터의 발열과 주변온도 변화에 따른 로봇 암(Arm) 길이의 비선형적 변화에 대한 로봇 공학적 이해와 정밀 보정 기술, 그리고 로봇 암 끝에 장착한 3차원 Vision 센서가 참조할 공장바닥 등에 설치 고정된 참조 Jig들과 사용자(차체) 좌표계 사이의 관계를 규정해 주는 Laser Tracker 측정에 의한 적용기술 등에 의해 결정된다.
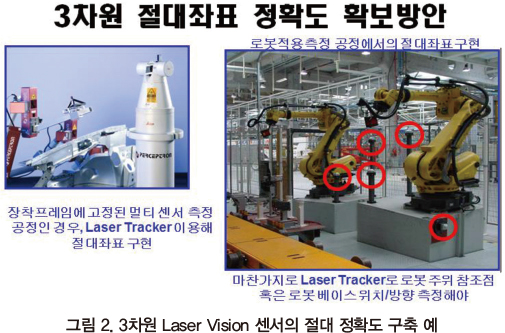
MSS 방식의 시스템에서 절대좌표기준 정확도를 높이기 위해서는 그림 2를 참고하면 되겠다. Laser Tracker라는 이동식 3차원 측정 장비와 3차원 Laser Vision 센서 좌표계와 3차원 사용자 좌표계 간의 관계를 규정하는 데 도움을 줄 별도의 Jig를 Vision 센서에 부착해 이것을 Vision 센서와 Laser Tracker로 동시에 측정함으로써 확립된다. 그리고 이때의 Laser Tracker 설치 및 이동에 따른 측정오차와 Vision 센서의 측정오차가 최종 In-line 측정 게이지 자체의 절대정확도가 된다. 단, 이때 측정대상물인 차체의 안착설비 위치 및 방향의 반복재현 오차는 측정 게이지 자체의 정확도와는 무관한, 사용자 측의 설비 제작 및 안착 오차에 기인한 것이므로 측정 게이지와는 별개로 대응해야 할 문제이다.
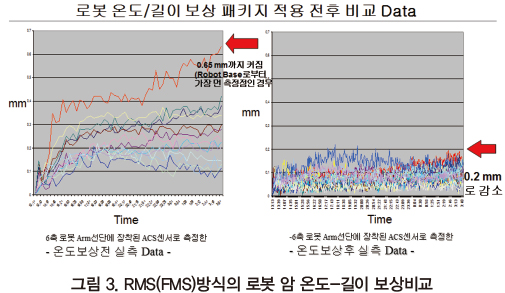
그리고 RMS(또는 FMS)방식의 경우 시스템 측정 신뢰도를 위해서는 그림 2의 오른편의 사진처럼 측정 공정 내 각각의 로봇 주변에 설치한 참조 Jig들이 필요하다. 로봇 베이스로부터 멀리 떨어진 측정대상 Point인 경우에는 측정이 좀더 어려워진다. 그림 3의 로봇 암 온도-길이 보정 실험 예의 전후 비교한 것을 보면 알 수 있듯이, 보정 패키지를 사용하지 않는 경우 실험결과 약 0.7mm의 예측 불가능한 비선형 오차를 보이기도 하므로 MSS의 센서고정 방식의 경우보다 훨씬 어려운 측정 게이지 시스템의 보정기술 적용이 추가적으로 필요해진다. 그 기술은 세계적으로도 몇 군데 손꼽을 정도의 업체 밖에 보유 또는 상용화 하고 있지 않아 보정 패키지의 가격이 만만치 않다. ㈜이지로보틱스의 경우 글로벌 업체에 뒤지지 않는 기술을 특허 보유 및 상용화 하고 있다.
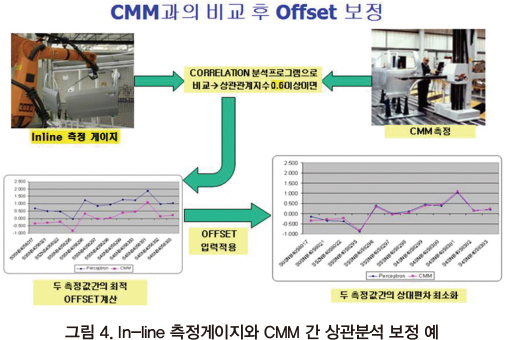
이렇게 In-line 측정게이지의 신뢰도가 확인되면 그 측정결과는 그림 4와 같이 고객사의 요구에 따라 CMM대비 In-line 측정 게이지의 결과를 동일 샘플의 측정 대상물들에 관한 상관관계 분석을 한다. 그 결과 두 측정 장비의 측정값들로 구성된 모집단 간의 상관지수가 0.6이상의 안정적이고 유의미한 추이를 보일 경우, 두 모집단 간의 차이값 만큼의 Offset을 적용하거나, In-line 측정게이지의 절대정확도가 이런 상관분석 테스트를 통해 신뢰할 수 있을 경우 CMM(이것도 측정자에 따른 측정오차가 존재하므로)과의 비교 없이 In-line 측정 게이지만의 정확도를 신뢰하고 사용하기도 한다.
In-line 3차원 측정게이지 수요와 적용이 가장 높은 유럽시장
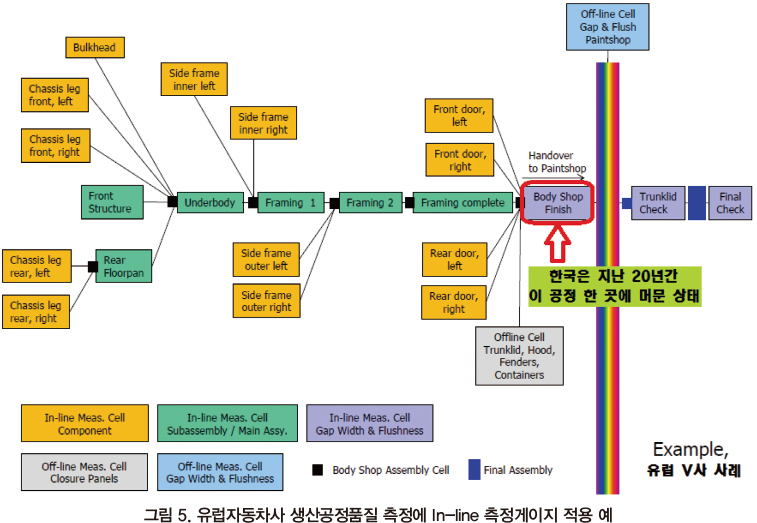
3D Laser Vision 센서의 수요가 가장 높은 유럽 자동차 생산공장에서의 In-line 게이지의 사례를 그림 5에 나타내었다. 그림과 같이 새로운 차량의 프레스 단품부터 최종 의장품 조립라인까지 곳곳의 공정에서 생산품질을 In-line 3차원 측정 게이지를 적용하여 생산 공정 치수 및 조립 작업의 품질을 높이고 있는 반면, 국내는 대부분 아직 차체조립라인의 마지막 공정에서만 주로 시범적으로 적용하고 있는 상황이다. 다행히 In-line 상에서의 단일 Ass’y 또는 모듈단위 조립 공정에서부터 생산 전량 전수 측정 검사해야 하는 중요성에 관한 인식이 점차 높아지고 있다.
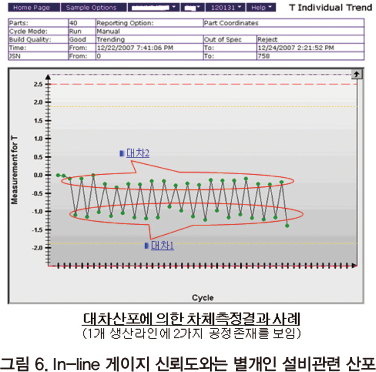
그림 6은 앞서 얘기한 In-line 측정 게이지 자체의 정확도와는 무관한 생산라인 설비상의 측정대상물 위치결정 시의 안착 산포 예를 나타낸 것이다. 이는 In-line 측정 장비 도입을 검토하는 고객사뿐만 아니라 측정 게이지 납품 업체가 자신의 납품공급 범위와 책임이 될 수 없는 것임에도 덩달아 해결책을 강구해야 장비 납품이 성사될 정도의 가장 골치 아픈 문제이기도 하다.
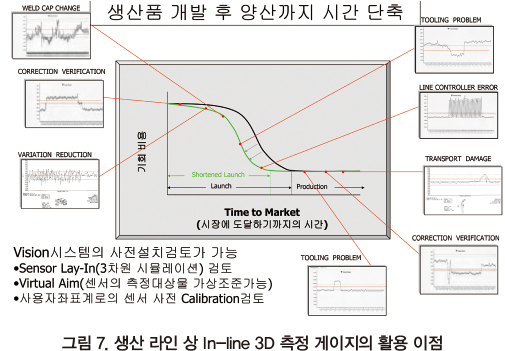
마지막으로 지난 호에 소개한 바 있는 In-line 측정 게이지를 효과적이고 적극적으로 활용할 때 얻을 수 있는 생산품 설계부터 양산까지의 시간 및 비용 단축의 이점을 나타낸 도표를 한 번 더 나타내며 본 글을 맺고자 한다.
상기 기사관련 3차원 Laser Vision 등에 관한 문의사항이나 요청사항은 ㈜이지로보틱스 센서솔루션사업부 홈페이지(www.ezrobotics.com)를 통해 문의하면 된다. <다음 호에 계속>
자료제공 | ●●㈜이지로보틱스/센서솔루션사업부 이인욱 이사(www.ezrobotics.com)