

머신비전의 기본 원리 따라잡기 [3]
이 자료는 2D/3D 머신비전 솔루션을 제공하는 싸이로드(www.cylod.com)가 ①기본적인 머신비전의 용어를 이해하고, ②머신비전의 가능성과 한계를 인식하며, ③실무 이전에 머신비전의 이론적인 이해를 돕기 위한 내부 교육용으로 제작되었다. 이를 본지가 싸이로드의 양해를 구해 3회에 걸쳐 게재한다.
자료제공|싸이로드 www.cylod.com
1 _ 머신비전의 개괄
2 _ 이미징
3 _ 일루미네이션
4 _ 레이저 삼각측량
5 _ 프로세싱과 분석
6 _ 전송
7 _ 머신비전의 원칙
8 _ 갈무리(기타 등등)
Ⅵ통신(커뮤니케이션)
머신비전 시스템을 통해 측정을 하거나 결과를 얻을 순 있지만 시스템 자체가 어떤 행동을 할 수는 없다. 따라서 이 결과를 제어 하는 시스템으로 전달해야 한다. 결과를 전송하는 데에는 여러 가지 방법이 있다. 예를 들면 다음과 같다.
① Digital I/O
② Serial Bus
③ Ethernet network
공장 자동화 시스템에서 전송된 결과는 어떤 행동을 제어하는 데에 사용된다. 예를 들면 기계 분류, 로봇의 움직임 등이 그것이다. 하드웨어적인 배선을 통한 경로는 직접 연결 혹은 네트워크를 통한 연결 등 두 가지 경우가 있다. 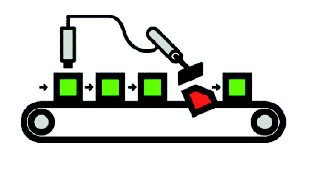
입력·출력
입력/출력(Digital I/O)은 결과를 전송하거나 입력된 정보를 받기 위한 가장 간단한 형태이다. 하나의 신호는 두 가지 상황 중 하나의 상황을 출력으로 전송할 수 있다. 참/거짓, 좋다/나쁘다 등이 대표적이다. 복합적인 I/O는 조금 더 복잡한 조합으로 사용된다. 산업 환경에서 디지털 I/O의 일반적 레벨은 0(GND)와 24V(전압 레벨)이다.
시리얼 통신
시리얼 통신은 복잡한 결과를 전송하는 데에 사용된다. 평면 측정, 위치 좌표, 문장 읽기 등. 시리얼 버스는 하드웨어적인 통신 경로 조건이다. 이것은 비트(bit)를 연속적으로 전송한다(0과 1을 하나씩 전송). 이 통신은 단방향(half duplex) 양방향(full duplex) 등 두 가지 방법이 있다. 데이터의 전송 속도를 보드속도(baud rate)라고 하며, 이는 초당 몇 개의 비트를 전송하는가를 나타낸다. 일반적인 보드 속도는 9600이다.
① RS232(Standard 232 추천) PC와 연결 가능
② RS485(Standard 485 추천)
③ USB(Universal Serial Bus)
프로토콜
프로토콜은 두 개의 디바이스 간에 미리 정의된 통신 방법이다. 카메라가 결과를 전송해야 할 때인 PLC(Programmable Logic Controller) 혹은 PC로 전송할 때, 카메라로부터의 결과는 프로토콜과 함께 전송되어 받는 쪽이 구분할 수 있어야 한다.
일반적인 PLC의 프로토콜은 다음과 같다.
① EtherNet/IP(Allen Bradley, Rockwell, Omron)
② MODbus(Modicon)
③ DeviceNet(Rockwell)
④ Profibus, ProfiNET(Siemens)
⑤ FIMS(Omron)
⑥ IDA(Schneider).
네트워크
많은 카메라가 네트워크 상에서 동작한다. 네트워크란 두 개 혹은 그 이상의 디바이스가 연결되어 있는 통신 시스템이다. 네트워크 통신은 OSI 레퍼런스 모델에 따라 계층적 구조로 표현된다. OSI란(Open system interconnect) 개방형 시스템 간의 연결을 말한다.
① Physical layer(wiring and bit-level communication) : 물리 매체를 통해 실제적인 데이터를 비트 스트림으로 전송한다.
② Data link layer(MAC address) : 물리적인 링크를 통해 신뢰성 있는 정보의 전달을 제어한다.
③ Network layer(IP address) : 데이터의 정확한 전송을 위한 경로 배정을 담당한다.
④ Transport layer(TCP, assures reliable delivery of data) : 송신자와 수신자 사이의 안전한 전송을 확인한다.
⑤ Session layer(inter host communication) : 통신 연결의 설정·유지·해제 등을 담당한다.
⑥ Presentation layer(encryption) : 통신망에서 각 시스템이 데이터를 표현하는 문법을 규정한다.
⑦ Application layer(software-to-software communication) : 통신 상대와 서비스의 품질이 식별되고, 사용자 인증과 비밀이 고려되며, 데이터 구문의 제약들이 확인된다.
다음은 대표적인 네트워크 통신이다.
이더넷 : 이더넷은 가장 보편적인 네트워킹 기술이다. 이더넷 표준은 피지컬과 데이터 링크 레벨에서의 통신으로 정의된다. 이더넷은 10MB, 100MB, 1000MB 등 세 가지의 전송 속도를 갖는다. 이중 가장 빠른 속도는 GigE(Gigabit Ethernet)이다.
LAN ad WAN : Ethernet LAN(Local Area Network)은 스위치를 통해 다양한 디바이스들과 연결된다. 둘 혹은 이상의 LAN이 라우터를 통해 보다 넓은 네트워크에 연결되면 이것이 WAN(Wide Area Network)이 된다.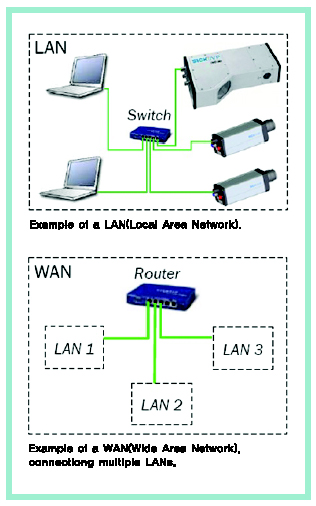
Ⅶ비전 솔루션의 원칙
머신비전 기술을 선택하고 이행하는 데서 다음의 질문을 염두에 두어야 한다.
① 작업에서 비전 시스템이 필요한가?
② 머신비전의 투자로 인한 금전적 혜택이 있는가?
③ 비전을 이용하여 해결할 애플리케이션인가?
④ 어떤 비전 기술을 사용해야 하는가?
⑤ 어떤 전형적인 비전 프로젝트처럼 보이는가?
⑥ 어떤 문제들이 예상되는가?
표준 센서
비전은 강력하고 흥미로운 기술이지만 항상 제일 좋은 방법인 것만은 아니다. 일반적인 센서를 사용하거나 센서와 카메라를 같이 사용하는 등 여러 가지 다양한 가능성을 염두에 두어야 한다. 특히 솔루션을 심플하게 만드는 것이 바람직하다.
비전의 고려사항
머신비전을 사용하여 문제를 해결하는 애플리케이션이 적합한지를 평가할 때 경제적·기술적인 문제를 고려해야 한다.
투자 동기 : 비전 시스템은 때론 플러그 앤드 플레이(plug and play) 설치가 되도록 범용의 제품을 준비해야 한다. 하지만 대개 프로젝트에 대한 투자라는 측면에서 고려해야 한다. 그 이유는 비전 솔루션이 애플리케이션에 적합하게 동작하기 전에 어느 정도의 프로그래밍과 실험이 필요하기 때문이다.
투자를 결정하기 위한 첫 번째 단계는 금전적 혜택 혹은 정당성의 여부이다. 아래 내용은 투자를 위한 네 가지의 중요 혜택이다.
① 인건비 절감 : 수작업은 대개 비전 시스템보다 고가이다.
② 생산성 증가 : 판매량 대비 생산량에 따른 제품 생산을 고려.
③ 제품의 질적 향상 : 정밀 검사를 통한 제품의 질적 향상. 숙련된 작업자일지라도 작업 시간에 따른 피곤함으로 인해 불량을 검사하지 못할 수 있다.
④ 생산속도 증가 : 수작업으로 인해 저하된 생산 속도를 증가 시킬 수 있다.
투자의 혜택과 함께 비전 시스템의 가격도 고려해야 한다. 이 경우 로우 볼륨 애플리케이션(Low volume application)의 총 가격은 통합 가격을 포함한 하드웨어 가격의 두 배 가량이다.
애플리케이션 해결력
이미지 품질 : 좋은 대조 상태와 충분한 분해는 필수이다. 좋지 않은 혹은 변화가 심한 이미지의 품질은 알고리즘을 사용하여 보정할 수 있다. 하지만 이것을 개발하는 데 있어 가격적인 문제 그리고 신뢰성이 중요하다.
일반적으로 이러한 것들(알고리즘)은 이미지를 프로세싱 하기 전에 이미지 품질을 최상의 조건으로 만들기 위해 시간과 노력을 들여 개발할 만한 것들이다. 신뢰성 있는 비전 애플리케이션을 만들기 위한 중요 요소는 대상물에 대한 표현에서 얼마나 좋은 반복 정도를 달성 하느냐에 달려 있다.
① 조명
② 대상물의 위치와 순환
위 요소들을 사용한 여러 가지 방법이 있지만 일반적으로 최소한의 요소들을 사용해야 안정적인 애플리케이션이 된다. 최상의 조건은 대상물을 고정시키고 일정한 조명을 사용하고 덮개를 통해 외부의 빛을 차단 하는 것이다.
이미지 프로세싱 알고리즘 : 좋은 이미지를 얻고 나서는 실제 분석을 위한 알고리즘 혹은 툴을 이용한 이미지 프로세싱을 수행한다. 어떤 비전 시스템은 이를 위한 소프트웨어 혹은 툴을 같이 제공하지만 그렇지 않을 경우 제3의 알고리즘을 사용하거나 개발자가 직접 알고리즘을 개발해야 한다.
비전 프로젝트 부분
비전 프로젝트가 실행 가능한 것인지에 대한 검증이 끝나면 예비조사(feasibility study), 투자(investment), 실행(implementation), 합격판정시험(acceptance testing)의 단계를 거쳐야 한다.
예비조사 : 예비조사의 목적은 비전 시스템을 이용하여 문제를 해결할 수 있는가 없는가를 결정하는 것이다. 조사 보고서에는 애플리케이션의 정보와 애플리케이션이 적용됨에 따라 어떤 부분의 문제들이 어떻게 해결될 것인지 등의 정보를 조사한다.
투자 : 예비조사가 완료 된 이후 투자 결정과 프로젝트를 정의해야 한다. 프로젝트의 정의는 비전 시스템이 어떤 일을 할 것인지 어떻게 실행될 것인지에 대해 자세하게 묘사되어야 한다. 합격 판정 시험도 순서에 포함되어야 한다.
실행 : 실행은 시스템을 구축하는 일을 말한다. 이는 통합이라고도 불린다. 통합 서비스를 제공하는 회사는 시스템 통합자로서 제공하며 통합자의 중요 업무가 비전일 경우 비전 통합자라고 한다.
위임 및 합격판정시험 : 실행이 끝나면 시스템을 위임하거나 구매자에게 인계해야 한다. 위임은 프로젝트 정의에서 설명했던 합격판정시험에 따라 진행되어야 한다. 이 테스트는 구매자의 요청 조건을 확실히 포함해야 한다. 테스트에 통과하면 시스템은 완성된다.
애플리케이션 해결 방법
비전 시스템을 해결하는 방법은 작업의 정의, 하드웨어 선택, 이미지 프로세싱 툴 선택, 결과물의 전달 방법, 그리고 애플리케이션의 테스트 등으로 이루어진다. 최종 솔루션에 이르기까지 대부분 의 단계가 반복된다.
작업의 정의 : 작업의 정의란 어떤 주위 환경에서 어떻게 실행될 것인지 정확한 실 동작을 설명하는 것이다. 이것은 시스템이 설치될 산업 현장에서 사전 지식이 되거나 샘플이 된다. 샘플을 채집할 때에는 모든 경우의 대상물이 필요하다. 예를 들어 양품과 불량품을 비롯해 제한된 경우를 전부 포함해야 한다. 작업을 정의하는 데서 원하는 최종 결과를 얻기 위해 검사된 특징을 어떻게 매개변수로 나타낼 것인가는 매우 중요하다.
하드웨어 선택 : 시스템의 하드웨어를 고르는 단계는 다음과 같다.
① 정밀한 검사와 대상물의 종류에 따라 카메라를 선정한다.
② 대상물의 크기와 위치에 따라 FOV를 결정한다.
③ FOV와 제일 작은 특징을 감지하기 위한 분해를 정한다.
④ FOV와 작업 거리에 따라 초점거리를 결정한다.
⑤ 정밀한 검사 유형과 대상물의 환경에 따라 조명을 선정한다.
⑥ 케이블 또는 액세서리를 결정한다.
⑦ 카메라와 조명에 따른 기구 파트를 설계한다.
위 단계는 대략적인 것으로 실제 의뢰를 받으면 경험과 테스트를 통해 대응해야 하며, 범용 제품으로 대응이 안되면 주문에 따라 제작을 해야 한다.
이미지 프로세싱 툴 선택 : 확실한 애플리케이션을 위한 프로세싱 툴 선택은 때때로 여러 개의 툴 중에 하나 혹은 조합을 선택해야 한다. 적당한 툴 선택을 위해서는 사용 가능한 카메라 시스템에 대한 실제 경험과 지식이 필요하다.
결과물 전달 : 이번 단계는 어떻게 결과를 전달할 것인가를 결정하는 것이다. 예를 들어 PLC, 데이터 베이스 혹은 머신에 어떻게 결과를 전달할 것인가를 결정한다. 보편적으로 머신비전에서는 정상 및 비정상(pass/fail)을 사용한다.
테스트와 애플리케이션 : 위 과정을 끝내더라도 테스트와 디버그 작업 그리고 한계상황 테스트를 거쳐야 비로서 모든 과정이 완료된다. 즉, 시스템의 일반적인 기능은 물론 적은 빈도지만 나타날 수 있는 현상까지도 모두 테스트 해봐야 한다.
예를 들면 그것은 다음과 같다.
① 외부 빛으로 인한 파동·반사·직사광선 등
② 한계상황 테스트(정상·비정상 상태까지 모두)
③ FOV 범위에서 대상물의 이동(최대 범위로)
장애와 함정
비전 애플리케이션의 타당성 조사(feasibility study)와 이행(implementation) 과정 중에 일반적으로 발생하는 문제가 있다. 이번에는 비전 프로젝트를 실행할 때 발생할 수 있는 전형적인 장애와 함정에 대해 다루겠다.
조건의 정의 : 모든 사람이 만족할 만한 동작을 실행하도록 테스크를 정의하는 것은 어려운 일이다. 고객은 자신의 지식과 견해를 가지고 있다. 물론 비전 공급자도 마찬가지이다. 이에 구매자와 공급자 간의 지식 공유가 필요하다. 정확하고 형식을 갖춘 합격판정시험 조건을 만드는 것은 시스템을 원하는 방향으로 구성하는 데에좋은 소통이 된다.
성과물 : 대상물이 굉장히 높은 빈도로 검사되는 애플리케이션에서의 사이클 타임은 카메라 시스템과 알고리즘을 선택할 때 중요한 요소가 된다. 포장이나 제약 산업이 이와 같은 경우에 해당된다.
정확도(accuracy)는 기준 값 혹은 위치를 비교 측정하는 측정 애플리케이션의 반복 정도이다. 정확도에 관해서는 나중에 따로 설명한다. 성공확률(Success rate)이란 검사와 확인 애플리케이션에서 비정상적인 OK와 비정상적인 대상물에 대한 신빙성이다. False OK란 결점이 있는 대상물이 OK로 인식된 경우이며, 비정상적인 거부란 OK된 대상물이 실수로 거부로 인식된 경우를 말한다. 이러한 두 가지 양상을 구별하는 것은 실제 생산라인에는 큰 영향을 끼친다.
시스템의 유연성 : 비전 시스템을 구성할 때 하나의 작업을 일정환 환경에서 진행하는 것이 제일 좋지만, 시스템은 여러 가지 환경에서 여러 가지 대상물을 검사해야 하는 복잡한 상황에 놓이게 된다. 비전시스템은 대상물 A를 성공적으로 검사해야 할 뿐만 아니라 매우 비슷한 형태의 대상물 B와 C도 검사할 수 있어야 한다.
대상물의 외관 설명 : 대상물의 겉모습 혹은 외관을 설명한다는 것은 위치와 회전 조명에 대한 것을 포함한다. 이와 함께 높은 반복 정도는 애플리케이션을 해결하기 쉽게 해준다. 반면 올바르지 않은 대상물 설명은 애플리케이션의 해결을 어렵게 만들거나 해결하지 못하게 할 수도 있다.
예를 들자면, 회전 불변(360도 회전 허용)은 2D 애플리케이션에서 회전이 없는 대상물 보다 무리한 프로세싱을 요하게 된다. 3D에서의 회전 불변은 심지어 불가능할 수도 있다.
역학과 환경 : 비전 시스템이 최상의 기술적 해결책이더라도 때론 공간상의 제약으로 설치가 어려울 수 있다. 그렇다면 다른 해결책을 제시하거나 기계를 다시 디자인하는 방법 중 하나를 선택해야 한다. 어떤 산업현장에서는 열·진동·먼지·습기 등의 문제를 염두에 두어야 한다.
이러한 조건에서는 부작용이 발생 할 수 있다. 즉 하드웨어의 성능 저하, 수명 감소, 이미지의 품질 저하(흔들림) 등이 그것이다. 하드웨어를 통해 성능을 확인하여 이러한 환경에 견뎌낼 수 있도록 해야 한다.
Ⅷ특별 부록
렌즈의 선택
간단한 애플리케이션에 적용할 렌즈를 선정하기 위한 세가지 절차를 보자.
① 대상물의 크기 혹은 대상물이 위치할 수 있는 최대 영역을 측정
② 대상물의 거리를 측정
③ 필요한 초점 거리를 계산
높은 정확도를 요하는 애플리케이션 혹은 특별한 상황, 환경에 관해서는 관련 지식과 상황을 고려하여 적합한 렌즈를 선택해야 한다. 이를 테면 텔레센트릭 렌즈(Telecentric Lens)와 같은 것을 말한다.
더불어 다음의 식으로 적합한 초점 거리를 구할 수 있다.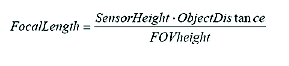
이 식은 실무에 사용하기 위해 간소화된 것으로 정확한 계산은 아니다.
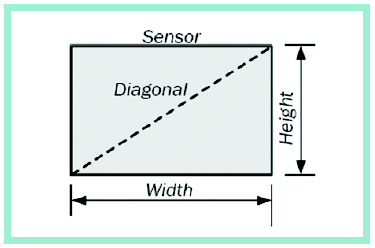
다음 그림은 센서와 FOV의 폭(width)으로도 나타낼 수 있지만 중요한 것은 앞의 식의 경우 높이(height) 또는 폭(width) 중에 하나로만 일관되게 사용해야 한다. 센서의 크기는 때론 센서의 대각 길이를 인치로 측정하는데 이를 통해 센서의 수직 방향 높이를 계산해 내야 한다.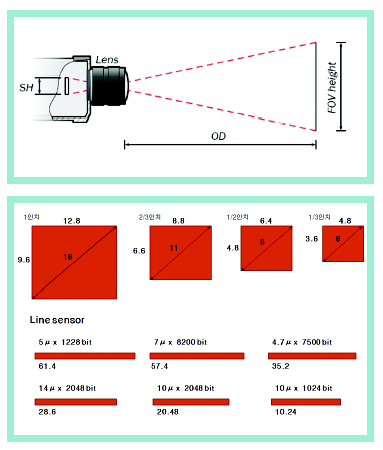
예제
카메라 : VGA급(640 × 480)
센서 크기 : 1/3 inch(대각 길이 8.5mm)
대상물 거리 : 500mm
FOV 높이 : 100mm
이 조건에서 Focal length를 구하면 다음과 같다.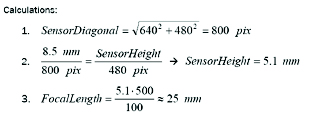
텔레센트릭 렌즈
일반적인 렌즈는 뷰 앵글에 의한 약간의 왜곡(Distorted)이 발생 한다. 반면 텔레센트릭 렌즈는 이러한 현상을 줄이거나 없앨 수 있다. 이 렌즈는 렌즈를 통하는 모든 빛이 평행 한 광학적 특성을 가진다. 이로 인해 다음의 두 가지 결과가 나타나게 된다.
① 렌즈의 지름이 최소한 대상물의 크기보다 커야 한다.
② 일반 렌즈보다 DOF가 더 깊어 진다.
텔레센트릭 렌즈는 대개 높은 정밀도를 요하는 애플리케이션에 적용된다. 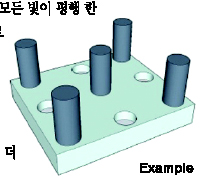
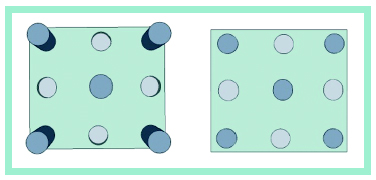
카메라와 렌즈를 선정할 대 고려 사항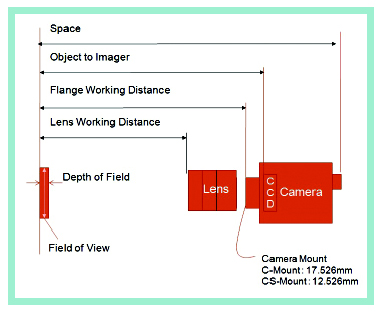
해상도·반복력·정밀도
해상도(Resolution), 반복력(Repeatability), 정밀도(Accuracy)는 때로 혼용되어 사용된다. 이를 잘못 인식하면 비전 시스템을 올바르게 활용할 수 없다. 이 세 가지는 다음과 같은 관계를 갖고 있다. 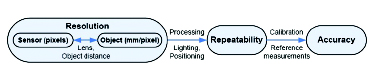
센서의 해상도는 센서의 픽셀 개수이다. 예) VGA(640 × 480)
센서의 해상도와 초점거리 및 대상물 거리(즉, FOV)는 대상물의 해상도를 결정한다. 이는 센서의 한 픽셀이 대상물에 대응하는 실제 면적을 나타내다. 예로 0.5mm/pixel(한 pixel이 0.5mm의 길이)등이 있다.
대상물의 해상도는 조명과 분석 방법 및 대상물 제시 등과 같이 측정의 반복정도(repeatability)를 결정한다. 반복 정도는 여러 번 시도한 측정 값의 평균을 이용하여 표준편차(σ, 3σ, 6σ)로 정의한다. 정밀도는 ‘참(True)’값 혹은 참조 값과 비교한 결과 값의 신뢰성을 타나낸다. 정밀도는 참조 값의 표준편차에 의해 결정된다. 이것은 보통 측정 에러에서 참조된다.
반복 정도가 좋은 경우 검증 절차를 통해 더 좋은 정밀도를 얻을 수 있다. 간단히 말해 검증은 전자저울의 0점 조정 버튼과 같다. 비전 애플리케이션에서 검증은 조금 더 복잡한 단계로, 이는 검증 대상물, 순람표, 삽입 알고리즘 등을 사용하여 특별히 디자인 되어야 한다.
참조를 기준으로 검증을 하면 결과적으로 시스템의 정밀도는 좋아지겠지만 참조한 기준 이상으로는 좋아지지 않는다.
신뢰수준
비전 시스템이 금속 막대의 지름을 0.1mm 정밀도로 측정하고자 할 때 여기서 0.1mm는 무엇을 의미하는가? 신뢰수준이란 시스템을 신뢰할 수 있는가를 표준편차(σ)에 따라 결정하는 것을 말한다.
σ : 측정된 결과가 0.1mm 범위 안에서 참(Truth)인 것을 68% 확신할 수 있다.
3σ : 99.7% 확신할 수 있다. 이는 1000번 중에 3번의 측정이 0.1mm 범위를 벗어 난 에러가 된다는 의미이다.
6σ : 99.9997% 확신할 수 있다. 이는 100만 번 중에 3번의 측정이 0.1mm 범위를 벗어난 에러가 된다는 의미이다.
이와 같이 더 정확한 측정을 위해서는 신뢰수준을 포함하여 측정을 해야 한다. 신뢰수준은 애플리케이션과 환경에 따라 적합한 레벨을 선택해야 하며 보통 합격판정 테스트 조건으로 3σ 정도가 쓰인다.
모션 블러 계산
영상의 흔들림은 노출 시간이 길고 이 시간 동안 대상물이 이동할 때 생기게 된다.
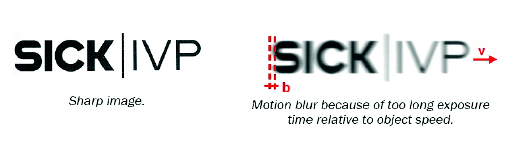
영상의 흔들림은 물리적인 면적 b(mm) 혹은 pixel p로 계산할 수 있다.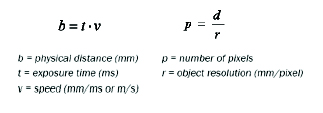
모션 블러는 컨베이어가 빠르게 움직이거나 작은 특징을 정확하게 찾아내야 하는 애플리케이션에서 꼭 고려해야 한다. 이를 줄이기 위해서는 조명의 밝기를 높여야 한다. 예로 조명의 스트로브 그리고 노출 시간(exposure time)을 줄이는 것 등이 있다.
IP 분류
IP 분류란 시스템이 먼지와 물에 얼만큼의 저항력을 가지고 있는가 여부이다. 이것은 두 개의 숫자로 구분된다. 예를 들면 IP65에서 첫 번째 숫자는 먼지에 대한 저항력을 얼마나 가지고 있는지에 대한 것이고, 두 번째 숫자는 물에 대한 저항력이다. 다음 테이블은 카메라 시스템에 공통적으로 사용되는 IP 분류에 대한 특징이다. 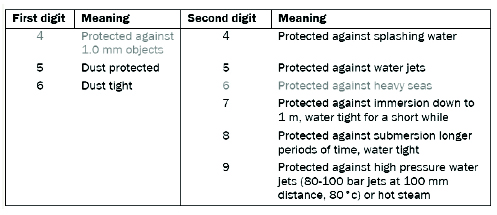
주의해야 할 것은 시스템은 시스템의 가장 약한 부분(Weakest Link) 보다 강한 저항력을 갖지 못한다는 사실이다. IP53의 케이블과 IP67의 카메라가 연결되어 있다면 IP53 정도의 저항력을 갖는다는 뜻이다. 보통 거친 환경에서는, 예를 들어 폭발이 우려 되는 환경 등에서는 추가적인 분류 시스템이 요구된다.
Ethernet LAN 통신
LAN(Local Area Network)의 이더넷 통신은 표준 UDP 그리고 TCP/IP를 기반으로 한다(여기서 IP는 앞에서 말한 IP 분류와는 의미가 다르다). UDP 프로토콜(통신규약)은 어떠한 확인 절차 없이 네트워크에 데이터를 전송하고 이 데이터는 최종 목적지로 향한다.
반면 TCP/IP 프로토콜은 데이터 전송 중간에 손실을 막기 위한 회신(acknowledge)과 재전송(resend) 기능이 있다.
IP주소와 DHCP
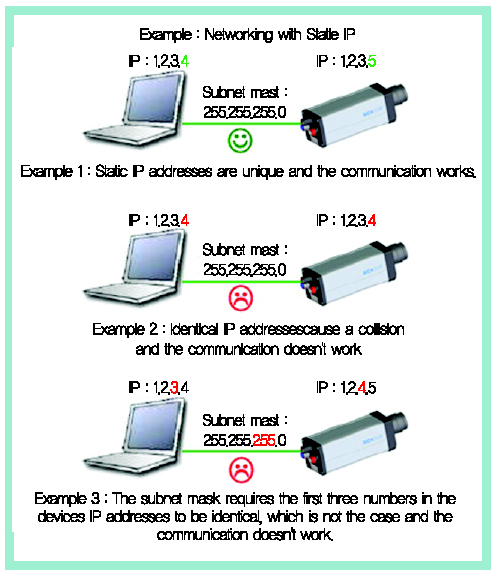
LAN 상의 두 가지 디바이스 간 통신을 위해서는 고유의 IP 주소(인터넷 프로토콜)가 필요하다. 이러한 작업은 보통 전화기 두 대를 연결할 때 식별을 위한 고유 번호를 사용하는 것과 비슷하다. 32비트의 IP 주소는 점에 의해 구분되는 4부분의 십진수로 구성된다(0~255). 예) 132.15.243.5
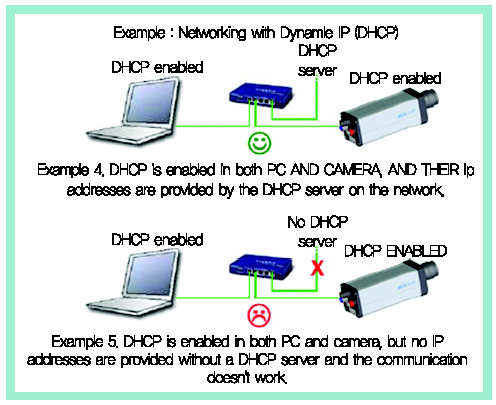
IP 주소는 고정(static)과 유동(dynamic)이 있으며 고정은 IP 주소가 변하지 않는다는 뜻이고 유동은 외부의 DHCP 서버에 의해 결정된다는 뜻이다. DHCP 서버는 네트워크 상의 디바이스에 전원이 켜질 때마다 고유 IP 주소를 디바이스에 주며 이를 통해 IP 충돌(collisions)을 예방 할 수 있다.
서브넷 마스크
이더넷 TCP/IP 즉, 인터넷을 위한 프로토콜은 세계 어떤 디바이스와도 통신할 수 있다. 효과적인 통신을 위해 로컬 네트워크는 제한되어야 한다. 이는 서버넷 마스크라고 불리는 소프트웨어 기능으로 이루어 진다.
① 0 means : 어떤 숫자라도 허용
② 1-254 means : 진일보한 사용. 이 단계에서는 간섭하지 않는다.
③ 255 means : 이 위치에서의 양쪽 디바이스 간 IP 주소의 숫자가 같아야 한다.
일반적인 서브넷 마스크는 ‘255.255.255.0’이다. 앞에 세 숫자는 디바이스간 숫자가 같도록, 마지막 숫자는 디바이스간 숫자가 달라도 되는 것을 나타낸다.